Ciência Auxiliar Proposta Por Norbert Wiener
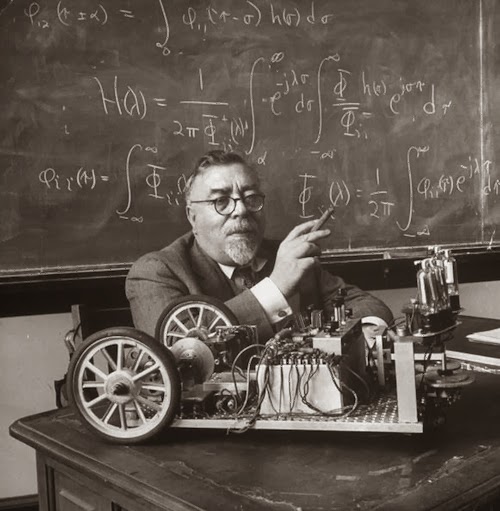
O que é a cibernética e por que ela existe
Norbert Wiener publicou Cibernética e Controle no Animal e na Máquina em 1948, e nesse trabalho ele propôs formalmente uma ciência auxiliar dedicada ao estudo dos processos de controle e comunicação em sistemas artificiais e biológicos. Essa ciência auxiliar proposta por norbert wiener nasceu da convergência entre matemática, teoria da informação, engenharia de controle, neurofisiologia e psicologia, e seu objetivo central era fornecer uma linguagem comum para descrever retroalimentação, estabilidade e regulação independentemente do suporte físico do sistema. O conceito mais imediato que você precisa dominar é o laço de realimentação, ou feedback, porque é isso que separa um mecanismo aberto de um sistema cibernético. Quando uma saída influencia sua própria entrada de maneira previsível, o sistema pode corrigir desvios, estabilizar variáveis ou buscar metas estabelecidas. Esse é o cerne do problema que Wiener resolveu de forma formal, e a maioria das aplicações práticas modernas ainda gira em torno dessa noção básica mal compreendida.
ciência auxiliar proposta por norbert wiener
A proposta foi exatamente essa: criar uma estrutura teórica que atravessasse disciplinas sem exigir que cada uma delas adotasse o formalismo da outra. Você não precisa entender neurofisiologia para projetar um controlador PID, nem precisa de neurociência para calibrar um algoritmo de controle preditivo. A cibernética forneceu o terreno neutro onde esses dois campos podiam conversar usando variáveis como erro, ganho, atraso, estabilidade e entropia. Na prática, isso se traduz em três camadas operacionais que você encontra em qualquer projeto sério envolvendo a ciência auxiliar proposta por norbert wiener. A primeira camada é a modelagem estrutural, onde você define limites, estados e variáveis de estado antes de escolher qualquer técnica. A segunda é a análise de realimentação, que inclui ganho, fase, margens de estabilidade e dinâmica temporal. A terceira é o controle efetivo, onde você implementa o algoritmo, testa em campo e ajusta parâmetros com base no comportamento observado.
Como aplicar na prática
Você começa identificando qual variável precisa ser controlada e qual sinal de erro está disponível. Isso parece óbvio, mas a maior parte dos projetos falha nessa etapa porque as pessoas escolhem a técnica primeiro e depois tentam encaixar o problema. Eu vejo isso repetidamente em revisões de código e em análises de sistemas industriais mal projetados. Depois de definir a variável controlada, você mapeia todos os caminhos de realimentação presentes no sistema. Retroalimentação negativa tende a estabilizar, enquanto realimentação positiva tende a amplificar desvios até que o sistema atinja um novo patamar ou colapse. Muitos engenheiros tratam os dois tipos como se fossem intercambiáveis, o que não é verdade. Um controlador de temperatura com histerese inadequada entra em oscilação porque a realimentação positiva interna supera a negação intencional do circuito. A modelagem exige que você escolha entre representação no espaço de estados, função de transferência ou simulação direta, dependendo da complexidade do sistema. Para sistemas lineares invariantes no tempo, a função de transferência continua sendo a ferramenta mais eficiente, mas a maioria dos problemas reais envolve não linearidades que exigem espaço de estados ou abordagens numéricas. O diagrama de blocos ainda serve para comunicação inicial entre equipes, desde que você entenda suas limitações na presença de acoplamentos cruzados e atrasos distribuídos.

O ajuste de parâmetros segue sempre o mesmo padrão: ganho baixo garante estabilidade, ganho alto melhora resposta mas arrisca oscilação. O termo integral elimina erro em regime permanente, mas acumula windup quando o atuador satura. O termo derivativo antecipa tendências, mas amplifica ruído de medição. Um controle PID bem ajustado raramente excede sintonia de Ziegler-Nichols combinada com filtro derivativo e limitação de windup programática.
O caso que eu enfrentei e como resolvi
Há alguns anos eu trabalhei em um sistema de controle de umidade para uma câmara de secagem industrial onde o sensor de umidade tinha atraso de resposta de aproximadamente quarenta segundos e o atuador era uma válvula modulante com histerese mecânica significativa. O controlador inicial, sintonizado manualmente com base apenas em ganho proporcional, apresentava overshoot persistente e oscilação de longo período que comprometia a qualidade do produto em cerca de trinta por cento dos lotes. O problema não era a teoria, era a combinação de atraso de medição com histerese do atuador que transformava um sistema aparentemente simples em algo com comportamento imprevisível. Eu resolvi instalando um modelo interno de previsão baseado na equação de Goldbhart-Kowal para umidade, usando estimativa de estado do tipo observer de Luenberger simplificado, e substituindo o sinal de erro bruto pelo erro estimado corrigido pelo modelo. O ganho proporcional pôde ser reduzido pela metade, o integral foi ativado com anti-windup ativo e o derivativo foi desligado porque o ruído do sensor tornava seu uso contraproducente. Essa abordagem reduziu o tempo de estabilização após perturbações de cerca de doze minutos para aproximadamente quatro minutos e eliminou completamente as oscilações de longo período. O custo adicional foi a necessidade de calibrar o modelo interno durante uma campanha de identificação de processo que durou cerca de duas semanas, algo que muitos times pulam achando que podem ajustar sem modelagem prévia.
Pegadinhas que iniciantes sempre cometem
A primeira é tratar realimentação negativa como sinônimo de estabilidade. Realimentação negativa mal dimensionada pode gerar instabilidade se o atraso de fase for suficiente para transformar o sinal em realimentação positiva na frequência de corte relevante. Margem de fase inferior a quarenta e cinco graus geralmente indica risco, especialmente em sistemas com dinâmicas de segunda ordem ou superiores. A segunda é ignorar saturação de atuadores. Um controlador que funciona perfeitamente em simulação linear pode apresentar windup de integral, oscilações violentas e resposta lenta quando o atuador atinge seus limites físicos. Sempre implemente anti-windup desde o início, mesmo que pareça exagero no protótipo. A terceira é confiar cegamente em identificação por entradas puramente aleatórias. Ruído branco excita todas as frequências, mas sinais práticos como pseudoaleatórios de nível binário ou degraus sequenciais geram modelos mais robustos quando o sistema opera dentro de uma faixa restrita de trabalho. A escolha do sinal de excitação determina quão bem o modelo identificado se comportará nas condições reais de operação.

Quando a ciência auxiliar proposta por norbert wiener não funciona bem
A cibernética clássica depende de modelagem explícita e de realimentação mensurável. Sistemas altamente caóticos, com dependência sensível a condições iniciais e baixa previsibilidade de médio prazo, não se beneficiam significativamente de abordagens puramente baseadas em modelo. Redes neurais profundas e métodos de aprendizado por reforço podem superar limitações modelísticas nesses cenários, mas trazem outros problemas: falta de interpretabilidade, necessidade de grandes volumes de dados e dificuldade de garantir estabilidade formal. Sistemas com atrasos distribuídos muito longos e não linearidades fortes também apresentam desafios sérios. O controle preditivo funcional pode lidar com atrasos, mas requer computação mais cara e modelos precisos. Quando o modelo é ruim e o atraso é grande, a estabilidade fica comprometida independentemente do algoritmo escolhido. Há ainda o problema da generalização excessiva. A cibernética oferece um vocabulário poderoso, mas vocabulário não substitui implementação específica. Tentar resolver um problema concreto apenas invocando conceitos cibernéticos sem desenvolver modelo, sem identificar parâmetros e sem validar experimentalmente costuma resultar em projetos bonitos no papel e inoperantes no mundo real.
Alternativas e complementos práticos
Para problemas onde a modelagem é inviável, controle adaptativo e aprendizado por reforço oferecem caminhos úteis. Controle adaptativo ajusta ganhos em tempo real com base em estimativas de parâmetros, o que funciona bem quando a dinâmica varia lentamente. Aprendizado por reforço pode descobrir políticas de controle eficientes em ambientes complexos, mas exige validação rigorosa antes de deploy em sistemas críticos. Métodos baseados em dados como identificacao por subspace e ARMAX são bons intermediários quando você tem dados históricos suficientes e precisa de um modelo simples. Eles não substituem a lógica cibernética, mas complementam a abordagem tradicional quando a obtenção de modelo físico é proibitivamente cara. O mais importante é manter clareza sobre o que cada ferramenta resolve e onde ela falha. A ciência auxiliar proposta por norbert wiener permanece útil porque fornece o quadro conceitual para estruturar o problema antes de escolher a técnica, mas o quadro conceitual sozinho não substitui modelagem, identificação, sintonia e validação experimental.
Galeria
-
Norbert Wiener | PDF | Ciencia cognitiva | Ciencia y Tecnología -
Norbert Wiener: O Gênio que Criou a Cibernética e Previu a Inteligência ... -
Instituto de Ingeniería de la UNAM on LinkedIn: EVENTO "Norbert Wiener ...


