Coeficiente Linear E Angular

Como encontrar coeficiente angular e linear na prática
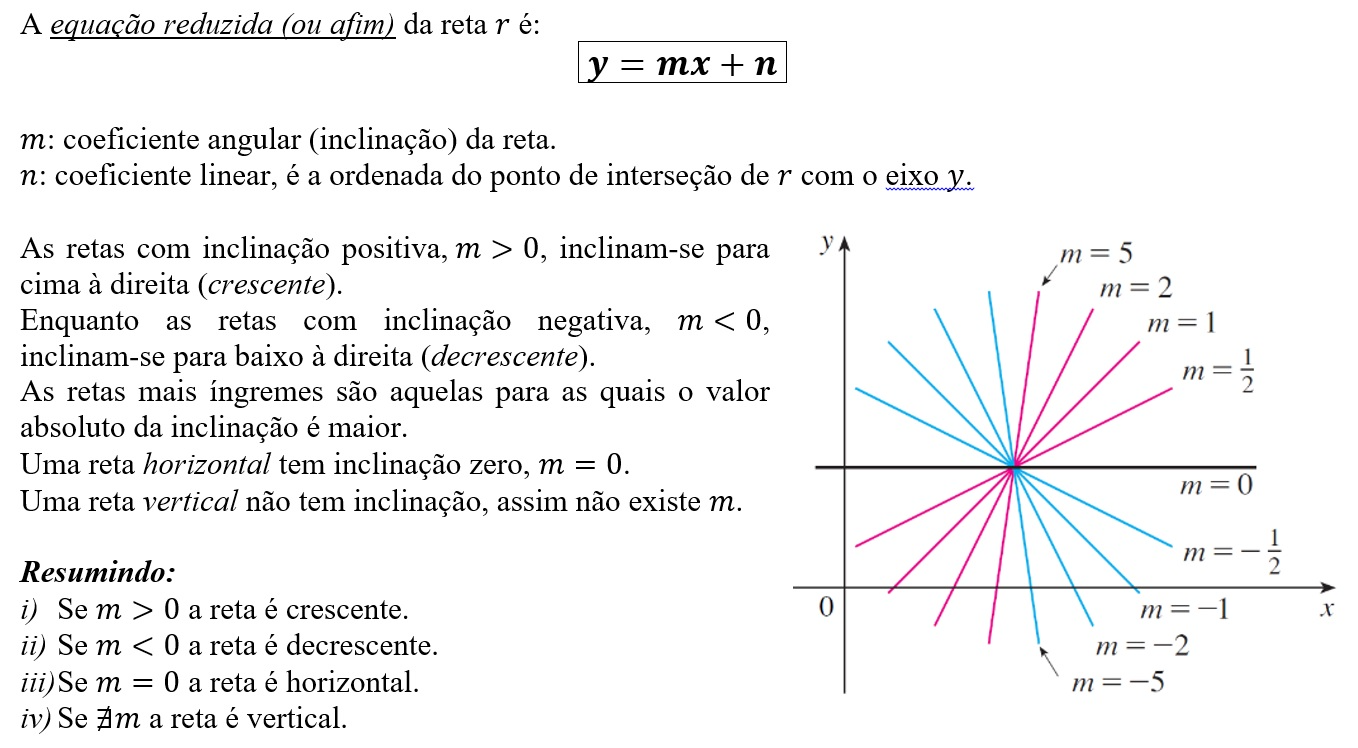
A primeira coisa que muita gente erra é tentar decorar a fórmula antes de saber o que ela representa. O jeito mais direto é começar pelos pontos. Se você tem dois pontos no plano, A(2, 5) e B(6, 13), o coeficiente angular é a razão entre a variação de y e a variação de x. Calcule (13 - 5) / (6 - 2), o que dá 8 / 4, então a = 2. Pronto, você já tem a inclinação da reta. A partir daí, baste substituir um dos pontos na equação y = ax + b para descobrir o coeficiente linear. Usando o ponto A: 5 = 2 · 2 + b, logo b = 1. A equação da reta é y = 2x + 1. Em resumo técnico, o coeficiente angular (representado por a ou m) mede a taxa de variação de y em relação a x. Ele diz quantas unidades y sobe (ou desce) para cada unidade que x avança. O coeficiente linear (representado por b) é simplesmente o ponto onde a reta cruza o eixo y quando x = 0. Nada mais, nada menos. A equação y = ax + b é a forma reduzida da reta, e tudo que você precisa para desenhá-la ou analisá-la está aí. O problema é que a maioria dos exercícios e problemas reais não te dá dois pontos bonitos. Eu passei uma semana inteira corrigindo relatórios de medição topográfica onde os pontos tinham coordenadas com cinco casas decimais e um deles estava ligeiramente fora da reta por causa de erro de medição. O coeficiente angular calculado por dois pontos consecutivos variava entre 1,7432 e 1,7891, o que parecia insignificante mas gerava um desvio acumulado de quase dois metros ao final do trecho. A solução que funcionou foi usar mínimos quadrados, ajustando uma reta por regressão linear nos sete pontos disponíveis. O coeficiente angular resultante foi 1,7654 e o coeficiente linear 0,0312, com coeficiente de determinação R² = 0,9987. Não é perfeito, mas é muito mais confiável do que escolher dois pontos e torcer.
Outro detalhe que poucos mencionam: o coeficiente angular não existe para retas verticais. Se x for constante, a divisão por zero acontece e o conceito simplesmente se rompe. Nesse caso, a equação da reta é x = k, e pronto. Não adianta forçar y = ax + b. Se você tentar calcular o ângulo de inclinação pelo tan¹(a), vai receber erro ou infinito. A abordagem correta é trabalhar diretamente com a forma geral Ax + By + C = 0, que aceita retas verticais sem problema. Nesse formato, o coeficiente angular ainda pode ser recuperado como -A/B quando B 0. Quanto ao coeficiente linear, há uma armadilha comum. As pessoas assumem que b é sempre o ponto de interseção com o eixo y, o que é verdade, mas esquecem que isso só faz sentido se a escala dos dois eixos for a mesma. Em gráficos com escalas diferentes — e isso é frequente em relatórios de engenharia e economia — a representação visual do coeficiente linear fica distorcida. O valor numérico de b continua correto, mas a leitura gráfica não reflete a realidade. Sempre verifique as escalas antes de interpretar visualmente. Para quem precisa calcular isso rapidamente, o método mais eficiente é escrever uma função simples de regressão linear. Em Python, com numpy, leva cerca de três linhas: numpy.polyfit(x, y, 1). O primeiro elemento é o coeficiente angular, o segundo é o coeficiente linear. Isso resolve o problema de pontos com ruído e evita cálculos manuais que levam tempo e geram erros de digitação. Leva menos de um segundo para processar cem pares de pontos.
Existem situações em que a forma reduzida não é a melhor escolha. Quando você está trabalhando com sistemas de equações lineares ou precisa determinar interseções entre múltiplas retas, a forma geral Ax + By + C = 0 é mais adequada. Ela lida melhor com casos degenerados e facilita o uso de métodos algébricos como substituição ou eliminação de Gauss. A conversão entre as formas é trivial: basta isolar y na forma geral para chegar à reduzida, desde que B seja diferente de zero. Outro ponto que causa confusão constante é a relação entre coeficiente angular e ângulo de inclinação. a = tan(), onde é o ângulo que a reta forma com o eixo horizontal positivo. Isso funciona para qualquer reta não vertical, mas o ângulo resultante está sempre entre -90° e 90°. Se você precisa do ângulo no sentido anti-horário completo (0° a 180°), use atan2(a, 1) em vez de tan¹(a). A diferença parece sutil, mas em computação gráfica e robótica faz toda a diferença na direção correta. Se o seu problema envolve mais do que uma reta — como ajuste de curvas, séries temporais ou dados experimentais — a regressão linear simples com coeficiente angular e linear fixos pode não capturar o comportamento real. Nesses casos, considere polinômios de grau superior ou modelos exponenciais, dependendo da natureza dos dados. O coeficiente angular perde o significado original quando a relação não é estritamente linear, e forçá-lo a se encaixar só gera interpretações equivocadas.

Galeria
-

Coeficiente angular e linear - C.E.R.B.Q. - YouTube -

O Que é Coeficiente Angular E Linear - RETOEDU -
O Que é Coeficiente Angular E Linear - RETOEDU -

Determinar o coeficiente angular, coeficiente linear e a equação da ...
