Como Funciona Motor Eletrico

Entendendo o básico antes de abrir qualquer coisa
Você quer saber como funciona motor eletrico e a resposta curta é que corrente elétrica gera campo magnético, campo magnético empurra algo, e se você organizar esse algo em forma de rotor, ele gira. O resto são detalhes de engenharia que determinam se o motor vai funcionar por dez anos ou explodir em três meses. Comecei a mexer com motores ainda jovem, montando brinquedos quebrados e depois trabalhando em manutenção industrial. O que vou descrever aqui é o que realmente importa na prática, não o que está no livro didático. O princípio fundamental é a força de Lorentz. Quando você passa corrente por um condutor dentro de um campo magnético, surge uma força perpendicular ao condutor e ao campo. Em um motor, isso se traduz em torque no eixo. Os componentes básicos são o estator, que gera o campo magnético fixo, e o rotor, que carrega os condutores por onde passa a corrente. Nos motores DC com comutador, as escovas de carbono fazem a comutação mecânica, invertendo a corrente nos enrolamentos do rotor a cada meio giro para manter o torque na mesma direção. Nos motores sem escova, como os BLDC, essa comutação é eletrônica, feita por um controlador que detecta a posição do rotor e chaveia os fases conforme necessário. O que a maioria dos manuais não enfatiza é o papel da força contraeletromotriz. Quando o rotor gira, os condutores cortam as linhas do campo magnético e induzem uma tensão oposta à tensão aplicada. Essa voltagem induzida limita naturalmente a corrente do motor. Em repouso, a contraeletromotriz é zero, então a corrente é limitada apenas pela resistência ôhmica do enrolamento. É por isso que motores DC puxam corrente de partida bem maior que a nominal. Se você ligar um motor sob carga sem deixar ele subir de velocidade gradualmente, os componentes de potência do driver podem sofrer stress térmico intenso nos primeiros instantes.
Também é crucial entender o conceito de slip nos motores de indução CA. O rotor nunca gira na mesma velocidade do campo magnético girante do estator. Se girasse, não haveria corte de linhas de campo, nenhuma corrente induzida no rotor, e portanto nenhum torque. A diferença de velocidade entre o campo girante e o rotor é o slip, expressa em porcentagem. Motores de indução típicos operam com slip de 2 a 5 por cento em carga nominal. Isso significa que um motor de quatro polos ligado a 60 Hz, com velocidade síncrona de 1800 RPM, girará na prática cerca de 1740 a 1764 RPM. Esse detalhe parece trivia, mas é a base para entender porque motores de indução não podem operar acima da velocidade síncrona sem configuração especial de geração.
Tipos de motores e onde cada um se encaixa
Motores DC com escovas são simples e baratos. O controle de velocidade é feito variando a tensão aplicada ou usando modulação por largura de pulso. O problema crônico são as escovas e o comutador. O desgaste mecânico gera faísca, poeira de carbono se acumula, e o contato intermitente causa ruído elétrico e irregularidade no torque. Já vi motor DC funcionando perfeitamente por anos em equipamento médico, e outro idêntico falhando em dois meses no mesmo ambiente porque a carga era pulsada com reversões frequentes. As escovas desgastavam desproporcionalmente rápido. Motores BLDC eliminam o problema das escovas mas exigem controlador eletrônico. A comutação sólida é mais eficiente e tem vida útil muito maior. O controle precisa de sensores de posição, normalmente sensores Hall, ou pode ser sensorless usando detecção de back EMF. O modo sensorless funciona bem em velocidades médias e altas, mas em velocidade zero ele é impossibilitado porque não há back EMF para detectar. Se o seu projeto precisa de torque inicial confiável a velocidade zero, como em uma esteira rolante que precisa partir sob carga pesada, o controlador precisa usar estratégia de comutação aberta nos primeiros segundos até que a velocidade seja suficiente para a detecção por back EMF. Motores de indução trifásicos são a espinha dorsal da indústria. Robustos, barulhos, praticamente imortais se operados dentro dos parâmetros. O controle de velocidade requer variador de frequência, e a relação V/f precisa ser mantida constante para evitar saturação do núcleo magnético ou perda de torque. Reduzir a frequência sem reduzir proporcionalmente a tensão faz o motor aquecer por correntes de Foucault excessivas no núcleo. Aumentar a frequência sem elevar a tensão faz o torque cair proporcionalmente, o que pode causar travamento do motor sob carga.

Problemas reais que ninguém avisa
Trabalhando com motores de indução em ambiente industrial, me deparei com um caso específico que ilustra bem como a teoria e a prática divergem. Tínhamos um motor de 7,5 kW acionando um ventilador industrial que apresentava vibração crescente e aquecimento anormal no rolamento do lado do acoplamento. A análise inicial apontava desbalanceamento ou desalinhamento, mas tudo estava dentro da tolerância. A solução veio quando medimos a corrente de cada fase com um alicate ampelmétrico em escala log. As correntes estavam desbalanceadas em 8 por cento entre as fases, valor bem acima do aceitável que é 2 por cento. O problema era um componente do enrolamento do estator com fuga de isolamento iniciando um curto parcial entre espiras. Esse defeito é conhecido como fault de espira, e a correntes desbalanceadas são o sinal mais precoce. Substituímos o motor e o problema sumiu. A lição é que vibração nem sempre é mecânica. Desbalanceamento de corrente fase a fase deve ser investigado antes de qualquer ajuste de alinhamento. Outro ponto que merece atenção é a seleção do driver para motores DC e BLDC. Muitos projetos amadores usam módulos prontos sem ler o datasheet do MOSFET ou IGBT interno. O tempo de morte, ou deadtime, é crítico em pontes H. Se os transistores superiores e inferiores da mesma fase conduzem simultaneamente ainda que por microssegundos, ocorre um curto-circuito direto entre alimentação e terra, destruindo os componentes em milissegundos. Drivers confiáveis incluem deadtime implementado. Módulos baratos frequentemente não têm essa proteção, e o designer precisa garantir deadtime via software, o que adiciona complexidade e risco de erro.
Limitações que você precisa aceitar
Nenhum tipo de motor é universal. Motores de indução não oferecem bom controle de velocidade em faixa ampla sem variador, e variadores geram harmônicos que podem danificar o isolamento do enrolamento se não forem usadas filtros apropriados. Motores passo a passo oferecem controle preciso de posição mas perdem passos sob carga excessiva e têm eficiência energética ruim em comparação com BLDC para aplicações contínuas. Motores DC com escovas são ideais para baixo custo mas têm vida útil limitada pelo desgaste mecânico. Motores síncronos de ímã permanente oferecem alta densidade de torque mas os ímãs de neodímio desmagnetizam se a temperatura ultrapassar o limite do material, geralmente entre 80 e 200 graus Celsius dependendo da gradação do ímã. Para projetos práticos, a escolha certa depende do uso. Se você precisa controlar velocidade com economia e baixo mantenimiento, BLDC com controlador dedicado é o caminho. Se a aplicação é fixa e contínua, como bombas e compressores, motor de indução trifásico com variador de frequência é a escolha padrão da indústria. Se o orçamento é apertado e a carga é leve, um motor DC com escovas resolve. Cada opção tem trade-offs que aparecem só depois que o equipamento está rodando.
Verificação prática antes de colocar o motor em operação
Antes de energizar qualquer motor, meça a resistência de isolamento entre os terminais do enrolamento e a carcaça. Um megômetro configurado para 500 volts DC deve mostrar pelo menos 1 megaohm para motores de baixa tensão. Valores abaixo disso indicam umidade ou degradação do isolamento que pode levar a falha prematura. Verifique também o resistance de cada fase. Em motores trifásicos, as resistências entre os terminais devem ser iguais dentro de 5 por cento. Desbalanceamento maior indica problema no enrolamento ou conexão. Configuração de controle de velocidade via PWM precisa considerar a frequência de chaveamento. Frequências muito baixas, abaixo de 5 kHz, causamripple de corrente audível e torque pulsante. Frequências muito altas, acima de 20 kHz, aumentam as perdas por chaveamento nos transistores e exigem dissipação térmica maior. O ponto doce para a maioria dos motores DC e BLDC está entre 8 e 16 kHz, onde o áudio fica fora da faixa hearing humana e as perdas eletrônicas permanecem gerenciáveis. Se o motor for usado em ambiente com variações bruscas de temperatura, verifique a classe térmica do isolamento. Classe B permite 130 graus Celsius, Classe F permite 155, e Classe H permite 180. Usar motor com classe térmica inadequada ao ambiente reduz drasticamente a vida útil do isolamento. Cada 10 graus acima da temperatura nominal de projeto, a vida do isolamento cai aproximadamente pela metade segundo a regra de Arrhenius aplicada a materiais isolantes.
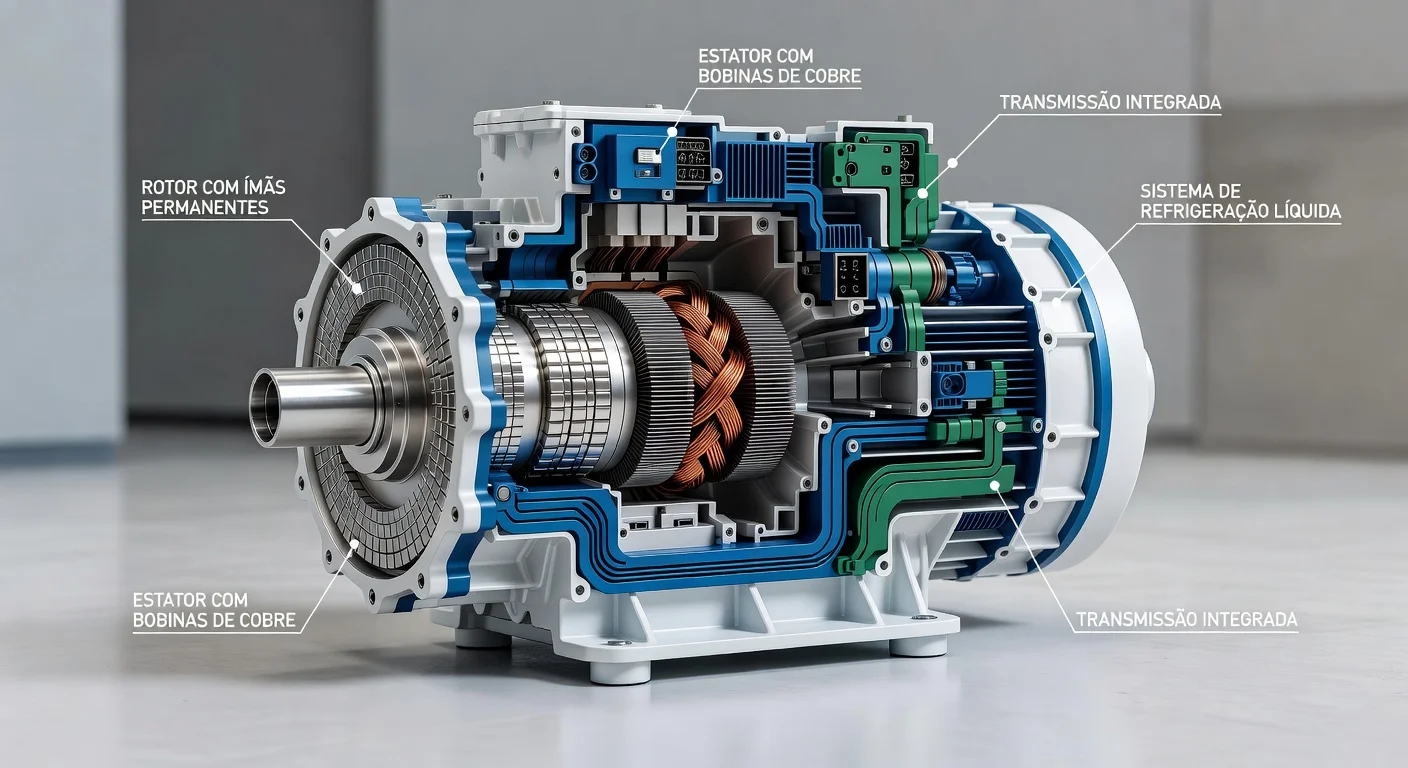
O entendimento de como funciona motor eletrico vem da combinação de teoria eletromagnética e experiência prática com falhas. A teoria diz o que deveria acontecer. A prática mostra o que realmente acontece quando variáveis como temperatura, umidade, vibração, qualidade da alimentação e ciclo de carga se combinam de formas imprevisíveis. Anotar os parâmetros de operação e comparar com os valores nominais durante a comissionamento cria uma linha de base que facilita a detecção de anomalias futuras. Sem essa linha de base, qualquer mudança nos comportamentos do motor passa despercebida até que a falha seja catastrófica.
Galeria
-

COMO FUNCIONA UM MOTOR ELÉTRICO? - YouTube -

Como funciona o motor elétrico de veículos? -

Como Funciona Um Motor De Carro Eletrico Carros Elétricos Popularizam
