Como Os Mapas São Feitos

Os mapas que você usa no dia a dia não aparecem do nada
A maioria das pessoas acha que basta clicar num GPS e pronto, a rota aparece. A realidade é que existem dezenas de etapas entre um ponto no terreno e aquele caminho azul desenhado no seu celular. O processo varia conforme o tipo de mapa — satelital, cartográfico, topográfico, rodoviário — mas o fluxo básico segue um padrão técnico. Começa com a captura de dados. Antigamente isso significava equipamentos terrestres pesados e dias passeando por estradas. Hoje tem três fontes principais de informação: LiDAR — um laser montado em aeronave ou drone varre o terreno e mede distâncias com precisão de poucos centímetros. Um voo de cobertura regional leva algumas horas e gera milhões de pontos 3D. O problema é que dados LiDAR brutos vêm cheios de ruído, e a filtragem inicial é a parte que mais dá trabalho. Já perdi dois dias inteiro porque um voo passaria por cima de uma área com umidade alta e o software classificou arbustos baixos como terreno. A solução foi rodar um filtro adaptativo em vez do classificador padrão, mas o custo foi dobrar o tempo de processamento.
Fotogrametria — fotografias sobrepostas tiradas de drones ou aviões. A sobreposição mínima recomendada fica entre 60% e 80%. Com isso, softwares como Agisoft Metashape ou Pix4D reconstruem nuvens de pontos a partir das imagens. É mais barato que LiDAR mas só funciona bem com boa iluminação e sem neblina densa. Uma coisa que iniciantes ignoram: o número de GCPs (pontos de controle no solo) é decisivo. Sem ao menos dez GCPs bem distribuídos, a acurácia espacial cai para a casa dos metros, não centímetros. Satélites e sensores remotos — Sentinel-2, Landsat, imagens commerciales da Planet e Maxar. Dependendo da resolução, essas imagens alimentam ortomosaicos ou classificações de cobertura do solo. Satélites custam menos por área coberta, mas a frequência de revisita pode ser de dias ou semanas, e nuvens bloqueiam boa parte das aquisições em regiões tropicais. Depois da aquisição vem o georreferenciamento. Isso é transformar pixels soltos em algo com coordenadas reais. O processo envolve um modelo de projeção — UTM é o mais comum no Brasil — e ajustes de estocasticidade para alinhar a imagem capturada com o datum SIRGAS 2000. Um erro comum é assumir que as coordenadas do GPS do drone já são suficientes. Elipsoidais e geoidais não são a mesma coisa, e a diferença pode atingir dezenas de metros em certas regiões do território. O correto é usar correção de altitude ortométrica junto com os GCPs.
A próxima etapa é a conversão em vetores. Pontos, linhas e polígonos são extraídos das nuvens de pontos ou classificados automaticamente via aprendizado de máquina. Estradas, rios, edificações, limites de terreno — tudo vira shapefile ou geojson. Ferramentas como QGIS, ArcGIS Pro ou even scripts Python com libraries como rasterio e geopandas entram aqui. O processamento topológico depois corrige erros clássicos: polígonos sobrepostos, gaps entre faixas, linhas que não se conectam nos nós, polígonos invertidos. Ferramentas de auto-correção ajudam, mas nenhuma é perfeita. Eu sempre faço uma inspeção visual com zoom em áreas críticas — interseções, trechos urbanos densos — porque é onde os erros persistem. Então vem a geração do mapa final, que inclui simbolização, legendas, escala e, se for mapa digital, tiles para visualização em web. Renderização em vector tiles (MVT) costuma ser mais eficiente que imagem raster para web porque carrega mais rápido e permite zoom contínuo.

Armadilhas que ninguém conta
Um dos erros mais frequentes é confiar cegamente em dados abertos de alta nível. Mapas do IBGE, do INPE ou do OpenStreetMap são excelentes para referência geral, mas têm resoluções diferentes e atualizações assíncronas. Misturar camadas sem verificar o sistema de referência e a data de coleta gera inconsistências silenciosas — polígonos que parecem alinhados mas estão deslocados. Sempre confira metadados antes de cruzar qualquer. Outro ponto: precisão não é a mesma coisa que acurácia. Um mapa pode ter alta precisão (repetibilidade das medições) mas baixa acurácia (afastamento do valor real). Isso acontece muito quando se usa fotogrametria sem GCPs suficientes. O resultado parece perfeito visualmente, mas as coordenadas estão sistematicamente erradas. Se você precisa de dados para engenharia ou fiscalização, essa distinção é crítica. A escolha do software também importa mais do que muitos pensam. QGIS é gratuito e poderoso, mas workflows avançados com processamento batch de múltiplas áreas ficam mais lentos sem extensões como MMQGIS ou Processing apropriadas. Para projetos grandes, ferramentas comerciais como ArcGIS ou até soluções abertas especializadas (WhiteboxTools, PDAL para LiDAR) fazem diferença real no tempo de execução.
Há ainda o problema de manutenção. Mapas são documentos vivos. Uma estrada nova aparece, um rio muda de curso, um loteamento é aprovado. Dados cartográficos desatualizados geram decisões erradas. O ciclo ideal de atualização varia por tipo de dado: elementos urbanos podem precisar de revisão semestral, enquanto limites naturais podem ser atualizados anualmente. Manter isso num versionamento adequado (git para dados vetoriais, sistemas de controle de versão espacial) evita confusão entre versões.
Começando do zero
Se você quer aprender o fluxo completo, o caminho mais acessível hoje usa: Um workflow básico leva de 4 a 6 horas para uma área pequena (até 5 km²) com drone, dependendo da experiência. A maior parte do tempo gasta em pós-processamento, não na captura. Planejar os GCPs antes do voo economiza horas de correção depois. Para quem não tem equipamento próprio, dados gratuitos do INPE (imagens de satélite), IBGE (mapas base) e OpenStreetMap servem como ponto de partida para estudo. A limitação é que dados abertos frequentemente não oferecem resolução suficiente para projetos que exigem detalhamento fino. Nesses casos, a alternativa é contratar voos drone ou acessar plataformas comerciais como a da Planet.
A cartografia moderna é tecnicamente acessível mas exige consciência dos erros que podem passar despercebidos. Dados bonitos no visor não significam dados corretos. Verificar, verificar de novo, e nunca confiar no resultado automático sem inspeção crítica é o que separa um mapa aceitável de um mapa confiável.
Galeria
-

Como são feitos os mapas? - YouTube -

Como são feitos os mapas? -
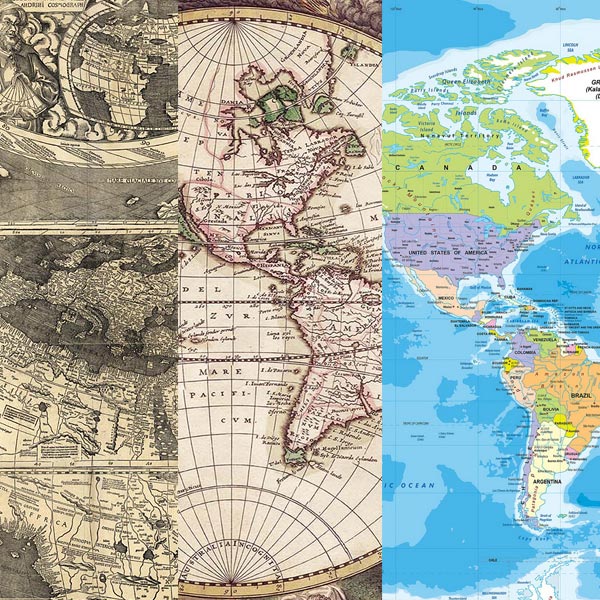
Como eram feitos os mapas antigamente e atualmente - Evolução dos Mapas
