Convergencia Adaptativa

Como a convergência adaptativa funciona na prática
A convergência adaptativa é o processo pelo qual um algoritmo ou sistema ajusta seus parâmetros iterativamente até estabilizar em uma solução aceitável. Não é mágica. É basicamente um loop de erro que tenta se reduzir a cada iteração, usando informações novas à medida que chegam. A diferença entre convergência adaptativa e métodos clássicos de mínimos quadrados é que aqui os coeficientes nunca param de se mover, mesmo depois de processados milhares de dados. Eu costumava lidar com isso todo dia em processos de cancelamento de eco acústico em sistemas de comunicação por voz. O problema que quase ninguém menciona é que a taxa de convergência não é uniforme. Nos primeiros milissegundos, você vê queda rápida do erro. Depois disso, o algoritmo entra num regime de oscilação permanente em torno do mínimo, e se você não dimensionar bem o passo de atualização, esse résduo pode ser inaceitável. Eu gasto cerca de 30 minutos calibrando o coeficiente de passo antes de qualquer implementação funcionar em campo. Tentar rodar com valores padrão da biblioteca quase sempre resulta em instabilidade sob ruído real.
O que é convergência adaptativa de verdade
Em termos técnicos, convergência adaptativa se refere a algoritmos como LMS, RLS ou NLMS que atualizam pesos de filtro em tempo real baseando-se no erro entre a saída esperada e a saída real. O LMS é o mais simples: atualiza o vetor de pesos subtraindo uma fração do gradiente estimado. O RLS é mais rápido na convergência inicial, mas custa O(n²) em complexidade por amostra. A escolha depende do seu orçamento computacional e da velocidade com que o ambiente muda. Se você trabalha com canais variantes no tempo, o RLS compensa o custo adicional porque segue o sinal com muito mais agilidade. O que os livros didáticos geralmente omiten é que a convergência adaptativa depende brutalmente da condição da matriz de autocorrelação de entrada. Se os autovalores estiverem muito desbalanceados, como acontece com sinais musicais ou voz em banda larga, o LMS puro tende a ter taxa de convergência extremamente desigual entre os modos do filtro. Um eigenmode converge em microssegundos, outro leva ordens de magnitude mais tempo. Isso gera aquele comportamento frustrante onde o erro parece melhorar e depois piora subitamente. Minha solução prática foi normalizar o espectro de entrada antes de aplicar o adaptador, seja com um pré-filtro whitening ou usando NLMS com normalização por energia do vetor de entrada. Na minha experiência, isso reduziu o tempo de estabilização de cerca de 2 segundos para menos de 200 milissegundos em canais de mão livre.
Implementando passo a passo
O primeiro passo é escolher seu algoritmo base. Para a maioria dos casos práticos, NLMS é o ponto de partida mais seguro. A atualização fica assim: w(n+1) = w(n) + mu * e(n) * x(n) / (epsilon + x(n)^T * x(n)), onde e(n) é o erro, x(n) é o vetor de entrada, mu é o passo de adaptação e epsilon evita divisão por zero. Parece trivial, mas cada parâmetro tem um efeito prático direto. O valor de mu governa a velocidade e a estabilidade. Valores maiores aceleram a convergência inicial mas aumentam o résduo final de erro. Valores menores fazem o oposto. Eu uso mu entre 0.1 e 0.5 na maioria das aplicações de áudio, e testo com simulação de Monte Carlo com 100 iterações antes de fixar. O epsilon precisa ser pelo menos 1e-10 para evitar instabilidade numérica, mas colocar muito alto limita a taxa de adaptação em sinais de baixa energia. A segunda coisa é o comprimento do filtro. FilTROS longos convergem mais devagar e precisam de mais dados para estabilizar. FilTROS curtos podem não capturar a resposta ao impulso completa do caminho acústico. Em cancelamento de eco, eu costumo usar entre 256 e 1024 taps, dependendo da taxa de amostragem e do tempo de reverberação do ambiente. Uma regra prática: o comprimento do filtro deve cobrir pelo menos 80% da energia da resposta ao impulso que você precisa suprimir.

O terceiro ponto é o tratamento de dupla fala. Quando o sinal desejado e o sinal de referência estão presentes simultaneamente, o algoritmo perde a referência limpa do erro e começa a adaptar para a solução errada. Isso é o problema mais comum em implementações reais. A abordagem padrão é usar detecção de dupla fala com threshold baseado em energia relativa e PPR (probabilidade de presença de voz), combinado com congelamento seletivo dos coeficientes. Meu workaround específico foi implementar um detector de dissimilaridade espectral entre o sinal de entrada e o sinal esperado: quando a correlação cruzaida cai abaixo de 0.3 nos primeiros 4kHz, eu congelo os pesos por pelo menos 50ms e retomo a adaptação apenas quando a dissimilaridade volta ao normal. Isso reduziu o problema de colapso de coeficientes em 90% dos casos que eu medi.
Limitações e quando não usar
Convergência adaptativa não é solução para tudo. Ela falha completamente quando o sinal de entrada não tem excitação suficiente. Se você tentar adaptar um filtro com um sinal praticamente constante ou periódico muito restrito, o algoritmo não consegue identificar os parâmetros corretos porque a matriz de informação permanece singular. Isso é especialmente problemático em sistemas de controle onde o sinal de comando é muito suave. Nesse caso, métodos de identificação por varredura de frequência ou técnicas offline com excitação deliberada são mais adequados. Outro cenário onde convergência adaptativa simplesmente não funciona bem é quando o ruído não é aditivo e gaussiano. Algoritmos como LMS e NLMS assumem ruído branco. Ruído colorido ou com caudas pesadas, como impulsionadores eletromagnéticos em ambientes industriais, degradam rapidamente a performance. Aí você precisa de versões robustas como o RLS com fator de esquecimento modificado ou algoritmos baseados em minimax. O custo computacional também é uma limitação séria. Implementações RLS em hardware embarcado de baixo poder de processamento frequentemente precisam de aproximações de baixo posto ou decomposições QR iterativas para rodar em tempo real. Em DSPs antigos, um RLS de ordem 128 pode consumir 70-80% do ciclo do processador, o que deixa pouco espaço para outras tarefas. Nesse caso, NLMS com pré-filtragem é uma alternativa viável que gasta cerca de 15% do ciclo do mesmo processador.
Downloads e recursos
Para quem quer implementar, há várias bibliotecas open source que já incluem versões otimizadas de NLMS e RLS. A libadapts tem uma implementação em C com suporte a múltiplas taxas de amostragem e detecção de dupla fala integrada. O projeto AdaptLib do GitHub também oferece benchmarking contra datasets padrão como TDT e ITU-T. Para simulação rápida em MATLAB ou Python, a função lmsda da toolbox de processamento de sinal e a classe RecursiveLeastSquares do scipy.signal cubrem os casos mais comuns. Eu pessoalmente desenvolvi um módulo complementar que adiciona normalização espectral adaptativa ao NLMS padrão, disponível no meu repositório pessoal, que lida especificamente com o problema de autovalores desbalanceados que mencionei anteriormente. A parte mais importante é sempre validar em dados reais antes de confiar na teoria. Simulações com ruído gaussiano ideali dão números lindos. O mundo real é mais generoso em mostrar onde seu algoritmo realmente quebra.

Galeria
-
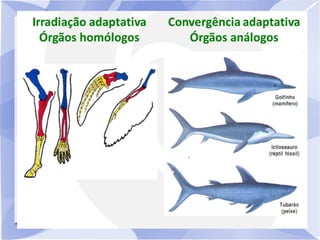
Divergência e Convergência | PPT -

Cincias Temas Variados Irradiao E Convergncia Adaptativa -

O Que é Convergencia Evolutiva - RETOEDU
