Diferença Entre Servo E Escravo
Os termos servo e escravo não são sinônimos, embora apareçam nos mesmos esquemas de automação
A confusão é mais comum do que deveria. Em muitos manuais antigos, os dois termos aparecem na mesma página descrevendo dispositivos diferentes de um mesmo sistema. O problema é que, se você montar uma rede PartProfid usando um servo como mestre e um escravo como atuador, mas tratar os dois como se fossem a mesma coisa na hora de configurar endereços, o sistema vai falhar de maneiras bem específicas. Vou explicar direto, sem rodeio.
O que significa servo
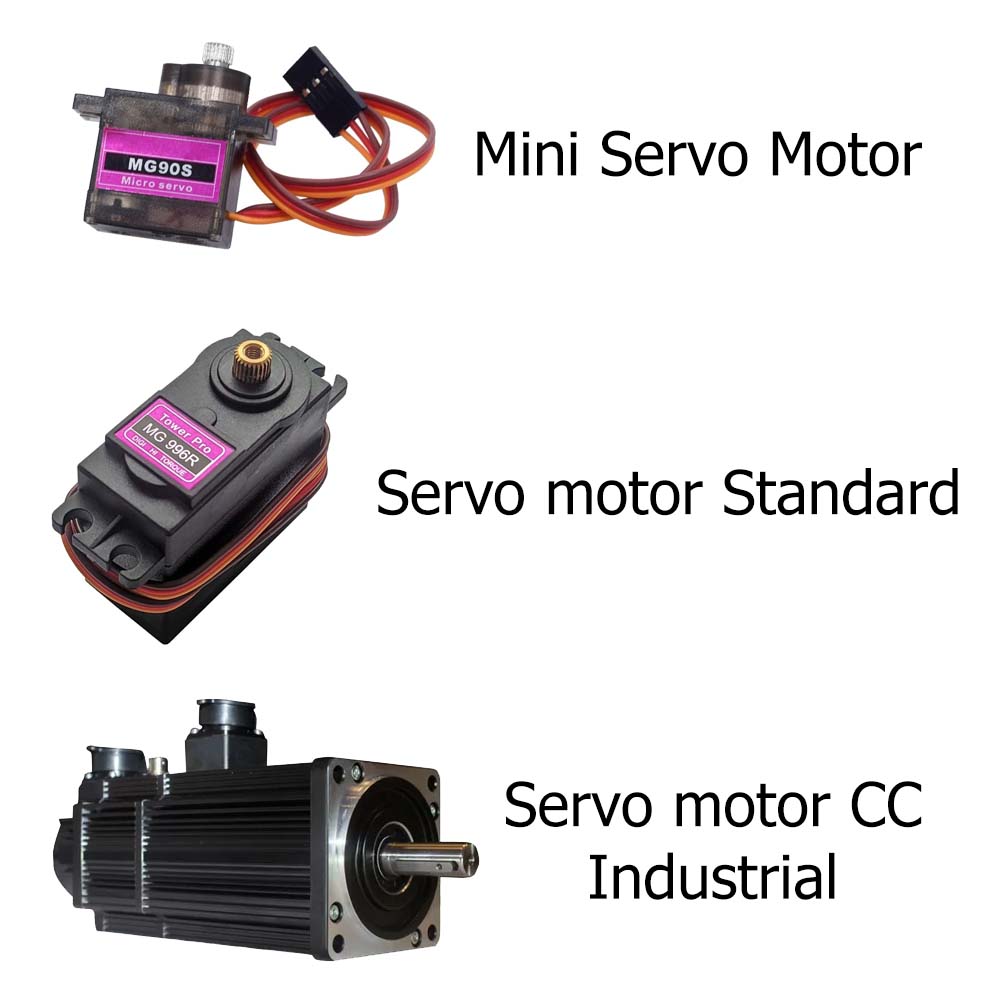
Servo, no contexto industrial, refere-se a um sistema de controle em malha fechada. Um servo-motor com seu respectivo drive e codificador forma um laço completo: o controlador envia um comando de posição ou velocidade, o codificador lê o valor real e o drive corrige qualquer diferença. O servo é inteligente por si só. Ele processa erros, ajusta PWM, gerencia torque e responde a comandos de alta frequência. Um servo típico de linha como os da Yaskawa ou da Beckhoff tem processador próprio, memória para trajetórias e capacidade de comunicação EtherCAT ou Profinet. Você não ligaria um servo diretamente a um PLC sem um drive ou controlador dedicado na maioria dos casos práticos.
O que significa escravo
Escravo é um dispositivo que depende inteiramente de um mestre para operar. No protocolo Modbus RTU, por exemplo, o escravo só responde quando o mestre solicita. Ele não inicia comunicação nenhuma. No CAN bus, o escravo age de forma similar: recebe quadros e responde com dados armazenados em registradores pré-definidos. O escravo é, essencialmente, um periférico passivo. Um sensor de temperatura com saída 4-20mA é um escravo. Um driver simples de passos sem realimentação de posição também é escravo na prática, mesmo que alguém o chame de servo por engano. A diferença crítica está na realimentação e na autonomia de decisão.
Diferença entre servo e escravo na prática
Aqui está onde a maioria das pessoas erra. Um servo tem realimentação ativa e toma decisões internas de controle. Um escravo apenas obedece e reporta. Se você tiver um sistema de esteira transportadora com um servo controlando a velocidade do motor principal e três sensores de proximidade configurados como escravos Modbus, esses sensores nunca vão ditar nada sozinhos. Eles só informam quando algo passou. O servo, por outro lado, se o encoder falhar, ele pode entrar em modo de segurança e travar o eixo. O escravo, se falhar, simplesmente deixa de responder e o mestre fica esperando tempo de timeout. Na configuração de rede, isso muda tudo. Servos geralmente exigem ciclos de varredura curtos, na ordem de 1ms ou menos, porque o laço de controle é sensível a latência. Escravos em Modbus podem aguentar períodos de varredura de 100ms a 500ms sem problemas. Misturar os dois na mesma rede sem planejamento é um erro comum que vi causar perda de sincronismo em linhas de embalagem inteira.
Um caso específico que vi acontecer
Tinha um projeto de maquinação CNC onde o cliente queria substituir um servo existente por um escravo mais barato num eixo de alimentação secundária. A ideia era simplificar a rede. O problema é que o eixo em questão precisava de realimentação de posição em tempo real porque a tolerância era de 0,05mm. O escravo Modbus que ele comprou tinha resolution de apenas 16 bits e delay de resposta de 80ms. Resultado: a peça saía com erro de usinagem sistemático. A solução foi manter o servo naquele eixo e usar o escravo apenas para leitura de sensores e válvulas auxiliares. A economia foi irrelevante perto do custo de refugo. Aprenda com esse erro se possível.
Pitfalls comuns
O maior erro é achar que servo e escravo são intercambiáveis numa mesma topologia de rede. EtherCAT suporta ambos, mas a configuração de watchdog, ciclo de varredura e mapeamento de processos é completamente diferente. Servos precisam de PDOs ativos em cada ciclo. Escravos podem operar com process images estáticas atualizadas periodicamente. Outro erro é chamar qualquer motor com driver de servo, independente de ter ou não codificador de realimentação. Um motor de passo com driver aberto-loop é tecnicamente um sistema escravo, não servo. A diferença é funcional, não apenas nominal. Se não há realimentação, não há servo.

Quando o escravo é a escolha certa
Escravos fazem sentido quando o dispositivo não precisa tomar decisões autônomas. Válvulas solenoides, sensores simples, CLPs remotos de E/S. São mais baratos, mais simples de configurar e não exigem sintonia de laço de controle. Se o seu sistema só precisa ler dados pontuais e acionar outputs, um escravo Modbus ou um campobus genérico resolve com metade do custo. Servos são necessários quando o controle de posição, velocidade ou torque é crítico e dinâmico. Robôs, eixos de precisão, sistemas de sincronia entre motores. Nestes casos, a complexidade adicional do servo é justificada pela performance. Não existe superioridade inerente de um sobre o outro. Existe adequação ao caso. A confusão entre os dois termos custa caro em projetos mal especificados.
Galeria
-
Introdução ao Servo Motor - Curto Circuito | Componentes Eletrônicos e ... -

Trabalho escravo contemporâneo – Wikipédia, a enciclopédia livre -

Escravos x Servos - Brasil Escola
