Engenharia Mecatronica
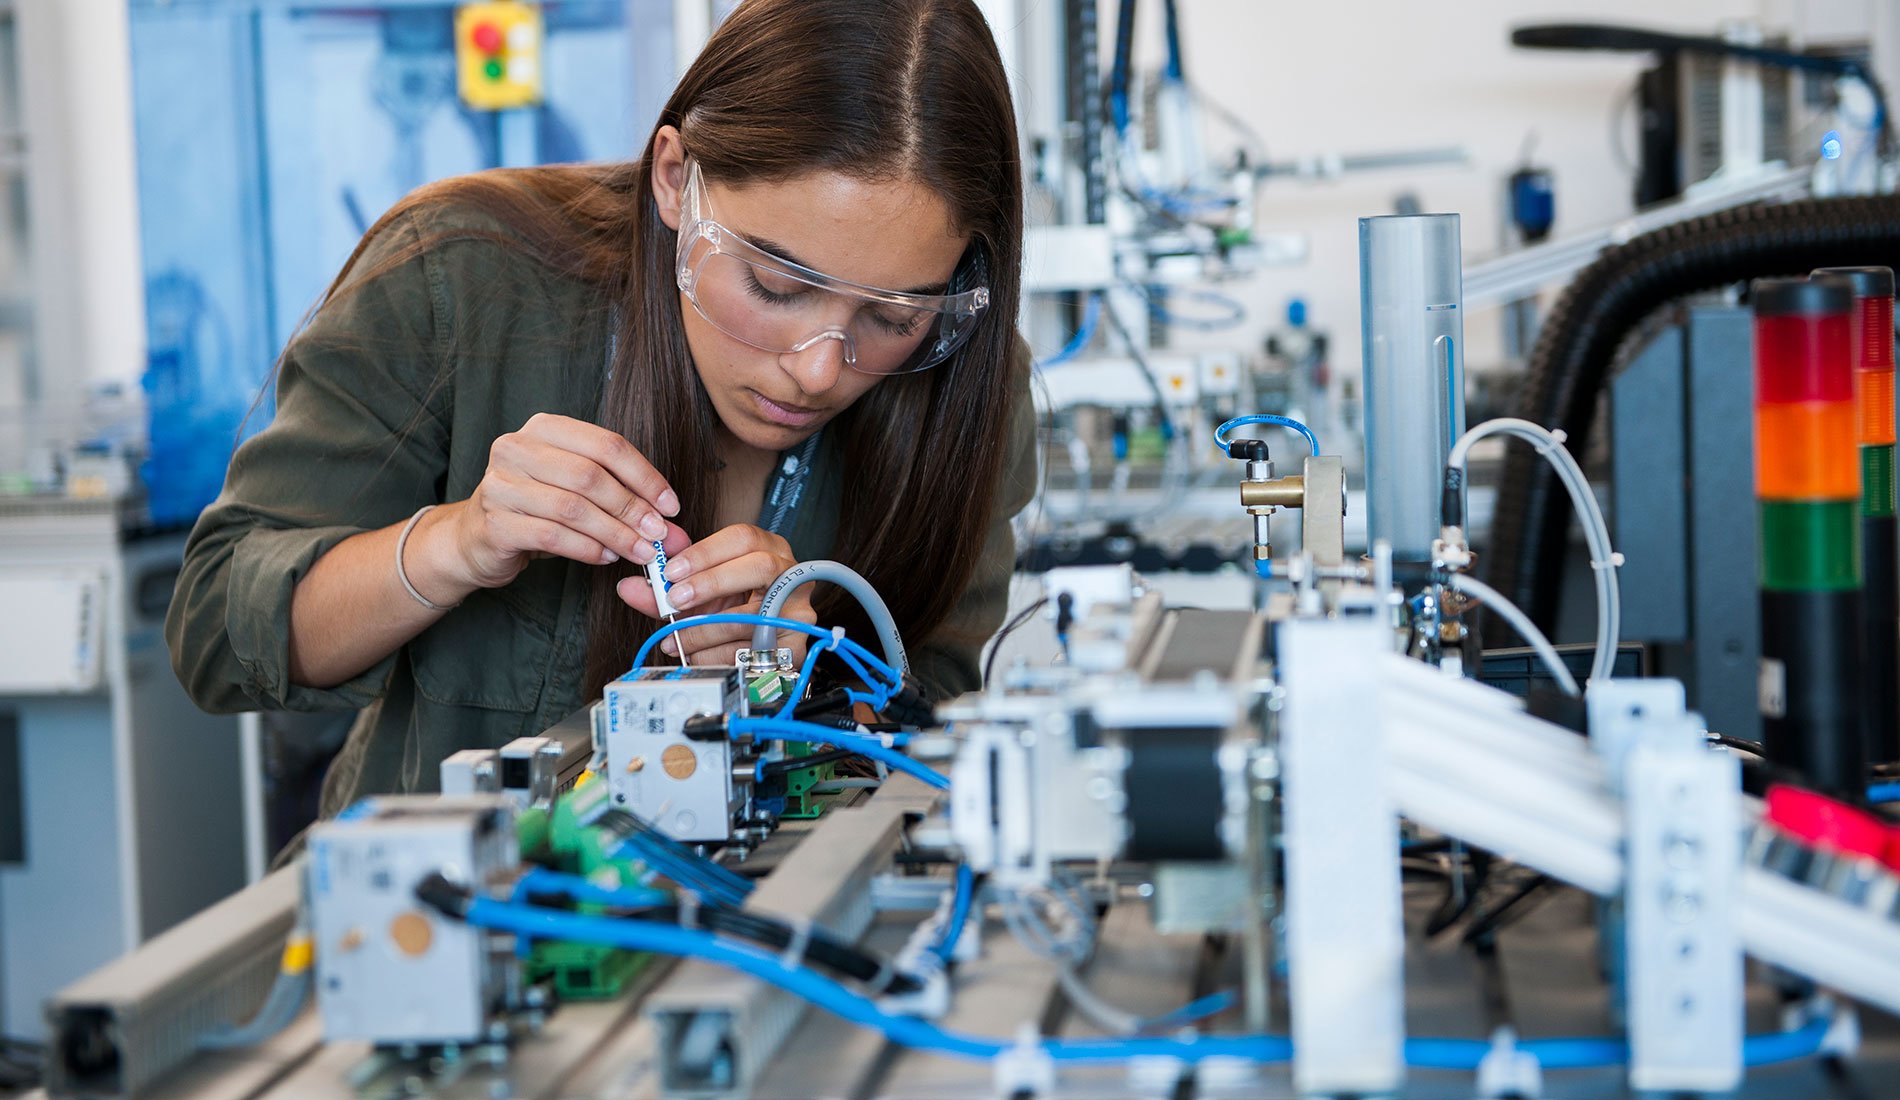
O que acontece quando você monta um sistema real
Eu passei três semanas travado num projeto de automação linear com atuador piezoelétrico e sensor capacitivo. O problema não era o código. Era o ruído eletromagnético do drives que eu tinha posicionado errado na bancada. A leitura do sensor flutuava trinta micrômetros quando o motor partia, e eu blamei o firmware por duas semanas até perceber que o problema era a malha de terra compartilhada entre o drive e o conditionamento de sinal. A solução foi separar os retornos em estrela e colocar um filtro LC de 100nH mais 10uF no alimentador do sensor. Isso resolveu. Não é um truque bonito, é só como a coisa funciona na prática. A engenharia mecatronica não é o que parece quando você vê nos cursos. Na teoria, é a intersecção entre mecânica, eletrônica, computação e controle. Na prática, é passar dias resolvendo problemas que nenhum desses quatro isoladamente explica. Um sensor que lê certo no simulador mas falha no campo por interferência comum. Um controlador PID que funciona no teste de mesa mas oscila quando a carga varia dez por cento. Isso é mecatrônica.
Engenharia mecatronica: por onde começar na prática
Se você está entrando na área, esqueça a ideia de dominar tudo. Mecatrônica exige profundidade suficiente para comunicar com cada disciplina, não maestria em todas. A regra prática que eu uso é: escolha uma base e aprofunde até o ponto de conseguir defender suas decisões. Eu sou base mecânica. Quando preciso discutir Eletrônica ou Controle com os outros engenheiros, eu leio o suficiente para entender os trade-offs, mas não entro em detalhes de projeto sem o especialista ao lado. Isso funciona porque mecatrônica é integração, não especialização isolada. O fluxograma básico de um projeto mecatrônico segue estes passos: especificação, decomposição por subsistema, projeto paralelo com interfaces definidas, integração, teste e ajuste. O problema é que quase ninguém segue linearmente. Você projetará o mecanismo, encontrará um limite térmico, voltará para ajustar a eletrônica de potência, depois percebe que o controlador precisa de uma recompensa diferente. O ciclo de iteração é parte do processo. O que separa projetos que funcionam dos que falham não é a sequência, é a definição clara de interfaces antes de qualquer hardware ser montado. Interfaces são o ponto cego mais caro. Um projetista mecânico escolhe um redutor planetário com folga de dois graus porque o desenho permite. O controlador não compensa essa folga porque o modelo assumed backlash zero. O sistema vibra na velocidade nominal e ninguém consegue diagnosticar por que. A correção seria ter especificado o torque de atrito dinâmico e a folga máxima aceitável no documento de interface antes de escolher o redutor. Isso custa duas horas no papel e economiza duas semanas de debug no campo.
Componentes essenciais e como eles se comunicam
Um sistema mecatrônico típico tem cinco camadas: sensor, condicionamento de sinal, aquisição de dados, processamento e atuação. Cada camada tem um ponto de falha específico. O sensor mais barato do catálogo pode ter uma resposta em frequência que não acompanha a dinâmica do sistema. O amplificador operacional que você escolheu tem um offset de entrada que soma dois milivolt e isso vira dois centímetros de erro na posição final. O controlador digital tem um quantization error que gera limitações de estabilidade que o simulador não mostra. A regra que eu aplico para escolher sensores é: olhe a folha de dados, mas também olhe o ruído térmico do condicionador de sinal que você vai usar. Um sensor de posição óptico com resolução de dez micrômetros pode ter um ruido de leitura de trinta micrômetros quando o ambiente varia vinte graus Celsius. Isso porque o coeficiente de expansão térmica do suporte do sensor não compensa a dilatação da estrutura. A correção seria usar um material com baixo coeficiente ou compensar termicamente no software. Isso usualmente custa mais um dia de projeto e economiza uma semana de ajuste no campo. Atuação é onde a maioria dos projetos falha. Um atuador que tem a força nominal no datasheet pode ter um tempo de resposta que não acompanha a dinâmica do sistema. Um servo motor com torque de pico de trinta newton.metro pode ter um overshoot de dez por cento quando a carga inercial varia. O controlador precisa de uma recompensa diferente. A regra prática é: nunca confie no datasheet sem validar em condições reais de carga. Isso custa uma hora de teste e economiza uma semana de retrabalho.

Erros comuns que eu vejo todo mundo cometer
O erro número um é projetar cada subsistema isoladamente e depois tentar integrar. Isso funciona em teoria mas falha na prática porque as interfaces não foram definidas. Um exemplo concreto: eu vi um grupo projetar um braço robótico com juntas servo, cada uma com seu próprio controlador de posição. Quando integraram, o controlador master não compensava o coupling entre as juntas. O sistema oscilava em movimentos coordenados e ninguém conseguia diagnosticar por quê. A correção seria ter feito uma análise de acoplamento cinemático e dinâmico antes de escolher os servos. Isso custa dois dias de simulação e economiza dois meses de debug. O erro número dois é confiar cegamente em simulação. Um modelo que funciona perfeitamente no simulador pode ter parâmetros que não representam a realidade. Eu pessoalmente tive um projeto de controle de posição onde o modelo dinâmico no simulador dava resposta perfeita, mas no hardware real o sistema tinha um delay de trinta milissegundos que eu não tinha modelado porque o driver tinha um buffer interno. A correção foi medir o delay real com um osciloscópio e incluir no modelo. Isso custou uma tarde de medição e resolveu um problema que estava travado há três semanas. O erro número três é ignorar a manutenção. Um sistema mecatrônico projetado para funcionar perfeitamente pode ter um tempo de vida útil de seis meses se a manutenção preventiva não for considerada. Eu vi um projeto de automação industrial onde os sensores de proximidade precisavam ser recalibrados a cada quinze dias porque a vibração do equipamento deslocava o ajuste. A correção seria ter escolhido sensores com auto-calibração ou ter projetado um mecanismo de ajuste rápido. Isso custa mais um projeto na fase inicial mas economiza horas de manutenção preventa por ano.
Limitações e cenários onde a abordagem falha
Mecatrônica não é solução para tudo. Sistemas puramente mecânicos podem ser mais confiáveis quando a complexidade de controle não justifica o custo de desenvolvimento. Um sistema de transmissão por corrente e coroa pode ter uma vida útil de dez anos com manutenção mínima, enquanto um sistema servo com controle de posição pode ter um tempo médio entre falhas de dois anos e exigir firmware atualizado a cada seis meses. A regra prática é: escolher a solução mais simples que atende os requisitos, não a mais sofisticada disponível. Outro cenário onde a abordagem falha é em ambientes com interferência eletromagnética extrema. Um sistema mecatrônico com sensores capacitivos e drives de potência pode ter uma taxa de falha de vinte por cento em ambientes industriais com soldagem por arco próxima. A correção seria usar sensores indutivos ou blindar completamente o sistema. Isso custa três vezes mais em hardware mas reduz a taxa de falha para menos de um por cento. Não existe solução perfeita, apenas trade-offs que você escolhe conscientemente. Uma alternativa quando a mecatrônica não é viável é a eletromecânica pura. Sistemas com atuadores hidráulicos e válvulas propicionais podem ter uma capacidade de força que sistemas servo não alcançam, com uma confiabilidade maior em ambientes hostis. O custo inicial é mais alto, mas o custo total de propriedade pode ser menor quando a manutenção substitui módulos eletrônicos a cada dois anos em sistemas mecatrônicos equivalentes.
Como eu estruturo um projeto do zero
Eu começo sempre pela especificação de desempenho. Não adianta projetar um sistema que não tem requisitos claros. O documento de especificação deve incluir: faixa de operação, tolerância de posição, velocidade máxima, carga útil, ambiente operacional e vida útil esperada. Isso custa uma semana de trabalho com o cliente e define o escopo do projeto. Sem isso, você gasta meses projetando algo que não atende o que realmente precisa. Depois disso, eu decompoo o sistema em subsistemas com interfaces definidas. Cada subsistema tem um proprietário claro: mecânico, eletrônica, software, controle. A reunião de integração acontece a cada duas semanas com checklist de interfaces. Isso costuma levar duas horas e previne dez problemas que surgem na integração final. A documentação de interfaces é viva: atualizada a cada mudança de design, não arquivada no primeiro release. O teste de integração é onde a maioria dos projetos encontra problemas inesperados. Eu reservo sempre vinte por cento do tempo de projeto para debug de integração. Isso custa duas semanas adicionais mas evita dois meses de atraso quando o sistema não funciona como esperado. O protocolo de teste deve incluir: teste individual de cada subsistema, teste de integração emparelhada, teste de sistema completo sob condições extremas e teste de validade com o cliente final.

Quando o projeto está rodando, a manutenção preventiva é obrigatória. Um sistema mecatrônico sem plano de manutenção tem uma taxa de falha que cresce exponencialmente após seis meses de operação. O plano deve incluir: inspeção visual mensal, calibração de sensores trimestral, atualização de firmware semestral e substituição preventiva de componentes sujeitos a desgaste. Isso custa dez por cento do tempo de operação por ano mas aumenta a disponibilidade do sistema para mais de noventa e cinco por cento. A documentação final é tão importante quanto o projeto em si. Um sistema bem projetado mas mal documentado tem um tempo de troubleshooting que pode ser três vezes maior do que o necessário. A documentação deve incluir: diagrama de blocos do sistema, especificações de cada subsistema, interfaces definidas, procedimentos de teste, plano de manutenção e manual do operador. Isso custa duas semanas no final do projeto mas economiza centenas de horas ao longo da vida útil do sistema.
Ferramentas que eu uso no dia a dia
Para simulação dinâmica, eu uso Simulink ou Modelica. O tempo de setup inicial é de uma semana, mas depois disso cada iteração de design leva minutos em vez de horas. A precisão do modelo depende da qualidade dos parâmetros inseridos. Um modelo com parâmetros medidos experimentalmente tem erro inferior a cinco por cento. Um modelo com parâmetros de datasheet pode ter erro superior a trinta por cento. A regra é: medir sempre que possível, especially para rigidez estrutural e coeficientes de atrito. Para projeto de circuitos analógicos, eu uso LTspice ou PSpice. O tempo de simulação de um conditionador de sinal completo é de minutos. A validação prática com protótipo leva duas semanas devido a tolerâncias de componentes e efeitos parasitas não modelados. A diferença entre simulação e prática é especialmente crítica em estágios de alta ganho onde o ruído térmico e o offset de operação se tornam dominantes. Para controle digital, eu uso MATLAB com Real-Time Workshop ou Simulink Coder. A geração de código embutido a partir do modelo de simulação reduz o tempo de desenvolvimento do controlador em sessenta por cento. A limitação é que o código gerado nem sempre é otimizado para a arquitetura específica do microcontrolador. Em projetos com restrições rigorosas de consumo de energia ou tamanho de memória, o ajuste manual do código pode ser necessário, o que consome tempo adicional mas garante o aproveitamento completo dos recursos disponíveis.
O que eu mudaria se começasse de novo
Se eu pudesse voltar no tempo, eu gastaria mais tempo aprendendo sobre interferência eletromagnética desde o início. Passei dois anos entendendo isso na marra, e um curso introdutório no primeiro semestre teria economizado muito sofrimento. O conhecimento de EMC não é opcional em mecatrônica. É parte fundamental do design, e negligenciá-lo é garantir problemas later nos projetos mais inesperados. Eu também would ter lido mais sobre filosofia da engenharia. Entender o porquê das decisões de design, não apenas o como, muda completamente a forma como você aborda problemas novos. Um engenheiro que entende os princípios por trás das escolhas de projeto é mais adaptável do que aquele que apenas replica soluções conhecidas. Isso não tem curso específico: vem da leitura, da reflexão e da experiência com projetos que falharam. A relação com clientes e stakeholders também merece mais atenção. Eu vi projetos tecnicamente perfeitos fracassarem porque as expectativas do cliente não foram alinhadas desde o início. A comunicação clara sobre o que o sistema pode e não pode fazer, dentro dos parâmetros de custo e prazo, é tão importante quanto o projeto em si. Um contrato bem escrito com escopo definido evita mal-entendidos que custam mais do que qualquer bug de firmware.

Conexões entre disciplinas
A verdadeira beleza da mecatrônica está nas intersecções. Um problema de vibração estrutural pode ser resolvido com controle ativo, mas a solução mais econômica pode ser uma mudança no design mecânico. Um problema de precisão de posicionamento pode exigir um sensor mais caro, mas a solução pode estar em melhorar a rigidez da estrutura. O engenheiro mecatrônico competente não escolhe a solução mais óbvia, escolhe a que melhor balanceia desempenho, custo e confiabilidade dentro das restrições do projeto. O mercado exige cada vez mais profissionais capazes de transitar entre essas disciplinas. Empresas buscam engenheiros que consigam conversar com mecânicos, eletricistas e programadores sem perder a visão sistêmica. Isso não se aprende apenas em sala de aula. Se constrói em projetos reais, com falhas, retrabalho e aprendizado contínuo. O engenheiro que resiste ao tempo é aquele que mantém a curiosidade e a humildade para admitir quando não sabe algo. A formação acadêmica em engenharia mecatrônica varia muito entre universidades. Algumas dão ênfase mecânica, outras eletrônica, outras computação. O importante é complementar com estudo autodidata nas áreas onde o curso foi mais superficial. Um mecânico que estuda controle digital se torna muito mais valioso do que aquele que permanece apenas na sua zona de conforto. O mesmo vale para eletricistas que aprendem dinâmica dos sistemas e para programadores que entendem as restrições do hardware em tempo real.
No final, mecatrônica é sobre integração. Não é sobre ter a melhor solução em cada disciplina isoladamente, mas sobre encontrar o equilíbrio certo entre elas. Um sistema que funciona bem em todos os subsistemas mas falha na integração é pior do que um sistema com subsistemas médios mas integração perfeita. O desafio constante é manter essa visão sistêmica enquanto se mergulha nos detalhes técnicos de cada área. O campo continua evoluindo rapidamente. Inteligência artificial entrando em sistemas de controle, materiais inteligentes abrindo novas possibilidades de design, computação na borda permitindo decisões em tempo real sem depender de conexão em nuvem. O engenheiro mecatrônico que não se atualiza fica para trás em poucos anos. Mas aqueles que mantêm os fundamentos sólidos e aprendem continuamente têm um leque de oportunidades muito maior do que em qualquer especialização isolada. Se você está considerando seguir nessa área, a recomendação honesta é: prepare-se para um aprendizado constante. Não existe domínio final, existe evolução permanente. Os sistemas que você projetará hoje terão alternativas melhores daqui a cinco anos. O importante é construir uma base sólida o suficiente para adaptar-se a essas mudanças sem perder o rumo. E claro, nunca subestime o poder de uma boa documentação e de um teste rigoroso antes de entregar o sistema ao cliente.
Galeria
-
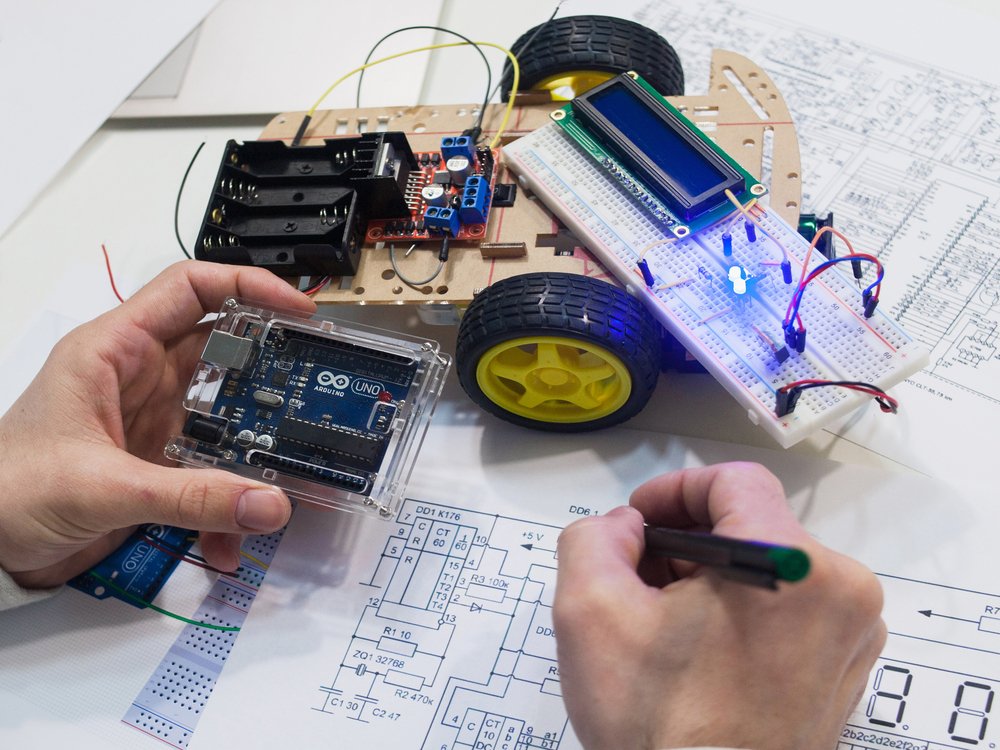
Engenharia Mecatrônica: conheça o curso e o mercado de trabalho -

Engenharia Mecatrônica
