Equação Da Reta Geral
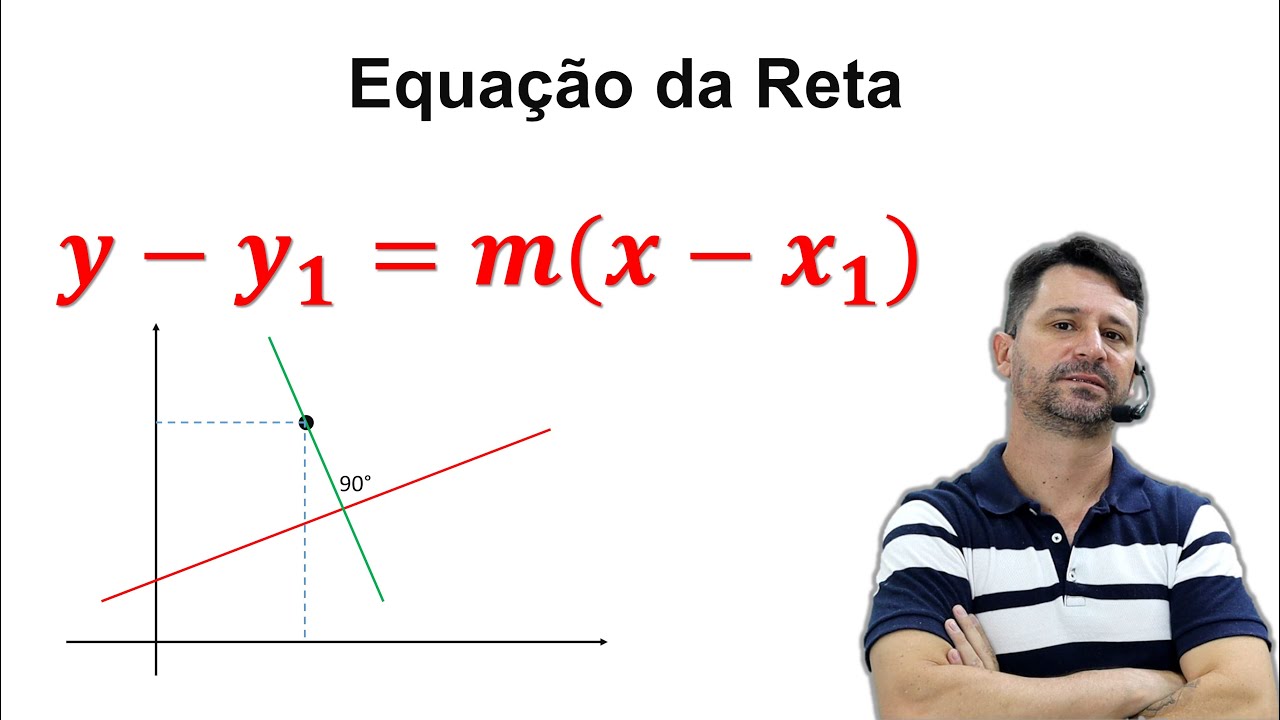
Trabalhando com equação da reta em situações reais
A forma geral é aquela que aparece nos livros como ax + by + c = 0. Você já deve ter visto, provavelmente em mais de uma prova que não fazia muito sentido. Mas existem motivos concretos para usá-la além de encher linguiça em exercícios de geometria analítica. A forma reduzida y = mx + n funciona bem para retas que não são verticais, e funciona até bem em muitos casos do dia a dia. Quando você começa a lidar com programação gráfica, processamento de imagem ou sistemas de coordenadas que precisam ser tratados de forma consistente, a forma geral se torna muito mais prática. O que a maioria das pessoas não percebe é que a equação da reta geral é, na verdade, uma forma canônica para tratar todas as retas com a mesma ferramenta. Não importa se a reta é vertical, horizontal ou inclinada. Com a forma reduzida, retas verticais simplesmente não existem. Elas produzem coeficiente angular infinito ou indefinido, dependendo de como você olhar. Na forma geral, uma reta vertical é apenas bx + c = 0, ou seja, a = 0 e b diferente de zero. Isso elimina uma categoria inteira de casos especiais que você teria que tratar separadamente.
Como chegar à equação da reta geral
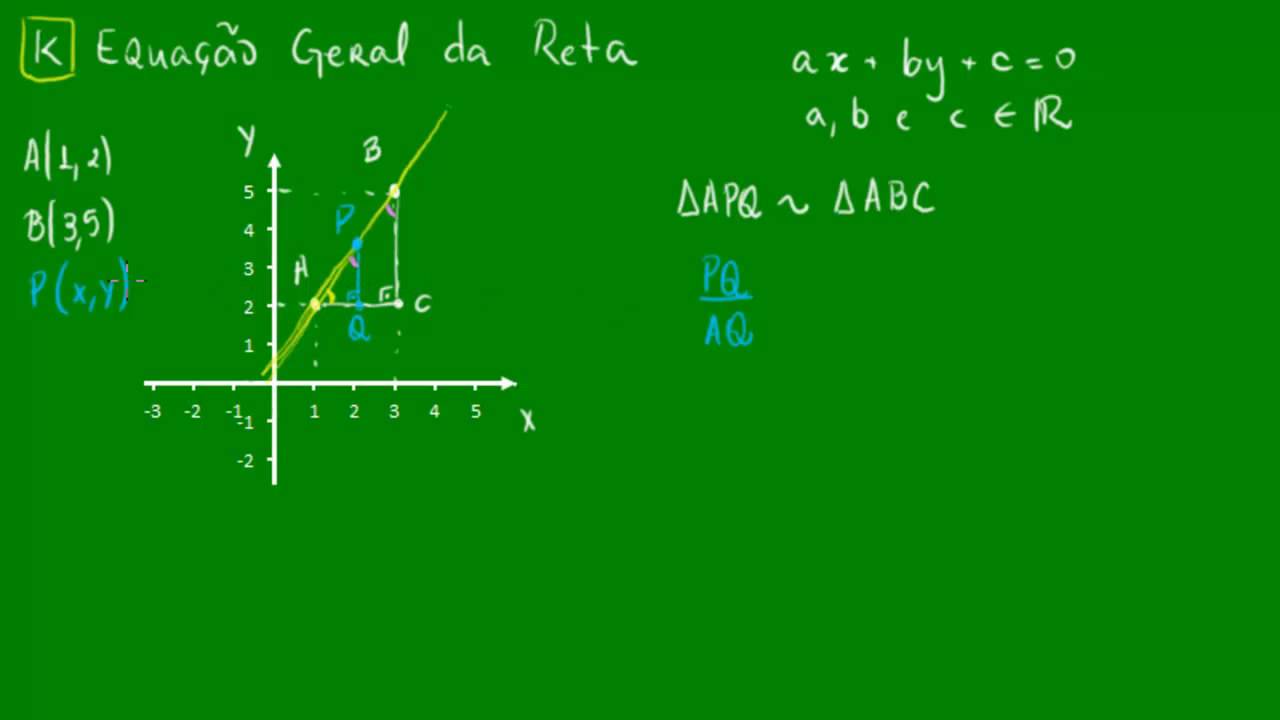
Pegar dois pontos e transformar na forma geral é mais simples do que parece. Suponha que você tenha os pontos P(x1, y1) e Q(x2, y2). O método padrão passa pela forma ponto-inclinação ou pelo determinante, mas eu costumo ir direto. Calcule o vetor diretor d = (x2 - x1, y2 - y1). O coeficiente a da forma geral é o oposto da componente y do vetor diretor, ou seja, a = -(y2 - y1). O coeficiente b é a componente x do vetor diretor, b = x2 - x1. O coeficiente c você encontra substituindo qualquer um dos pontos na equação ax + by + c = 0 e isolando c. O resultado é c = -(a*x1 + b*y1). Vou dar um exemplo concreto. Pontos A(2, 3) e B(5, 7). Vetor diretor: (5 - 2, 7 - 3) = (3, 4). Então a = -4, b = 3. Para encontrar c: c = -(a*2 + b*3) = -(-4*2 + 3*3) = -(-8 + 9) = -1. A equação fica -4x + 3y - 1 = 0. Se você verificar, substituindo A: -4(2) + 3(3) - 1 = -8 + 9 - 1 = 0. Funciona. Substituindo B: -4(5) + 3(7) - 1 = -20 + 21 - 1 = 0. Também funciona. Se você tiver um ponto e o coeficiente angular m, o caminho mais rápido é usar a forma reduzida primeiro e depois rearranjar. y = mx + n vira mx - y + n = 0. Aqui a = m, b = -1, c = n. É direto, mas exige que você conheça n. Se tiver o ponto, basta substituir e resolver para n.
O problema que ninguém conta
Aqui vai algo que eu aprendi na marra. Quando você normaliza a equação geral dividindo tudo por um dos coeficientes para colocar em forma reduzida, você perde informação sobre a direção da normal. Isso parece algo sem importância até o dia em que precisa calcular distâncias ou determinar em qual lado de uma reta um ponto se encontra. Eu estava construindo um sistema de classificação de polígonos e precisava saber se um vértice estava à esquerda ou à direita de um segmento de reta. A forma como eu normalizava a equação mudava o sinal do resultado, e eu levava horas entendendo por que um ponto que eu sabia estar à esquerda aparecia como estando à direita em alguns casos e vice-versa. A solução foi simples, mas contrária ao que quase todo material didático ensina: nunca normalize a equação geral se você vai usá-la para testes de localização de pontos. A equação ax + by + c pode ficar exatamente como veio do cálculo dos coeficientes. O sinal de ax0 + by0 + c para um ponto P0(x0, y0) já indica automaticamente o lado da reta. O valor absoluto dividido por raiz de a² + b² dá a distância exata. Isso elimina completamente a ambiguidade de sinais que aparece quando você divide por b e inverte os coeficientes aleatoriamente.

Pegadinhas comuns e como evitar
Um erro frequente é achar que a equação geral é única para uma dada reta. Ela não é. Multiplicar todos os coeficientes por -1 dá a mesma reta. Multiplicar por qualquer constante diferente de zero também. A equação -4x + 3y - 1 = 0 é idêntica a 4x - 3y + 1 = 0. Isso não é problema em si, mas causa confusão quando duas pessoas chegam a respostas diferentes para o mesmo problema e acham que uma está errada. Ambas estão certas, desde que representem a mesma relação entre x e y. Outro erro é confundir coeficiente angular com coeficiente de x na forma geral. Na equação ax + by + c = 0, o coeficiente angular não é a. Ele é -a/b, desde que b seja diferente de zero. Quando b for zero, a reta é vertical e o coeficiente angular não existe. Many beginner sources gloss over this, which is why students get tripped up when they see ax + by + c = 0 and assume m = a. It is not.
Quando a forma geral é pior
Não estou aqui para dizer que a equação da reta geral é superior em tudo. Ela tem desvantagens reais. A interpretação geométrica direta é mais difícil. Você olha para 3x + 2y - 6 = 0 e não sabe imediatamente qual é o coeficiente angular ou onde a reta cruza os eixos. Precisa fazer contas para descobrir. Em contextos educacionais iniciais, isso atrapalha o entendimento conceitual. A forma reduzida mostra m e n de cara. Se o objetivo é entender o que uma reta faz visualmente, a forma reduzida é mais transparente. Também há o caso de retas horizontais. Na forma geral, uma reta horizontal é by + c = 0, com a = 0. O coeficiente angular é zero. Isso é trivial, mas em algoritmos que tratam retas genericamente, você precisa de lógica condicional para manejar o caso a = 0 separadamente em algumas implementações, o que reintroduz exatamente a complexidade que a forma geral deveria eliminar. Se o seu trabalho envolve principalmente visualização, gráficos em papel ou ensinar o conceito pela primeira vez, a forma reduzida ou a forma segmentária são mais adequadas. A forma geral brilha em implementações computacionais, cálculos de interseção entre retas, sistemas de inequações lineares e problemas de otimização onde você trabalha com múltiplas restrições simultaneamente.
Interseção de duas retas na forma geral
Esse é talvez o uso mais prático da forma geral. Dadas duas retas a1x + b1y + c1 = 0 e a2x + b2y + c2 = 0, a interseção se resolve com Cramer ou substituição direta. O determinante do sistema é D = a1*b2 - a2*b1. Se D for zero, as retas são paralelas ou coincidentes. Se D for diferente de zero, o ponto de interseção é x = (b1*c2 - b2*c1)/D e y = (c1*a2 - c2*a1)/D. Parece complicado na teoria, mas na prática é duas multiplicações e uma divisão por variável. Leva segundos para implementar e evita toda a gambiarra de converter para forma reduzida, calcular a interseção e lidar com retas verticais separadamente. Exemplo rápido. Reta 1: 2x + 3y - 6 = 0. Reta 2: 4x - y + 2 = 0. D = 2*(-1) - 4*3 = -2 - 12 = -14. x = (3*2 - (-1)*(-6)) / (-14) = (6 - 6) / (-14) = 0. y = ((-6)*4 - 2*2) / (-14) = (-24 - 4) / (-14) = -28 / -14 = 2. O ponto de interseção é (0, 2). Verificação: 2(0) + 3(2) - 6 = 0. 4(0) - 2 + 2 = 0. Correto.

Distância de um ponto a uma reta
Com a forma geral, a distância de um ponto P0(x0, y0) a uma reta ax + by + c = 0 é dada por |ax0 + by0 + c| / raiz(a² + b²). Essa fórmula é direta e funciona para qualquer reta, incluindo verticais. Sem ela, você teria que construir uma perpendicular, encontrar o ponto de interseção e calcular a distância euclidiana, o que é duas vezes mais trabalho e mais propenso a erros de arredondamento. O denominador raiz(a² + b²) é a norma do vetor normal da reta. Se sua equação já estiver normalizada de modo que a² + b² = 1, o denominador desaparece e a distância fica simplesmente |ax0 + by0 + c|. Isso é útil em algoritmos que precisam calcular distâncias repetidamente para o mesmo conjunto de retas, como em renderização de polígonos ou detecção de colisão. Você normaliza uma vez e reutiliza.
Aplicações práticas fora da matemática pura
Equação da reta geral aparece em áreas que você talvez não espere. Em processamento de imagens, a transformada de Hough para detectar linhas em uma imagem converte pixels em curvas no espaço de parâmetros, e o problema de encontrar linhas se reduz a encontrar interseções de curvas. A representação padrão para isso é a forma geral ou variações próximas. Em jogos e simuladores, colisões entre objetos muitas vezes envolvem testar se pontos estão de um lado ou de outro de retas que delimitam regiões. Em gráficos vetoriais, operações como recorte de polígonos (algoritmo de Sutherland-Hodgman) dependem de equações de reta para determinar quais vértices ficam dentro e quais ficam fora de uma região de corte. Em engenharia e arquitetura, cálculos de inclinação de telhados, rampas e estruturas usam formas equivalentes. A forma geral permite tratar todas as orientações de forma uniforme, o que é essencial quando você está programando um sistema que gera plantas ou modelos estruturais automaticamente.
Resumo do que funciona
Use a forma geral quando precisa tratar retas verticais e horizontais de forma indistinguível, quando vai calcular interseções repetidamente, quando precisa de distâncias de pontos a retas, ou quando está implementando algoritmos computacionais. Use a forma reduzida quando quer clareza conceitual, interpretação geométrica imediata ou ensino introdutório. Ambos os formatos descrevem a mesma coisa. A escolha depende do que você está tentando fazer com ela.
Galeria
-
Equação Geral Da Reta | PDF | Linha (Geometria) | Equações -

Equação Geral Da Reta Exercicios - FDPLEARN

