Equações Gerais Da Reta

O que realmente importa nas equações gerais da reta
A forma geral é apenas ax + by + c = 0, com a e b não podendo ser ambos nulos ao mesmo tempo. Isso é tudo que o material didático insiste em repetir, mas raramente mostra o que acontece na prática quando você precisa transformar isso em algo útil rapidamente. O problema é que a maioria dos exercícios e das situações reais exige que você maneje pelo menos três formas diferentes: a geral, a reduzida (y = mx + n) e a ponto-inclinação. Saber convertê-las não é luxo, é necessidade. Perder tempo rederivando uma equação a cada teste é o jeito mais rápido de errar números simples por cansaço. Na semana passada, precisei ajustar a equação geral de uma reta para cruzá-la com um sistema de coordenadas onde o coeficiente angular estava arredondado de forma inconsistente entre duas planilhas. A reta vinha como 3,7x - 1,2y + 8 = 0 numa aba e como 3,70x - 1,20y + 8,0 = 0 na outra. O resultado das interseções dava valores diferentes porque o arredondamento já tinha entrado antes do cálculo. A solução foi converter tudo para frações exatas antes de qualquer operação: 37x - 12y + 80 = 0, depois trabalhar com números inteiros até o final. Isso elimina o erro de precisão flutuante em praticamente todos os casos simples.
Como chegar às equações gerais da reta sem errar
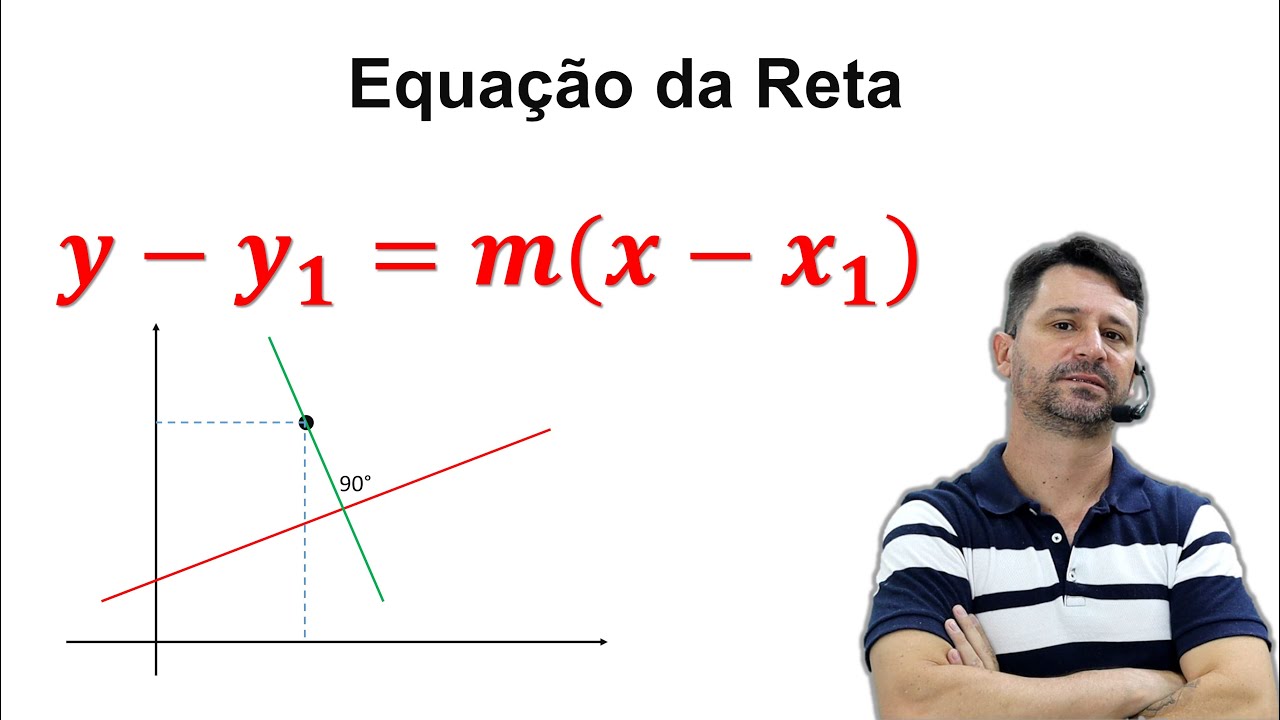
Se você tem dois pontos, A(x1, y1) e B(x2, y2), o caminho mais direto é calcular o coeficiente angular primeiro. m = (y2 - y1)/(x2 - x1). Quando x2 for igual a x1, a reta é vertical e não existe coeficiente angular definido. Nesse caso, a equação geral já é simplesmente x = x1, ou na forma ax + by + c = 0: 1·x + 0·y - x1 = 0. Muitos esquecem desse caso e tentam dividir por zero, o que gera erro de lógica logo no início. Com m calculado, usa-se a forma ponto-inclinação: y - y1 = m(x - x1). Distribui-se o m e rearranja-se tudo para um lado da igualdade, agrupando os termos em x, os termos em y e a parte constante. O resultado final tem a estrutura ax + by + c = 0. Pegando um exemplo concreto: pontos A(2, 5) e B(6, 13). O coeficiente angular é (13 - 5)/(6 - 2) = 8/4 = 2. A equação ponto-inclinação fica y - 5 = 2(x - 2), que expande para y - 5 = 2x - 4. Passando tudo para um lado: 2x - y - 1 = 0. Aqui, a = 2, b = -1, c = -1. Se quiser a forma reduzida, basta isolar y: y = 2x - 1. A inclinação é 2 e o intercepto em y é -1.
Quando o enunciado já entrega a equação geral e pede a reduzida, o processo é inverso. Isola-se by, divide-se tudo por b, e pronto. Exemplo: 4x + 2y - 6 = 0. Isolando y: 2y = -4x + 6. Dividindo por 2: y = -2x + 3. Coeficiente angular -2, intercepto 3. Existe uma propriedade que quase todo mundo deixa passar: a equação geral não é única para uma mesma reta. Você pode multiplicar a, b e c por qualquer constante não nula e a reta permanece idêntica. 2x - y - 1 = 0 é a mesma reta que 4x - 2y - 2 = 0 ou -6x + 3y + 3 = 0. Isso causa confusão em exercícios de múltipla escolha onde duas alternativas parecem diferentes mas representam o mesmo objeto geométrico. A forma reduzida, por outro lado, é única, porque o coeficiente de y sempre será 1 após o isolamento. Um detalhe prático que custa caro quando não se sabe: a forma vetorial e a paramétrica. Se você tem um ponto P0(x0, y0) e um vetor diretor d = (d1, d2), qualquer ponto P(x, y) da reta satisfaz P = P0 + t·d, onde t é um parâmetro real. Isso se traduz em x = x0 + t·d1 e y = y0 + t·d2. Eliminando t entre as duas equações, chega-se à forma simétrica (x - x0)/d1 = (y - y0)/d2, que por sua vez pode ser convertida para a geral cruzando os produtos. O vetor diretor (d1, d2) é perpendicular ao vetor normal (a, b) da equação geral. Esse relacionamento é útil quando se trabalha com geometria analítica avançada ou com programação gráfica, onde vetores são mais naturais que coeficientes escalares.

O limitador mais honesto que existe com equações gerais da reta é que elas não capturam comportamento assintótico nem curvas. Se o problema envolve parábolas, hipérboles ou qualquer função não linear, essa forma simplesmente não se aplica. E em dimensões superiores, a generalização direta não funciona da mesma maneira: o conceito de reta em 3D exige equações paramétricas ou a interseção de dois planos. Tentar forçar a forma ax + by + c = 0 para espaços tridimensionais é erro comum de quem está aprendendo e acaba gerando confusão desnecessária. Outra armadilha frequente é confundir coeficiente angular com ângulo de inclinação. m = tan(), onde é o ângulo que a reta forma com o eixo x positivo. Para achá-lo, usa-se = arctan(m). O resultado vem em radianos na maioria das calculadoras e ambientes computacionais. Se o exercício pede em graus, converte-se multiplicando por 180/. Erros nessa conversão aparecem com frequência em provas e em implementações de software. Quando se precisa verificar se três pontos são colineares, a abordagem mais rápida é calcular o determinante formado pelos coordenadas. Se det([[x1, y1, 1], [x2, y2, 1], [x3, y3, 1]]) for zero, os pontos pertencem à mesma reta. Isso evita ter que encontrar a equação da reta por dois pontos e depois testar o terceiro separadamente. Em problemas maiores, como determinar se um ponto está acima ou abaixo de uma reta, o sinal de ax0 + by0 + c para o ponto (x0, y0) já responde: positivo de um lado, negativo do outro, zero exatamente sobre a reta.
Para quem quer revisar ou praticar, existem coleções de exercícios organizados por dificuldade em livros de geometria analítica clássica. O material online costuma ser inconsistente, então prefira fontes acadêmicas ou materiais de instituições de ensino reconhecidas. A prática com números inteiros primeiro, depois fracionários, e finalmente decimais, costuma ser a progressão mais eficiente. Começar com decimais logo de cara só aumenta a chance de erro de arredondamento acumulado. O que menos se fala é que a equação geral é mais estável numericamente do que a reduzida em certos contextos de computação. Quando b é muito pequeno, dividir por b para isolar y amplifica erros de ponto flutuante. Em cálculos numéricos, manter a forma ax + by + c = 0 e resolver o sistema diretamente costuma ser mais preciso do que converter para y = mx + n e operar a partir daí. Esse é um dos motivos pelos quais bibliotecas geométricas profissionais mantêm ambas as representações simultaneamente. Resumindo sem resumo: a equação geral é uma ferramenta simples, mas exige atenção aos casos degenerados, à não unicidade dos coeficientes e às limitações de aplicação. Dominar as conversões entre as formas e saber quando cada uma é mais adequada é o que separa quem consegue resolver exercícios padrão de quem trava diante de variações menores.
Galeria
-
Equações da Reta: Geral e Reduzida | PDF -
Equação Geral Da Reta | PDF | Equações | Linha (Geometria) -
Equação Geral Da Reta Exercicios - HerbsEdu -

Equação geral da reta: como calcular, exercícios - Mundo Educação


