Esqueleto Do Braço Humano

Montando um esqueleto de braço para rigging 3D
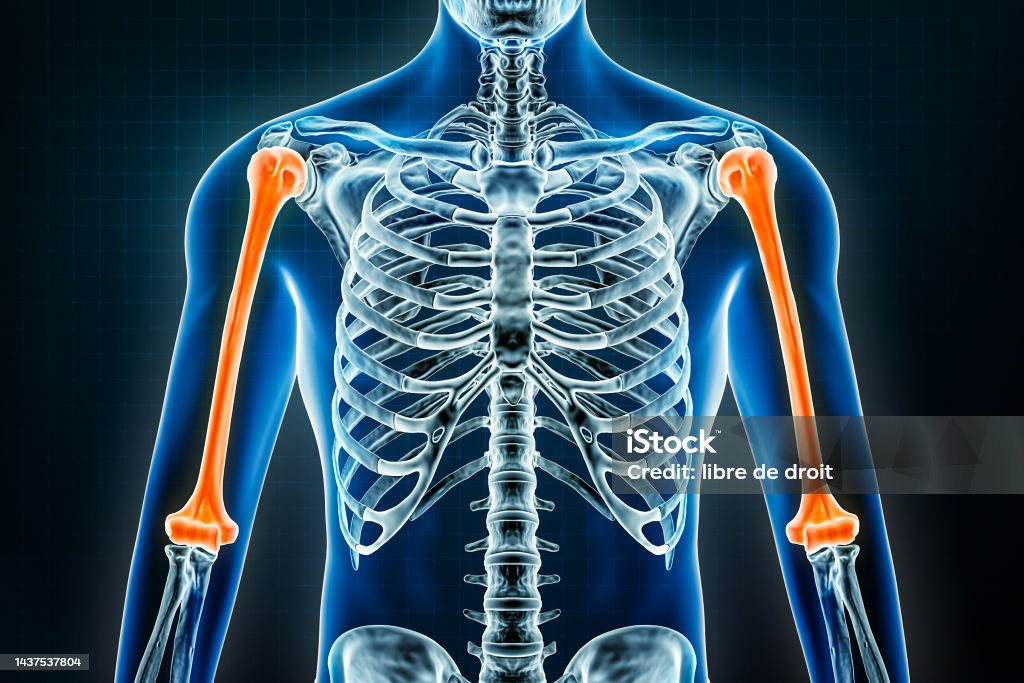
Eu passo a maior parte do tempo trabalhando com rigs de personagens para animação, e o braço humano é uma das coisas mais mal compreendidas que vejo. A maioria dos iniciantes olha para um esqueleto do braço humano e pensa que são apenas três ossos conectados em linha reta. Não é bem assim. Vou explicar como eu monto, os problemas que aparecem no dia a dia e o que funciona na prática. O braço tem três ossos principais: úmero, rádio e ulna. O úmero vai do ombro ao cotovelo. O rádio e a ulna vão do cotovelo aos dedos. Parece simples, mas a forma como você posiciona os joints e define os eixos de rotação vai determinar se seu rig funciona ou se vai te dar dores de cabeça durante a animação.
Esqueleto do braço humano: estrutura básica
Para um rig funcional, você precisa de joints hierárquicos corretos. Comece pelo shoulder, depois elbow, wrist, e depois os phalanges para cada dedo. A hierarquia importa mais do que a maioria pensa. Se você colocar o joint do pulso antes do cotovelo na árvore de transformação, tudo vai para o espaço quando tentar rotacionar. O úmero rota em torno do ombro com três graus de liberdade. Flexão/extensão, abdução/adução e rotação interna/externa. Na prática, para a maioria dos rigs de animação, eu limito a rotação interna e externa do ombro porque raramente um personagem precisa rotacionar o braço mais de quarenta graus nessa direção. Limitar evita que o braço enrole de forma antinatural durante a animação. O cotovelo é basicamente uma dobradiça. Flexão e extensão, com uma pequena quantidade de proncação/supinação que na verdade vem do antebraço, não do cotovelo em si. Muita gente coloca o joint de rotação do antebraço no cotovelo quando deveria estar no pulso. Isso causa artefatos visíveis de inverse kinematics quando o braço estica.
Problemas práticos que todo mundo enfrenta
Eu perdi duas semanas corrigindo um rig onde o antebraço torcia de forma errada durante IK. O problema era que o joint de proniação/supinação estava no lugar errado na hierarquia. Quando você move o IK solver, o braço whole se inclina e o antebraço rotaciona junto porque o joint de rotação está acoplado ao cotovelo. A solução foi mover o joint de supinação para fora da cadeia IK principal e tratá-lo como um transform no workspace. Outro problema constante é a perda de volume. Quando o cotovelo dobra, a pele e os músculos no lado interno se comprimem e no externo se esticam. Se seu rig não tem blendshapes ou weighted skinning adequados, o braço vai parecer um tubo rígido dobrando ao invés de um membro orgânico. Isso é especialmente problemático em close-ups. A escala dos ossos também importa. O úmero é significativamente mais longo que o rádio e a ulna combinados em termos de comprimento relativo. Se você usar proporções anatômicas exatas num rig de animação stylizada, o braço vai parecer desproporcional. Eu uso uma razão de aproximadamente 1.4 para 1 entre o úmero e o comprimento combinado do antebraço para a maioria dos projetos comerciais. Ajuste conforme o estilo do projeto.

Configuração passo a passo do que funciona para mim
Comece com um braço direito para não se confundir com espelhamento. Posicione os joints na anatomia corretamente antes de configurar qualquer IK solver. O joint do ombro deve estar levemente à frente do plano sagital do torso — cerca de cinco a dez graus — porque os braços humanos não pendem perfeitamente ao lado do corpo em repouso natural. Para o IK do cotovelo, use um solver de cadeia fechada se estiver num ambiente como Maya. O IK Solver de cadeia fechada lida melhor com a estabilidade do cotovelo do que o solver linear padrão. Configure o pole vector pointing para trás e ligeiramente para baixo, na direção oposta ao eixo de flexão do cotovelo. Isso dá controle natural sobre a curvatura do cotovelo. Configure o FK chain separadamente e use um controlador de transição FK/IK. A maioria dos animadores prefere FK para movimentos amplos de swing do braço e IK para posições poses estáticas ou interação com objetos. Um blend entre os dois sistemas evita snaps visíveis durante a transição.
Não esqueça dos dedos. Cada dedo tem três falanges exceto o polegar que tem duas. O polegar é a exceção que quebra rigs — ele se move em um plano diferente dos outros dedos. Use um controlador separado para o polegar e não o inclua no mesmo IK solver dos outros quatro dedos. A biometria do polegar é fundamental para expressões de mão e gestos comunicativos.
O que os tutoriais não contam
A ordem de operações de rotação nos joints do ombro faz diferença. O padrão em muitos softwares é ZXY ou XYZ dependendo da convenção. Eu uso ZXY para o ombro porque simula melhor a rotação natural: primeiro abdução/adução no eixo Y, depois rotação no eixo Z. Se você inverter essa ordem, o braço vai gimbal lock em posições que nunca ocorreriam no corpo real. A magnitude dos constraints também precisa de ajuste manual. Um orient constraint sozinho no ombro frequentemente deixa o braço com muito "slack" — ele se move de forma solta e pouco controlada. Eu normalmente adiciono um limit angle constraint junto com o orient constraint e defino limites conservadores: mais ou menos sessenta graus de abdução, mais ou menos noventa de flexão. Isso mantém o braço dentro deranges fisiológicos sem limitar excessivamente a animação. O peso da skinning é onde a maioria dos rigs falha silenciosamente. Não confie no auto-rigging ou no weight painting automático do software. Passe pelo menos trinta minutos refinando os pesos ao redor do cotovelo e do ombro. Os vértices perto do joint devem ter peso quase zero no próximo bone da cadeia para evitar que o braço "dobrar" nos lugares errados.
Limitações e alternativas
Rigs de braço puramente baseados em joints têm uma limitação séria: eles não capturam a deformação muscular dinâmica. Um braço flexionado tem bíceps contraído e tríceps esticado. Um rig padrão mostra apenas o tubo dobrando. Se seu projeto exige realismo anatômico alto, você vai precisar de blendshapes adicionais ou até mesmo simulação de tecidos moles no braço. Isso aumenta significativamente o custo computacional e o tempo de produção. Para projetos menos realistas, um sistema de rig baseado em curvas può ser mais eficiente. Em vez de múltiplos joints, você usa uma única curva comCVs controlados. É mais rápido de animar e produz deformações mais suaves, mas perde o controle granular sobre cada joint individual. Decida qual prioriza conforme o projeto. Se você está começando, não tente fazer um rig perfeito do primeiro jeito. Comece com a estrutura básica, teste com animações simples de swing e reach, identifique onde o rig quebra, e refine progressivamente. Eu costumo levar entre seis e oito horas para um rig de braço completo de qualidade profissional, dependendo da complexidade desejada. Não tenha pressa com a skinning — é sempre a parte que mais tempo consome e a que mais impacta o resultado final visualmente.
Galeria
-

Vetores de Braço E Mão Do Esqueleto Humano Ilustração Gravada Vintage ... -

Vetor Esqueletal Da Anatomia Do Braço Humano Ilustração do Vetor ... -

Ossos do braço | Ossos do braço, Ossos do corpo humano, Ossos do corpo
