Estudantes Trabalhando Com Robotica

Como começar na robótica estudantil sem gastar uma fortuna
A maioria dos grupos de estudantes que eu vejo começar na área de estudantes trabalhando com robotica cai na mesma armadilha: comprar o kit mais caro da prateleira e esperar que tudo funcione. Não funciona. Eu já vi isso acontecer uns vinte vezes em laboratórios de faculdade e em competições regionais. Vamos falar do chão de fábrica mesmo. O caminho que funciona na prática é bem diferente do que os manuais vendem. O hardware básico que você realmente vai usar começa com um controlador Arduino Nano ou ESP32. Esqueça os kits completos com cinquenta peças montadas na caixa colorida. Eles têm dois problemas: são caros e te ensinam a montar, não a pensar. Eu recomendo comprar componentes soltos. Um Arduino Nano original ou clonado de boa qualidade custa entre 25 e 40 reais. Um ESP32 DevKit custa uns 35 reais e já vem com Wi-Fi e Bluetooth integrados, o que elimina a necessidade de shields adicionais.
Para sensores, comece com o ultrassônico HC-SR04 (8 reais), o sensor de linha TCRT5000 (5 reais cada) e o giroscópio MPU6050 (12 reais). Isso te dá para montar um robô seguidor de linha com ajuste de PID e também um sistema básico de estabilidade. Com esses três sensores você cobre talvez sessenta por cento dos projetos que surgem em competições estudantis. O que a galera não te conta é que o maior gargalo nunca é o código. É o controle de energia. Eu perdi três dias inteiros num projeto de um robô autônomo porque o regulador de tensão do Arduino estava aquecendo demais quando os motores puxavam corrente. A solução foi simples: alimentar os motores separadamente com uma bateria de 7,4V e usar um conversor step-down para baixar a 5V só para a placa. Custo adicional: quinze reais em um módulo MP1584EN. O problema sumiu.
Montagem prática: o robô seguidor de linha com PID real
Aqui eu entro no que a maioria dos tutoriais pula. Você pode escrever um código que lê três sensores infravermelhos e move o robô. Funciona. Mas funciona mal. A transição entre esquerda e direita é brusca, o robô oscila e gasta bateria desnecessariamente. O controle PID resolve isso. P, I e D são respectivamente o termo proporcional, integral e derivativo. Na prática, o proporcional reage ao erro atual, o integral acumula erros passados e o derivativo previne oscilações futuras. Para um robô seguidor de linha com três sensores, o setup que eu uso rotineiramente é: Kp entre 2.0 e 5.0, dependendo do peso e atrito do chassi. Ki entre 0.01 e 0.05 para corrigir desvios lentos causados por sujeira nos sensores ou irregularidades no piso. Kd entre 1.0 e 3.0 para suavizar as transições. Valores exatos variam com cada montagem, então o processo de ajuste leva cerca de trinta minutos em média.

O truque que quase ninguém menciona: calibrate os sensores de linha antes de ligar o robô. Coloque o robô sobre a linha preta e leia os valores analógicos brutos. Anote o mínimo e o máximo que cada sensor produz. Use esses valores para normalizar a leitura durante a execução. Sensores TCRT5000 baratos têm tolerância de fabricação que varia muito entre unidades. Um sensor pode ler 200 em branco e outro pode ler 350. Sem normalização, o robô vai se comportar de forma imprevisível.
Componentes recomendados por categoria
Motores: redutores DC de 12V com encoder integrado. Os motores N20 com caixa redutora 30:1 custam cerca de 15 reais cada unidade. Eles dão torque suficiente para robôs de até dois quilos. Evite motores sem encoder se o projeto exigir posicionamento preciso, porque você vai passar muito mais tempo com código workaround do que com desenvolvimento real. Driver de motor: o L298N funciona mas esquenta bastante e tem queda de tensão de quase dois volts. O TB6612FNG é muito melhor: consome menos, esquenta menos e suporta até 1.2A contínuo por canal. Custa uns dezoito reais. Se o projeto for maior, o DRV8833 ou o VNH2SP30 são opções mais robustas. Bateria: packs de litio de 7,4V com dois cells (2S) são o padrão. Baterias de polímero de lítio de 1500 a 2200mAh duram entre vinte e cinquenta minutos de operação contínua dependendo da carga. O conector mais comum é o JST-PH 2.0. Compre um carregador Balance Charger que custe entre trinta e cinquenta reais. Carregar bateria de lítio com carregador amador é a forma mais barata de causar incêndio.
Plataforma de desenvolvimento
Arduino IDE ainda é o padrão para a maioria dos estudantes, mas o PlatformIO no VS Code entrega uma experiência muito superior para projetos que crescem. Você ganha autocompletar, navegação por definições, linting integrado e versionamento Git nativo. A curva de aprendizado inicial é de umas duas horas. Vale cada minuto depois disso. Para simulação antes de montar fisicamente, o Wokwi é gratuito e roda no navegador. Suporta Arduino, ESP32 e STM32. Você monta o circuito virtual, escreve o código e roda a simulação em segundos. Eu uso isso para validar a lógica antes de soldar qualquer coisa. O simulador do Tinkercad também funciona mas é mais lento e limitado.

O problema que ninguém espera
Na minha experiência, o problema que mais trava projetos estudantis não é técnico. É organizacional. Grupos de cinco pessoas que nunca documentaram nada e perdem duas semanas porque o código que funcionava na máquina do Pedro não funciona na máquina da Maria. Isso acontece porque cada um instalou dependências de forma diferente, usou bibliotecas de versões diferentes e ninguém anotou nada. A solução que eu adoto e recomendo é simples: um arquivo platformio.ini no repositório com todas as dependências listadas com versão fixa, um README com instruções de setup passo a passo e builds de CI rodando em todo commit. O GitHub Actions faz isso de graça. Se o build falhar, todo mundo sabe na hora. Isso corta o tempo de configuração de novo em cerca de oito horas por projeto.
Limitações reais
Robótica estudantil com orçamento baixo tem limitações que você precisa aceitar desde o início. Sensores infravermelhos não funcionam bem sob luz solar direta. Se o projeto vai para uma competição ao ar livre, invista em sensores de tempo de voo como o VL53L0X ou compre fita adesiva preta mate para sombrear os sensores durante testes. Controle PID em rodas difernciais com terrenos irregulares tem um limite prático. Até certo ponto ele funciona bem. Depois disso, o robô simplesmente não consegue manter trajetória. Se o piso é irregular, a solução não é ajustar mais parâmetros. É melhorar o sistema mecânico: suspensão, alinhamento das rodas, centro de gravidade mais baixo. Bibliotecas de robótica para Arduino são antigas. A maioria não foi atualizada para os novos controladores. Às vezes você precisa adaptar código de dez anos atrás para funcionar no ESP32. Isso é normal e esperado.Leia o código fonte da biblioteca, entenda o que ela faz e adapte. Copiar e colar não ensina nada.
Próximos passos práticos
Se você está começando agora, o roteiro que eu vejo dar resultado é: montar um seguidor de linha com PID primeiro. Depois fazer um robô que evita obstáculos com ultrassônico. Depois juntar os dois. Cada etapa leva de uma a duas semanas com um grupo de três pessoas trabalhando vinte horas semanais. Documente tudo desde o primeiro dia. Fotos do circuito, links das bibliotecas com versões, valores de Kp Ki Kd que funcionaram em cada versão. Quando o projeto crescer, você vai agradecer. Ou vai passar o resto do semestre tentando lembrar por que o robô funcionava na terça-feira. Competições como a RoboComp e a SBC Robotics dão visibilidade mas não definem sua capacidade. O aprendizado acontece nos erros de domingo à noite quando o código não sobe e você descobre que esqueceu de declarar uma variável. Isso é parte do processo.

Galeria
-
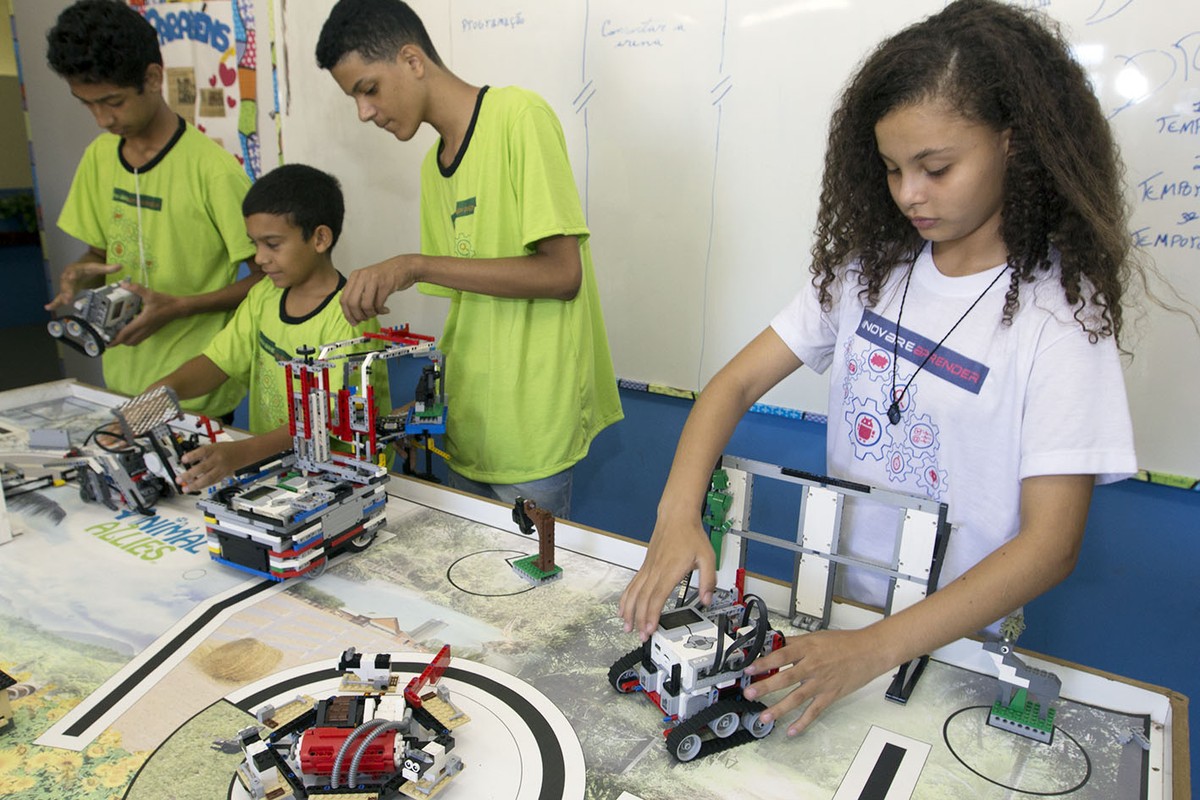
Estudantes de robótica vão apresentar protótipos de energia sustentável ... -

Estudantes aprendem robótica na rede municipal de Apucarana – Autarquia ...
