Exemplo De Segmento De Reta
Calcular um segmento de reta no dia a dia
A maioria dos tutoriais começa definindo o que é um segmento de reta e só depois mostra um exemplo. Eu fui parar no caminho oposto depois de perder duas horas num problema de intersecção que, olhando por trás, era apenas uma questão de ordenar os pontos antes de aplicar a fórmula. A estrutura que segue é a que me salvou: método, definição, exemplo prático, e os pontos onde ele quebra. Vamos construir um exemplo completo. Dados dois pontos no plano cartesiano, A = (2, 5) e B = (8, 1), você quer a comprimento, a equação da reta que o sustenta, e a verificação de se um terceiro ponto C pertence ao segmento. Primeiro, calcula-se o vetor direcional. O vetor AB é dado por B menos A, ou seja, (8 - 2, 1 - 5) que resulta em (6, -4). O módulo desse vetor dá o comprimento do segmento. Aplicando a distância euclidiana, sqrt de 6 ao quadrado mais (-4) ao quadrado, temos sqrt de 36 mais 16, que é sqrt de 52, aproximadamente 7,21 unidades de comprimento. Se estiver num sistema de coordenadas onde a unidade é metro, o segmento mede cerca de 7,21 metros.
Segundo, a equação da reta suporte. O coeficiente angular m é delta y dividido por delta x, ou seja, -4 dividido por 6, que simplifica para -2/3. Usando a forma ponto-inclinação com o ponto A, temos y menos 5 igual a -2/3 multiplicado por x menos 2. Rearranjando para a forma geral Ax mais By mais C igual a zero, obtemos 2x mais 3y menos 19 igual a zero. Você pode testar rapidamente substituindo as coordenadas de B: 2 vezes 8 mais 3 vezes 1 menos 19 dá 16 mais 3 menos 19, que é zero. Confere. Terceiro, a pertinência de um ponto ao segmento. Suponha C = (5, 3). Para C estar no segmento AB, duas condições devem valer simultaneamente: C precisa estar na reta suporte, e suas coordenadas precisam estar entre as de A e B em ambos os eixos. Substituindo C na equação da reta, 2 vezes 5 mais 3 vezes 3 menos 19 é 10 mais 9 menos 19, que é zero. C está na reta. Agora o teste de intervalos: o menor x entre A e B é 2 e o maior é 8; 5 está nesse intervalo. O menor y é 1 e o maior é 5; 3 também está. C pertence ao segmento. Se o ponto fosse D = (10, -2/3), ele satisfaria a equação da reta, mas o x = 10 escaparia do intervalo [2, 8], portanto D estaria na reta mas fora do segmento. Esse fluxo ordem vetor comprimento equação teste de pertinência funciona porque cada etapa depende da anterior e isola um erro diferente. Se o comprimento já vier errado, o coeficiente angular também estará, e o teste de pertinência será nonsense. Por isso eu sempre guardo o vetor diretor como variável intermediária e o reutilizo nas duas verificações seguintes, em vez de recalcular delta x e delta y três vezes.
O que é um segmento de reta, de forma direta
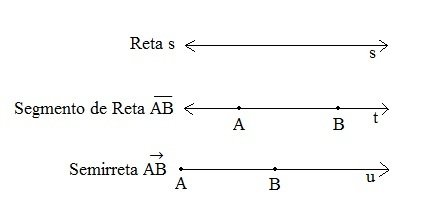
Um segmento de reta é a porção de uma reta limitada por dois pontos extremos, chamados endpoints. Diferente da reta, que se estende infinitamente em ambas as direções, e do raio, que tem apenas uma extremidade fixa, o segmento tem começo e fim definidos. No plano bidimensional, ele é completamente determinado pelos pares ordenados dos seus dois pontos finais. No espaço tridimensional, a definição não muda; apenas o cálculo do comprimento passa a incluir a coordenada z também. O que muitos materiais esquecem de enfatizar é que o segmento carrega uma orientação implícita quando você o trata como vetor. O segmento de A até B não é o mesmo vetor do segmento de B até A, embora tenham o mesmo suporte geométrico e o mesmo comprimento escalar. A direção oposta importa em cálculos de produto vetorial, projeções, e em qualquer algoritmo que use sinal para distinguir lados da reta. Eu já vi gente confundir isso em simulações físicas e o objeto atravessar a parede porque o normal estava apontando para dentro. Outro detalhe prático: segmentos colineares que se sobrepõem parcialmente formam uma intersecção que também é um segmento, não um ponto. Se o segmento AB vai de x = 2 a x = 8 e o segmento CD vai de x = 5 a x = 12, a intersecção é o segmento que vai de x = 5 a x = 8. Esse comportamento faz diferença em clipping computacional e em testes de colisão, onde o resultado errado é um falso positivo de interseção.

Um exemplo de segmento de reta com pegadinha real
Vou contar exatamente o que me aconteceu semana passada. Eu estava validando trajetórias de projéteis em um motor simples, usando segmentos para representar movimentos entre frames. O código calculava a intersecção entre o segmento de movimento e uma linha de limite de mapa. Funcionava para quase tudo, até que um caso limite fez o projétil teleportar para fora do mapa. O problema era um segmento praticamente horizontal com delta y da ordem de 10^-7 devido a arredondamento de ponto flutuante. O coeficiente angular explodia numericamente, e a forma ponto-inclinação gerava overflow na multiplicação. A solução que eu adotei foi abandonar a forma reduzida da reta para esse teste e usar a forma paramétrica com verificação de intervalo em ambos os eixos separadamente. Em vez de calcular m e usar y = mx mais b, eu parameterizo o segmento como P de t igual a A mais t vezes vetor AB, com t variando de 0 a 1. Para testar intersecção com uma reta vertical x = k, resolvo 2 mais 6t igual a k para t, e depois verifico se t está em [0, 1] e se o y correspondente está dentro do segmento alvo. Para retas inclinadas, resolvo o sistema linear 2x mais 3y igual a 19 com a equação da linha de limite. Isso elimina o coeficiente angular da equação e remove a instabilidade numérica. O tempo de depuração caiu de duas horas para quinze minutos porque o caso problemático virou um teste unitário que reproduz o bug em dois segundos. Se você trabalha com geometria computacional, considere usar uma biblioteca com aritmética exata ou com robustez geométrica, como predicates orientados, em vez de confiar em double para tudo. Não é bala de prata, mas evita a maior parte dos casos em que o segmento parece certo no papel e falha na tela.
Pontos onde o método tradicional falha
Existem três cenários em que a abordagem padrão de comprimento mais equação mais teste de pertinência dá resultado errado ou demora demais. O primeiro é colinearidade de múltiplos segmentos. Se você tem dez segmentos na mesma reta e quer saber quais se sobrepõem, comparar pares individualmente é O de n ao quadrado. Nesse caso, projeta-se todos os endpoints em um eixo, ordena-se os intervalos e faz-se um scan linear. A complexidade cai para O de n log de n, e o ganho é visível a partir de cerca de cinquenta segmentos. O segundo cenário é segmentos em espaços de dimensão superior. A ideia não muda, mas a forma como você testa pertinência precisa generalizar. Em 3D, o teste de intervalo deve valer para x, y e z simultaneamente, e a equação da reta suporte não pode mais ser escrita como y igual a mx mais b, porque essa forma não representa planos nem retas genéricas no espaço. A forma paramétrica resolve isso naturalmente, e o comprimento continua sendo o módulo do vetor diretor multiplicado por delta t, que no segmento completo é simplesmente o módulo do vetor AB. O terceiro cenário é o caso degenerado de segmento de comprimento zero. Quando os dois endpoints são idênticos, o vetor diretor é nulo, o coeficiente angular é indefinido, e a equação da reta suporte perde significado único, porque infinitas retas passam por um único ponto. Esse caso aparece com frequência em dados procedurais e em amostragens com resolução limitada. A correção é tratar segmentos de comprimento menor que uma tolerância epsilon como pontos, e pular os cálculos de equação da reta, mantendo apenas a informação de pertinência ao conjunto de interesse.
Resumo do que vale a pena levar
Comece pelo vetor diretor. Ele é a variável mais importante no cálculo de um segmento e deve ser reutilizada em comprimento, equação e testes de pertinência. Use a forma paramétrica quando a inclinação for perigosa, especialmente perto de verticais ou quando a aritmética de ponto flutuante está te incomodando. Ordene intervalos antes de testar pertinência, e memrise o teste de reta como condição necessária, não suficiente. Um ponto na reta suporte não está necessariamente no segmento. Se o objetivo é só um exemplo didático, o par A = (2, 5) e B = (8, 1) com verificação em C = (5, 3) cobre comprimento, equação geral e pertinência em uma única sequência. Se o objetivo é código production, considere parametricização, clamp de t em [0, 1], e tratamento explícito de epsilon para casos degenerados. O ganho não é estético; é a diferença entre um segmento que nunca atravessa a borda errada e um que o faz uma vez por frame e quebra o debug visual.
Galeria
-

Atividades Sobre Reta Semirreta E Segmento De Reta 4 Ano - NAZAEDU -
O que é Segmento de Reta? Classificação e exercícios - Toda Matéria -

Segmento De Reta De 8 Cm - RETOEDU
