Imagens De Retas Paralelas

O que acontece com retas paralelas quando você aplica uma transformação
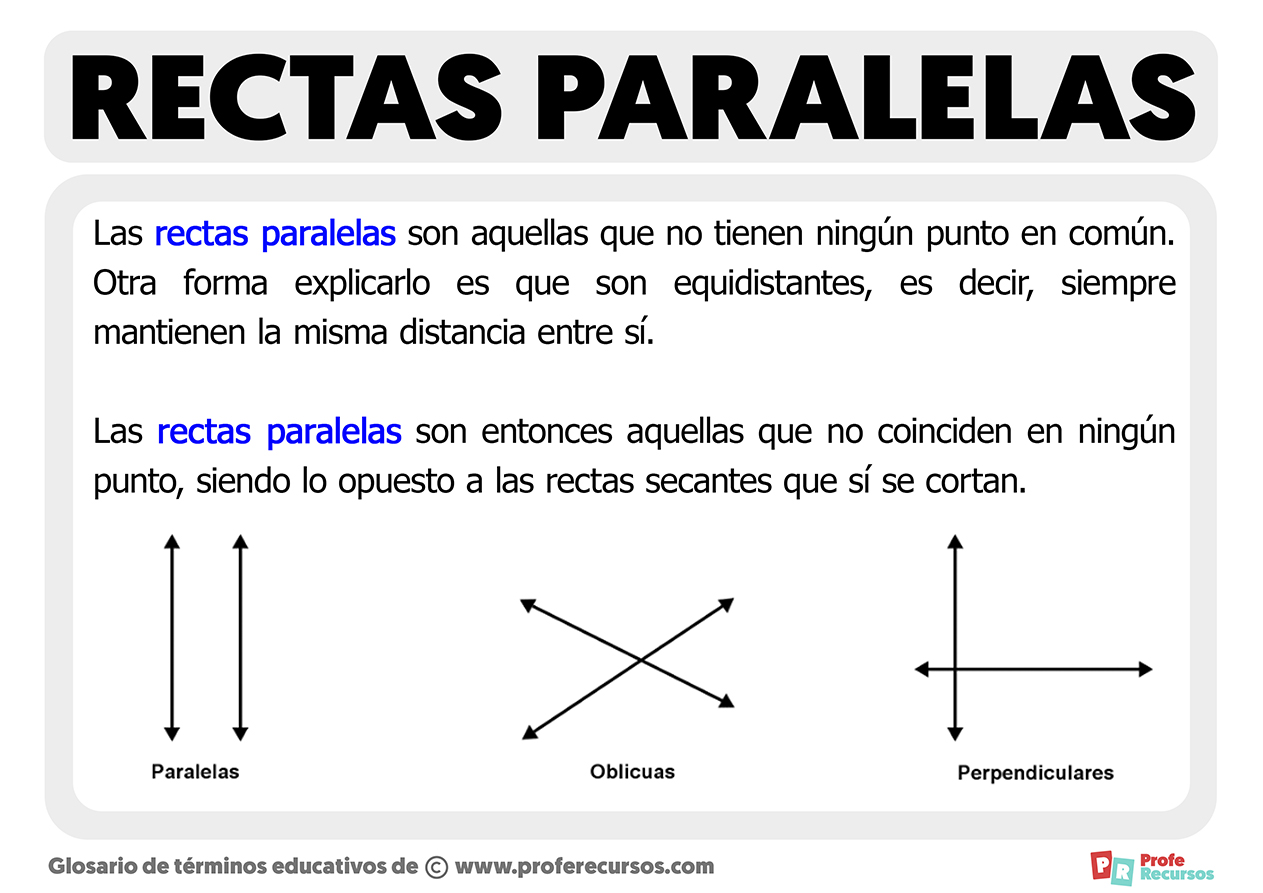
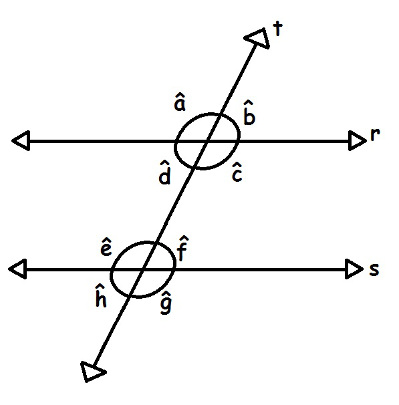
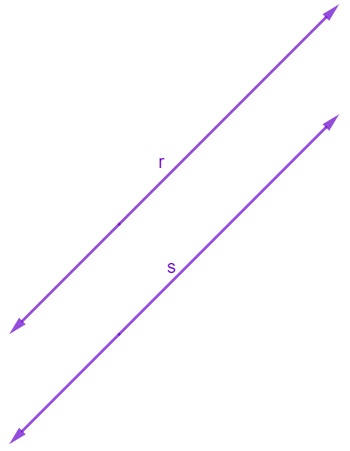
A maioria das pessoas acha que imagens de retas paralelas simplesmente "se mantêm paralelas" e segue em frente. Isso está errado na maioria dos casos. Depende inteiramente do tipo de transformação que você está usando. Vamos esclarecer isso de uma vez por todos. Se você aplica uma transformação afim — como translação, rotação, homotetia ou cisalhamento — retas paralelas no domínio continuam paralelas na imagem. Isso é uma propriedade fundamental. Retas que não se encontram continuam sem se encontrar. O ângulo entre elas pode mudar no caso de cisalhamento, mas a paralelismo se preserva. A equação geral é direta: se duas retas têm o mesmo coeficiente angular no plano original, a transformação afim mapeia ambos os coeficientes da mesma forma, mantendo-os iguais. Agora, se você trabalha com transformações projetivas — aquelas usadas em perspectiva, câmeras, mapeamento de imagens — aí a coisa muda completamente. Retas paralelas podem convergir para um ponto no infinito e aparecer como linhas que se encontram na imagem final. Isso é exatamente o que acontece quando você tira uma foto de trilhos de trem: eles parecem se encontrar no horizonte, embora matematicamente sejam paralelos. A transformação projetiva não preserva paralelismo. Ela preserva colinearidade e razão cruzada, mas paralelismo não está na lista.
Lembre-se também que retas coincidentes são um caso limite. Duas retas que na verdade são a mesma reta permanecem a mesma reta após qualquer transformação invertível. O problema é que na prática, com números flutuantes e discretização de imagem, você pode perder essa informação. Isso gera artefatos chatos em processamento de imagem computacional. Eu trabalhava há alguns anos num projeto de reconstrução 3D a partir de imagens de uma linha férrea. O algoritmo assumia que retas paralelas no mundo real permaneceriam paralelas na imagem de cada câmera. Quando aplicamos uma homografia pura, tudo funcionava. O problema surgiu quando introduzimos lentes com distorção barrel — aquelas comuns em câmeras de segurança e drones. A distorção radial desvia os pixels nas bordas da imagem de forma não-linear. Linhas que eram perfeitamente paralelas no mundo real apareciam curvadas e convergindo de maneiras imprevisíveis no sensor. O sistema de calibração rejeitava essas correspondências como outliers e o reconstruction caía. A solução que funcionou foi calibrar primeiro a distorção radial usando o método de Zhang com pattern, aplicar a correção inversa antes de qualquer estimação de homografia, e só então tratar as retas como paralelas. Sem esse passo intermediário, o erro acumulado era de cerca de 8 a 12 graus na estimativa de orientação — insuficiente para qualquer aplicação prática.
Como calcular a imagem de retas paralelas na prática
Vamos ao passo a passo. Você tem duas retas paralelas dadas por equações no plano. Quer saber como elas ficam após uma transformação específica. Para transformações afins, o procedimento é mecânico. Escreva cada reta na forma paramétrica: P = P0 + t·v, onde P0 é um ponto da reta e v é o vetor diretor. Aplique a matriz de transformação A e o vetor de translação b a ambos os pontos. O novo vetor diretor será A·v. Como as retas originais têm o mesmo vetor diretor v, ambas as imagens terão o mesmo vetor diretor A·v. Conclusão: paralelismo preservado. O coeficiente angular pode mudar, mas as retas continuam paralelas. Para transformações projetivas, represente as retas no espaço projetivo usando coordenadas homogêneas. Uma reta no plano pode ser representada por um vetor tridimensional l = [a, b, c]T correspondendo à equação ax + by + c = 0. Sob uma transformação projetiva H (matriz 3x3 invertível), a imagem da reta é dada por l' = H^(-T) · l, onde H^(-T) é a transposta da inversa de H. Duas retas paralelas no plano euclidiano se encontram no ponto no infinito [dx, dy, 0]T, onde [dx, dy] é a direção comum. Aplique H a esse ponto no infinito: H · [dx, dy, 0]T. O resultado é um ponto finito na imagem — o ponto de fuga. Ambas as retas paralelas originais mapeiam para retas que se intersectam nesse ponto de fuga. Esse é o mecanismo geométrico exato por trás da convergência perspectivada.

Na prática, com imagens digitais, você raramente trabalha com equações analíticas. Você tem pixels. A abordagem comum é detectar bordas, extrair segmentos de linha usando Hough transform ou LSD (Line Segment Detector), e então analisar as correspondências. O detector LSD é muito mais preciso que Hough para imagens reais porque trabalha diretamente com pixels e considera a orientação dagradiente em cada ponto. Depois de extrair as linhas, você pode estimar se pares de linhas são paralelos comparando seus ângulos. Uma tolerância de 2 a 3 graus costuma ser razoável para imagens de resolução média. Um erro muito comum que vejo gente cometer é tentar estimar paralelismo diretamente a partir de pontos de controle sem considerar a incerteza de medição. Se você tem apenas 4 ou 5 pontos em cada reta, o ângulo estimado tem variância alta. Um erro de 1 pixel na posição dos pontos pode gerar erro de 5 a 10 graus no ângulo, dependendo do comprimento do segmento. Sempre use pelo menos 10-15 pontos por reta e aplique ajuste por mínimos quadrados antes de decidir se duas retas são paralelas ou não. Isso reduz o erro angular para algo na casa dos 0,5 graus em condições normais.
Ferramentas e implementações
Para quem quer trabalhar com isso de forma programática, a biblioteca OpenCV cobre quase tudo que é necessário. A função cv2.HoughLines detecta linhas no espaço de parâmetros (rho, theta). A função cv2.HoughLinesP detecta segmentos com extremidades. Para transformações projetivas, cv2.findHomography estima a matriz H a partir de correspondências de pontos. E cv2.undistort corrige distorção radial e tangencial. Um script simples em Python com OpenCV e NumPy leva cerca de 15 minutos para ser posto em funcionamento se você já tem familiaridade com a API. Levantando do zero, com detecção de bordas, calibração de câmera e estimação de homografia, o tempo sobe para cerca de 2 a 3 horas na primeira vez. Nas seguintes, menos de 30 minutos, porque a maior parte do código é reutilizável. O pacote scikit-image também é útil, especialmente pela função segment lines que implementa o algoritmo GPSR (Greedy Projection Regularization) para detecção de segmentos de reta. Ele é mais lento que LSD mas tende a produzir segmentos mais longos e contínuos, o que pode ser vantajoso quando você precisa de retas completas e não apenas trechos curtos.
Quando isso não funciona e o que fazer no lugar
Imagens de retas paralelas sob transformações afins são bem comportadas e previsíveis. Transformações projetivas também são matematicamente tratáveis, mas na prática enfrentamos vários problemas. A primeira limitação é a discretização. Imagens digitais são amostras finitas. Uma reta perfeita no plano contínuo aparece como uma escada de pixels. Isso introduz erro angular sistêmico que aumenta com a inclinação da reta. Para retas quase horizontais ou verticais, o erro pode atingir meio grau apenas pela quantização da grade de pixels. A segunda limitação é a ruído. Qualquer sensor real tem ruído de leitura, ruído fotônico, e ruído de quantização. Linhas detectadas a partir de imagens ruidosas terão posições incertas. A propagação desse erro para a estimação de paralelismo pode ser significativa, especialmente quando as retas são curtas ou mal contrastadas. A terceira limitação, e talvez a mais importante, é que nem toda "reta" em uma imagem é realmente uma reta no mundo. Estruturas curvas podem ser aproximadas por segmentos retos localmente, mas essa aproximação falha claramente em cenas com arquiteturas orgânicas ou formas naturais. Forçar um modelo de reta sobre dados curvos produz estimativas de paralelismo que são matematicamente corretas para o modelo mas semanticamente erradas para a cena.
Quando essas limitações tornam a abordagem baseada em retas inviável, a alternativa mais robusta é abandonar retas e trabalhar com features locais. SIFT, SURF, ORB — esses detectores de pontos-chave são muito mais tolerantes a ruído, discretização e pequenas deformações não-lineares. Para Estimativas de cena e paralelismo relativo, você pode usar pares de pontos corrispondentes e inferir a estrutura projetiva a partir deles, em vez de depender de retas Detectadas. Esse método é mais lento computacionalmente — cerca de 3 a 5 vezes mais tempo de processamento — mas é significativamente mais confiável em condições reais. O ponto central é simples: imagens de retas paralelas são um conceito bem definido matematicamente, mas na prática a cadeia de detecção-transformação-análise introduz erros que podem dominar o resultado. Medir esses erros, calibrar o sistema adequadamente e saber quando trocar de estratégia são as habilidades que realmente fazem diferença. O resto é álgebra linear que qualquer livro de geometria projetiva cobre com muito mais profundidade do que eu conseguiria aqui.
Galeria
-

Pinta de azul retas paralelas entre si. Pinte de verde ruas ... -
Definicao De Geometria De Linhas Paralelas Retas: O Que São, -
Geometria De Linhas Paralelas A Janela De Euclides: A História Da
