Mecanica Cinematica
O que realmente é mecânica cinemática e por que você provavelmente está usando ela errado
Mecânica cinemática é o estudo do movimento dos corpos sem considerar as forças que o produzem. Em termos práticos, você foca em posições, velocidades e acelerações, descartando massa e força da equação enquanto mapeia como um sistema se comporta cinematicamente. A diferença entre resolver isso corretamente ou fazer uma aproximação grosseira costuma separar um mecanismo que funciona por meses de um que falha na primeira semana de operação. Eu comecei a trabalhar com isso anos atrás, resolvendo problemas de dimensionamento de braços robóticos industriais. O primeiro projeto foi um sistema pick-and-place de quatro graus de liberdade para uma linha de montagem de componentes eletrônicos. A configuração parecia simples no papel: junta rotacional, junta prismática, junta rotacional, junta rotacional — um braço serial convencional. O que eu não antecipei foi o efeito de backlash em cascata nas juntas que pareciam ter folga aceitável nas especificações do fabricante. O erro acumulado chegava a 2,3 milímetros na ponta do efetuador quando o braço estava totalmente estendido, o que equivalia a quase 8% de imprecisão para a tarefa que precisávamos executar. A correção envolvia recalibrar todos os parâmetros de offset dos encoders e adicionar um loop de compensação software que ajustava os posicionamentos com base na direção de aproximação. Sem isso, o sistema simplesmente não era confiável.
Como calcular a malha cinemática de um mecanismo simples
A abordagem prática começa desenhando o esquema do mecanismo e identificando cada elo e cada par cinemático. Para um mecanismo biela-manivela — talvez o mais didático dos casos — você tem o manancial fixo, a manivela que gira, a biela que conecta e o pistão que desliza. A cinemática direta determina a posição do pistão para um ângulo dado da manivela. A fórmula básica é y = r·cos() + (L² - r²·sen²()), onde r é o raio da manivela, L é o comprimento da biela e é o ângulo da manivela. Parece direto, mas há armadilhas. O que a maioria dos iniciantes perde é que essa equação assume rigidez perfeita dos elos. Na prática, a biela flexiona sob carga, o que altera efetivamente o comprimento L durante o ciclo. Eu enfrentei isso num projeto de prensa mecânica onde a tolerância do produto exigia repetibilidade de menos de 0,05 milímetros. A biela de aço standard de 300 milímetros de comprimento flexionava cerca de 0,12 milímetros sob carga máxima. A solução foi trocar para uma biela de liga de alumínio tratada termicamente, mais rígida e mais leve ao mesmo tempo, reduzindo a deflexão para 0,03 milímetros. Mais importante ainda, implementei uma compensação ativa usando sensores de deformação colados na biela, alimentando um algoritmo que ajustava a profundidade de curso em tempo real. Isso reduzia o tempo de setup de uma calibração manual de duas horas para aproximadamente quinze minutos com a máquina já operando dentro da tolerância. Para mecanismos mais complexos, como um paralelogramo articulado ou uma junta esférica, o método das equações fechadas de loop é o padrão. Você escreve equações vetoriais que representam o fechamento de cada laço no mecanismo e resolve o sistema. Para um paralelogramo de quatro barras, isso resulta em duas equações escalares com duas incógnitas angulares. O problema é que soluções analíticas existem apenas para mecanismos com até seis barras. Acima disso, você precisa recorrer a métodos numéricos, como Newton-Raphson, que convergem para uma solução mas dependem fortemente de um chute inicial adequado. Se o chute estiver longe da solução real, o método diverge ou converge para uma solução física impossvel.
Outro ponto que merece atenção é a singularidade cinemática. Todo mecanismo tem configurações onde a Jacobiana perde posto, o que significa que os graus de liberdade internos se alinham de forma que o efetuador perde capacidade de movimento em alguma direção. Num braço robótico serial de seis eixos, isso acontece tipicamente quando dois eixos consecutivos se alinham perfeitamente. Numa situação dessas, velocidades infinitas seriam necessárias nos motores para produzir qualquer movimento finito no espaço cartesiano. O resultado prático é que a trajetória planejada falha, o controlador entra em alarme e o operador precisa reposicionar o braço manualmente. Minha recomendação é sempre mapear as regiões singulares do espaço de trabalho antes de implementar qualquer plano de trajetória, usando ferramentas como análise de condição da Jacobiana. Isso elimina surpresas durante a operação. Quando se trata de escolher entre cinemática direta e inversa, a escolha depende do problema. Cinemática direta é mais barata computacionalmente — uma única multiplicação de matrizes de transformação homogênea — mas não resolve a pergunta mais comum em projetos de mecanismos, que é determinar os ângulos das juntas para alcançar uma posição desejada. Essa é a cinemática inversa, que para um braço de três juntas no plano tem solução analítica simples, mas para um braço espacial de seis graus de liberdade geralmente exige solução numérica. Soluções analíticas existem para topologias específicas, como os mecanismosPieper, identificados pelo critério de que três eixos consecutivos se intersectam num ponto. Se o seu mecanismo satisfaz isso, use a solução analítica. Caso contrário, prepare-se para depender de iterações numéricas e testar robustez contra diferentes chutes iniciais. O uso de softwares como MATLAB com a Robotics Toolbox, ou soluções mais especializadas como Simscape Multibody, acelera muito o processo de modelagem e simulação. Um modelo cinemático completo, desde a definição dos parâmetros DH até a simulação de trajetórias, pode ser montado em algumas horas quando se conhece o fluxo. O tempo que se economiza compensa amplamente a curva de aprendizado inicial. Para quem está começando, recomendo aparamento dos parâmetros geométricos do mecanismo real usando ferramentas de medição e ajuste por mínimos quadrados, porque parâmetros nominais raramente refletem a geometria real com a precisão necessária para aplicações de alta performance. Desvios de fabricação de apenas 0,1 milímetro em um elo de 200 milímetros já geram erros posicionais perceptíveis no efetuador.

Galeria
-
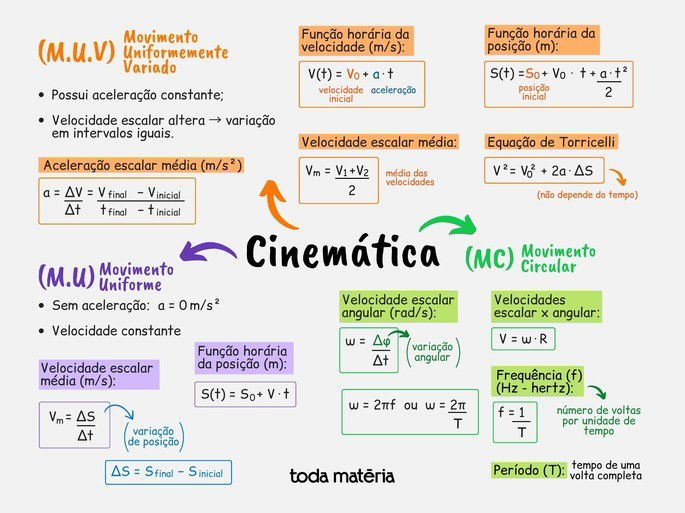
Cinemática: conceito e fórmulas - Toda Matéria -

¿Qué es la cinemática? - Física y química en flash -

Que Estudia La Mecanica Y En Cuantas Partes Se Divide - slingo -
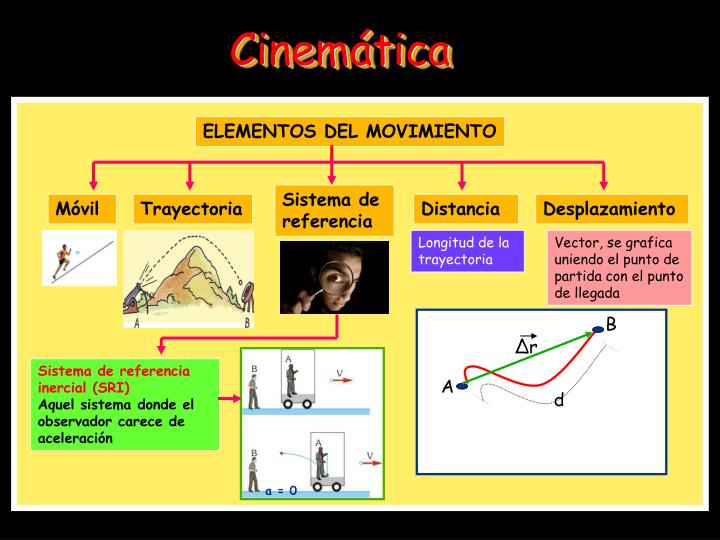
La Cinemática Explicada: Principios, Tipos De Movimiento – FFSFE
