Movimento Rotação E Translação
O básico que todo mundo explica errado
Quando você move um objeto na tela, ele pode girar em torno do próprio eixo ou se deslocar para outra posição no espaço. São dois movimentos diferentes que, quando combinados, geram praticamente qualquer transformação que você precisa em gráficos computacionais, mecânica ou animação. A confusão começa porque a ordem importa demais — girar primeiro e depois transladar dá um resultado completamente diferente de transladar e depois girar. Na prática, isso se resolve com matrizes de transformação. Uma matriz 4x4 (em Homogeneous Coordinates) consegue carregar as três coisas de uma vez: rotação em X, rotação em Y, rotação em Z, e translação nos eixos X, Y e Z. O segredo não é saber a fórmula de cor, é entender como as matrizes se multiplicam entre si e na que ordem elas devem ser aplicadas.
Como calcular movimento rotação e translação na prática
Aqui vai o passo a passo real, do jeito que eu uso dia sim, dia outro: Primeiro, defina o ponto ou objeto que vai ser transformado. Isso pode ser um vértice em 3D, um sprite em 2D, ou até um frame completo numa engine de jogos. Segundo, construa sua matriz de rotação. Para rotação pura em 2D ao redor do eixo Z, a matriz é: cos() -sin(); sin() cos(). Em 3D, você escolhe qual eixo (ou combinações) quer rotacionar e monta a matriz correspondente. Terceiro, construa a matriz de translação, que é bem mais simples: só tem os valores de deslocamento na última coluna. Quarto, multiplique as duas matrizes na ordem certa —rotação vezes translação se você quer que a rotação aconteça em relação à origem, ou translação vezes rotação se quer que o objeto gire em torno do próprio centro enquanto se desloca. Quinto, aplique a matriz resultante em cada ponto do objeto. Na maioria das engines e bibliotecas modernas, isso já é interno, mas entender o que está acontecendo por baixo evita bugs que parecem mágica negra.
Eu já passei por um problema bem específico onde um modelo 3D que eu estava manipulando parecia "pescar" — ele girava mas ia em direção errada, como se estivesse arrastando pelo ar. O problema era que estava multiplicando translação × rotação quando o correto era rotação × translação. O objeto girava em torno da origem e depois deslocava, mas a rotação já havia mudado o vetor de direção. A solução foi simplesmente inverter a ordem das multiplicações e ajustar o pivot point do modelo para o centro de massa dele, não para a origem mundial. Depois disso, funcionou perfeitamente.
Insights que ninguém conta nos tutoriais
A primeira coisa que todo mundo esquece: quatérnions resolvem o gimbal lock. Se você usar rotações eulerianas (ângulos em X, Y, Z separados) e for rotacionar em três eixos ao mesmo tempo, chega um ponto em que dois eixos se alinham e você perde um grau de liberdade. Um quatérnio representa a rotação de forma mais compacta e não sofre desse problema. Use quando for fazer interpoção suave entre orientações — o SLERP (spherical linear interpolation) com quatérnions é padrão na indústria. Outra coisa contra-intuitiva: translação afeta o pivot de rotação mesmo quando você não quer que afete. Se você está criando um sistema onde objetos giram em torno do próprio centro, precisa garantir que o centro de rotação esteja definido localmente ao objeto, não na origem do mundo. Caso contrário, cada translação muda onde o objeto vai girar, e o resultado fica erratico. A workaround é sempre transformar o ponto para o espaço local, aplicar a rotação, e depois transformar de volta para o espaço mundial.
Limitações e onde isso falha
Matrizes de transformação homogêneas funcionam bem para rotações e translações puras, mas tem um limite claro: não capturam deformações. Se você precisa esticar, comprimir ou distorcer um objeto junto com a rotação e translação, a matriz 4x4 padrão não resolve. Aí você precisa de uma matriz de transformação afim completa ou, em casos mais complexos, de skinning weights (como em animação de personagens). Também tem o problema de precisão numérica. Em sistemas que acumulam muitas transformações — um avião voando, uma câmera seguindo um personagem por centenas de frames — o erro de floating-point se acumula e o objeto começa a "driftar" da posição correta. A solução prática é resetar a posição global de tempos em tempos, trazendo tudo de volta ao espaço local e recalculando a partir daí. Eu faço isso a cada 30 segundos em sistemas de simulação, e isso elimina o drift quase completamente.
Recomendações para quem tá começando
Se você tá aprendendo isso de verdad e não quer só copiar código, recomendo implementar do zero. Pegue uma biblioteca mínima como a GLM (OpenGL Mathematics) ou até faça suas próprias funções de multiplicação de matriz em C, Python ou JavaScript. Entender o que glm::rotate e glm::translate fazem por dentro economiza horas de debug depois. Em motores como Unity ou Unreal, essas operações já estão embutidas, mas a ordem das chamadas ainda segue a mesma lógica matemática — invocar translate depois de rotate no Unity produz efeito diferente de rotate depois de translate, e isso confunde muita gente no início. O que mais adianta é prática com casos reais. Monte um cubo simples num canvas HTML5, aplique rotação e translação manualmente com matriz 2D, e veja o que acontece quando você inverte a ordem. Leva uns 20 minutos e vai fixar melhor do que qualquer vídeo de 30 minutos.

Galeria
-

Movimento de rotação: o que é, tempo, translação - Escola Kids -
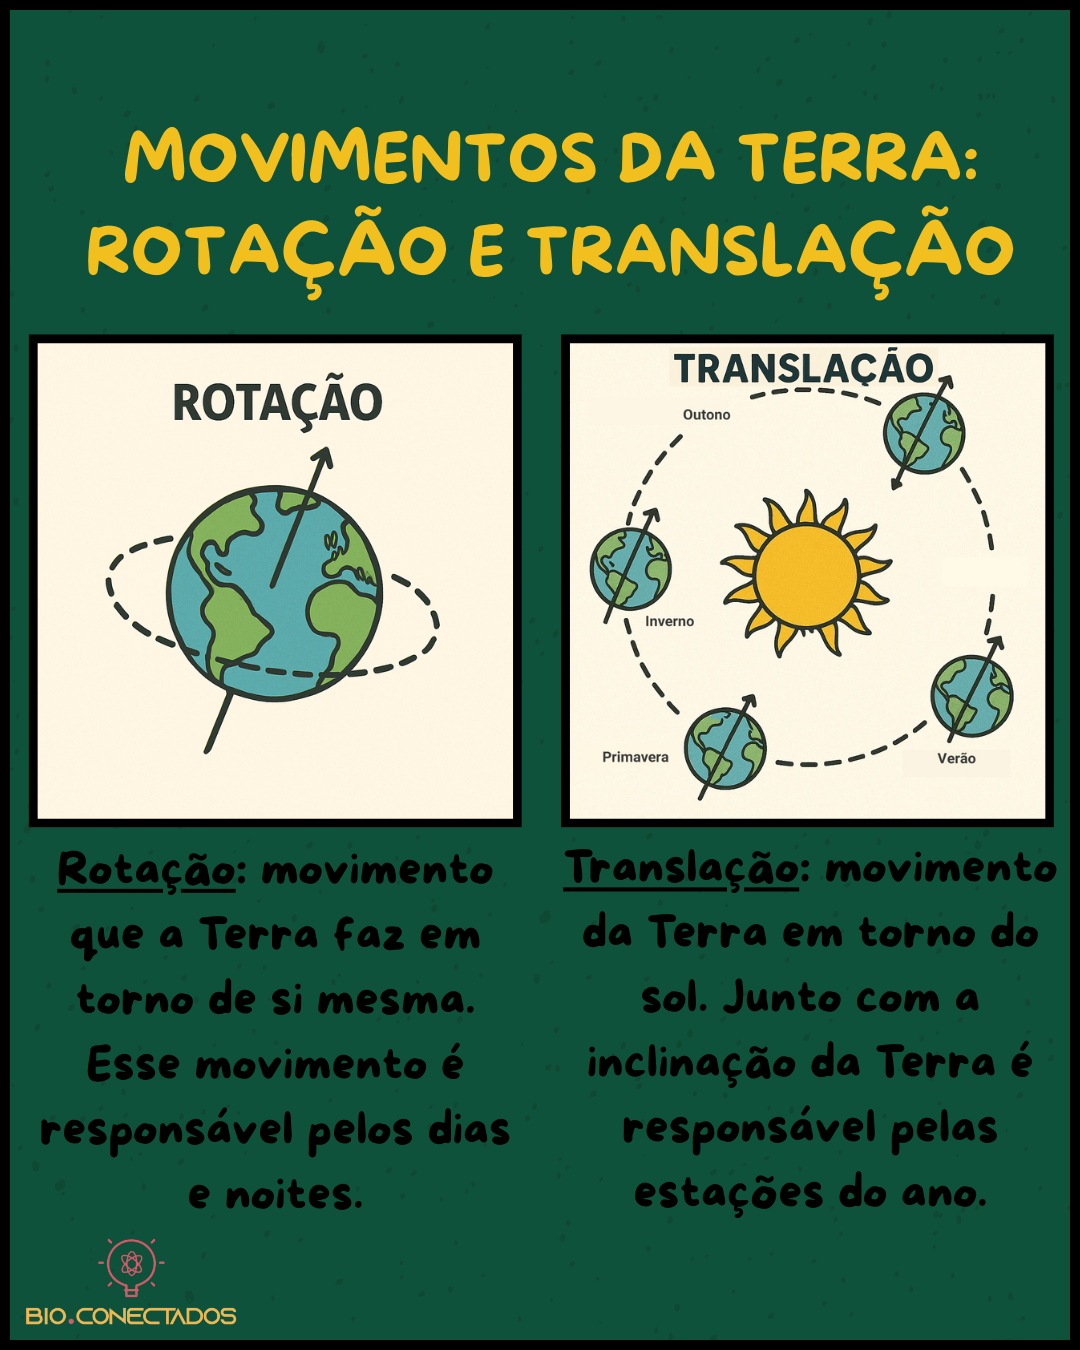
Bioconectados - MOVIMENTOS DA TERRA: ROTAÇÃO E TRANSLAÇÃO -
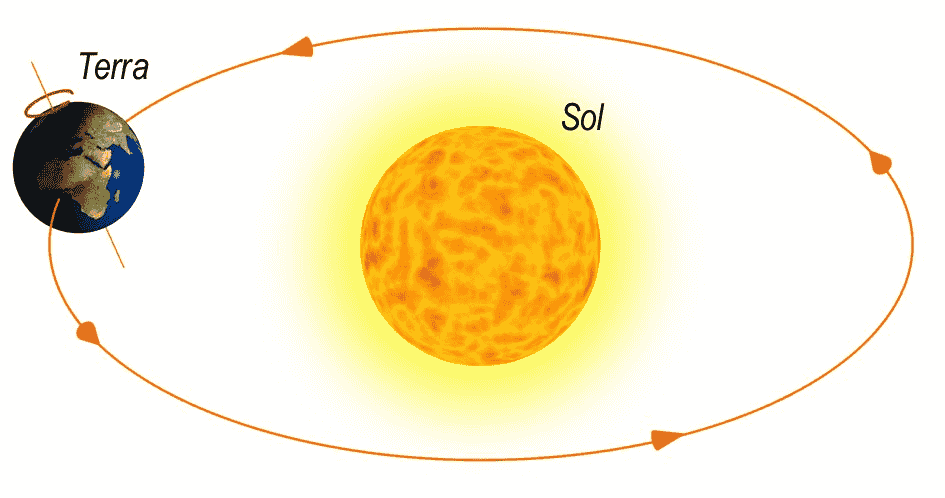
Rotação e Translação: veja Movimentos da Terra. É Geografia no Enem
