O Que E Movimento Retilineo

O que é Movimento Retilíneo: Uma Explicação Sem Firula
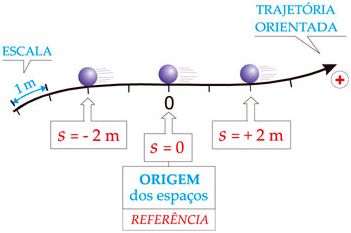
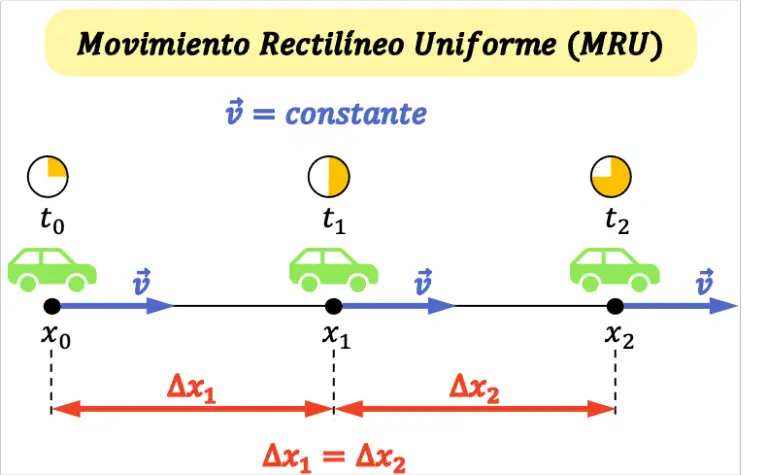
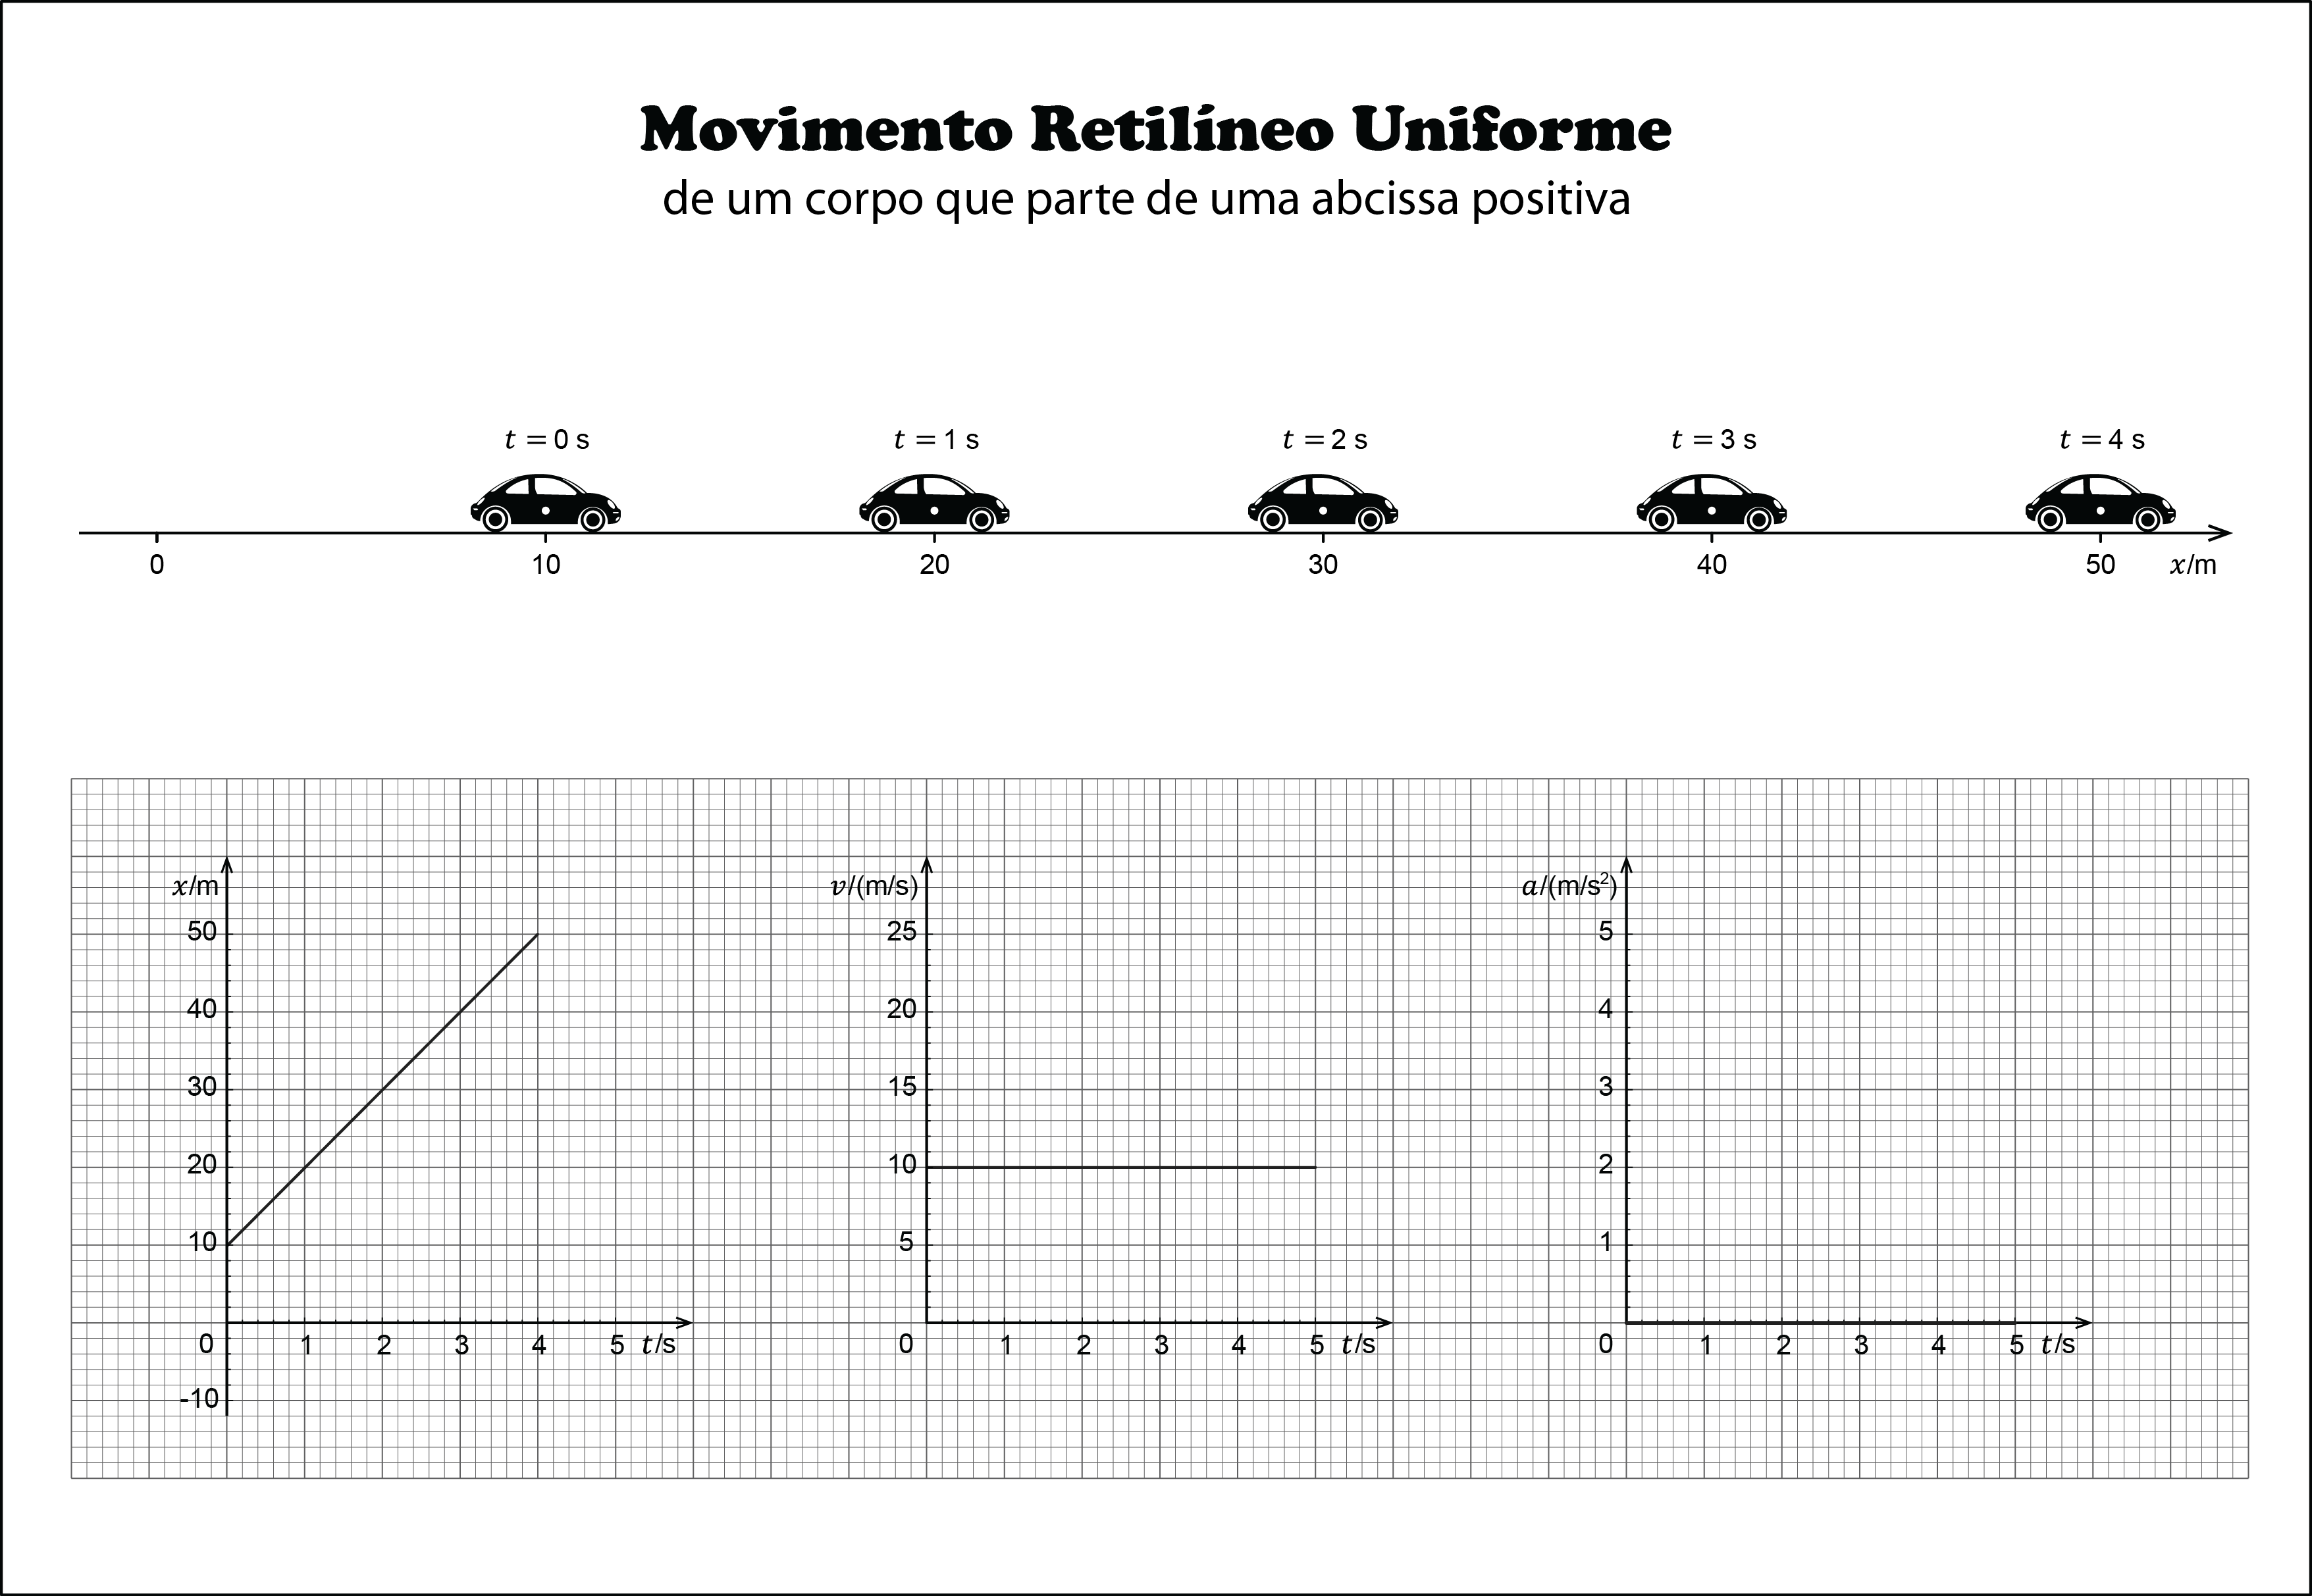
Movimento retilíneo é simplesmente aquele em que um corpo se desloca ao longo de uma linha reta. Pronto. Não tem mistério, mas tem armadilha. A maioria dos estudantes confunde o conceito na hora de resolver problemas porque não prestam atenção às variáveis vetoriais. Vamos à definição operacional. No MRU (movimento retilíneo uniforme), a velocidade é constante — escalar e vetorialmente. A posição varia linearmente com o tempo segundo a equação horária S = S + v·t. Se a velocidade é 15 m/s em uma estrada retilínea, em 4 segundos o deslocamento será exatamente 60 metros. Não importa se o corpo estava em S = 10 m ou S = -30 m; o incremento é sempre v multiplicado pelo intervalo de tempo. Já no MUV (movimento retilíneo uniformemente variado), existe aceleração constante diferente de zero. A equação horária vira S = S + v·t + (a·t²)/2, e a função velocidade se torna v = v + a·t. A posição varia quadraticamente. Isso significa que percorrer os primeiros 10 metros leva menos tempo do que percorrer os 10 metros seguintes, mesmo com a mesma aceleração. É contra-intuitivo para quem está acostumado com raciocínio linear.
entendendo o que e movimento retilineo na prática
Aqui vai algo que não ensinam direito: movimento retilíneo não exige que o corpo se mova sempre para frente. Ele pode ir para trás, parar, e voltar pelo mesmo caminho. O traçado continua retilíneo. O que muda são os sinais de velocidade e deslocamento. Se você define o eixo positivo para a direita e o corpo vai para a esquerda, sua velocidade é negativa. Simples assim. Mas na prática isso gera erros de interpretação constante. Um exemplo específico que me custou tempo numa análise de telemetria de veículos: eu estava processando dados de GPS de uma frota de caminhões em rodovias retas e notei inconsistências nos registros de velocidade. O problema era que o sistema usava diferentes sistemas de coordenadas dependendo do trecho — em alguns segmentos o norte estava positivo, em outros o leste. Quando cruzei os dados sem padronizar os eixos, os cálculos de aceleração média ficavam completamente errados, mostrando desacelerações onde não existiam. A solução foi reconverter todos os vetores posição para um único sistema de referência antes de aplicar qualquer fórmula de MUV. Perdi cerca de 3 horas refazendo os processamentos, mas aprendi a não confiar em coordenadas prontas sem verificar a orientação dos eixos. O outro erro clássico que vejo todo dia em fóruns e listas de exercício: confundir distância percorrida com módulo do deslocamento. No MRU, se o corpo nunca inverte o sentido, os dois valores coincidem. No MUV, com inversão de sentido durante o trajeto, eles divergem. Um carro que parte com velocidade positiva, freia até parar e retorna pela mesma trajetória com aceleração constante vai ter deslocamento diferente de zero, mas a distância percorrida será a soma dos percursos em cada trecho. Resolver problemas que envolvem inversão de sentido exige encontrar primeiro o instante em que v = 0 e tratar cada segmento separadamente.
Para quem está começando, o caminho mais direto é este: identifique se a velocidade é constante ou se há aceleração presente. Se não há aceleração, use MRU. Se há aceleração constante, use MUV. Escreva a equação horária correta para o caso identificado, substitua os valores conhecidos e isole a incógnita. Não tente decorar todas as fórmulas de uma vez — derive a equação de Torricelli v² = v² + 2·a·S a partir das duas equações básicas quando precisar, é mais rápido do que tentar memorizar.

Limitações do modelo
O movimento retilíneo é uma idealização útil, mas limitada. Na vida real, estradas nunca são perfeitamente retas, e forças como vento lateral e irregularidades do terreno introduzem componentes de movimento fora do eixo definido. Para aplicações de engenharia ou física experimental, o modelo perde precisão em escalas grandes ou quando a trajetória real se desvia significativamente de uma linha reta. Nesses casos, o estudo do movimento parabólico ou curvilíneo é mais apropriado. Também vale mencionar que a abordagem tradicionais de MRU e MUV ignora atrito e resistência do ar. Em problemas didáticos isso é aceitável, mas em simulações reais de veículos ou corpos caindo, a resistência do ar limita a velocidade a um valor terminal, tornando a aceleração não mais constante e invalidando as equações do MUV padrão. Nesse cenário, é necessário usar integrais ou métodos numéricos para obter soluções precisas.
Galeria
-
Movimento Retilíneo - Física - InfoEscola -
Movimento retilíneo -
Equações Do Movimento Retilíneo Uniforme - BINKEDU -
Movimento Retilíneo Uniforme: Conceitos e Exemplos | PDF | Velocidade ...

