O Que E Rotacao E Translacao

Movimentos no espaço: o que realmente acontece quando você roda ou translada algo
Se você já tentou implementar transformações geométricas em código, provavelmente já perdeu tempoando um objeto que simplesmente sumiu da tela ou girou em torno do ponto errado. O problema não é conceitualmente difícil, mas na prática tem armadilhas que ninguém te avisa até você tropeçar. Rotação e translação são operações básicas de transformação geométrica. Translação move um ponto ou objeto de uma posição para outra, somando vetores. Rotação gira o objeto em torno de um ponto ou eixo, usando funções trigonométricas ou matrizes de rotação. Juntas, elas formam a base de praticamente tudo em computação gráfica, robótica, CAD e visão computacional. A forma padrão de representar isso é usando matrizes 4x4 homogêneas. Você compõe translações e rotações multiplicando matrizes. A ordem importa extremamente — se você rotacionar primeiro e transladar depois, o resultado é completamente diferente de transladar primeiro e rotacionar depois. Isso é algo que eu levei uns três meses pra perder a feio no primeiro projeto sério.
O problema que eu encontrei foi num sistema de câmera para simulação de realidade virtual. Tinha um rig de câmera que herdas de um pai transformado, e toda vez que eu aplicava a translação global antes da rotação local, a câmera "saltava" para posições absurdas. A solução foi simples na teoria mas frustrante na debugging: garantir que todas as transformações locais fossem aplicadas na ordem correta dentro de uma hierarquia de cena, usando sempre a multiplicação Matriz_Rotação × Matriz_Translação quando você quer que a rotação ocorra no referencial local e não no global. Testei usando quaternions no final porque a representação euleriana tava gerando gimbal lock em ângulos específicos, o que quebrava a simulação completamente em rotação Y de aproximadamente 90 graus.
Como aplicar no código
Vamos ao concreto. Num ambiente típico de gráficos 3D, você cria uma matriz de rotação em torno do eixo Z assim: Rz() = [cos -sin 0 0]
[sin cos 0 0]
[ 0 0 1 0]
[ 0 0 0 1] E uma matriz de translação por um vetor (tx, ty, tz):

T = [1 0 0 tx]
[0 1 0 ty]
[0 0 1 tz]
[0 0 0 1] Para transformar um ponto p, você calcula p' = M × p onde M é a matriz composta. Em Python com numpy, isso fica extremamente direto: import numpy as np
def matriz_rota_z(angulo_rad):
c, s = np.cos(angulo_rad), np.sin(angulo_rad)
return np.array([[c, -s, 0, 0], [s, c, 0, 0], [0, 0, 1, 0], [0, 0, 0, 1]])
def matriz_translacao(dx, dy, dz):
return np.array([[1, 0, 0, dx], [0, 1, 0, dy], [0, 0, 1, dz], [0, 0, 0, 1]])
def ponto_homogeneo(x, y, z):
return np.array([x, y, z, 1])
Com isso, uma composição onde você quer rodar em torno da origem e depois transladar fica M = T × R. Se quiser o contrário, inverte a ordem. A diferença é brutal.
Pegadinhas que vão te custar horas
O erro mais comum é confundir transformações globais com locais. Quando você aplica uma rotação, ela ocorre em torno da origem do sistema de coordenadas atual, não em torno do centro do objeto. Se o seu objeto está deslocado de (5, 0, 0) e você roda 90 graus, ele vai orbitar a origem, não girar sobre si mesmo. Para rodar em torno do próprio centro, você precisa transladar para a origem, rotacionar, e transladar de volta. Isso se chama transformação composta de pivotamento e é essencial em qualquer motor gráfico que preze. Outro problema real é a acumulação de erro de ponto flutuante. Se você vai aplicando pequenas rotações repetidamente num loop sem normalizar os vetores ou reortogonalizar a matriz de rotação periodicamente, a matriz vai "viciando" — os eixos deixam de ser perpendiculares e o objeto começa a distorcer. No meu caso, num simulador que rodava 60fps por horas, a distorção era imperceptível nos primeiros minutos mas depois de duas horas o sistema tava irreconhecível. A correção foi rodar uma reortogonalização via QR decomposition a cada 300 frames, o que custo praticamente nada e resolveu o problema definitivamente. Existe também a questão dos ângulos eulerianos versus quaternions. Ângulos eulerianos são intuitivos mas têm o problema do gimbal lock — dois eixos se alinham e você perde um grau de liberdade. Em aplicações onde a rotação é arbitrária no espaço 3D, quaternions são muito mais robustos. A desvantagem é que a interpolação com quaternions (slerp) é menos intuitiva de visualizar. Mas trade-off que vale a pena quando você não quer que seu sistema quebre em configurações específicas.

Quando isso não funciona bem
Se o seu cenário envolve deformações não-rígidas — como modelagem orgânica de malhas 3D, simulação de tecidos ou movimentos articulados complexos — rotação e translação puras não dão conta. Você vai precisar de skew, escala não-uniforme, ou simplesmente abandonar transformações lineares e ir para splines e deformações baseadas em blend shapes. Não tente forçar rotação e translação onde o problema pede outra coisa; só vai perder tempo ajustando parâmetros que nunca vão se encaixar direito. Para quem quer se aprofundar, a bibliotecas como OpenGL Mathematics (GLM) para C++ ou o módulo numpy.linalg do Python oferecem implementações otimizadas dessas operações. O download não é necessário — ambas estão disponíveis via gerenciadores de pacote padrão. O importante é entender o que está acontecendo por baixo, porque debugar uma transformação que não faz sentido no papel quase nunca se resolve apenas olhando o código. Resumindo o que é rotação e translação: são as operações fundamentais de movimento no espaço. Saber usar corretamente evita metade dos bugs visuais que aparecem em projetos gráficos. Saber quando não usar evita a outra metade.
Galeria
-
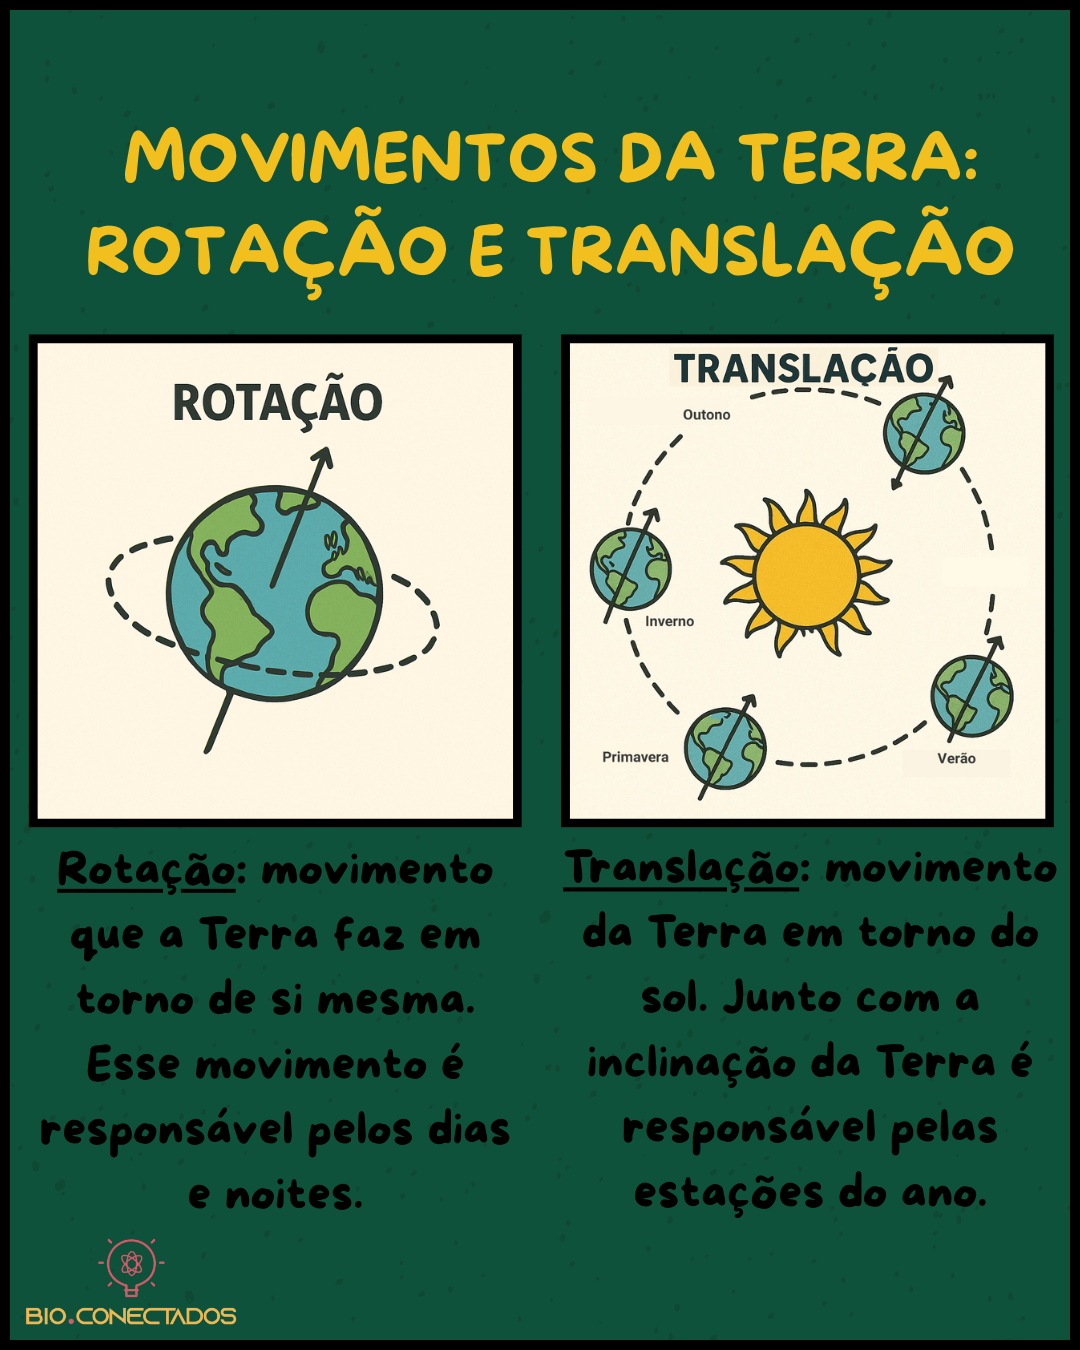
Bioconectados - MOVIMENTOS DA TERRA: ROTAÇÃO E TRANSLAÇÃO -
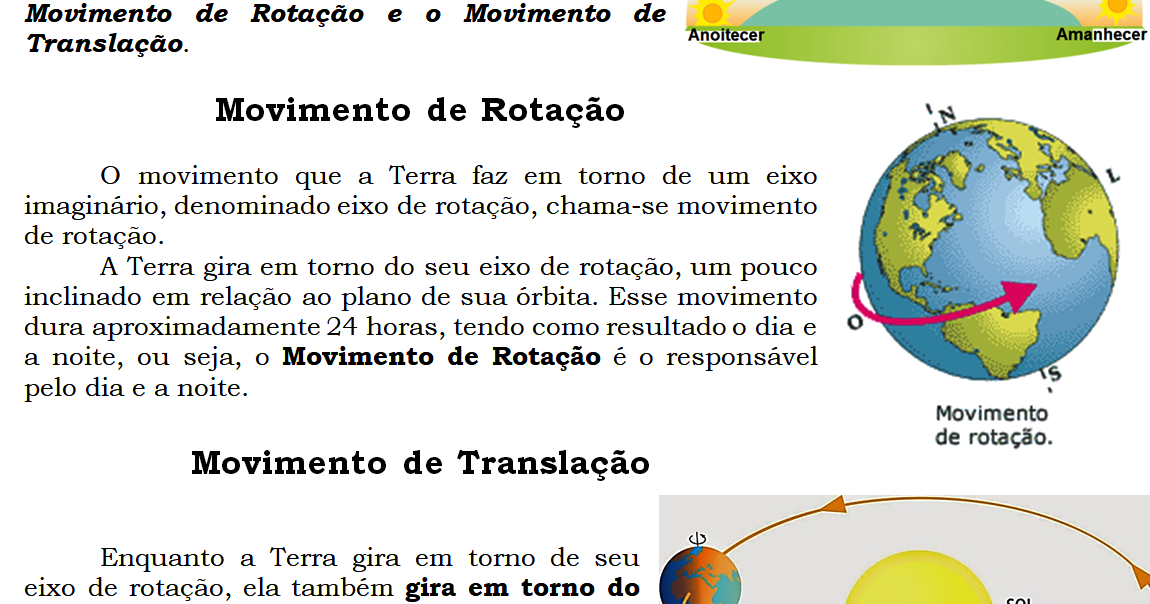
Atividade Sobre Rotação E Translação - ZULEDU -

Movimentos De Translação E Rotação – UALDM
