O Que É Sistema Lineares

O que são sistemas lineares na prática
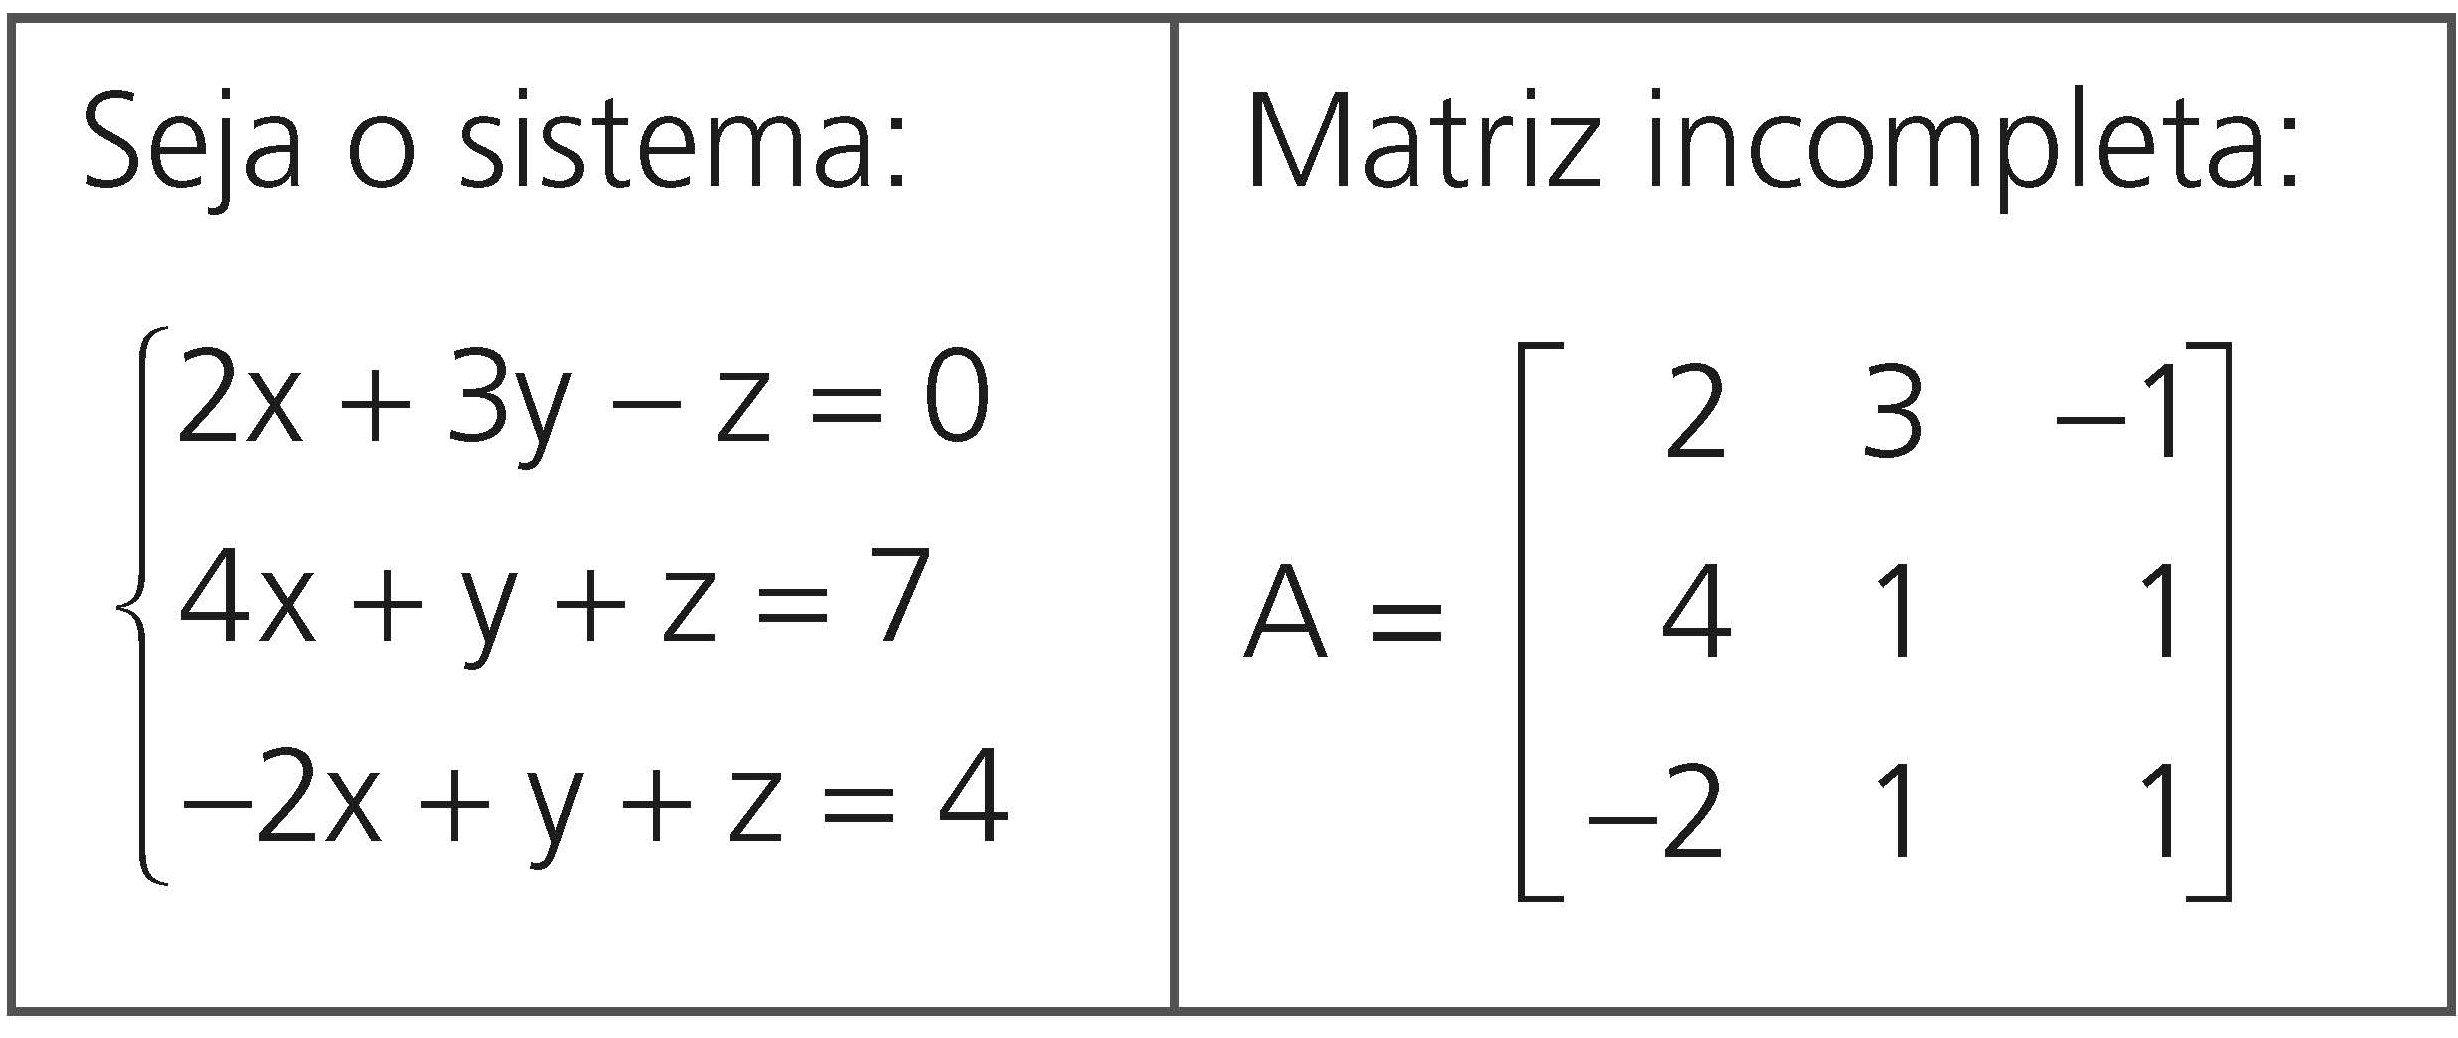
Sistema linear é simplesmente um conjunto de equações onde cada variável aparece apenas com grau 1, ou seja, não tem x², xy, sen(x) ou nada do tipo. Se você tem duas equações e duas incógnitas, está diante de um sistema linear. A forma matricial mais comum é A · x = b, onde A é a matriz dos coeficientes, x o vetor das variáveis e b o vetor dos termos independentes. Isso é tudo. Não tem mistério. O que muita gente não entende de cara é que resolver um sistema linear não é só aplicar uma fórmula e ver o resultado aparecer. O comportamento numérico depende fortemente da matriz A. Sistemas mal-condicionados podem dar respostas completamente erradas mesmo quando o cálculo é feito com aritmética de ponto flutuante normal. Já deparei com isso na prática trabalhando com modelos de balanceamento de reatores químicos: a matriz vinha estruturada de tal forma que o condicionamento estava na casa de 10, e o solver direto do MATLAB retornava valores que pareciam corretos mas tinham erro relativo da ordem de 10. A solução foi usar decomposição QR com pivotação parcial em vez de eliminação gaussiana simples, e aí o resultado estabilizou.
O que é sistema lineares e como ele se comporta
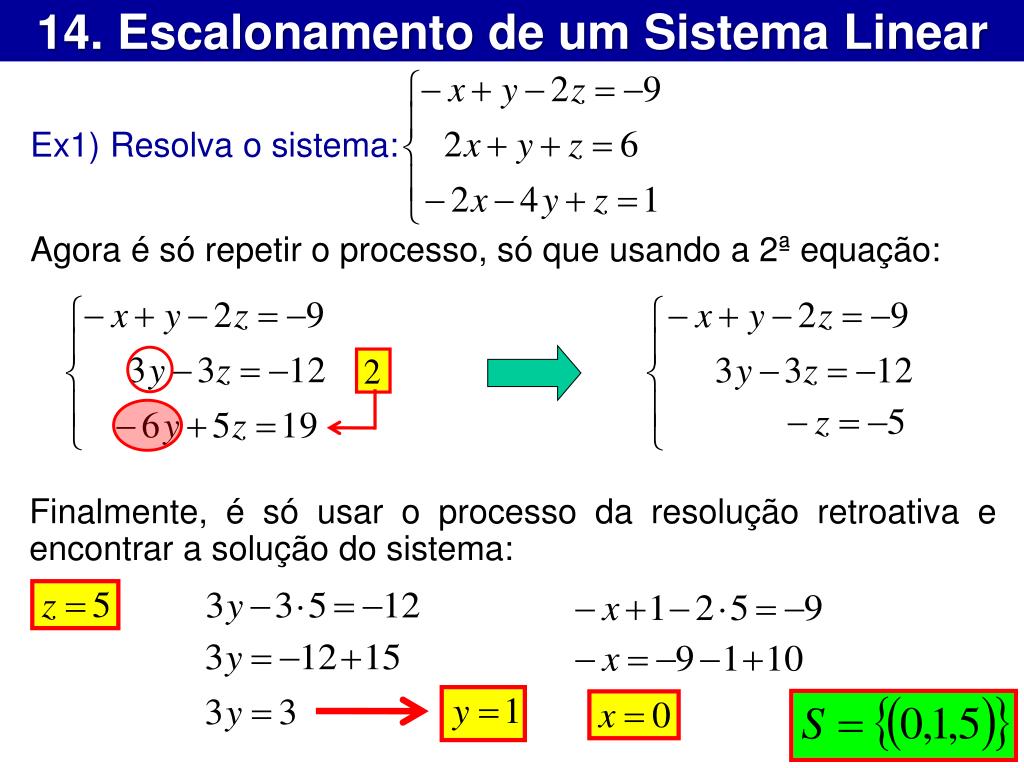
Um sistema linear pode ter solução única, infinitas soluções ou nenhuma solução. Isso é determinado pelo posto da matriz A e pelo posto da matriz ampliada [A|b]. Se posto(A) = posto(A|b) = n (número de incógnitas), a solução é única. Se os postos forem iguais mas menores que n, há infinitas soluções e o espaço solução tem dimensão igual a n menos o posto. Se posto(A) posto(A|b), o sistema é impossível. Na prática, raramente você trabalha com matrices exatas; dados experimentais ou discretizações numéricas quase sempre introduzem pequenas inconsistências que tornam o sistema incompatível no sentido estrito, e aí você recorre a mínimos quadrados. A abordagem mais comum para resolver depende do tamanho e da estrutura. Para sistemas pequenos e densos até uns 500x500, eliminção gaussiana com pivoteamento ou decomposição LU funciona bem e é rápido o suficiente para a maioria das aplicações. Para sistemas maiores, métodos iterativos como Gauss-Seidel, SOR ou, preferencialmente, GMRES e BiCGSTAB são mais viáveis, especialmente quando a matriz é esparsa. O tempo de resolução de um sistema denso via LU varia em torno de O(n³), então um sistema de 10.000 por 10.000 já começa a exigir memória e tempo significativos — dependendo da configuração, pode levar de minutos a horas, enquanto a mesma matriz esparsa resolvida com UMFPACK ou SuperLU leva segundos. Um ponto que quase ninguém menciona e que causa dor de cabeça constante é a escolha do método numérico certo para o problema certo. Por exemplo, muitos engenheiros resolvem sistemas lineares usando a regra direta x = A\b sem considerar que, se A for simétrica e definida positiva, a fatoração de Cholesky é cerca de duas vezes mais rápida e numericamente mais estável. Já vi projetos inteiros rodando eliminação gaussiana genérica em matrizes que eram perfeitamente elegíveis para Cholesky, gastando o dobro do tempo de computação sem necessidade.
O campo de aplicação é enorme e vai desde redes elétricas até economia. Na engenharia civil, análises de estruturas por elementos finitos geram sistemas lineares gigantescos e esparsos que precisam ser resolvidos repeatedly em cada passo de tempo. Em economia, a matriz de Leontief exige a inversão (ou fatoração) de sistemas lineares para calcular efeitos diretos e indiretos de mudanças setoriais. Em machine learning, regressão linear por mínimos quadrados nada mais é do que resolver (XX)x = Xy, um sistema linear clássico. O principal problema que você vai encontrar é condicionamento. Uma matriz com número de condição alto amplifica erros de arredondamento de forma desproporcional. Não adianta aumentar a precisão da aritmética para corrigir isso — o que funciona é reformular o problema ou usar pré-condicionadores. Em sistemas esparsos de grande porte, a escolha do pré-condicionador é muitas vezes mais importante que o método iterativo em si. Um pré-condicionador mal escolhido pode fazer um método convergir em 50 iterações ou não convergir nunca, independentemente de qual solver você use. Também é importante notar que sistemas lineares não são a resposta para tudo. Quando a relação entre variáveis é intrinsicamente não-linear, forçar uma linearização pode levar a soluções que não representam o comportamento real do sistema. Linearizações por Taylor de primeira ordem funcionam bem perto do ponto de operação, mas se o sistema varia muito, o erro acumula rápido. Nesses casos, métodos numéricos não-lineais como Newton-Raphson são mais apropriados, ainda que mais custosos.
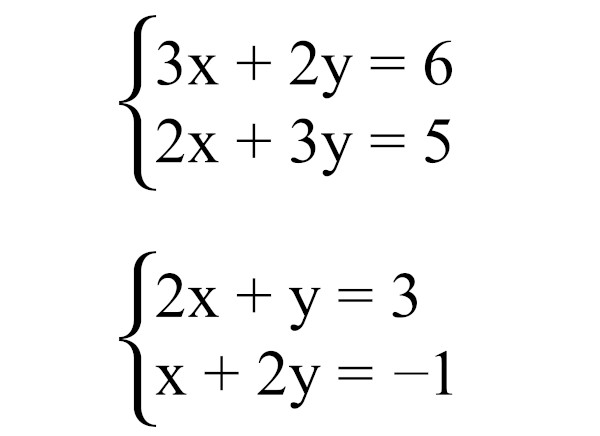
Para quem quer implementar ou estudar, as bibliotecas mais confiáveis são LAPACK para sistemas densos, SuiteSparse (UMFPACK, SuperLU) para esparsos, e PETSc ou Trilinos para problemas paralelos de larga escala. No Python, scipy.linalg e scipy.sparse.linalg cobrem a maior parte das necessidades. No R, o package Matrix é essencial. O que recomendo é sempre verificar o número de condição antes de confiar no resultado, principalmente quando os dados de entrada vêm de medições ou estimativas.
Galeria
-
Sistemas Lineares: Equação -
PPT - SISTEMAS LINEARES Prof. Moacir PowerPoint Presentation, free ... -

Sistemas Lineares: Equação -

MAPA MENTAL SOBRE SISTEMAS LINEARES - Maps4Study
