O Que É Tempo Ciclico

Entendendo o mecanismo de temporização cíclica em sistemas de controle
O tempo cíclico, também chamado de período de varredura ou sample rate em algumas literaturas técnicas, define a frequência com que um laço de execução principal repete suas operações. Esse parâmetro não é apenas um detalhe de configuração — ele determina diretamente a estabilidade, a responsividade e a qualidade do sinal processado em loops de controle industriais, instrumentação de processos e sistemas embarcados. Na minha experiência projetando sistemas de aquisição de dados para controle de temperatura em reatores químicos, o tempo cíclico aparece como o intervalo fixo entre iterações do loop principal. Se eu configurei esse período como 10 milissegundos, o laço executa exatamente 100 vezes por segundo, lendo sensores, processando algoritmos PID, e atualizando saídas PWM. Qualquer desvio dessa periodicidade — o chamado jitter — se manifesta como ruído nos dados e instabilidade no controle. O conceito funciona assim: o sistema opera em discrete time, amostrando variáveis de processo em instantes uniformemente espaçados. O tempo cíclico é o delta T entre esses instantes. Na prática, eu costumo configurá-lo como metade do tempo de resposta da planta controlada, respeitando o teorema de Nyquist para evitar aliasing. Para um forno industrial com constante térmica de 5 segundos, isso significa um tempo cíclico entre 20 e 50 milissegundos, garantindo múltiplas amostras por constante de tempo.
Existem nuances importantes que muitos manuais técnicos ignoram. O tempo cíclico efetivo raramente corresponde exatamente ao valor configurado. Desvios ocorrem devido a latências de hardware, interrupções concorrentes, ou sobrecarga de processamento dentro do próprio laço. Quando programei um controlador PLC para varredura de 1 milissegundo, o tempo real de execução variava entre 0,8 e 1,2 milissegundos devido a interrupções de comunicação Ethernet industrial. Esse comportamento exige margin de segurança nos cálculos de estabilidade. A relação entre tempo cíclico e largura de banda do sistema de controle é inversamente proporcional. Temperos cíclicos menores permitem loops mais rápidos, mas introduzem sensibilidade a ruído de alta frequência e exigem filtragem adicional. Temperos maiores suavizam o sinal, mas comprometem a capacidade de rejeitar distúrbios rápidos. Esse trade-off é fundamental na escolha do parâmetro adequado para cada aplicação.
Implementação prática em sistemas embarcados
Para configurar um tempo cíclico preciso em microcontroladores ARM, utilizo timers hardware com interrupção automática. O timer dispara a execução do laço principal, enquanto variáveis globais sincronizadas compartilham dados entre rotinas de serviço de interrupção e código de aplicação. A chave é manter o tempo de execução do laço consistente, sem branches condicionais longos ou chamadas de função pesadas. Quando desenvolvi um controlador motor brushless para drones, o tempo cíclico foi limitado pelo hardware de aquisição ADC e processamento FFT. O período total de iteração não podia exceder 100 microssegundos, ou o controle de velocidade tornava-se instável. A solução envolveu otimização de código Assembly para operações críticas e uso de DMA para transferência de dados sem intervenção do processador. Em sistemas distribuídos, o tempo cíclico precisa ser sincronizado entre múltiplos nós. Protocolos como EtherCAT e CANopen oferecem mecanismos de clock distribution com precisão de microssegundos. Configurei uma cadeia de controladores para sincronia de 1 milissegundo usando Sync Frames, mas a deriva temporal acumulada exigia recalibração periódica via mensagens de timestamp.

O dimensionamento adequado do tempo cíclico considera múltiplas restrições simultâneas. Latência de atuadores, dinâmica da planta, resolução de sensores, capacidade computacional, e requisitos de comunicação definem limites práticos. Um tempo cíclico demasiado rápido sobrecarrega o sistema sem ganho proporcional de performance; demasiado lento compromete a estabilidade do loop de controle.
Considerações sobre jitter e estabilidade
O jitter no tempo cíclico é mais prejudicial do que um período médio ligeiramente elevado. Variedades temporais imprevisíveis entre iterações introduzem harmônicos indesejados nos sinais processados e comprometem a estabilidade de controladores digitais projetados para periodicidade fixa. Em sistemas de controle moderno, o jitter aceitável raramente excede 1 por cento do período configurado. Para minimizar jitter, evito alocação dinâmica de memória durante a execução do laço principal, uso buffers circulares para comunicação inter-rotinas, e priorizo operações matemáticas sobre chamadas de sistema operacionais. Quando otimizei um algoritmo de filtragem digital, reduzi o jitter de 50 para 8 microssegundos simplesmente eliminando malloc/dalloc durante a execução crítica. Em plataformas Linux com realtime patch, o scheduler garante tempos cíclicos com jitter abaixo de 10 microssegundos para tarefas de alta prioridade. No entanto, a presença de drivers de dispositivo ou serviços de rede concorrentes pode perturbar essa garantia. Testei essa configuração em aquisição de vibração industrial, onde o jitter residual de 15 microssegundos limitava a resolução espectral em frequências acima de 10 kHz.
A análise de estabilidade utilizando tempo cíclico requer modelagem discreta da planta controlada. A Transformada Z mapeia a dinâmica contínua para domínio discreto, considerando explicitamente o período de amostragem. Controladores projetados no domínio contínuo e discretizados sem levar em conta o tempo cíclico podem apresentar comportamento instável ou margens de fase inadequadas.
Limitações e cenários de falha
O conceito de tempo cíclico não se aplica universalmente. Em sistemas de controle event-triggered ou assíncronos, a execução ocorre apenas quando condições específicas são satisfeitas, eliminando a periodicidade fixa. Essas abordagens economizam recursos computacionais, mas introduzem complexidade adicional na análise de estabilidade e no dimensionamento de buffers de comunicação. Aplicações com requisitos de determinismo absoluto, como controle de robótica cirúrgica ou sistemas de frenagem automotiva, frequentemente utilizam múltiplos tempos cíclicos aninhados. Um loop mestre de 1 milissegundo coordena subsistemas especializados, enquanto loops filhos de 100 microssegundos executam algoritmos de controle específicos. A hierarquia adiciona overhead de sincronização, mas permite especialização de recursos. O dimensionamento inadequado do tempo cíclico é causa comum de falhas em projetos de automação. Quando dimensionei incorretamente o período para um sistema de classificação óptica, o jitter acumulado durante processamento de imagem gerava falsos positivos em taxas aceitáveis de inspeção. O ajuste do tempo cíclico para múltiplo inteiro do período de exposição da câmera resolveu o problema, eliminando ambiguidades de sincronismo.
Alternativas ao controle cíclico incluem arquiteturas orientadas a eventos, processamento stream-based, e sistemas reativos assíncronos. Essas abordagens são adequadas quando a periodicidade não é crítica ou quando os recursos computacionais são limitados. A escolha entre tempo cíclico fixo e execução event-driven depende dos requisitos específicos de cada aplicação.
Boas práticas de implementação
Para implementar tempo cíclico robusto, utilize timers hardware com interruptores automáticos, mantenha o laço de execução simples e previsível, e monitore o jitter em operação normal. Ferramentas como analyzers deilog e profilers de CPU ajudam a identificar gargalos temporais. Quando diagnosticai problemas de estabilidade em um controlador de posição, o profiler revelou que chamadas de função de E/S saturavam o cache de instruction, introduzindo variações temporais significativas. A documentação do tempo cíclico efetivo é tão importante quanto sua configuração inicial. Registros de log com timestamps de início e fim de cada iteração permitem análise post-mortem de desempenho. Em projetos de controle de processos químicos, mantenho bases de dados temporais com histogramas de jitter ao longo de meses de operação, identificando tendências de degradação antes que afetem a qualidade do produto. O teste de validação deve incluir varredura de parâmetros desde valores mínimos até máximos aceitáveis, medindo respostas transitórias e regime permanente. Para um sistema de controle de nível em tanques industriais, variei o tempo cíclico de 10 a 500 milissegundos, observando que valores abaixo de 50 milissegundos não melhoravam o rejeição a distúrbios, mas aumentavam o desgaste dos atuadores por comutação excessiva.
Em ambientes com restrições severas de energia, como sistemas embarcados alimentados por bateria, o tempo cíclico pode ser adaptativo. O período é ajustado dinamicamente conforme a carga computacional e os requisitos de performance, reduzindo consumo durante períodos de operação tranquila e aumentando responsividade quando necessário. Implementei essa estratégia em um sistema de monitoramento ambiental, economizando 30 por cento de energia sem comprometer a capacidade de detecção de eventos críticos.
Galeria
-

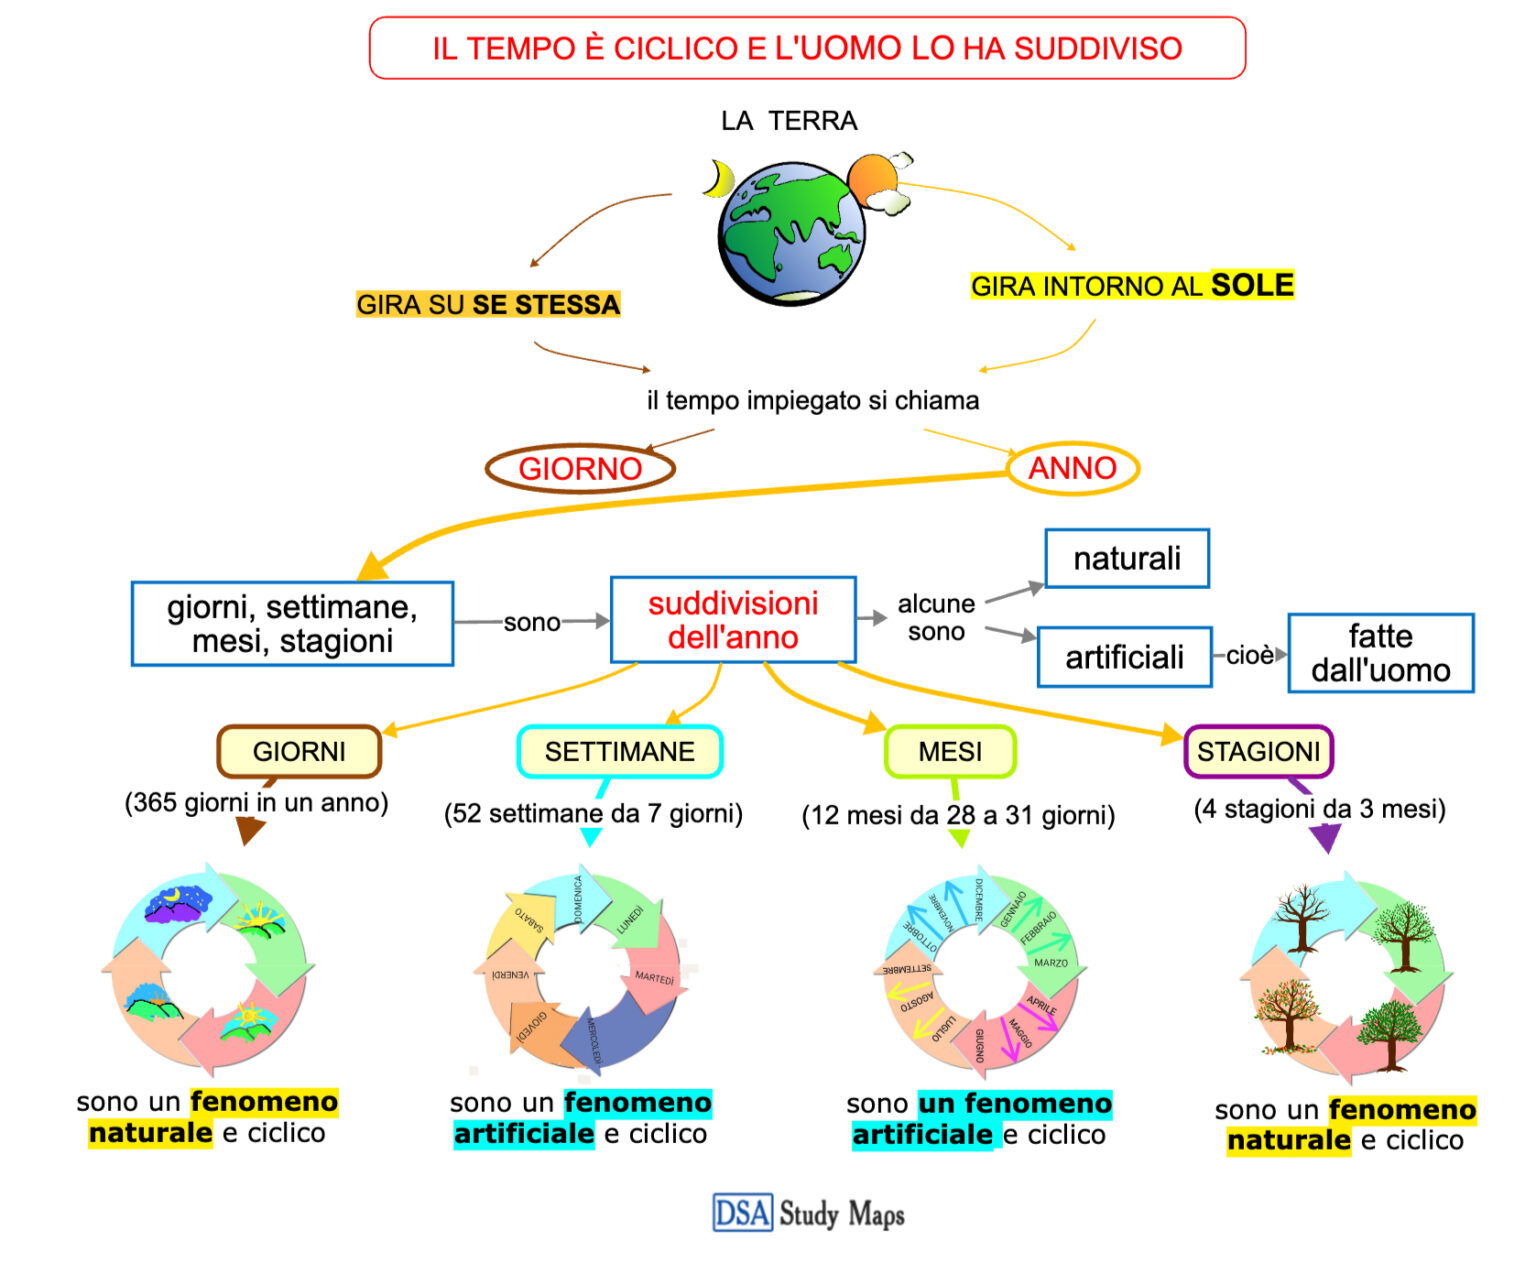
il tempo è ciclico - Mappa concettuale -

o tempo Cíclico: um exemplo binário | Download Scientific Diagram
