O Que É Um Movimento Linear

Entendendo o movimento linear na prática
Se você está começando agora com robótica ou automação, provavelmente já se deparou com o termo e não fez ideia do que Significava na hora. Vou explicar direto. Um movimento linear é simplesmente aquele em que um corpo se desloca ao longo de uma trajetória retilínea, mantendo a direção constante. Nada mais, nada menos. A velocidade pode mudar, a aceleração também, mas a linha reta nunca sai do lugar. A gente costuma confundir movimento linear com movimento uniforme, mas não é a mesma coisa. O uniforme exige velocidade constante, já o linear só exige trajetória em linha reta. Você pode acelerar, frear, parar no meio do caminho, e ainda assim o movimento continua sendo linear. Essa distinção é importante porque no dia a dia da manutenção industrial, por exemplo, a maior parte dos atuadores lineares opera com aceleração variável, não com velocidade fixa.
O que é um movimento linear e como aplicar isso no controle
O conceito central aqui envolve duas grandezas: posição e tempo. Se você sabe a equação horária da posição em função do tempo, consegue prever exatamente onde o corpo estará a qualquer instante. No caso mais simples, com velocidade constante, a equação é s = s0 + v·t, aquela que todo mundo vê no ensino médio. Mas na prática, quando você vai parametrizar um controlador PID para um eixo linear, raramente a coisa fica tão bonita assim. Tem atrito, tem folga mecânica, tem backlash no fusos que ninguém leva a sério até dar problema. Eu já vi muita gente tentando calibrar um motion profile linear sem considerar a dinâmica do sistema. O resultado é um overshoot enorme na parada, com o eixo passando do ponto e voltando, gerando ciclagem desnecessária e desgaste prematuro dos rolamentos. A solução mais direta que eu encontrei foi implementar um filtro exponencial no sensor de posição e ajustar o ganho proporcional do PID com base na carga real, não na carga teórica do datasheet. O filtro reduz o ruído que entra no laço de controle, e o ganho adaptativo compensa as variações de carga que acontecem durante o ciclo. Outro ponto que os manuais raramente mencionam é a questão dos modos de controle. Movimento linear pode ser comandado de várias formas: posição, velocidade ou torque. A maioria dos sistemas industriais usa o modo posição para movimentos lineares programados, mas existe um cenário onde o modo velocidade é muito mais adequado: quando o eixo precisa manter uma força de tração constante, como em sistemas de enrolamento e desenrolamento de bobinas. Nesse caso, o controle puramente posicional falha porque a carga varia e o sistema não consegue acompanhar.
Agora, sobre o que é um movimento linear no sentido mais estrito da física: ele obedece às leis de Newton sem ambiguidade. A primeira lei diz que um corpo em movimento linear uniforme permanece nesse estado a menos que uma força externa atue sobre ele. Na engenharia, essa afirmação soa bonita, mas é praticamente impossível de realizar porque sempre existe algum atrito, alguma resistência do ar, alguma folga mecânica. Por isso que os controladores modernos incluem termos de compensação de atrito e previsão de carga. Existe também o chamado movimento linear uniformemente variado, onde a aceleração é constante. Nesse caso, a equação horária se torna s = s0 + v0·t + 0,5·a·t². Esse modelo é útil para simulações e para dimensionar perfis de movimento em aplicações de baixo custo, mas tem uma limitação séria: ele assume que a aceleração não muda, o que raramente é verdade em máquinas reais. Quando a carga muda, a aceleração muda junto, e o modelo entra em erro. Para contornar isso, a abordagem padrão na indústria é usar motion profiling com curvas de aceleração suaves, como a curva S. Em vez de partir diretamente para uma aceleração constante, você rampa a aceleração gradualmente, chegando a um platô e depois reduzindo suavemente. Isso elimina os picos de torque que danificam motores e Redutores. O custo é um pouco mais de complexidade no software de controle, mas o ganho em vida útil dos componentes é significativo.

Se você está montando algo simples, como um projeto acadêmico ou uma prototype, um controlador baseado em PID com limitação de taxa de variação da saída já resolve a maior parte dos casos. Para sistemas de produção, o ideal é investir em um controlador dedicado com motion programming nativo, porque a precisão e a repetibilidade ficam bem melhores. A diferença entre os dois tipos se paga em questão de meses quando se considera a redução de paradas não planejadas. Um detalhe prático que pouca gente lembra é a sincronização entre eixos. Em sistemas com múltiplos atuadores lineares, como um paralelogramo ou uma plataforma XYZ, o movimento linear de cada eixo precisa ser perfeitamente coordenado. Um descompassagem de alguns milissegundos entre os eixos X e Y pode gerar erro de posicionamento de dezenas de micrômetros, o que é crítico em processos de usinagem ou montagem de precisão. A forma mais confiável de resolver isso é usando um barramento de campo com sincronismo hardware, como EtherCAT, em vez de depender de timestamps por software.
Galeria
-

Exemplos De Movimento Linear Com Fotos O QUE É QUANTIDADE DE -
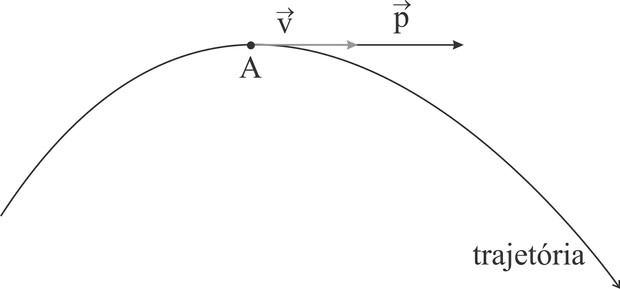
Exemplos De Movimento Linear Com Fotos O QUE É QUANTIDADE DE -

Ciências da Natureza e suas Conservação do movimento linear - ppt carregar -

Diagrama Infográfico De Movimento Linear Com Exemplo Ilustração do ...
