O Que É Um Poliedro Convexo
Entendendo o conceito na prática
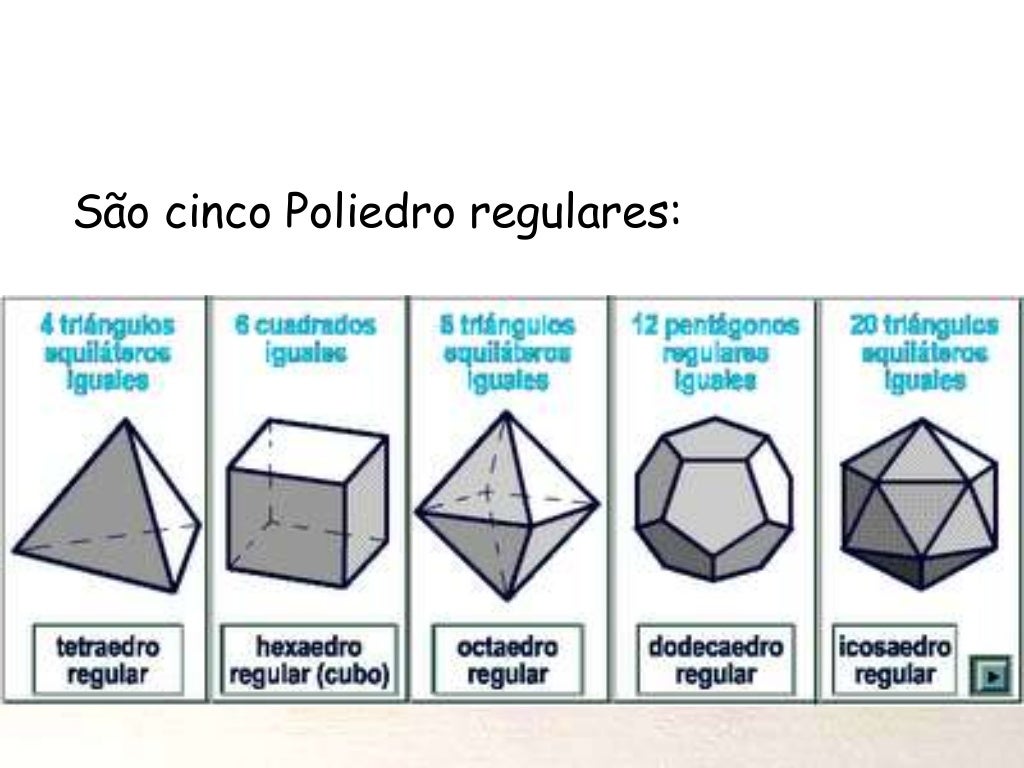
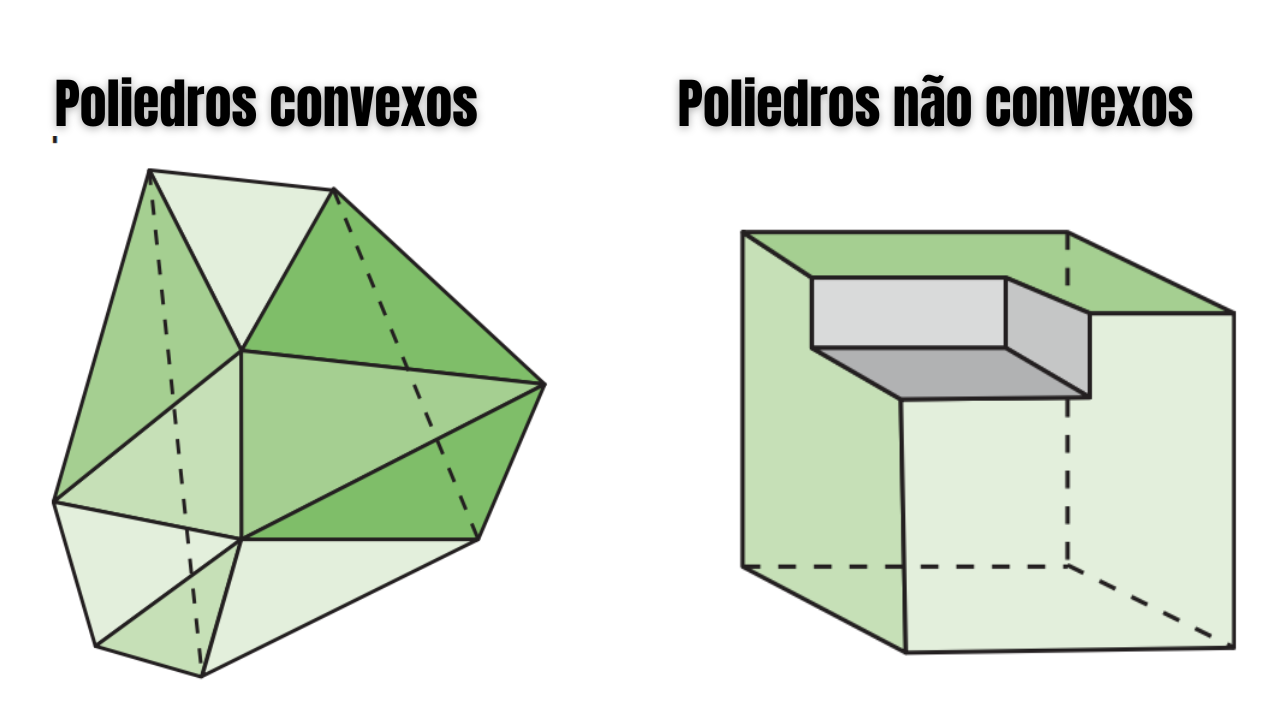
A diferença entre um poliedro convexo e um não-convexo costuma ser explicada de forma textbook: uma figura é convexa se, para quaisquer dois pontos dentro dela, o segmento de reta que os une permanece inteiramente contido na figura. Na prática, isso significa algo mais simples. Se você conseguir encontrar um par de pontos no interior do poliedro cujo segmento conectando-os passe por fora da figura, ela não é convexa. O problema é que essa definição, sozinha, não prepara ninguém para lidar com casos reais. A primeira coisa que todo mundo aprende é a relação de Euler: V - A + F = 2. Sólidos como cubos, tetraedros, octaedros regulares satisfazem isso perfeitamente. O que as pessoas esquecem de lembrar é que a relação de Euler para poliedros convexos só vale quando o poliedro é topologicamente equivalente a uma esfera. Se tiver um buraco, ou se as faces se cruzarem de maneira estranha, a conta não fecha mais e você precisa recorrer a generalizações como a característica de Euler para superfícies com gênero diferente de zero.
o que é um poliedro convexo
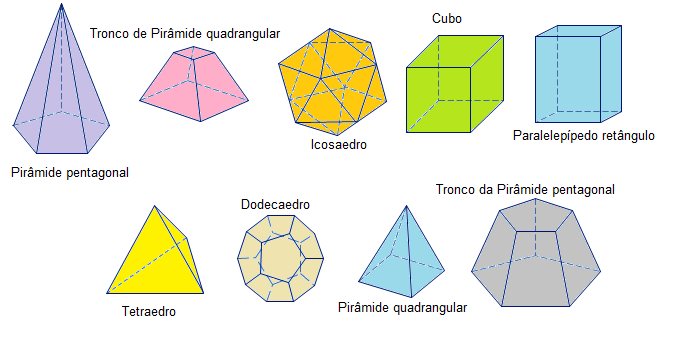
Um poliedro convexo é um sólido geométr delimited por faces planas, arestas e vértices, com a propriedade de que o segmento qualquer entre dois pontos do sólido permanece dentro dele. As faces são polígonos convexos. Os ângulos diedrais entre quaisquer duas faces adjacentes são menores que 180 graus. Todo poliedro convexo é o envolvente convexa de seu conjunto finito de vértices. Isso é importante porque transforma o problema de definir o sólido inteiro em apenas listar seus vértices. Na implementação prática, você raramente trabalha com a descrição face-a-face. Trabalha com a descrição vértice-a-vértice. O H-representation (meios-espaços) versus o V-represention (vértices) são duas formas equivalentes matematicamente, mas na prática uma pode ser exponencialmente maior que a outra. Um cubo tem 8 vértices e 6 faces. Mas certos politopos convexos em dimensões mais altas têm exponencialmente mais facetas do que vértices, ou vice-versa, e a conversão entre as duas representações é um problema computacionalmente custoso. Uma coisa que pouca gente menciona: todo poliedro convexo é o envelopes convexo de seus vértices. Isso parece óbvio, mas tem consequências diretas. Se você tem os vértices de um poliedro convexo, pode reconstruir todas as suas faces calculando o fechamento convexo. Ferramentas comoqhull, CGALou até o scipy.spatial.ConvexHullfazem isso automaticamente. O inverso também vale: dado um sistema de desigualdades lineares (representação H), encontrar os vértices é um problema de eliminação de Fourier-Motzkin ou de pivoteamento em programação linear.
Um case específico que eu encontrei recentemente envolveu modelagem de malhas para simulação de elementos finitos. Tínhamos que verificar se um conjunto de pontos no espaço 3D formava um poliedro convexo válido como dominio de uma malha. O problema é que pontos com ruído numérico ou pequenas variações de medição podem gerar vértices que teoricamente estão no fechado convexo, mas numericamente ficam levemente fora. A solução prática foi calcular oConvexHulldos pontos, projetar cada ponto de volta para o feixe, e depois verificar se a distância residual estava dentro de uma tolerância de 1e-8. Se algum ponto tinha resíduo maior, o domínio não era convexo dentro da precisão desejada. Sem essa verificação, a malha gerada tinha elementos degenerados que faziam o solver divergir.
Propriedades que realmente importam
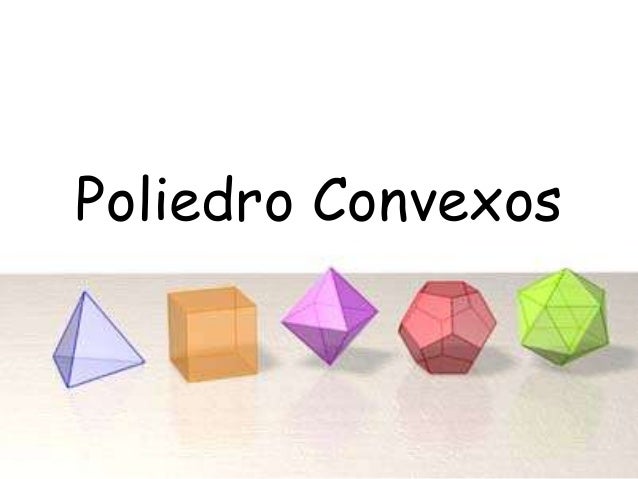
O teorema de Steinitz caracteriza exatamente quais grafos podem ser realized como esqueletos de poliedros convexos 3D: são exatamente os grafos 3-conexos e planares. Isso é um resultado profundo que quase nunca é citado em materiais introdutórios. A implicância prática é que, se você recebe um grafo e quer saber se ele pode ser um poliedro convexo tridimensional, basta verificar 3-conectividade e planaridade. Ambos podem ser checados em tempo linear. Outro ponto que as pessoas ignoram: a convexidade é preservada sob interseção. A interseção de quaisquer famílias de conjuntos convexos é convexa. Isso significa que um poliedro convexo, sendo interseção de meio-espaços, é automaticamente um conjunto convexo. O recíproco também vale no caso polyédrico: todo poliedro convexo em R^n é a interseção de um número finito de meio-espaços. Em dimensões altas, o número de meio-espaços necessários pode crescer exponencialmente, mesmo para politopos com poucos vértices. Existe ainda a questão da dualidade polar. Para todo poliedro convexo que contém a origem em seu interior, existe um poliedro dual cuja face de dimensão k corresponde a uma face de dimensão n-1-k do original. Em 3D, vértices viram faces e arestas viram arestas. O dual de um cubo é um octaedro, o dual de um dodecaedro é um icosaedro. Isso não é apenas curiosidade matemática: em otimização, a dualidade de poliedros é a base conceitual da dualidade em programação linear. O simplex nada mais é do que caminhar pelas faces do poliedro dual.
Limitações e armadilhas comuns
Não adianta fingir que poliedros convexos são uma solução mágica. Eles têm restrições sérias. Primeiro, a representação por vértices explode em dimensões altas. O número máximo de faces de um poliedro convexo em R^n definido por v vértices é dado pelo teorema do upper bound de McMullen, que escala como O(v^{floor(n/2)}). Para n=6 e v=100, você já está falando de dezenas de milhares de facetas. Manutenção e consulta ficam caros rapidamente. Segundo, verificar a pertinência (point-in-polyhedron) parece trivial — basta checar se o ponto satisfaz todas as desigualdades dos meio-espaços — mas isso requer que você já tenha as facetas. Converter de vértices para meio-espaços é o problema de vertex enumeration, que é dual ao facet enumeration. Nenhum algoritmo conhecido resolve isso em tempo polinomial no pior caso. Na prática,qhullroda bem para dimensões até cerca de 20, mas para n maior que isso o tempo de computação cresce de forma imprevisível. Terceiro, poliedros convexos não modelam bem regiões com ocos ou cavidades internas. Se seu domínio tem um buraco, você precisa usar uma representação mista ou recorrer a técnicas como BSP-trees ou representações boolianas de unions e intersections. Às vezes a solução mais pragmática é simplesmente não usar poliedros convexos e adotar uma representação baseada em grade ou meshes não estruturados, dependendo do que você precisa fazer com eles.
Galeria
-

Poliedro: o que é, classificação, exercícios - Toda Matéria -
Poliedros côncavos e convexos - Matemática - InfoEscola -
Poliedros Convexos -

Poliedros Convexos
