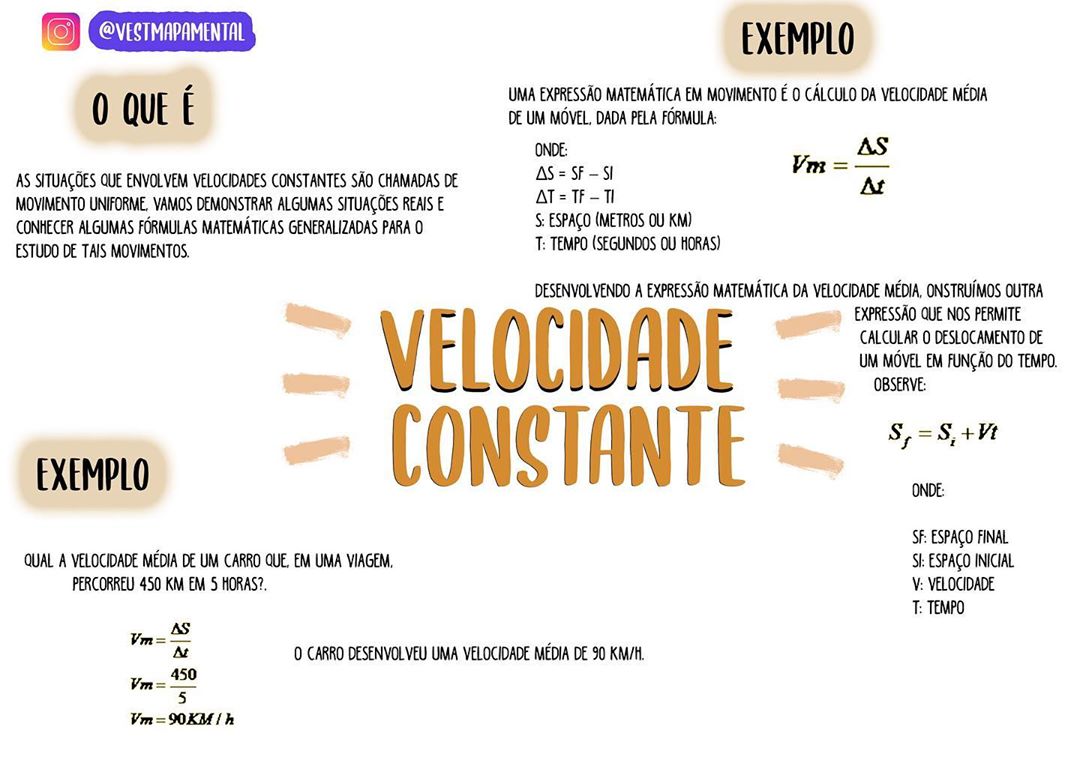
O Que E Velocidade Constante
Como funciona a velocidade constante na prática
A ideia é mais simples do que a maioria das pessoas pensa, mas a execução costuma ser onde tudo trava. Velocidade constante significa que um objeto se desloca cobrindo distâncias iguais em intervalos de tempo iguais, sem aceleração nem desaceleração. A fórmula básica é v = d/t, mas na vida real quase nada se move com velocidade verdadeiramente constante por muito tempo. Fricção, resistência do ar, variações de temperatura, desgaste mecânico — tudo isso entra na conta. Eu já trabalhei com controle de motores e automação industrial, e o problema que mais vejo gente cometer erro é assumir que a velocidade configurada no software é a velocidade real no eixo. Não é. Sempre há uma diferença. Em sistemas com Variáveis de Velocidade Constante, essa discrepância pode variar entre 2% e 8% dependendo do carga, da temperatura do motor e do estado da transmissão. Se você precisa de precisão, precisa medir, não confiar na leitura do controlador.
O que e velocidade constante
Na definição formal, velocidade constante é um vetor com magnitude e direção fixas ao longo do tempo. Isso implica aceleração nula e força resultante nula sobre o corpo. Na prática de engenharia e desenvolvimento, o conceito é útil como aproximação, mas raramente como realidade. O que acontece de verdade é que buscamos manter a velocidade dentro de uma faixa de tolerância aceitável para a aplicação. Existe uma confusão comum entre velocidade constante e marcha constante, especialmente quando se trata de dirigibilidade e controle de veículos. Marcha constante é um estado do sistema de transmissão. Velocidade constante é um estado do movimento. Você pode estar em marcha constante e ainda assim variar a velocidade se a inclinação da estrada mudar. Isso é algo que todo mundo que já calibrou um cruise control de carro já passou por isso — o sistema tenta manter a velocidade, mas em subidas ele simplesmente não consegue sem reduzir a marcha. Outro ponto que pouca gente leva em conta: a velocidade constante não é uniforme quando vista de referenciais diferentes. Se você está num trem se movendo a 100 km/h e caminha a 5 km/h na direção do movimento, para um observador fora do trem sua velocidade é 105 km/h. Para um passageiro do trem, você anda a 5 km/h. Ambos estão certos. O referencial define a medição. Isso é básico, mas é surpreendente quantas pessoas erram nisso em problemas de física aplicada.
No meu trabalho com automação, eu costumava usar sensores de efeito Hall acoplados a encoderes rotativos para medir velocidade real nos eixos. O encoder do motor me dava a velocidade comandada, o Hall me dava a velocidade real no ponto de interesse. A diferença era o que eu chamava de slip dinâmico, e ele variava conforme a carga. Quando eu montava o sistema de malha fechada com PID, eu ajustava o integral specifically para compensar esse slip, não para eliminar erro zero — erro zero em velocidade constante é um mito na maioria dos sistemas mecânicos reais. Um caso específico que vale mencionar: eu tive um problema com uma esteira transportadora que supostamente deveria operar a velocidade constante de 0,5 m/s. Os relatórios do PLC mostravam velocidade constante. A medição independente com um cronômetro e marcadores no chão mostrava variação de até 12%. O problema era que o encoder estava acoplado ao motor, não ao rolo de tração. Entre o motor e o rolo havia uma redução por correia que escorregava quando a carga aumentava. A correção foi reposicionar o sensor de feedback para o eixo do rolo e ajustar o ganho do controlador para a nova relação. O sistema passou a manter a velocidade dentro de ±1%. Isso economizou cerca de 15% de refugo na produção, que era causado por variações de velocidade na aplicação de cola. Se você está começando a lidar com velocidade constante em projetos, tenha duas atitudes principais. Primeira: meça sempre no ponto de ação, nunca assume que a leitura do sensor próximo à fonte de comando representa a realidade no ponto final. Segunda: entenda que velocidade constante é um alvo, não um estado natural. Qualquer sistema físico tende a perder velocidade por atrito e resistência. Manter a velocidade constante exige energia e controle ativo.

Para aplicações mais simples, como simulações ou protótipos educacionais, usar velocidade constante pura funciona bem. Mas assim que você entra em sistemas reais com carga variável, atrito não-linear e ruído de sensor, você precisa de alguma forma de realimentação. Um controlador proporcional simples já melhora muito a coisa. Um PID completo resolve na maioria dos casos. Só em situações muito específicas, como sistemas com carga perfeitamente previsível e ambiente controlado, velocidade em malha aberta com compensação fixa pode ser suficiente. Também é importante notar que velocidade constante tem limitações óbvias. Em sistemas com inércia alta, a aceleração para atingir a velocidade constante pode levar segundos ou até minutos. Em sistemas com muita folga mecânica, a velocidade constante só se mantém enquanto a carga não muda de direção. Se você precisa de posicionamento preciso após uma trajetória de velocidade constante, precisa de um plano de desaceleração bem calculado, senão o sistema vai passar do ponto desejado e ter que corrigir, o que invalida toda a lógica de movimento constante. Se o seu objetivo é apenas entender o conceito para estudos básicos, foque na relação entre velocidade, distância e tempo, e pratique com problemas de movimento retilíneo uniforme. Se o seu objetivo é implementar algo que funcione no mundo real, comece medindo o que já existe, entenda as fontes de erro, e construa o controle a partir daí. Tentar impôr velocidade constante sem entender o sistema é o caminho mais curto para frustração e resultados ruins.
Galeria
-

Exemplos De Velocidade Constante -

Exemplos De Velocidade Constante -

Exemplos De Velocidade Constante -

Exemplos De Velocidade Constante
