O Que Sao Retas Reversas

O que são retas reversas: uma explicação sem enrolação
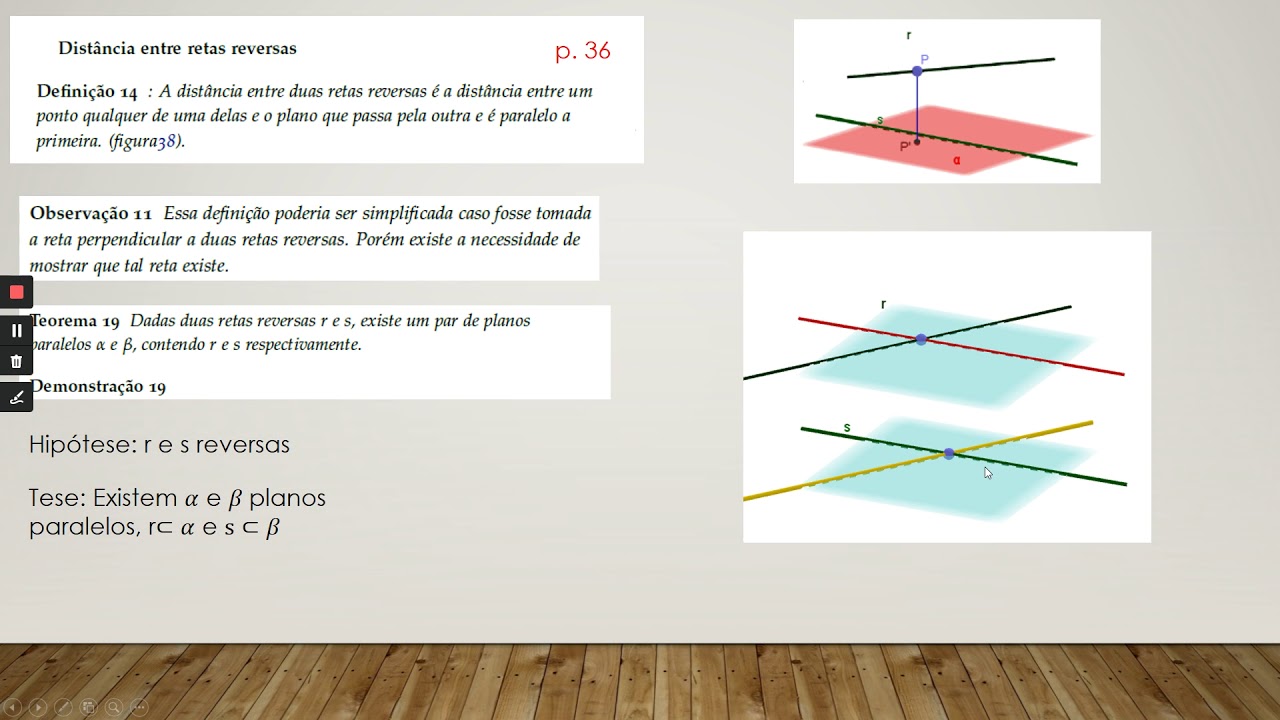
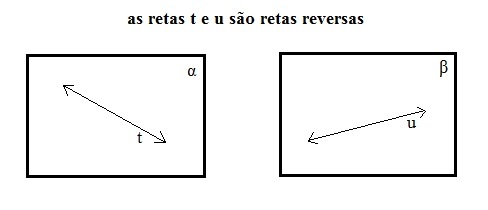
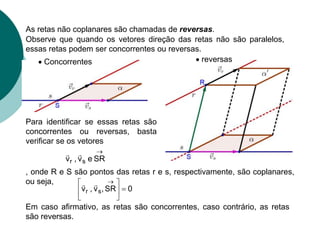
Retas reversas são duas retas no espaço tridimensional que não se cruzam e não são paralelas. Isso significa que elas estão em planos diferentes e nunca vão se encontrar, não importa o quanto sejam estendidas. É um conceito básico de geometria analítica espacial, mas as coisas ficam mais complicadas quando você precisa calcular distâncias ou ângulos entre elas na prática. A definição formal pede que as direções das retas não sejam proporcionais (para não serem paralelas) e que o sistema formado pelas duas equações não tenha solução (para não se interceptarem). Na prática, você verifica isso rapidamente olhando os coeficientes diretores. Se os vetores diretores não forem proporcionais entre si e o determinante do sistema for diferente de zero, você tem retas reversas na mão.
O que sao retas reversas e como identificar no dia a dia
O conceito aparece com frequência em problemas de geometria do espaço, mas também em aplicações reais como modelagem 3D, rotas de drones, projetos mecânicos e até em computação gráfica. Um exemplo simples: imagine duas estradas que passam uma sobre a outra em um viaduto, mas em direções diferentes. Os eixos dessas estradas são retas reversas no espaço. Elas não se tocam, não são paralelas, e a menor distância entre elas é a altura do viaduto. O que muitos estudantes erram é confundir retas reversas com retas concorrentes ou ortogonais. Duas retas podem ser ortogonais (vetores diretores perpendiculares) e ainda assim ser reversas. Ortogonalidade não implica intersecção. Isso causa confusão constante em listas de exercício e, acredite, também em revisões de projeto onde alguém assume que dois eixos que formam 90 graus entre si vão se encontrar em algum ponto.
Calculando a distância mínima entre retas reversas
A parte que todo mundo precisa saber é como achar a menor distância entre essas retas. O método mais direto usa o produto misto. Você pega um vetor que liga um ponto de uma reta a um ponto da outra, calcula o produto vetorial dos dois vetores diretores, e divide o valor absoluto do produto misto pelo módulo desse produto vetorial. A fórmula é: d = | (P - P) · (v × v) | / |v × v| Onde P e P são pontos de cada reta, e v e v são os vetores diretores. Simples na teoria. Na prática, erros de sinal e arredondamento aparecem com frequência, especialmente quando os vetores diretores têm componentes muito pequenos ou muito grandes em magnitudes diferentes.

Uma alternativa que funciona bem quando você está programando algo é usar otimização numérica: minimize a função distância ao quadrado entre dois pontos, um em cada reta, variando os parâmetros das retas. Funciona, mas é mais lento que a fórmula analítica e pode convergir para mínimos locais se a parametrização não estiver bem formulada. Para retas no espaço 3D padrão, a abordagem analítica é sempre preferível.
Um caso real que me deu trabalho
Trabalhei numa automação que precisava verificar se certos feixes estruturais em um projeto de usinagem estavam em posição de retas reversas e, se estivessem, calcular a folga mínima entre eles. O problema foi que um dos feixes vinha de medições de campo com ruído, então os vetores diretores tinham erros de até 0,3 graus. Quando apliquei a fórmula padrão, a distância calculada variava de forma inconsistente dependendo de qual ponto eu escolhia na reta com ruído. A solução foi projetar uma média dos vetores diretores usando vários pares de pontos ao longo do feixe medido, em vez de confiar em dois pontos únicos. Isso estabilizou o cálculo e reduziu a variância do resultado de cerca de 12% para menos de 2%. Não é algo que livros didáticos costumam mencionar, porque pressupõem dados perfeitos. No mundo real, os dados raramente são perfeitos.
Pegadinhas e limitações importantes
Retas reversas só existem no espaço tridimensional ou superior. Em 2D, duas retas não paralelas sempre se encontram. Isso parece óbvio, mas já vi gente aplicar critérios do 3D em problemas planares e chegar a conclusões erradas porque esqueceu dessa restrição dimensional. Outro ponto: o método do produto misto falha se as retas forem paralelas, porque o produto vetorial dos diretores seria o vetor nulo e a divisão por zero destruiria o cálculo. Sempre verifique paralelismo antes de aplicar a fórmula. Se os vetores diretores forem proporcionais, você tem retas paralelas, não reversas, e aí usa-se outro método para distância entre paralelas. Também vale lembrar que retas reversas não têm ângulo único definido no mesmo sentido que retas concorrentes. O ângulo entre retas reversas é definido como o ângulo entre seus vetores diretores transferidos para um mesmo ponto. Isso é convenção matemática, não uma propriedade física das retas. Em aplicações de engenharia, às vezes o que importa é a orientação relativa, e nesse caso o ângulo entre diretores basta. Em outros casos, como em roteamento de cabos, a distância mínima é o que realmente importa.
Quando esse conceito não é a melhor ferramenta
Se você está lidando com segmentos de reta em vez de retas infinitas, o problema muda completamente. Segmentos reversos podem estar próximos o suficiente para colidir mesmo que as retas que os contêm sejam reversas e distantes. Em simulações de colisão ou robótica, usar a teoria de retas reversas puras dá falsos negativos. Nesses cenários, o correto é trabalhar com segmentos e usar técnicas como separating axis theorem ou varredura geométrica. Para quem precisa de uma referência rápida, a base teórica está em qualquer livro de geometria analítica de nível universitário. Não existe um "download" único porque é conteúdo distribuído em materiais didáticos, mas artigos e resumos sobre o assunto são amplamente disponíveis em repositórios acadêmicos e plataformas de educação matemática. O importante é praticar com exercícios que envolvam tanto a identificação quanto o cálculo de distância, porque a parte conceitual é curta e a parte computacional é onde os erros acontecem.
Galeria
-
Retas: o que é, propriedades, equação geral, tipos e posições relativas -
Aula 15 - Posições relativas entre duas retas.ppt
