O Que São Transformações

Transformações: a realidade prática
A maioria das pessoas aprende sobre transformações em sala de aula e depois esquece como aplicá-las quando precisa resolver um problema real. O conceito básico é simples — você pega algo e o modifica de forma previsível — mas a execução depende inteiramente do contexto em que você está trabalhando. Transformação é qualquer operação que muda a forma, posição, escala ou estrutura de um objeto dentro de um sistema coordenado. Na computação gráfica, isso significa mover, girar ou redimensionar um polígono na tela. Em álgebra linear, é uma função que mapeia vetores de um espaço para outro. Em processamento de dados, transforma a estrutura ou os valores de um conjunto de informações para torná-lo utilizável. O que separa quem domina transformações de quem apenas decorou fórmulas é entender que cada tipo de transformação tem implicações práticas que não aparecem em livros didáticos. Matriz de transformação 4x4? Ótimo para gráficos 3D. Mas se você usar ela sem aplicar perspectiva corretamente, seu modelo vai parecer um desenho geométrico plano preso no espaço. Já vi isso acontecer em projetos inteiros por causa de uma ordem de operações errada.
Tipos de transformações que você vai encontrar no dia a dia
As quatro transformações básicas são translação, rotação, escala e cisalhamento. Todo o resto é combinação delas ou versão especializada. Translação move um objeto sem girá-lo. Rotação gira em torno de um ponto de referência. Escala amplifica ou reduz proporcionalmente. Cisalhamento inclina — como você faz quando puxa uma pilha de papéis para um lado e eles ficam em paralelo mas deslocados. Em código, isso geralmente é implementado como multiplicação de matrizes. Para 2D, uma matriz 3x3. Para 3D, 4x4. A ordem importa. Se você escalar depois de rotacionar o resultado é diferente de rotacionar depois de escalar. Isso não é intuitivo no começo e custa horas de debugging se você não esperar por isso.
Um problema real que encontrei recentemente
Estava trabalhando num pipeline de renderização onde precisávamos transformar vértices de modelos 3D usando matrizes de bone mesh para animação esquelética. O problema era que, após aplicar a transformação de skinned mesh, alguns vértices escapavam da bounding box do frustum com valores absurdamente grandes. O renderer travava. A causa raiz: a normal matrix estava sendo calculada a partir da matriz de modelview, mas sem remover a parte de translação antes de calcular o inverso transposto. Normais acabavam com componentes de rotação incorretos e, em combinação com a matriz de view, geravam coordenadas de clip space com valores fora do range esperado. A solução foi separar explicitamente a translação, calcular o inverso transposto apenas da parte rotacional/escalar, e reaplicar a translação depois. Isso reduziu os artefatos visuais e eliminou o crash. Não é um problema que aparece em tutoriais básicos.

Onde transformações falham completamente
Não adianta usar transformações lineares para problemas não lineares. Se você precisa deformar uma superfície orgânica que não obedece a regras geométricas simples — como a contração de um tecidorealista ou a deformação de um músculo — matrizes não vão resolver. Aí você entra no domínio de transformações não-lineares, como splines, warps baseados em campos vetoriais, ou métodos numéricos como FEM (Elementos Finitos). Cada um desses tem custo computacional muito maior. Outro ponto onde transformações tradicionais falham: precisão numérica. Matrizes 4x4 em ponto flutuante de 32 bits acumulam erro de arredondamento após múltiplas operações encadeadas. Em projetos que exigem precisão submilimétrica — como simulação estrutural ou CAD médico — esse erro se acumula a ponto de comprometer resultados. A workaround padrão é usar formato de 64 bits (double precision) nas etapas críticas, ou fazer re-ortogonalização periódica das matrizes.
Aplicações comuns que valem a pena conhecer
Em visão computacional, transformações afins e homográfias são usadas para corrigir distorção de lente e alinhar imagens de diferentes ângulos. Um desafio real aqui é que a homografia assume um plano — se o objeto não estiver numa superfície plana, a correção falha parcialmente. Use transformações projetivas de alta ordem ou segmentação por região para lidar com isso. Em machine learning, transformações de features — normalização, padronização, codificação one-hot — são literalmente transformações matemáticas que preparam dados para modelos. Muitos iniciantes pulam essa etapa e se perguntam por que o modelo não converge. A resposta quase sempre está na falta de transformação adequada dos dados de entrada. Em WebGL e OpenGL, a pipeline de transformação vai do espaço do modelo ao espaço do mundo, depois ao espaço da câmera, e finalmente ao espaço de clip. Cada etapa aplica uma matriz diferente. Se uma delas estiver errada, tudo que vem depois também estará. Debugar isso requer entender exatamente em qual espaço cada vértice se encontra a cada passo.
Como aprender isso sem perder tempo
A melhor forma é implementar uma transformação simples do zero, sem bibliotecas. Escreva uma função que aplique uma matriz 3x3 a um ponto 2D. Depois adicione rotação, translação e escala. Teste com pontos conhecidos — (1,0) deve girar para (0,1) com 90 graus. Se não girar corretamente, algo está errado na matriz ou na ordem das operações. Depois disso, migre para uma biblioteca como GLM (C++), numpy (Python) ou THREE.js (JavaScript) e compare os resultados. A diferença entre fazer do zero e usar uma biblioteca já pronta ensina mais sobre transformações do que qualquer curso teórico. A biblioteca esconde os detalhes, mas também esconde os erros que você cometeria se tentasse otimizar manualmente. Transformações são fundamentais em praticamente toda área de computação técnica. Não são difíceis de entender, mas exigem prática para dominar as armadilhas que aparecem em cenários reais. O conhecimento teórico é o mínimo necessário; a experiência prática é o que define se você resolve o problema ou perde três dias debugando algo que deveria funcionar.

Galeria
-

Observe as seis transformações a seguir e indique quais delas são ... -
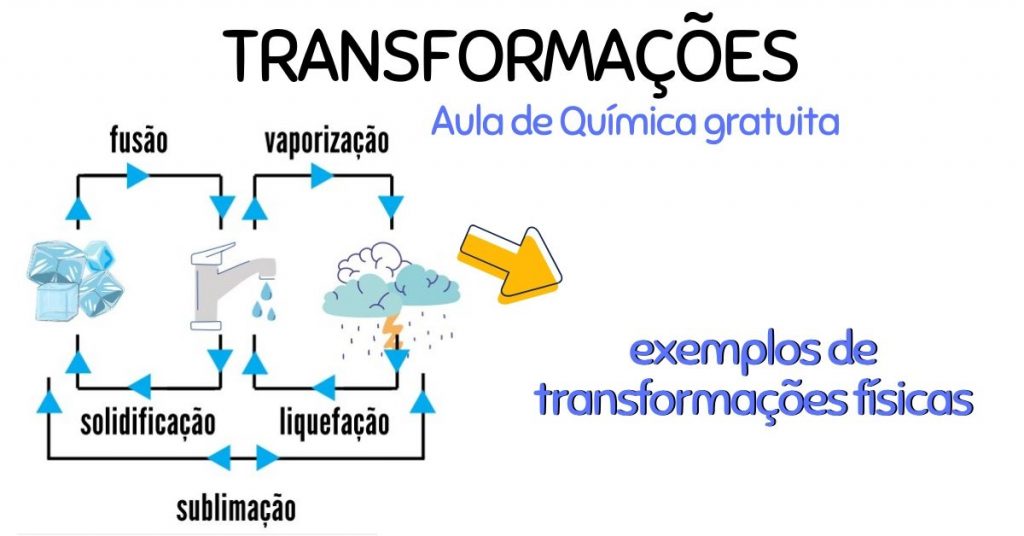
Transformações químicas e físicas - Aula de Química para o Enem -

Transformações da matéria | Biologia: A ciência da vida
