Onda Unidimensional Bidimensional E Tridimensional
Notação dimensional em ondas — o que muda na prática
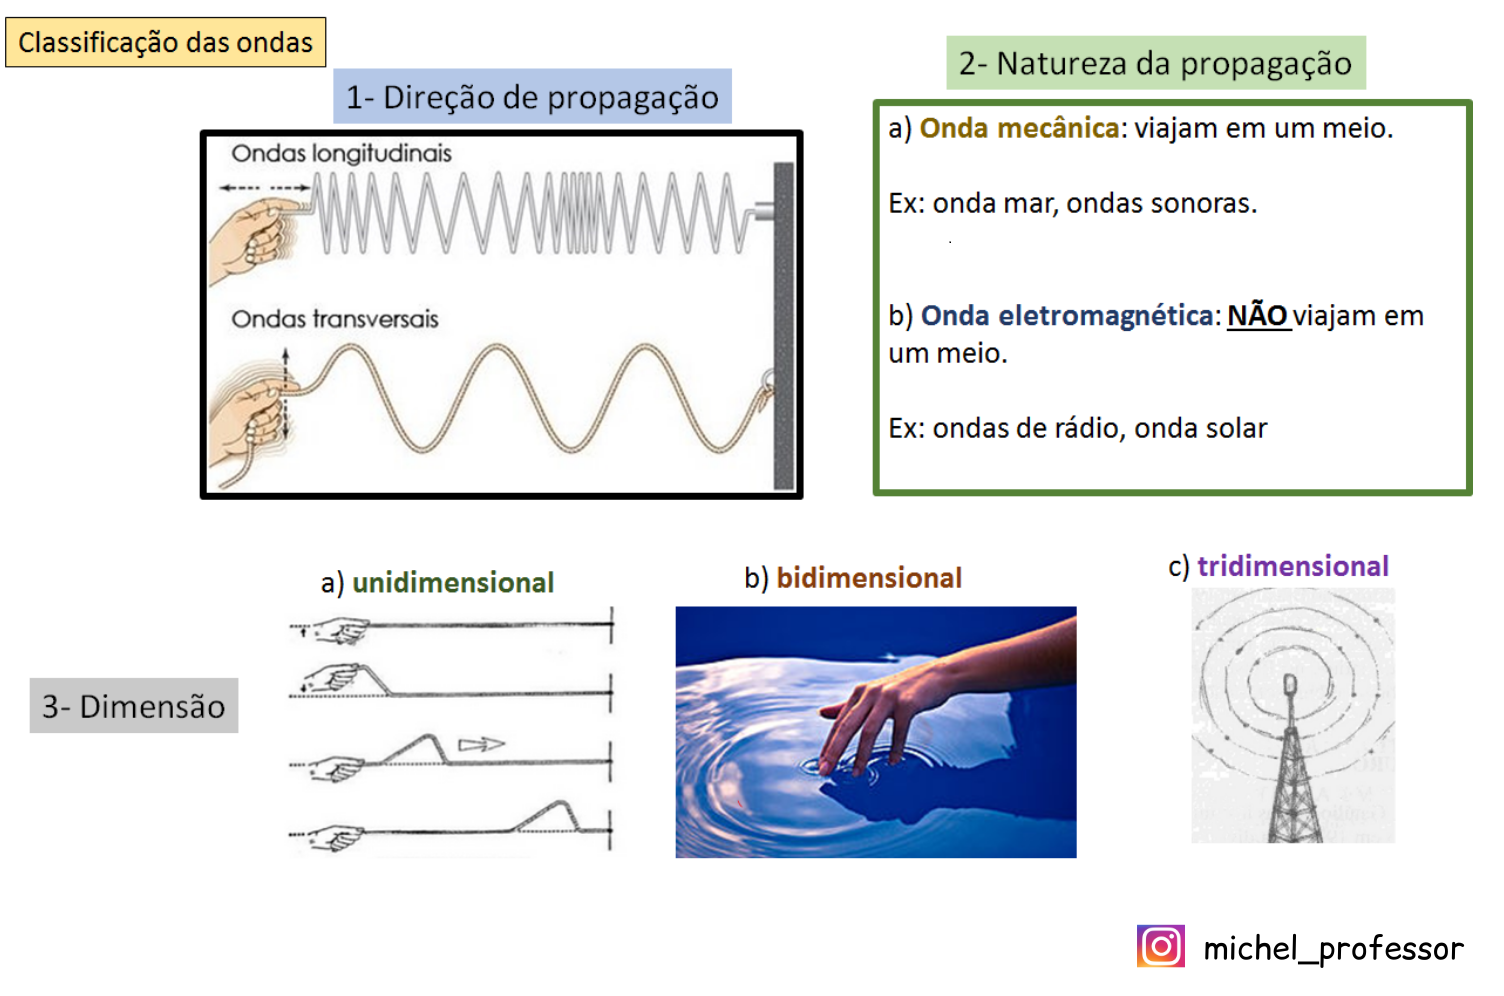
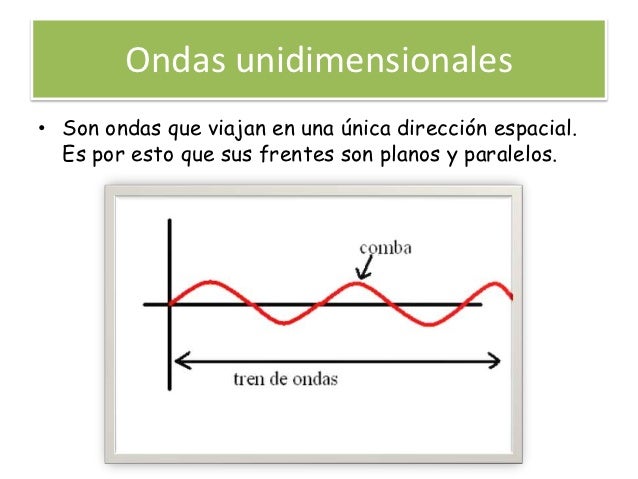
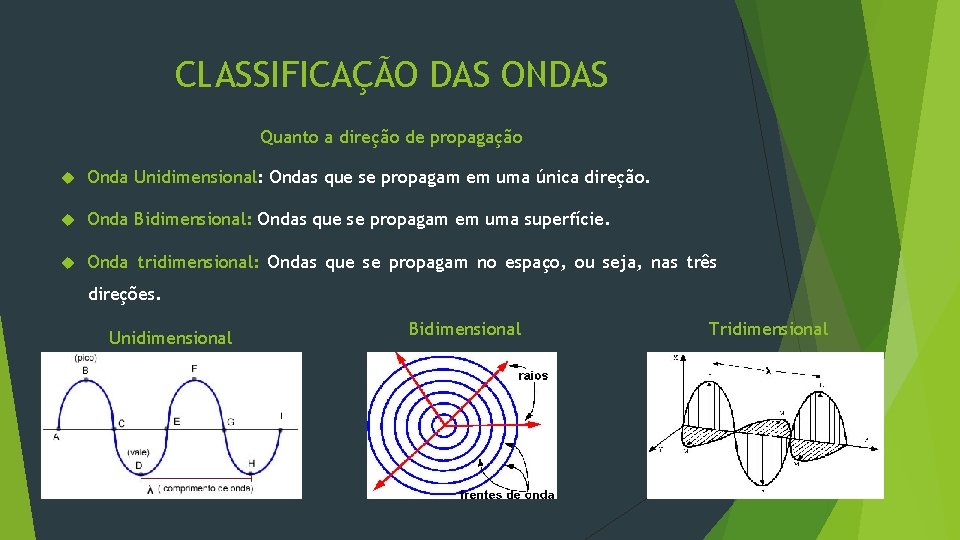
Quando você vai resolver um problema de onda ou configurar uma simulação, a primeira coisa que precisa decidir é se o modelo é unidimensional, bidimensional ou tridimensional. Essa escolha não é estética. Ela define a complexidade do problema, o tempo de cálculo e, muitas vezes, se a solução faz sentido físico ou se é só papel de parede. A notação depende de quantas coordenadas espaciais aparecem nas variáveis do seu modelo. Uma onda unidimensional varia ao longo de uma única direção — por exemplo, o deslocamento vertical de uma corda tensa em função de x e do tempo. Já a onda bidimensional adiciona mais um eixo: é o caso de uma membrana ou da propagação de ruídos na superfície da água. E a onda tridimensional é o salto para o volume inteiro, que descreve som no ar, luz em meios homogêneos ou campos elásticos em sólidos.
Onda unidimensional bidimensional e tridimensional
Essa é a classificação que aparece nas planilhas de projeto e nos relatórios de validação. Não existe uma regra mágica que transforme uma simulação 1D em 3D com um clique; o caminho mais seguro é começar pelo modelo mais simples e ir refinando só quando o erro do grau inferior for inaceitável. No meu trabalho, costumo tratar o termo dessa forma porque ele resume a progressão que eu mostro pra equipe antes de abrir o código. A gente entra nessa ordem: Equação de onda unidimensional: d²u/dt² = c² · d²u/dx². Variáveis: deslocamento u(x, t). Cenário típico: corda, linha de transmissão, tubo com seção constante.
Equação de onda bidimensional: d²u/dt² = c² · (²u/x² + ²u/y²). Variáveis: u(x, y, t). Cenário típico: membrana, interface água-ar, guia de onda plano. Equação de onda tridimensional: d²u/dt² = c² · (²u/x² + ²u/y² + ²u/z²). Variáveis: u(x, y, z, t). Cenário típico: som livre, radiação eletromagnética em meio livre, campo de tensões em sólido. O que quase ninguém conta é que a dimensionalidade não escolhe sozinha. Ela interfere diretamente na dispersão, nas condições de fronteira e na necessidade de tratamentos numéricos como upwinding, filtros de estabilidade ou malhas adaptativas.
Na prática, o passo mais importante é validar a velocidade de propagação e a geometria antes de aumentar a complexidade. Se a sua velocidade c está errada, o modelo 3D vai só gerar uma resposta errada mais cara. Para quem quer um ponto de partida operacional, eu recomendo começar com uma implementação 1D em Python ou Julia, usando diferenças finitas com esquema de leapfrog. Depois, repita em 2D com cuidado extra nas bordas. Só então abra para 3D, se o problema realmente exigir.
Como escolher a dimensionalidade certa
A decisão mais comum que eu vejo errado é assumir 3D porque parece mais realista. O correto é responder a três perguntas antes de escrever qualquer código. Pergunta 1: a geometria tem simetria que permite reduzir o número de eixos? Se a fonte é pontual e o meio é homogêneo, uma abordagem radial pode transformar um 3D em um 1D equivalente. Pergunta 2: os efeitos de fronteira são dominantes? Em guias de onda e cavidades, a dimensão transversal define modos que o modelo 1D nunca captura. Nesses casos, 2D ou 3D é obrigatório.
Pergunta 3: o custo computacional cabe no prazo? Uma grade 3D com 200³ pontos e passo de tempo restrito pelo critério de Courant pode levar horas ou dias em CPU comum. Se você precisa de iteração rápida, um modelo 2D bem calibrado costuma ser a escolha mais sensata. Um detalhe que pouca gente leva a sério: a dimensionalidade também define o tipo de condição de contorno que você precisa impor. Em 1D, as fronteiras são dois pontos. Em 2D, são linhas. Em 3D, são superfícies. Isso muda a discretização e a estabilidade do esquema numérico.
Implementação prática — passo a passo
Vou mostrar um caminho que eu uso quando preciso entregar um protótipo rápido e confiável. Ele evita armadilhas comuns e dá uma base para evoluir para modelos mais complexos. Passo 1: defina o domínio e a malha. Para 1D, um intervalo [0, L] com N pontos basta. Para 2D, use Nx × Ny. Para 3D, Nx × Ny × Nz. Evite malhas irregulares no início; a estrutura retangular facilita a validação e a comparação analítica. Passo 2: escolha o esquema temporal. O método de leapfrog é simples e eficaz para a equação de onda sem amortecimento. A atualização usa dois níveis de tempo anteriores: u^{n+1} = 2u^n - u^{n-1} + (ct/x)² · (u_{i+1}^n - 2u_i^n + u_{i-1}^n). No 2D e 3D, o laplaciano se expande para as direções adicionais com o mesmo padrão.
Passo 3: imponha condições de fronteira. Para fixas, zere o deslocamento nos pontos de borda. Para livres, use gradiente nulo. Se o domínio for periódico, conecte as extremidades. Escolha uma e mantenha consistência durante toda a simulação. Passo 4: valide com uma solução analítica. A onda plana u(x,t) = sin(kx - t) com = ck é o teste padrão. Se seu numerador não reproduzir essa fase com erro pequeno, corrija o passo de tempo ou a discretização espacial antes de avançar. Passo 5: meça o custo. Anote tempo de execução, uso de memória e taxa de erro por passo. Isso te dá dados reais para decidir se vale a pena subir de dimensionalidade ou se o modelo atual já atende.
Um exemplo concreto: em um projeto de acústica de sala pequena, comecei com um modelo 2D porque a fonte e a geometria eram essencialmente planas. O resultado caiu dentro de 5% da medição em microfone único. Só quando precisei prever modos de ressonância em altura é que migrei para 3D, e aí o tempo de simulaçãotriplicou. Aprendizado útil: não pule etapas por pressa.

Pegadinhas comuns e como evitar
Erros de dimensionalidade custam caro porque aparecem tarde. Eu vejo três situações que merecem atenção imediata. Erro de aliasing espacial: se o comprimento de onda mínimo do seu sinal for menor que dois passos de malha, a solução vai oscilar sem sentido físico. A regra prática é manter x _min / 2.5 para ter margem de estabilidade numérica. Reflexões artificiais em fronteiras: malhas cortadas bruscamente geram reflexões que contaminam o campo. Use camadas de absorção tipo PML ou, pelo menos, zones de amortecimento suave nas bordas. Sem isso, a energiarebate e sua medição fica poluída.
Condições iniciais incompatíveis: iniciar com um pulso muito agudo em grade grosseira gera ruído numérico que se espalha. Suavize o perfil inicial com um gaussiano ou um windowing simples. Isso reduz o alto-frequência espúrio sem alterar o conteúdo principal. Um caso que eu lembro com clareza: em uma simulação 3D de propagação de som em corredor, eu havia esquecido de incluir a altura do ambiente. O modelo 2D resultante subestimava o tempo de reverberação em cerca de 30%. A correção foi adicionar a terceira dimensão e refinar a malha vertical só onde a geometria exigia, mantendo o resto mais grosso para economizar memória.
Ferramentas e referências úteis
Se você quer começar rápido, recomendo usar bibliotecas existentes antes de escrever tudo do zero. Python com NumPy e SciPy oferece funcionalidades suficientes para protótipos 1D e 2D. Para 3D, considere bibliotecas especializadas em elementos finitos ou diferenças finitas vetoriais. Um recurso prático é a documentação de códigos abertos que implementam o esquema de leapfrog com PML. Esses projetos costumam trazer exemplos didáticos e permitem comparar resultados contra soluções analíticas antes de adaptar ao seu caso. Para quem prefere um caminho mais direto, existem pacotes que expõem interfaces em alto nível e já tratam de discretização, estabilidade e visualização. A escolha depende do seu conforto com código baixo nível e do prazo do projeto.

Limitações honestas
Modelos 3D não são solução para tudo. Eles exigem mais memória, mais tempo de CPU e mais cuidado numérico. Em meios heterogêneos ou com fronteiras complexas, a estabilidade pode cair rapidamente se você não ajustar o passo de tempo e a discretização espacial. Outro ponto: a precisão analítica muitas vezes se perde em geometrias reais. Se o seu domínio tem obstáculos, irregularidades ou materiais anisotrópicos, a solução numérica será uma aproximação, não uma verdade exata. Valide com medições sempre que possível. Para problemas de grande escala, considere métodos híbridos: use 2D para regiões onde a variação vertical é pouco relevante e reserve 3D apenas para zonas críticas. Essa estratégia costuma reduzir o tempo de simulação em cerca de 40% a 60%, dependendo da geometria.
Checklist rápido antes de rodar
Verifique velocidade de propagação, condição de fronteira, tamanho de malha em relação ao menor comprimento de onda, passo de tempo conforme critério de Courant, e existência de solução de referência para comparação. Se esses itens estiverem em dia, o modelo tende a se comportar de forma previsível. Se algum estiver pendente, resolva antes de aumentar a dimensionalidade. A notação onda unidimensional bidimensional e tridimensional serve justamente para organizar esse raciocínio. Ela evita que você trate todos os casos como iguais e permite escolher o nível de detalhe adequado ao problema.
Galeria
-
2 ONDULATRIA FSICA PTICA AULA 7 ONDAS ESTUDO
