Orientacao Espacial
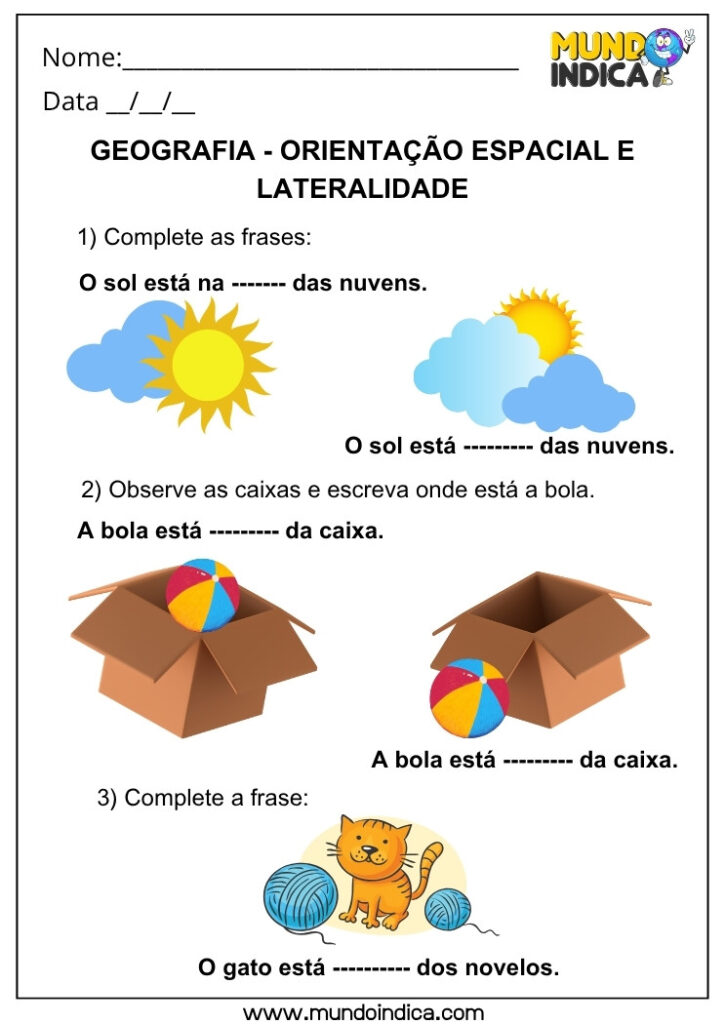
O problema real com orientação espacial em projetos CAD e simulações
A maioria das pessoas subestima como a orientação espacial entra em jogo quando se trabalha com modelos 3D ou dados de sensores. Não é sobre saber que existe um eixo X, Y e Z. É sobre o que acontece quando esses eixos não estão onde você acha que estão. Eu já perdi meia dia tentando diagnosticar um erro de posicionamento em um robô autônomo porque oIMU estava calibrado em uma diferente do sistema de controle. A orientação espacial do sensor estava correta, mas o sistema pensava que era outra coisa. O resultado: o robô ia para a esquerda quando deveria ir para a direita. Isso parece bobo até acontecer. E acontece muito mais do que o comum.
O que é orientação espacial na prática
Orientação espacial é a descrição da rotação de um corpo em relação a um referencial. Pontos fundamentais: quaternions, ângulos de Euler e matrizes de rotação são as três formas principais de representar isso. Cada uma tem defeitos próprios. Ângulos de Euler sofrem de gimbal lock. Matriz de rotação precisa de normalização constante para não acumular erro numérico. Quaternion é mais estável, mas difícil de interpretar visualmente. Ninguém explica isso direito nos tutoriais iniciais. A orientação espacial não é apenas teoria. Ela define se seu drone voa reto ou se inclina de forma estranha sem motivo aparente. Define se uma impressora 3D entrega a peça nas dimensões certas ou se tudo sai distorcido. Define se um jogo de realidade virtual causa enjoo ou se sente natural.
Como converter entre Representações na prática
Se você está migrando de um sistema que usa ângulos de Euler para um que usa quaternion, aqui está o que funciona. Não use conversões diretas de API sem verificar o handedness do sistema. Left-handed e right-handed coordinate systems vão te dar resultados espelhados se você não prestar atenção. Eu estava convertendo dados de um sensor BNO055 para uso no ROS e o robô mostrava orientação aparentemente correta em dois eixos, mas o terceiro estava invertido. O problema era que o sensor enviava dados em right-handed e o ROS espera o mesmo, porém a documentação do sensor não deixava isso claro na página inicial. A solução foi inverter o eixo Z nos dados brutos antes da conversão para quaternion. Para conversões básicas entre as representações, a biblioteca Eigen em C++ ou a função `scipy.spatial.transform.Rotation` no Python cobrem a maioria dos casos. O segredo não é a conversão em si. É saber qual convenção de rotação cada ferramenta espera como entrada.

Pitfalls comuns que ninguém menciona
O primeiro erro é assumir que a ordem de aplicação dos ângulos de Euler é universal. Existem pelo menos doze ordens diferentes: XYZ, ZYX, ZXZ, YXY e por aí vai. O Unity usa uma convenção, o Three.js usa outra, e o ROS usa mais uma. Se você pegar um quaternion gerado em um engine e aplicar no outro sem considerar a convenção, os resultados vão parecer aleatórios. O segundo erro é ignorar a precessão e a deriva (drift) em sistemas inerciais. Um IMU barato como o MPU6050 tem drift de orientação que pode chegar a vários graus por minuto. Se você está construindo algo que precisa de precisão angular acima de 1 grau, precisa de fusão de sensores com magnetômetro ou GPS. A orientação espacial sozinha com acelerômetro e giroscópio não sobrevive por mais de alguns segundos sem derivar significativamente. O terceiro erro, e talvez o mais sutil, é confundir orientação absoluta com orientação relativa. A orientação absoluta diz onde um corpo está no espaço. A relativa diz como ele mudou em relação a um estado anterior. Sistemas de navegação usam relativa para curto prazo e absoluta para correção. Tentar usar apenas um dos dois tipos leva a acúmulo de erro ou asaltos bruscos de posição.
Quando a orientação espacial simplesmente não funciona
Não adianta insistir com sensores inerciais em ambientes com muita interferência magnética. Um motor grande, um transformador ou até cabos de alta corrente próximos podem distorcer o campo magnético terrestre o suficiente para quebrar a calibração do magnetômetro. Nesse cenário, a única saída confiável é recorrer a visão computacional ou marcadores visuais para correção de.pose. Eu tive esse problema em uma linha de montagem com robôs colaborativos. Os campos magnéticos dos servomotores cancelavam completamente a leitura do magnetôetro. Migrei para um sistema de marcações AprilTag e a precisão voltou a ser aceitável em questão de horas. Também não confie em orientação espacial baseada puramente em acelerômetro para movimentos dinâmicos. Se o corpo está acelerando linearmente, o acelerômetro não consegue distinguir entre aceleração real e gravidade. A orientação calculada vai flutuar junto com o movimento. Isso é especialmente problemático em drones durante manobras agressivas.
Dica técnica que economiza tempo
Se você está desenvolvendo algo que depende de orientação espacial e quer evitar dor de cabeça, comece sempre com dados de rotação conhecidos. Gire um objeto em ângulos exatos — 90 graus no eixo X, depois 90 no Y — e compare com a leitura do sistema. Se os valores não baterem, o problema está na convenção de coordenadas ou na ordem de aplicação, não na matemática em si. Isso resolve cerca de oitenta por cento dos problemas iniciais em poucas horas de teste. A orientação espacial parece simples até você precisar colocá-la em produção. Aí percebe que cada grau de diferença entre convenções pode significar um projeto inteiro funcionando de forma errada. O importante é entender os limites de cada representação e saber quando trocar de abordagem antes que o erro apareça no campo.
Galeria
-
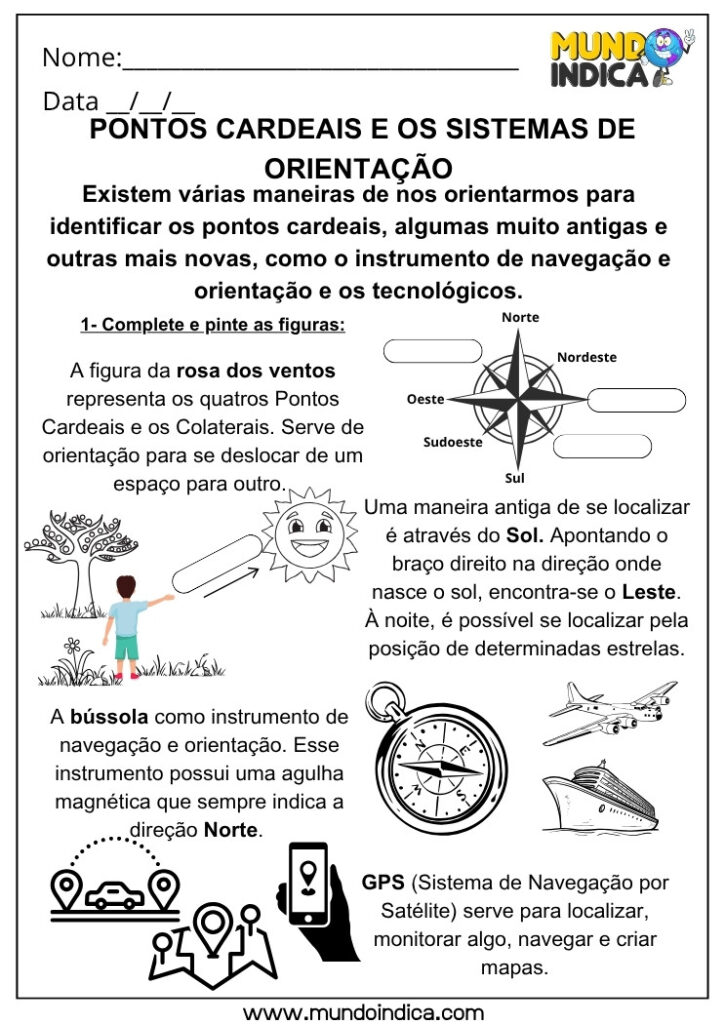
13 Atividades de Geografia sobre Localização, Orientação Espacial e ... -
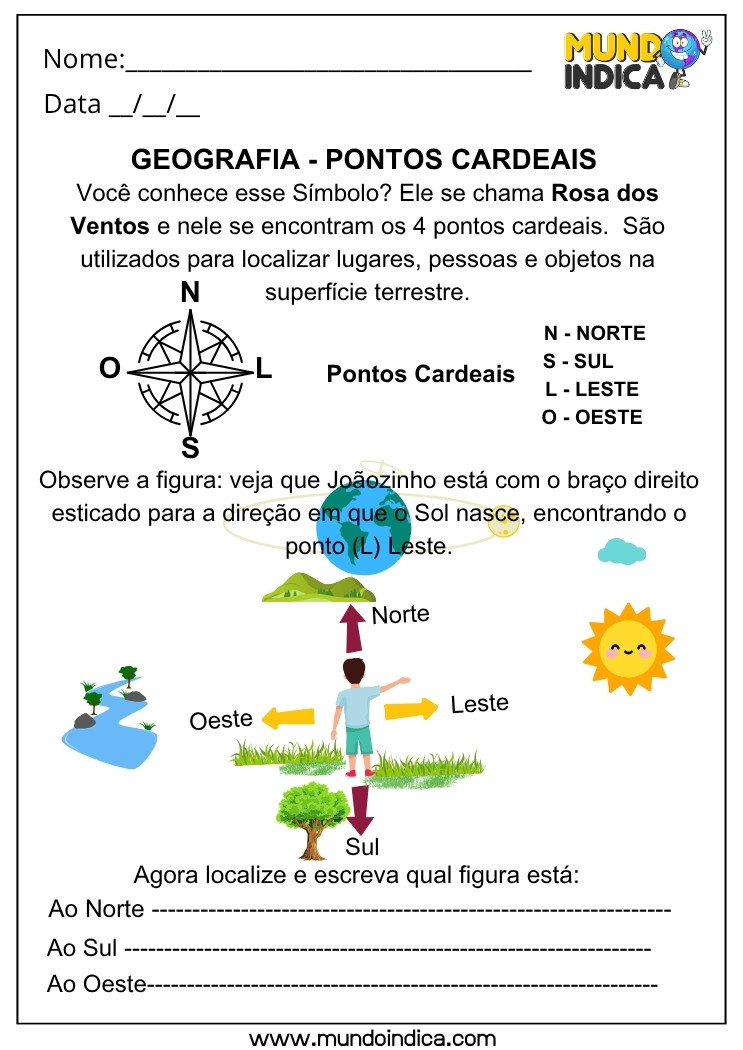
13 Atividades de Geografia sobre Localização, Orientação Espacial e ... -

Cartões: Aula 07 - Orientação Espacial | Quizlet
