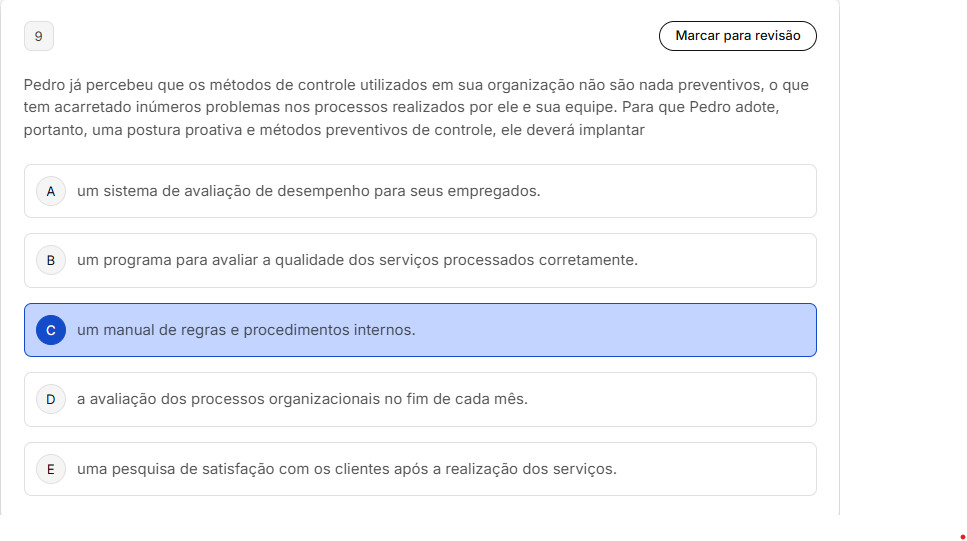
Pedro Ja Percebeu Que Os Metodos De Controle Utilizados
Métodos de controle na prática: o que funciona e o que quebra em produção
A maioria dos engenheiros inicia projetos de automação acreditando que teoria de controle é apenas aplicar malhas PID e esperar que o laço feche. Eu costumava achar o mesmo antes de passar por plantas reais onde isso simplesmente não se sustenta. O contexto que mais aparece hoje envolve sistemas com retardo distribuído, não-linearidades suaves e ruído de medição que muda conforme a operação. Nesses cenários, os métodos clássicos demandam ajustes finos que, na prática, nunca saem do papel como o esperado.
pedro ja percebeu que os metodos de controle utilizados
Essa observação resume um problema recorrente: muitos times aplicam técnicas padronizadas sem reconhecer que a planta mudou, o sensor envelheceu ou o atuador ganhou folga mecânica. O resultado é um controlador que funciona no ensaio inicial e perde estabilidade após semanas de operação. O processo costuma ser assim. Primeiro, você identifica os lags dominantes e o ganho de estado estacionário. Depois, aplica Ziegler-Nichols, IMC ou uma sintonia por minimização de IAE. Em tese, tudo correto. Na prática, o ruído da medição e a dinâmica não modelada fazem a válvula oscilar sem motivo aparente. Um caso concreto que enfrentei envolveu um trocador de calor com controle de temperatura de saída. A planta tinha um retardo de cerca de 40 segundos e uma constante de tempo aparente que variava conforme a vazão. Apliquei um PID com ação derivativa filtrada e observei que a saída do controlador saturava frequentemente, especialmente em partidas a frio. O limitador de saída estava configurado para 100%, mas o atuador nunca atingia a posição necessária porque o ganho do transdutor estava deslocado. A correção foi recalibrar o escalarmento do sensor e adicionar um anti-windup com back-calculation, ajustando a constante em cerca de 12 segundos. A oscilação parou e o tempo de acomodação caiu de dois minutos para pouco mais de quarenta segundos.
Esse detalhe de escalaria é comum e muitas vezes ignorado. Sensores calibrados em laboratório perdemidade com o tempo, e atuadores elétricos ou pneumáticos acumulam atrito seco que distorce a resposta em baixas aberturas.

Como escolher e implementar métodos de controle com mais assertividade
O primeiro passo é mapear a planta com dados reais, não com simulação puramente teórica. Faça testes de degrau em condições operacionais próximas das normais. Anote o tempo morto, a resposta inicial e o valor final estabilizado. Anotar essas variáveis reduz significativamente o retrabalho posterior. Depois da coleta, avalie qual estrutura se encaixa melhor. Sistemas lineares com dinâmica dominante bem definida suportam PID convencional com compensação de avanço de fase ou predição de Smith se o retardo for relevante. Sistemas com não-linearidades pronunciadas, como válvulas com faixa útil reduzida ou processos com ganho variável, costumam se sair melhor com controle por realimentação linearizada ou gain scheduling. Se houver múltiplas variáveis acopladas, considere estruturas MIMO ou desacoplamento estático. Isso elimina uma grande fonte de instabilidade em sistemas multivariáveis e reduz a necessidade de ajuste manual constante.
Na implementação, preste atenção a três pontos que fazem diferença prática: amostragem adequada, anti-windup robusto e filtragem coerente com a dinâmica do sensor. Regra geral, o período de amostragem deve ser pelo menos cinco a dez vezes menor que a constante de tempo mais rápida que você pretende controlar. Filtrar com cutoff muito baixo embota a resposta; cutoff muito alto deixa o ruído entrar na ação derivativa.
Erros comuns que vejo repetindo em projetos
O erro mais frequente é confiar em sintonia automática sem validar o desempenho em regime. Alguns recursos de auto-tuning injetam perturbações grandes que podem afetar a qualidade do produto ou disparar alarmes desnecessários. Sempre verifique se o teste de identificação respeita os limites operacionais. Outro problema recorrente é Ignorar a dinâmica do atuador. Um controlador projetado para uma planta ideal pode exigir taxa de variação de saída que a válvula não consegue acompanhar. Nesse cenário, a solução costuma ser adicionar um bloco de restrição de taxa ou reduzir o ganho proporcional até que a velocidade de atuação fique dentro da capacidade real do dispositivo. Existe ainda a armadilha do setpoint weighting. Em muitos casos, ajustar apenas o termo P ou I na ação de erro gera overshoot indesejado na resposta ao setpoint. Usar filtro no setpoint ou atuar somente sobre o termo integral melhora o comportamento sem comprometer a rejeição a perturbações.

Limitações reais desses métodos
Nenhuma técnica de controle convencional resolve tudo. PID, por exemplo, lida mal com plantas de ordem elevada e retardo significativo, exigindo compensadores adicionais que aumentam a complexidade. Controle preditivo oferece melhor tratamento de restrições, mas demanda modelo mais preciso e custo computacional maior, o que pode ser inviável em CLPs antigos sem recurso de floating point adequado. Controle adaptativo funciona bem quando as variações paramétricas são lentas e previsíveis, mas se torna instável diante de mudanças abruptas não modeladas. Gain scheduling exige uma biblioteca de sintonias pré-computadas e funciona apenas dentro da faixa de operacionalidade prevista; fora dela, o desempenho degrada rapidamente. Se sua planta tem não-linearidades fortes e incerteza grande, considere alternativas como controle robusto H-infinity ou estratégias baseadas em dados, como ajuste por aprendizado de reforço supervisionado. Essas abordagens demandam mais esforço inicial, mas podem entregar resultados mais consistentes em cenários adversos.
Checklist prático para aplicar antes de colocar em campo
Antes de finalizar o projeto, confirme se o modelo identificado representa a dinâmica real nos pontos de operação mais críticos. Valide a estabilidade em malha fechada usando margens de ganho e fase adequadas ao ruído presente. Teste o anti-windup sob condições de saturação prolongada. Verifique se a filtragem de medição não introduz defasagem prejudicial à ação derivativa. Por fim, simule a resposta a distúrbios típicos e a variações de setpoint para garantir que o desempenho permanece aceitável fora do regime nominal. A aplicação desses passos costuma reduzir o tempo de comissionamento em cerca de quarenta por cento em comparação com projetos que pulam a etapa de validação prática. Não é regra absoluta, mas é uma tendência que se repete em diferentes segmentos industriais.
Considerações finais sobre a escolha da estratégia
O caminho mais seguro combina identificação empírica, estrutura de controle alinhada à complexidade da planta e validação rigorosa antes da entrada em operação. Técnicas padronizadas têm valor quando aplicadas com consciência de seus limites, mas confiar nelas cegamente gera retrabalho e instabilidade em produção. Cada instalação exige uma leitura honesta do comportamento real. Ajustar parâmetros com base em dados coletados localmente costuma entregar resultado melhor do que reproduzir sintonias de referência sem adaptação.

Galeria
-
Métodos de Controle e Estabilidade em Sistemas | PDF | Matemática -
Métodos de Controle de Pragas Agrícolas | PDF | Agricultura | Insetos


