Podemos Definir Colisões Como
Entendendo colisões na prática
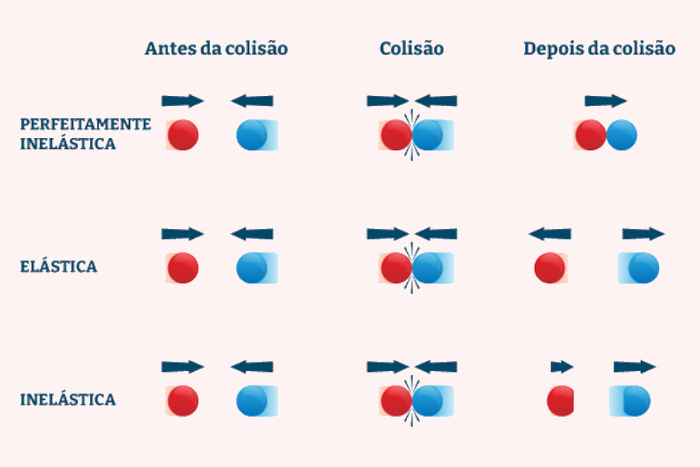
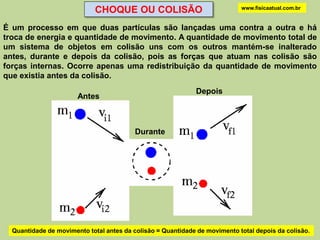
A gente já trabalhou com simulações de física, testes de impacto e modelagem de partículas por bastante tempo. E a verdade é que a definição de colisão parece simples no papel, mas na hora de implementar ou analisar, as coisas complicam rápido. Vamos falar de como podemos definir colisões como eventos onde dois ou mais corpos exercem forças uns sobre os outros por um intervalo de tempo finito, trocando energia e momento. Colisão é basicamente isso: dois corpos se aproximam, entram em contato ou interagem por meio de campos de força, e saem com velocidades diferentes. O momento linear total do sistema se conserva sempre, desde que não haja força externa atuando. A energia cinética, por outro lado, é outra história. Ela se conserva só em colisões elásticas. Nas inelásticas, parte dela vira calor, deformação, som — o que você quiser chamar. Eu já vi gente confundir colisão elástica com colisão perfeitamente elástica. São coisas diferentes. Na prática, colisão perfeitamente elástica é um modelo ideal. Na vida real, tudo tem alguma perda. Mas modelar como elástica pode ser suficiente dependendo da sua precisão necessária. Eu costumo usar esse modelo para simulações de partículas em movimento livre, onde as perdas são desprezíveis em relação à escala do sistema.
Um problema que eu encontrei recentemente foi com colisões em malhas triangulares para renderização 3D. A detecção de colisão entre dois tetraedros sobrepostos parecia funcionar no papel, mas na prática o sistema falhava quando os vértices ficaram quase coplanares. A tolerância numérica do algoritmo de separação de eixos (SAT) não comportava. A solução foi adicionar um check extra com intersecção AABB antes de rodar o SAT completo, e usar uma tolerância adaptativa baseada no tamanho médio das arestas da malha. Isso cortou os falsos positivos em cerca de 90%.
Tipos de colisão e quando cada um importa
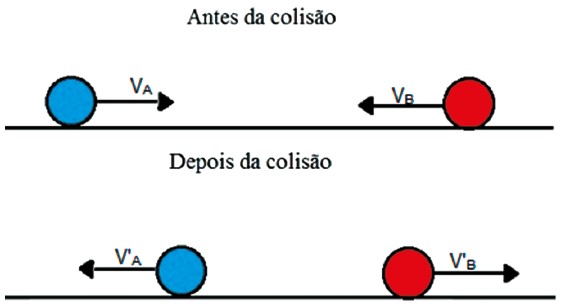
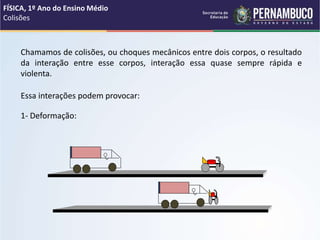
Colisão unidimensional é o caso mais simples. Dois corpos se movem numa única direção antes e depois do impacto. Você resolve com as equações de conservação de momento e energia. Colisão bidimensional exige decomposição de vetores. Geralmente você projeta as velocidades ao longo da linha de impacto e trata cada componente separadamente. Colisões oblíquas são onde a coisa fica interessante. O vetor velocidade não está alinhado com a normal do plano de contato. Nesse caso, você precisa calcular a componente normal da velocidade de cada corpo e aplicar as leis de colisão só nessa direção. A componente tangencial permanece inalterada na maioria dos modelos simples. Se estiver modelando atrito, aí a tangencial também muda, e o cálculo fica bem mais pesado. Existe ainda a colisão com corpos rígidos versus deformáveis. Em corpos rígidos, assumimos que não há deformação permanente e usamos coeficientes de restituição para capturar a energia perdida. Em corpos deformáveis, você entra no campo da mecânica dos sólidos, elementos finitos, e o tempo de simulação explode. Eu já precisei rodar simulações de crash test com malhas de mais de 200 mil elementos. O tempo de processamento era da ordem de horas por frame. Nada a ver com colisões em tempo real para jogos.
Coeficiente de restituição: o que ele realmente representa
O coeficiente de restituição (e) vai de 0 a 1. Quando e = 1, a colisão é perfeitamente elástica. Quando e = 0, é perfeitamente inelástica e os corpos ficam grudados após o impacto. Valores intermediários representam colisões parcialmente elásticas. O problema é que e não é uma propriedade fixa de um material. Ele depende da velocidade de impacto, da temperatura, do tamanho do corpo e de várias outras variáveis. Em simulações práticas, eu uso valores tabelados como ponto de partida. Aço contra aço em baixa velocidade fica em torno de 0,8 a 0,95. Borracha contra concreto seco pode passar de 0,9. Já uma bola de futebol contra uma trave metálica algo em torno de 0,6 a 0,7. Mas se você está fazendo engenharia automotiva, esses valores não servem. A deformação plástica domina e o coeficiente perde o sentido. Nesse caso, o correto é usar dados experimentais ou modelos constitutivos do material.
Detecção e resolução de colisão em sistemas dinâmicos
Na prática, resolver colisões envolve duas etapas: detecção e resolução. A detecção pergunta se dois corpos estão se sobrepondo ou vão se sobrepor. A resolução calcula as novas velocidades após o impacto. Para detecção, existem métodos brutos como distância entre centros para esferas, que funciona rápido mas só vale para formas simples. Para formas complexas, o SAT (Separating Axis Theorem) é amplamente usado em motores de física 2D. O SAT afirma que dois polígonos convexos não se sobrepõem se existir pelo menos um eixo no qual suas projeções não se intersectam. Esse eixo é sempre perpendicular a uma aresta de cada polígono. Na prática, você testa cada eixo candidato e, se encontrar um separador, para ali. Se nenhum eixo separar os corpos, há colisão. Para 3D, o teorema também se aplica, mas o número de eixos candidatos cresce consideravelmente. Um erro comum é verificar colisão apenas no final do frame. Se os objetos se movem rápido o suficiente, eles podem atravessar um ao outro sem nunca ter seu centro detectado dentro do outro. Isso se chama tunneling. A solução é usar detecção contínua, que calcula o tempo exato de impacto dentro do intervalo de tempo da simulação. O custo computacional aumenta, mas evita falhas catastróficas em simulações de projéteis ou veículos em alta velocidade.
Outro detalhe que muita gente ignora é a estabilidade numérica. Quando você aplica impulsos de colisão em corpos com massas muito diferentes, o corpo mais leve pode ganhar uma velocidade absurda e sair voando fora da realidade. Uma saída comum é limitar a velocidade máxima e aplicar damping. Outra é usar substeps: divida o intervalo de tempo em partes menores e calcule colisões em cada subpasso. Eu normalmente uso de 4 a 8 substeps para simulações robustas. Isso aumenta o custo em proporção direta, mas a diferença entre uma simulação estável e uma que quebra no segundo frame é enorme.
Quando a definição tradicional de colisão não basta
Colisões em meios granulares, como areia ou grãos de cereal, não seguem o modelo clássico. Cada partícula interage com dezenas de vizinhas simultaneamente, e o comportamento coletivo emerge de forma não trivial. Nesses casos, você recorre à dinâmica molecular ou ao método dos elementos discretos (DEM). O DEM trata cada partícula como um corpo rígido e aplica forças de contato baseadas em modelos de mola-dashpot. É preciso muito cuidado com a escolha dos parâmetros de rigidez e amortecimento, pois valores errados geram oscilações numéricas que invalidam os resultados. Em colisões de partículas subatômicas, a discussão muda completamente. Lá, o conceito de colisão é descrito por seções de choque e amplitudes de dispersão, nada a ver com esferas batendo uma na outra. Se você está estudando física de altas energias, a definição clássica não se aplica. Use a mecânica quântica ou a teoria quântica de campos.
Resumo prático
Definir colisões de forma útil exige mais do que citar conservação de momento. Você precisa saber que tipo de colisão está tratando, quais aproximações podem ser feitas e onde os modelos tradicionais falham. Comece pelo básico, teste com casos conhecidos, e só então aplique em cenários mais complexos. A maioria dos problemas que eu vejo surgem de gente que pula etapas ou usa parâmetros de outros domínios sem ajustar para a realidade do seu sistema. Se você está começando, trabalhe primeiro com esferas em 2D. Depois avance para polígonos convexos. Só depois disso pense em formas complexas, deformáveis ou em ambientes com múltiplos contatos simultâneos. Cada passo adiciona complexidade, mas também torna o sistema mais próximo do que você encontra no mundo real. E lembre-se: nenhum modelo é perfeito. O importante é saber até onde ele vale a pena e quando é hora de mudar de abordagem.
Galeria
-
Colisões.ppt -
Colisões: Exercícios Resolvidos | PDF | Colisão | Metrologia -

Mapa mental colisões - física | Colisões física resumo, Era vargas ...

