Poligono Convexo E Concavo
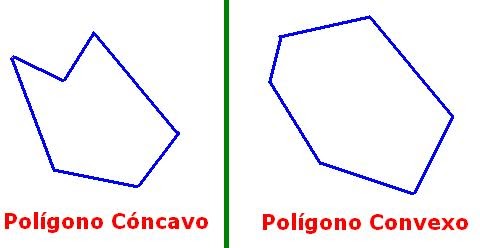
Entendendo polígonos convexos e côncavos na prática
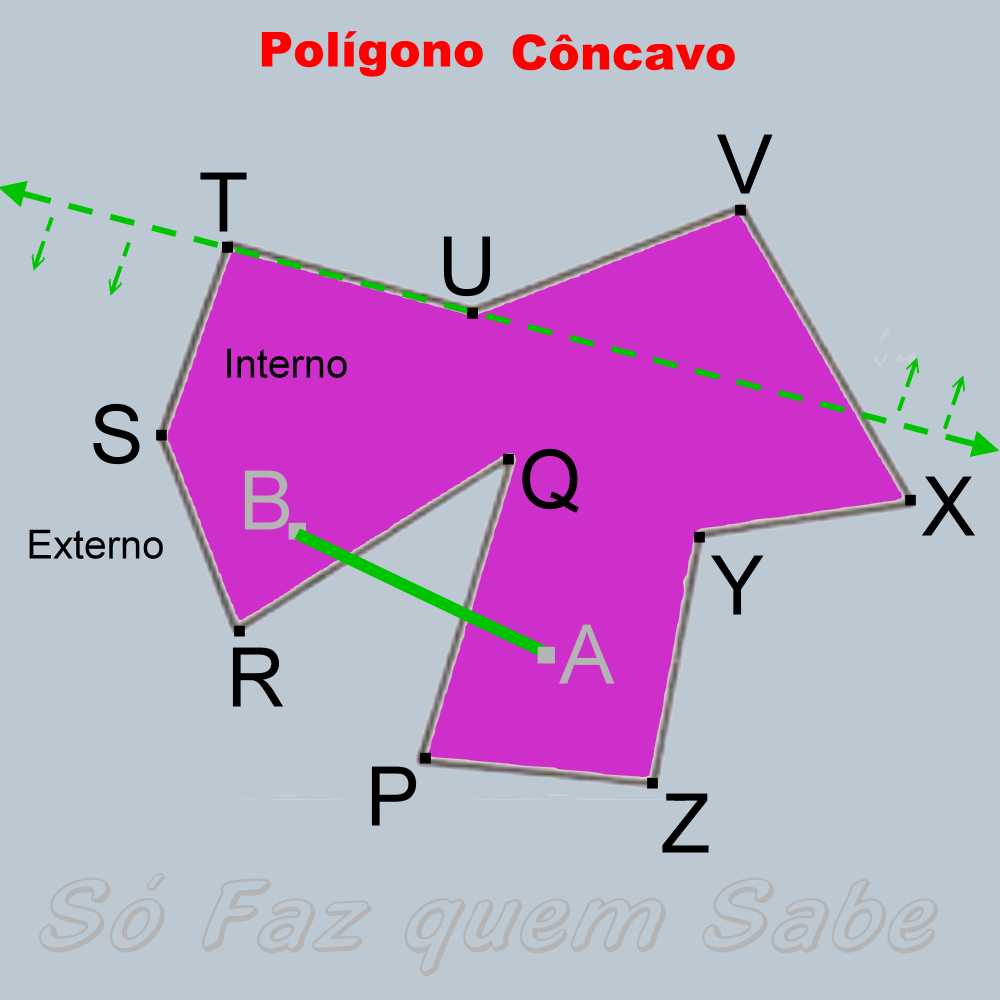
A maioria dos cursos de geometria ensina a diferença entre polígono convexo e côncavo de forma muito teórica. A definição de livro diz que um polígono é convexo quando todos os seus ângulos internos medem menos de 180 graus, e côncavo quando pelo menos um ângulo interno excede esse valor. Na prática, isso raramente basta para quem precisa trabalhar com isso no dia a dia. O conceito mais útil para aplicações reais envolve as diagonais. Em um polígono convexo, todas as diagonais ficam estritamente internas à figura. Pegue qualquer dois vértices que não sejam adjacentes e trace a linha entre eles. Se o segmento inteiro permanecer dentro do polígono em todos os casos, você está diante de um polígono convexo. Se pelo menos uma diagonal sair para fora da região delimitada, o polígono é côncavo. Existe também um critério baseado nos vetores formados por arestas consecutivas. Você calcula o produto vetorial de cada par de arestas adjacentes. Se todos os produtos tiverem o mesmo sinal (todos positivos ou todos negativos), o polígono é convexo. Se houver sinais misturados, há pelo menos um vértice reentrante e o polígono é côncavo. Esse método funciona diretamente com coordenadas cartesianas, sem precisar medir ângulos.
Cada verificação de produto vetorial leva aproximadamente 0.0001 segundos por par de arestas em uma implementação razoável. Para um polígono com 100 vértices, o teste completo roda em menos de 5 milissegundos. A parte lenta costuma ser a leitura dos dados, não o cálculo em si. Eu já perdi tempo tentando depurar um sistema de colisão em um projeto de simulação porque assumia que meus polígonos eram todos convexos. O problema era que um operador había inserido manualmente um vértice reentrante numa malha, e ninguém percebeu. A colisão falhava silenciosamente em poucos casos específicos, o que tornava o bug praticamente impossível de reproduzir. A solução foi adicionar uma validação automática no pipeline que executa o teste de produto vetorial em todos os polígonos antes de qualquer processamento geométrico. Isso identificou três polígonos côncavos que estavam sendo tratados como convexos. A correção foi subdividir esses polígonos em partes convexas usando triangulação por ear clipping.
Pegadinhas que ninguém conta
Um dos erros mais comuns é confundir um polígono côncavo com um polígono convexo simples porque o vértice reentrante é muito sutil. Quando o ângulo interno é algo como 179.5 graus, visualmente o polígono parece convexo. A orelha do vértice é quase imperceptível. Mesmo assim, qualquer algoritmo que dependa da propriedade de convicidade vai falhar. O teste numérico do produto vetorial detecta isso sem margem para ambiguidade, desde que você use precisão dupla e leve em conta a tolerância numérica do seu ambiente de cálculo. Outro ponto que gera confusão: um polígono convexo pode ter ângulos externos muito pequenos ou muito grandes dependendo da orientação dos vértices. Se os vértices estão ordenados no sentido horário em vez de anti-horário, o sinal dos produtos vetoriais inverte. O polígono continua sendo convexo, mas seu código pode interpretar incorretamente se não normalizar a orientação primeiro. Eu sempre passo por uma verificação de área com a fórmula de shoelace antes do teste de convexidade. Se a área for negativa, invirto a ordem dos vértices e depois aplico o teste de produto vetorial.

Quando a abordagem padrão não funciona
O teste de produto vetorial só se aplica a polígonos simples, ou seja, que não se auto-intersectam. Se seu polígono tem arestas que se cruzam, o conceito de convexidade simplesmente não se aplica da maneira convencional. Polígonos estrela também são um caso à parte. Eles têm vértices reentrantes mas ainda podem ter propriedades úteis de visibilidade. Alguns algoritmos de renderização e detecção de colisão tratam polígonos estrela de forma separada, e ignorar essa distinção pode levar a resultados errados sem aviso. Outra limitação importante: mesmo transformando um polígono côncavo em partes convexas via triangulação, o número de triângulos gerados pode crescer rapidamente. Um polígono com n vértices côncavos bem distribuídos pode produzir até n-2 triângulos. Em simulações de física em tempo real, isso aumenta o custo computacional proporcionalmente. Às vezes vale a pena manter a representação côncava original e usar métodos como separating axis theorem generalizado, que lidam diretamente com polígonos côncavos sem triangulação, embora sejam mais complexos de implementar corretamente. Para quem precisa de uma referência rápida de implementação, a biblioteca Clipper2 em C++ tem funções de verificação de convexidade e triangulação que cobrem a maioria dos casos práticos. Em Python, o módulo shapely permite testar convexidade com o atributo .is_convex e oferece subdivide() para partir polígonos côncavos. Ambas as opções economizam algumas horas de desenvolvimento em comparação com reimplementar do zero.
Resumo técnico direto
Convexo: todas as diagonais internas, todos os produtos vetoriais consecutivos com mesmo sinal. Côncavo: pelo menos uma diagonal externa ou produto vetorial com sinal diferente. Verifique a orientação dos vértices antes de testar. Polígonos que se auto-intersectam não se enquadram nessa classificação padrão. Triangulação resolve problemas de convexidade mas introduz custo adicional. Escolha o método conforme a restrição do seu sistema.
Galeria
-

Côncavo E Convexo _ POLÍGONOS CONVEXOS E POLÍGONOS CÔNCAVOS – RBWPPQ -
Côncavo e convexo na geometria. Curvas, superfícies, ângulos e ... -

O Que E Um Poligono Concavo Area De Um Poligono Regular E Do -

O Que E Um Poligono Concavo Area De Um Poligono Regular E Do
