Ponto Objeto E Ponto Imagem
O que acontece quando você tenta posicionar algo num sistema óptico e a conta nunca fecha
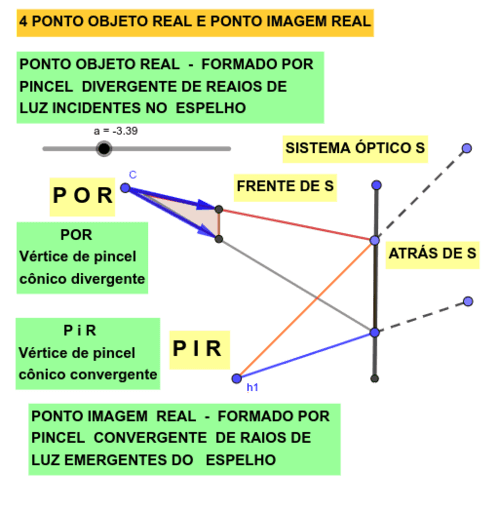
Você monta o experimento, coloca um ponto objeto onde acha que deve estar, ajusta a distância do ponto imagem e mesmo assim a imagem sai borrada ou fora do lugar. Isso é mais comum do que você imagina. A teoria diz uma coisa, a prática diz outra, e a diferença costuma ser de frações de milímetro que fazem todo o sistema falhar. O conceito básico de ponto objeto e ponto imagem é simples na superfície: o ponto objeto é a fonte de luz do qual os raios partem, e o ponto imagem é onde esses raios realmente se encontram após passar pelo sistema óptico. Na teoria dos paraxiais, tudo funciona perfeitamente. Na prática, você precisa entender como esse conceito se comporta quando o sistema sai do ideal.
ponto objeto e ponto imagem na prática
Aqui está a parte que ninguém conta direito nos livros: o ponto imagem nem sempre é um ponto. Depende inteiramente de onde está o ponto objeto em relação ao sistema. Se você mexer o objeto um centímetro pra frente ou pra trás, o plano imagem se desloca de forma não linear. Não é proporcional. É uma relação governada pela equação de Gauss, sim, mas os números no papel não refletem a sensibilidade real que você enfrenta no laboratório. Eu me lembro de ter gasto uma tarde inteira tentando fazer um sistema com lentes acromáticas entregar uma imagem nítida num sensor CMOS. O problema era que eu estava tratando o ponto objeto como se fosse fixo, quando na verdade o componente que eu estava examinando tinha uma espessura que variava dentro de tolerância. O centro do objeto estava em um plano, as bordas em outro. Cada ponto do objeto gerava seu próprio ponto imagem em posições ligeiramente diferentes. O resultado era uma imagem que parecia boa no centro e borrada nas extremidades, independente de onde eu focasse. A solução foi criar um mapa de pontos objeto, calcular onde cada um deles aterrissaria no plano imagem e usar isso pra definir uma zona de profundidade aceitável. Em vez de buscar um único ponto imagem perfeito, eu aceitei que haveria um leque de pontos imagem e posicionei o sensor no melhor compromisso entre todos eles. Funcionou. Não ficou perfeito, mas ficou dentro da tolerância que o sistema precisava.
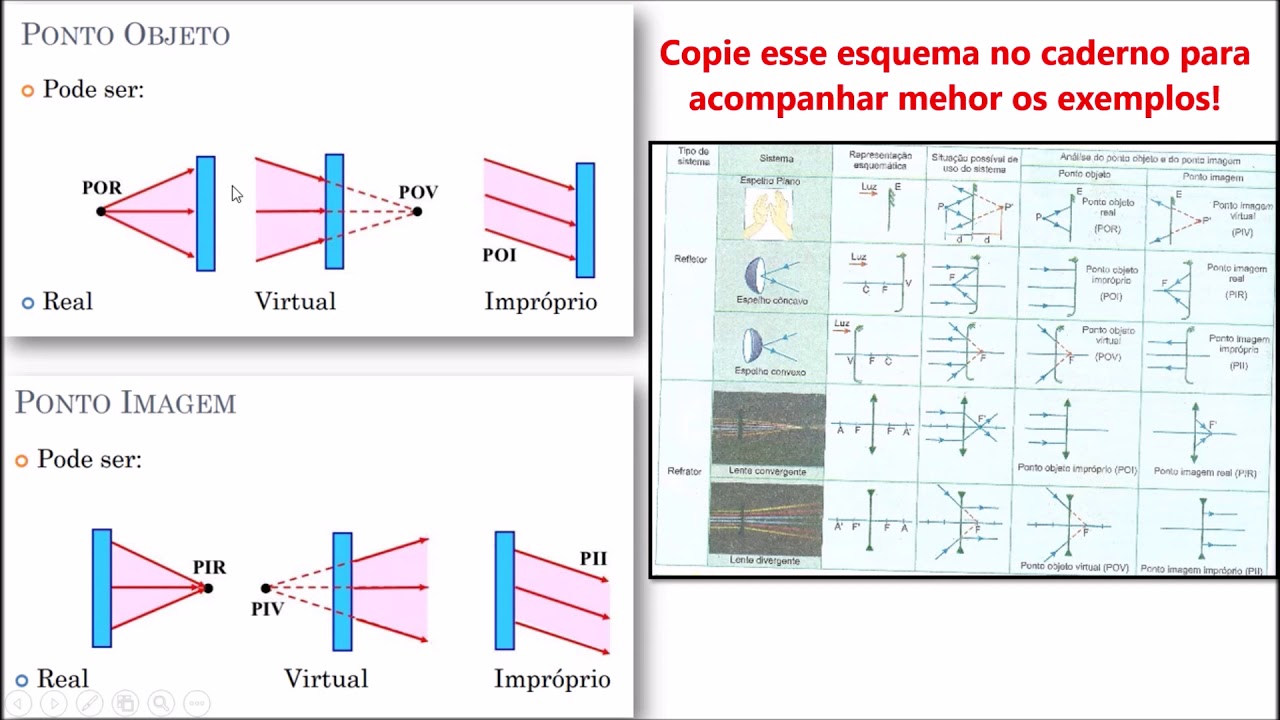
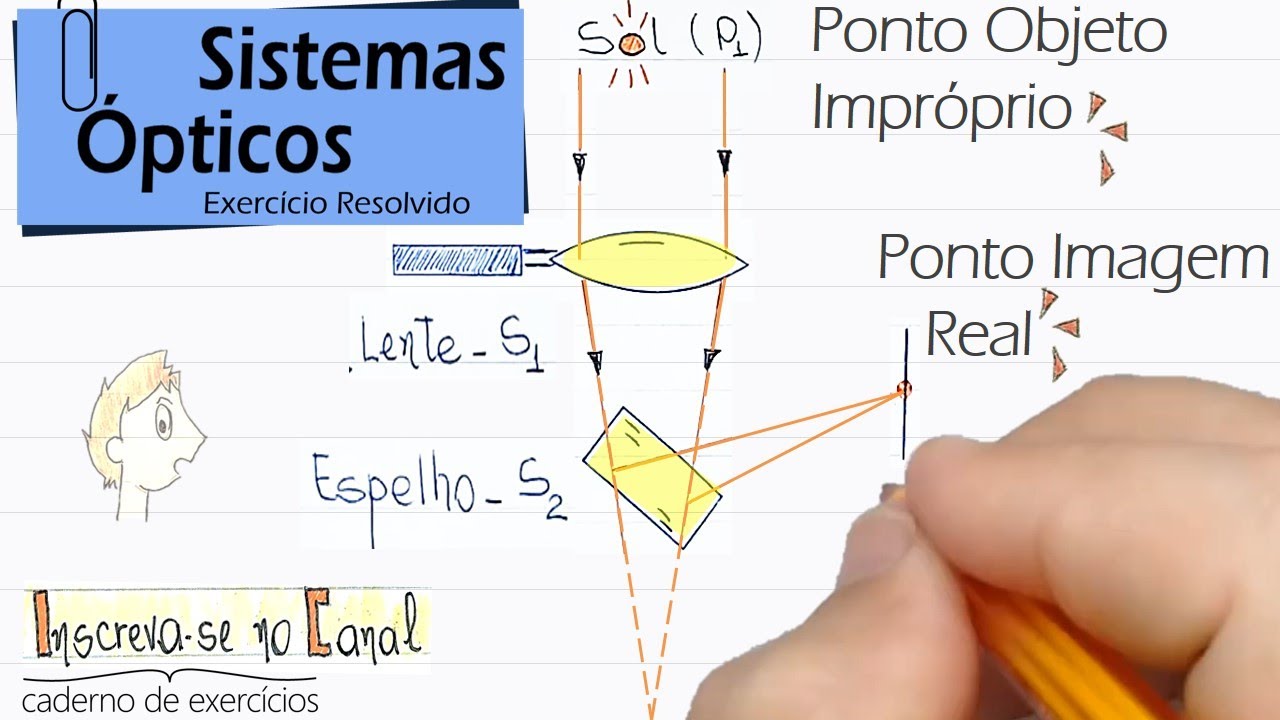
O que as pessoas geralmente erram é pensar que ponto objeto e ponto imagem são pares fixos e imutáveis. Eles não são. Cada ponto no objeto tem seu próprio conjugado imagem, e a posição desse conjugado muda conforme a abertura do sistema. Quando você para o diafragma, o plano imagem se move. Quando usa lentes mais abertas, as aberrações deslocam o ponto imagem em relação ao paraxial previsto pela equação de Gauss. Outro detalhe prático: em sistemas reais com múltiplas lentes, o ponto objeto de uma lente é o ponto imagem da lente anterior, mas com um problema. Se a lente anterior produz uma imagem virtual, o ponto objeto da lente seguinte é virtual também. Isso inverte a lógica tradicional de cálculo e muita gente trava na hora de fazer o traçado de raios manual. O software faz rápido, mas entender o que está acontecendo evita erros de interpretação quando o resultado numérico não bate com a intuição. Também vale saber que a noção de ponto imagem perde o sentido completo quando as dimensões do sistema se aproximam do comprimento de onda da luz. A óptica geométrica simplesmente não se aplica mais. Nesse regime, você precisa tratar o problema como difração, e o que você chama de ponto imagem na verdade é um disco de Airy. Não adianta ajustar a posição do sensor esperando encontrar um ponto matemático. Ele nunca vai existir.

Se você está começando com isso agora, comece desenhando raios à mão antes de abrir qualquer programa. O traçado manual de pelo menos três raios principais a partir de um ponto objeto fora do eixo te dá uma sensação física do que o sistema está fazendo. Programas como o Simuleye - Simulações Interativas de Física ajudam bastante nesse processo, permitindo visualizar o trajeto dos raios sem precisar montar equipamento físico. Depois dessa base, entrar nos cálculos matriciais de matriz de transferência fica muito mais tranquilo. A regra prática é: o ponto objeto define o campo, o ponto imagem define a resolução, e a ligação entre eles define a qualidade do sistema inteiro. Se um desses três elementos estiver mal determinado, o resultado final não melhora, não importa o quanto você ajuste o resto.
Galeria
-
Ponto Objeto e Ponto Imagem - YouTube -
Sistemas Ópticos: ponto objeto e ponto imagem | Exercício Resolvido [nº ...
