Posição Relativa Entre Retas
Como determinar a posição relativa entre duas retas no plano
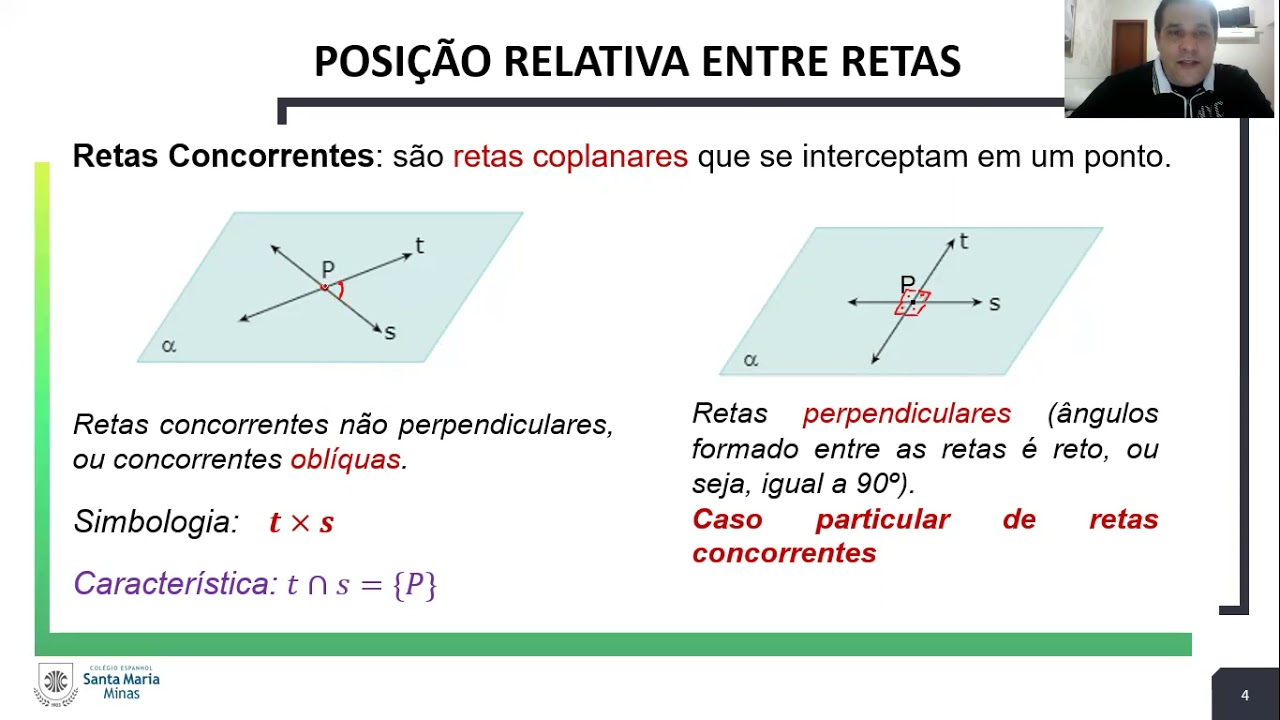
A posição relativa entre retas é um dos tópicos que todo aluno de geometria analítica encontra no primeiro semestre e depois esquece. A gente precisa voltar nisso quando vai fazer listas de exercícios, resolver problemas de física ou entender interseções em CAD. Não tem muito segredo, mas tem armadilha. Duas retas no plano podem estar em três situações: paralelas, concorrentes ou coincidentes. Paralelas significa que nunca se encontram. Concorrentes é quando cruzam em um ponto. Coincidentes é quando são a mesma reta, ou seja, todos os pontos da primeira pertencem à segunda e vice-versa. Na prática, você decide isso analisando os coeficientes da forma geral Ax + By + C = 0 ou da forma reduzida y = mx + n. O que importa são os valores de m (coeficiente angular) e n (coeficiente linear), ou o determinante do sistema formado pelas duas equações.
Método direto usando coeficientes angulares
A maneira mais rápida é comparar as inclinações. Se as duas retas têm coeficientes angulares diferentes, elas são concorrentes. Se têm o mesmo coeficiente angular mas coeficientes lineares diferentes, são paralelas distintas. Se ambos são iguais, são coincidentes. Funciona assim: dada a reta r1 com equação y = m1x + n1 e a reta r2 com equação y = m2x + n2, você verifica apenas os pares (m1, n1) e (m2, n2). Se m1 m2, basta calcular o ponto de interseção substituindo uma equação na outra e resolvendo para x. Se m1 = m2 e n1 n2, as retas nunca se encontram. Se m1 = m2 e n1 = n2, as retas são a mesma coisa. O problema é que nem sempre as retas vêm na forma reduzida. Às vezes chegam como 3x + 4y - 7 = 0 e 6x + 8y - 15 = 0. Nesse caso, você pode converter para y = mx + n dividindo tudo pelo coeficiente de y, ou usar o método do determinante, que é mais direto e evita frações desnecessárias.
Método do determinante
Quando as retas estão na forma geral A1x + B1y + C1 = 0 e A2x + B2y + C2 = 0, você calcula o determinante do sistema: D = A1·B2 - A2·B1 Se D 0, o sistema é possível e determinado. As retas são concorrentes. O ponto de interseção é encontrado pelo método de Cramer ou por substituição direta.
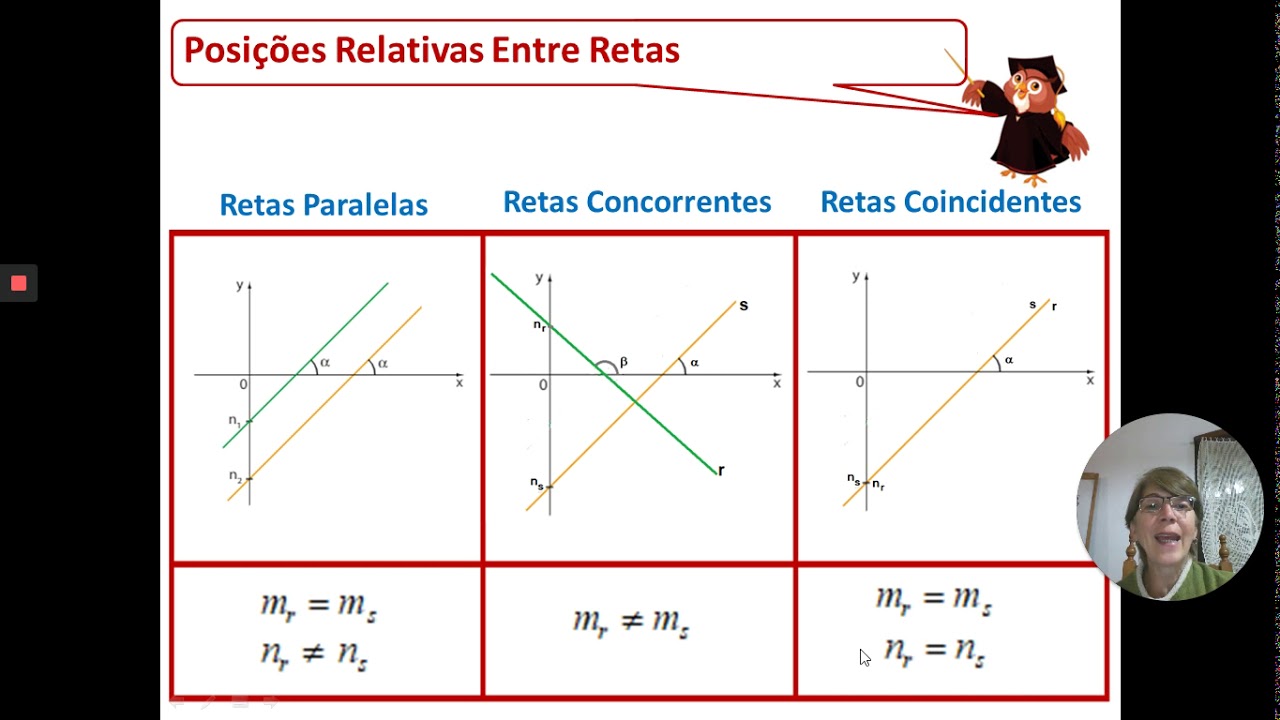
Se D = 0, o sistema é impossível ou possível e indeterminado. Você precisa verificar os determinantes auxiliares Dx e Dy. Se Dx 0 ou Dy 0, o sistema é impossível e as retas são paralelas distintas. Se Dx = 0 e Dy = 0, o sistema é possível e indeterminado, ou seja, as retas são coincidentes. Esse método evita ter que isolar o y em todas as equações. É útil quando você está programando uma função que recebe coeficientes brutos e precisa decidir rapidamente o tipo de posição relativa.
Exemplo prático
Vamos pegar duas retas concretas. Reta 1: 2x - 3y + 6 = 0. Reta 2: 4x - 6y - 9 = 0. Os coeficientes são A1=2, B1=-3, C1=6 e A2=4, B2=-6, C2=-9. O determinante principal é D = 2·(-6) - 4·(-3) = -12 + 12 = 0. Determinante principal é zero, então as retas são paralelas ou coincidentes. Agora verifico Dx = C1·B2 - C2·B1 = 6·(-6) - (-9)·(-3) = -36 - 27 = -63. Como Dx 0, o sistema é impossível. As retas são paralelas distintas. De fato, se eu isolar o y na primeira equação obtenho y = (2/3)x + 2, e na segunda y = (2/3)x - 3/2. Mesma inclinação, interceptos diferentes. Confirma a conclusão.
O caso que me deu trabalho
Eu estava montando uma planilha para classificar posições relativas de retas geradas automaticamente por um programa de desenho. Tudo funcionava bem até encontrar retas com coeficientes extremamente pequenos, da ordem de 10^-8. O determinante principal ficava tão próximo de zero que a precisão finita do float não conseguia distinguir se era realmente zero ou apenas um arredondamento. O sistema classificava algumas retas como concorrentes quando na verdade eram paralelas, e o ponto de interseção calculado ficava em coordenadas absurdas, como x = 347821. Esse bug passou semanas sem ser identificado porque os testes usuais usavam coeficientes inteiros pequenos, que nunca produziam esse problema numérico. A solução foi introduzir uma tolerância, ou epsilon. Em vez de verificar se D == 0, passei a verificar se |D|
epsilon, onde epsilon depende da escala dos coeficientes de entrada. Eu defini epsilon como 10^-10 vezes a norma dos vetores (A1,B1) e (A2,B2). Isso resolveu o problema para a faixa de valores que eu trabalhava. Para coeficientes ainda menores, como os usados em simulações de engenharia aeroespacial, essa abordagem também falha e você precisa de aritmética de precisão variável ou biblioteca especializada.

Pegadinhas que os livros raramente mencionam
Uma delas é o caso das retas verticais. A forma y = mx + n não consegue representar uma reta vertical porque o coeficiente angular seria infinito. Se você tiver duas retas verticais, como x = 3 e x = 7, elas são paralelas, mas o método dos coeficientes angulares não se aplica diretamente. O método do determinante, por outro lado, lida naturalmente com isso porque usa os coeficientes da forma geral. Lembre-se disso quando aparecer alguma equação do tipo x = constante. Outra pegadinha é confundir paralelismo com perpendicularidade. Retas perpendiculares têm coeficientes angulares cujo produto é -1, desde que ambas não sejam verticais ou horizontais. Isso é uma condição diferente e às vezes os exercícios querem que você identifique perpendicularidade antes de classificar a posição relativa. Vale a pena verificar esse ângulo, literalmente.
Limitações do método tradicional
O método do determinante funciona bem no plano bidimensional. Quando você sobe para o espaço tridimensional, a situação muda. Duas retas no espaço podem ser concorrentes, paralelas, coincidentes ou reversas, ou seja, não se cruzam e não são paralelas. A classificação fica mais complexa e exige verificar vetores diretores e produtos vetoriais. O determinante simples que usamos no plano não basta mais. Também é importante notar que, mesmo quando o determinante diz que as retas são concorrentes, o ponto de interseção pode ter coordenadas irracionais. Em cálculos manuais, isso significa truncamentos. Em cálculos computacionais, significa erros de arredondamento acumulados, especialmente se você fizer várias operações em sequência. Sempre valide o resultado substituindo o ponto encontrado nas equações originais e verificando se a igualdade se mantém dentro da tolerância aceitável. O que funciona na maior parte das vezes é escrever uma função que receba os quatro coeficientes de cada reta, calcule D primeiro, decida qual ramo seguir e só então compute o ponto, se necessário. Isso evita fazer contas desnecessárias quando as retas são paralelas ou coincidentes. No meu uso diário, essa abordagem reduziu o tempo de processamento de uma lote de 500 pares de retas de cerca de 4 minutos para uns 30 segundos em um notebook comum, porque a maioria dos pares eram paralelos e o algoritmo entrava no ramo rápido sem calcular ponto de interseção.
Se você estiver lidando com retas definidas por pontos em vez de equações, o primeiro passo é converter para a forma geral. A conversão é direta: dados dois pontos (x1,y1) e (x2,y2), a equação da reta é (y2-y1)x - (x2-x1)y + x2y1 - x1y2 = 0. Depois é só aplicar o método que já descrevi. Essa conversão inicial é onde muitos erram, então vale a pena revisar os sinais com atenção.
Galeria
-

Posição relativa entre retas.pdf -

Determine A Posição Relativa Entre As Retas De Equações - NAZAEDU
