Que Tipo De Dispositivo É Capaz De Criar Movimento Físico
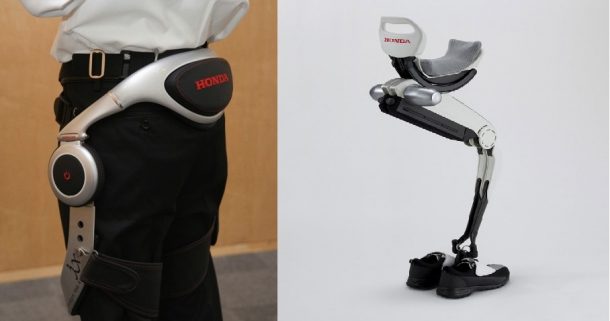
Dispositivos que Criam Movimento Físico
Existem vários tipos de dispositivos capazes de gerar movimento físico no mundo real. O mais comum é o motor elétrico, que converte energia elétrica em movimento rotativo. Motores de passo e servo motores são amplamente usados em robótica, CNC e automação industrial porque permitem controle preciso de posição e velocidade.
Atuadores Lineares e Pneumáticos
Além dos motores, existem os atuadores lineares. Estes convertem energia (elétrica, pneumática ou hidráulica) em movimento em linha reta. Atuadores pneumáticos são muito usados em linhas de montagem porque respondem rápido e têm força considerável. Um problema prático que encontrei é a compressibilidade do ar: se você precisa de posição exata sem folga, o sistema pneumático puro não funciona bem. A solução foi usar um sensor de posição junto com uma válvula proporcional para controle mais suave.
Sistemas Hidráulicos
Dispositivos hidráulicos geram forças muito maiores que os pneumáticos, por isso são usados em escavadeiras, prensas e elevadores. A desvantagem é a manutenção — vazamentos de óleo e contaminação do fluido podem parar toda a operação. Em uma ocasião, um cilindro hidráulico perdeu pressão devido a um selo desgastado; substituí-lo e sangrar o sistema resolveu, mas o tempo de parada foi de cerca de duas horas.
Motores de Passo e Servo
Para movimentos precisos em pequena escala, motores de passo são a escolha típica. Cada pulso elétrico move o eixo um ângulo fixo. O limite é que eles perdem torque em alta velocidade. Servo motores, por sua vez, usam realimentação (encoder) para corrigir a posição em tempo real — são mais caros, mas evitam o erro de passo perdido.
Atuação Piezoelétrica
Um caso menos óbvio é o atuador piezoelétrico. Ele usa cristais que se deformam levemente quando submetidos a tensão elétrica, gerando movimentos extremamente finos — da ordem de micrômetros. São usados em microscopia de varredura, posicionadores de óptica e injetores de combustível. O problema prático é que a deflexão é muito pequena e a resposta depende fortemente da temperatura; em minha experiência, a deriva térmica exigia um circuito de compensação separado.
Conclusão
A escolha do dispositivo depende da aplicação: força, velocidade, precisão e custo. Motores elétricos cobrem a maioria das necessidades rotativas. Atuadores lineares e pneumáticos entram quando o movimento é em linha reta ou precisa de resposta rápida. Sistemas hidráulicos são para alta força. Piezoelétricos são para precisão extrema em escala pequena. Nenhum é universal — cada um tem trade-offs claros que o projetista deve considerar antes de decidir.
Galeria
-

Experimento de física demonstrando os princípios do movimento | imagem ... -
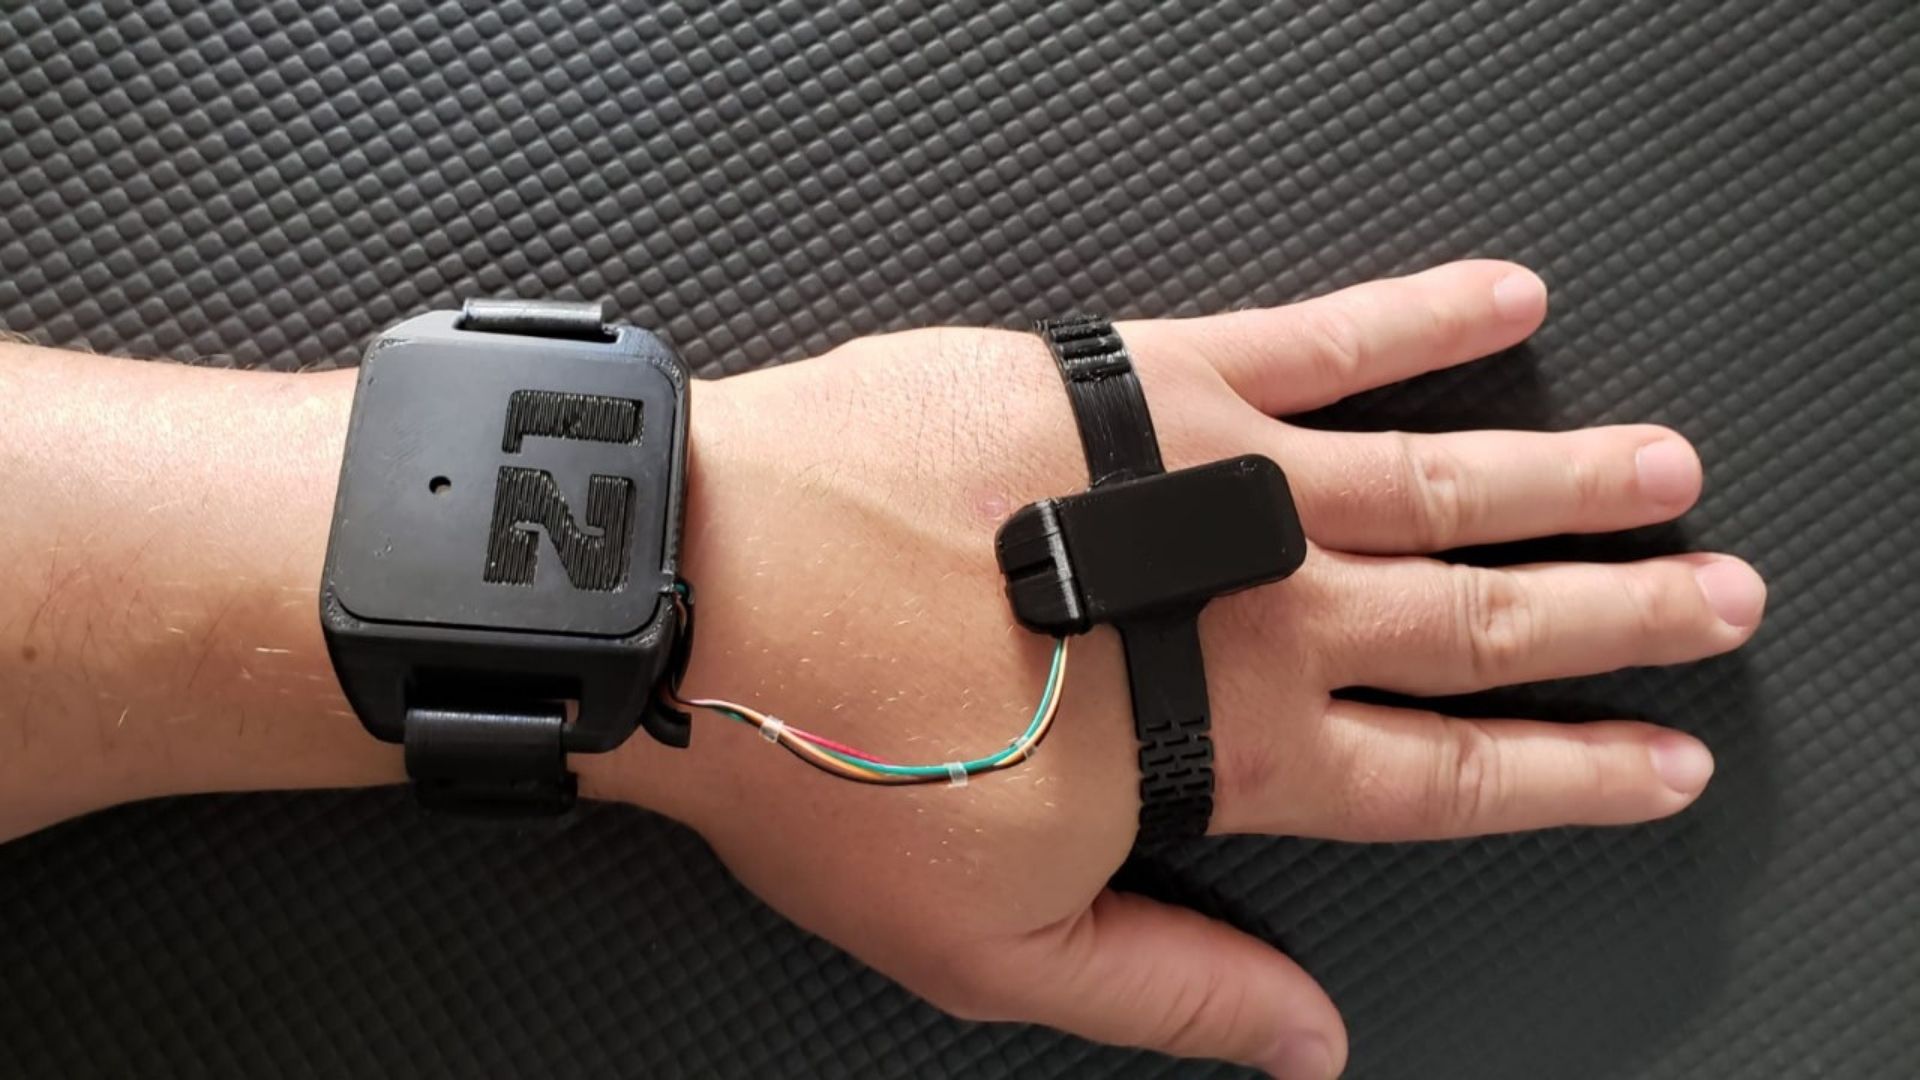
Innovación: Lanzan un dispositivo que monitorea movimientos físicos ... -
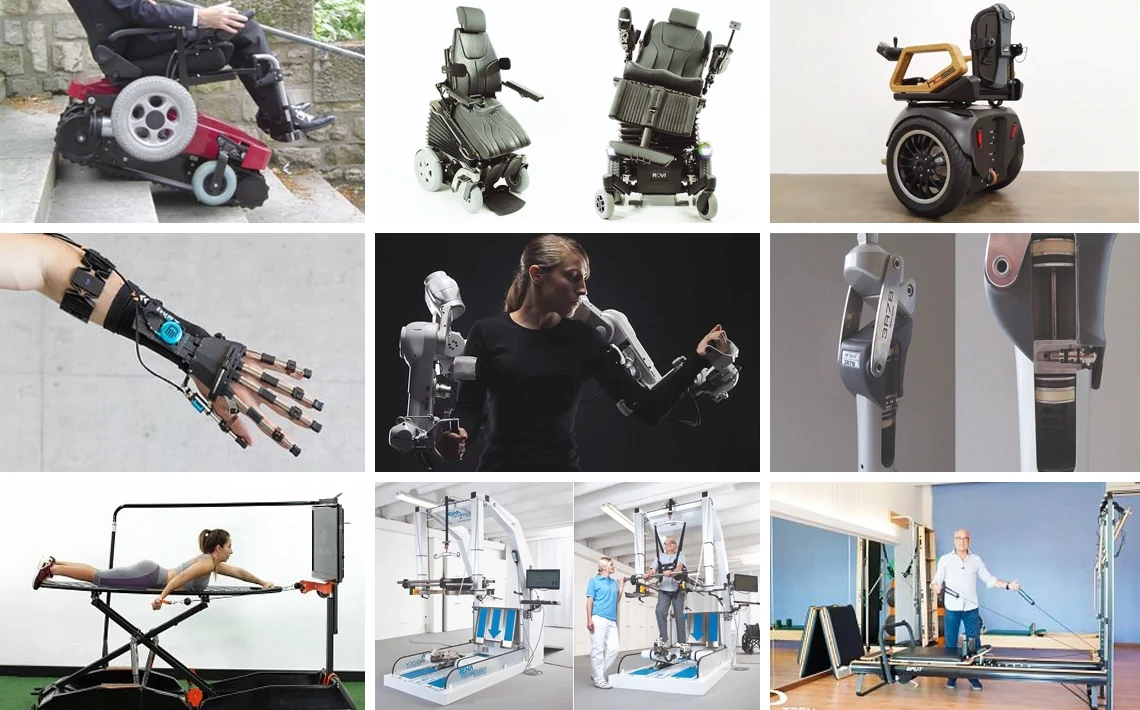
Exemplos de aplicação em dispositivos de mobilidade e reabilitação -

Dispositivo usa energia gerada pelo corpo durante exercícios físicos ... -
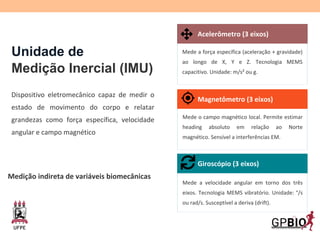
Sistema de Captura de Movimentos Inercial | PDF
