Retas Paralelas Concorrentes E Perpendiculares

Entendendo retas no plano: o que realmente importa na prática
A maioria dos cursos de geometria começa definindo paralelismo, perpendicularidade e concorrência de forma muito abstrata. Isso funciona no papel, mas na hora de resolver problemas reais ou implementar em código, as definições sozinhas não chegam. Vou explicar do jeito que eu aprendi depois de errar bastante. O problema central é que paralelas, concorrentes e perpendiculares não são categorias separadas. Perpendicular é um caso particular de concorrente. Retas paralelas nunca se encontram no plano euclidiano clássico, mas em geometria projetiva elas se encontram no infinito. Isso parece academicismo, mas faz diferença quando você está calculando interseções para um sistema de renderização ou para um algoritmo de colisão em um jogo.
Como classificar retas: paralelas, concorrentes e perpendiculares
A forma mais direta de classificar duas retas no plano é olhando para os coeficientes angulares. Se uma reta tem equação y = mx + n, o m é o coeficiente angular. Duas retas são paralelas quando têm o mesmo coeficiente angular e interceptos diferentes. Se os coeficientes angulares forem iguais e os interceptos também, as retas são coincidentes — tecnicamente paralelas, mas na prática são a mesma reta. Para retas concorrentes, os coeficientes angulares são diferentes. Elas sempre se cruzam em exatamente um ponto. O ponto de interseção se encontra resolvendo o sistema formado pelas duas equações. Substituição ou adição funciona, mas para código é mais limpo usar uma fórmula direta. Perpendiculares exigem uma condição específica: o produto dos coeficientes angulares deve ser -1. Isso significa que m1 * m2 = -1. Uma reta horizontal (m = 0) só é perpendicular a uma reta vertical, que não tem equação na forma y = mx + n. Esse é um dos primeiros pontos onde a formulação padrão quebra e você precisa tratar o caso separadamente.
No ensino médio, costuma-se apresentar assim: paralelas têm m igual, perpendiculares têm m1 * m2 = -1, e concorrentes são tudo que não é paralelo. A classificação completa fica mais clara quando você pensa em termos vetoriais. Um vetor diretor da reta y = mx + n pode ser escrito como (1, m). Dois vetores diretores são paralelos quando um é múltiplo escalar do outro. Eles são perpendiculares quando o produto escalar é zero. O resultado é o mesmo, mas a linguagem vetorial lida melhor com retas verticais sem precisar de tratamento especial. Eu costumava resolver tudo apenas com a forma reduzida da equação da reta. Isso funciona até você se deparar com uma reta vertical como x = 3. Aí o coeficiente angular é indefinido e suas contas quebram. A solução prática que adotei foi usar sempre a forma geral ax + by + c = 0. O vetor normal (a, b) existe para qualquer reta, vertical ou não. Para verificar paralelismo entre ax + by + c = 0 e dx + ey + f = 0, basta checar se a*e - b*d = 0. Para perpendicularidade, o produto escalar dos normais deve ser zero: a*d + b*e = 0. O determinante a*e - b*d funciona como um teste unificado para paralelismo que não exige divisão por zero. Quando o determinante é zero, as retas são paralelas ou coincidentes. Você decide qual dos dois verificando se a proporção entre os coeficientes lineares também se mantém: se a/d = b/e = c/f, elas são coincidentes. Se a/d = b/e mas c/f é diferente, são paralelas distintas. Só resta o caso em que o determinante não é zero, que é a concorrência propriamente dita.
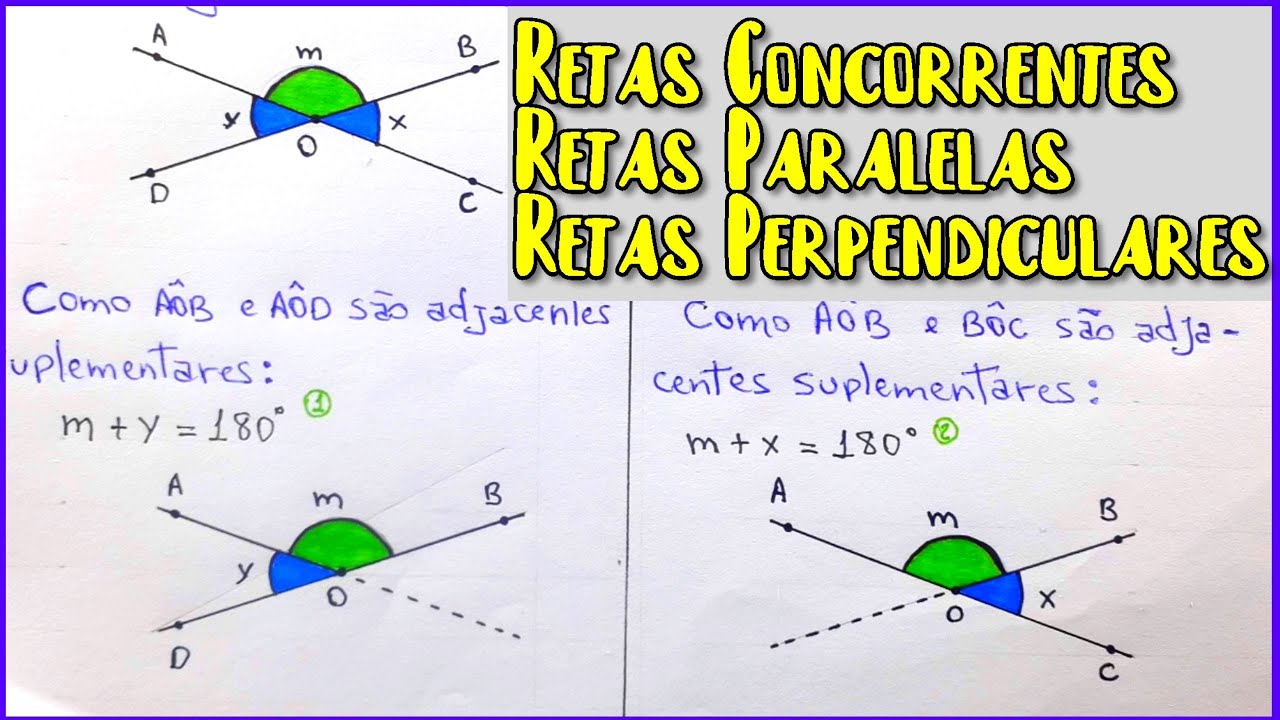
Para encontrar o ponto de interseção de duas retas concorrentes dadas na forma geral, existe uma solução direta. Se as retas são a1*x + b1*y + c1 = 0 e a2*x + b2*y + c2 = 0, o determinante D é a1*b2 - a2*b1. O ponto de interseção é x = (b1*c2 - b2*c1)/D e y = (c1*a2 - c2*a1)/D. Essa fórmula é válida sempre que D não for zero, que é exatamente a condição para concorrência. Não precisa montar sistema, não precisa fazer substituição passo a passo. É só aplicar. Um detalhe que quase ninguém menciona e que causa erro frequente: em computação gráfica, usar valores em ponto flutuante para esse tipo de verificação é pedir para ter problemas. Dois segmentos que deveriam ser perpendiculares podem resultar em um ângulo de 89,9999978 graus por causa do erro de arredondamento. A correção prática é usar uma tolerância epsilon em vez de comparação direta com zero. O quanto de tolerância depende da escala do seu sistema. Para coordenadas na ordem de unidades, 1e-9 funciona. Para coordenadas gigantes como as usadas em mapas, a tolerância precisa ser escalonada conforme a magnitude dos valores envolvidos. Outro erro comum é confundir a condição de perpendicularidade. Algumas pessoas memorizam que os coeficientes angulares são "invertidos e trocados de sinal", o que é correto mas inútil quando você trabalha com a forma geral da equação. A condição do produto escalar dos vetores normais sendo zero é a que sobrevive a mudanças de representação. Se a reta está na forma paramétrica, na forma vetorial ou na forma geral, o produto escalar dos diretores ou dos normais sempre dá a mesma resposta.
Vou citar um caso real que me pegou recentemente. Eu estava implementando um detector de interseção para um sistema de layout automático de módulos eletrônicos. Dois retas representavam bordas de componentes e eu precisava classificar rapidamente se elas eram paralelas, perpendiculares ou concorrentes. O problema era que as bordas vinham de uma malha com coordenadas inteiras, mas após transformações afins as coordenadas passaram a ser floats. Comecei a ter falsos positivos de paralelismo porque o determinante ficava algo como 1e-15 em vez de zero exato. Minha solução foi usar a forma racional: trabalhar com frações exatas de números inteiros sempre que possível e só converter para float no final. Para retas com coeficientes inteiros, o determinante é exatamente zero quando as retas são paralelas, sem margem para erro numérico. Isso eliminou os falsos positivos e reduziu o tempo de debug de horas para minutos. Se você está estudando para prova ou precisa apenas resolver exercícios convencionais, o caminho mais direto é dominar a forma y = mx + n e saber aplicar m1 * m2 = -1 para perpendiculares. Para qualquer coisa que exija robustez, como simulação, desenho técnico ou programação, a forma geral ax + by + c = 0 com o determinante de Parallélisme é o método certo. A transição entre uma e outra é simples: de y = mx + n para mx - y + n = 0, onde a = m, b = -1 e c = n. A regra é sempre a mesma, só muda a representação. O que falta nesse tema para quem quer realmente dominar é a parte tridimensional. No espaço, retas podem ser reversas: nem paralelas, nem concorrentes, nem perpendiculares. Elas simplesmente não estão no mesmo plano. Mas isso é assunto para outra conversa.
Galeria
-
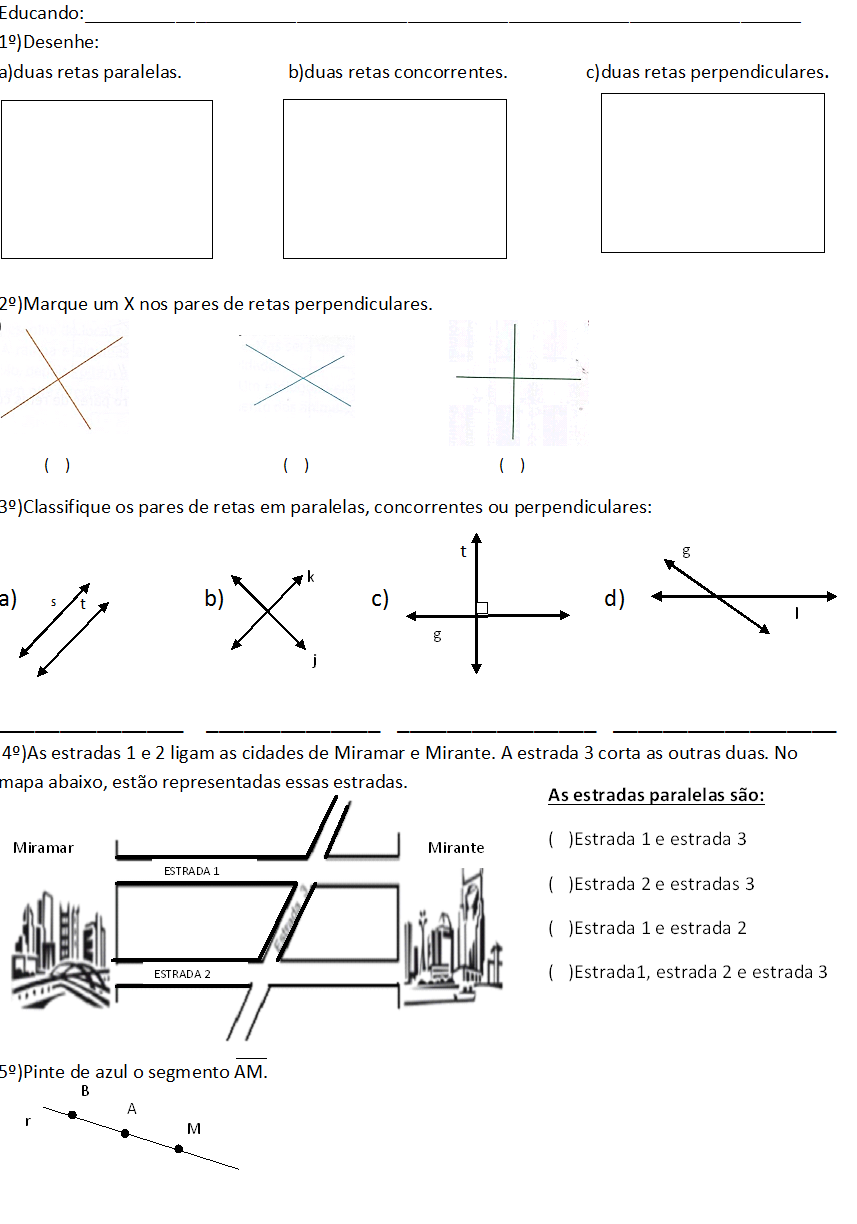
BEL CARDOZO: ATIVIDADE RETAS PARALELAS,CONCORRENTES E PERPENDICULARES -

Atividade retas paralelas concorrentes e perpendiculares – Artofit -

Atividades Educativas: 4º ano: Revisão de Retas Paralelas, concorrentes ... -

Classifique Os Pares De Retas Em Paralelas Concorrentes Ou ...
