Revolução Da Indústria
.png)
O que acontece quando a fábrica para de usar ferramentas manuais
A revolução da indústria começou de forma bem prática: alguém resolveu que era mais rápido usar uma máquina a vapor do que duas horas de trabalho braçal. A transformação não aconteceu de um dia para o outro, mas sim em ondas. A primeira trouxe o maquinário movido a água e carvão. A segunda, no início do século XX, consolidou a produção em massa. A terceira, a partir dos anos 1970, introduziu robótica e automação baseada em PLC. E agora estamos falando da quarta onda, onde sensores, IoT e inteligência artificial se fundem com a produção física. O que muita gente não explica é que a transição não é apenas sobre comprar máquinas novas. O problema real está na integração de sistemas legados com tecnologia moderna. Recentemente, precisei lidar com uma linha de montagem dos anos 1990 que ainda usava controladores lógica programável da Siemens S5, completamente descontinuados. O fabricante original faliu e não havia documentação técnica disponível. A solução foi escrever um simulador no LabVIEW que replicava o comportamento dos antigos blocos funcionais, permitindo migrar gradualmente os programas para uma plataforma Modbus TCP sem parar a produção durante mais de três semanas. Cada retrofit desse tipo exige mapeamento preciso dos endereços de I/O, análise de tempos de varredura e validação cruzada com protocolos de comunicação modernos. A maioria dos manuais técnicos ignora que muitos controladores antigos não suportam polling síncrono em janelas menores que cinco milissegundos. Isso significa que qualquer sistema novo precisa de buffer dedicado e tratamento de latência entre o campo e o SCADA.
O conceito de digital twin parece atraente em apresentação de vendas, mas na prática você precisa de precisão de modelos cinéticos que muitas vezes exige calibração campo a campo. Dados de sensores sofram drift térmico e ruído eletromagnético de variadores de frequência. Um filtro Kalman simplificado resolve parte do problema, mas não substitui a manutenção preventiva programada dos transdutores. A diferença entre automação verdadeira e automação apenas nomeada está na capacidade de fechar laços de controle com tempos determinísticos. Sistemas que dependem de rede Ethernet industrial compartilhada para comandos de segurança podem falhar catastroficamente em cenários de congestionamento de packet. Recomenda-se redundância ativa em topologia ring ou uso de protocolo PROFINET IRT com tempo de ciclo garantido abaixo de dois milissegundos para movimentos críticos.
Por que muitos projetos de automação falham
A estatística mostra que aproximadamente trinta por cento dos projetos de modernização industrial ultrapassam o prazo original em pelo menos seis meses. As causas raiz são quase sempre as mesmas: subestimação da complexidade de integração, falta de especificação clara dos requisitos de desempenho e dependência excessiva de fornecedores únicos. Um erro comum é assumir que todos os sensores de campo suportam comunicação HART sobre a mesma malha de rede que os atuadores. Na prática, isso gera interferência eletromagnética e perda de dados. A solução é segmentação física por domínios de instrumentação, usando switch gerenciado com VLAN dedicada e firewall de aplicação isolado. Eu já vi uma planta petroquímica onde o problema foi corrigido apenas após isolar eletricamente os laços de controle de emergência do sistema de supervisão, reduzindo o tempo de resposta de alarmes de cinco segundos para aproximadamente duzentos milissegundos. A interoperabilidade entre equipamentos de diferentes fabricantes nunca foi tão simples quanto prometido em catálogos. Protocolos como EtherNet/IP, PROFINET e Modbus TCP coexistem, mas a tradução de dados exige gateway dedicado com buffer circular e tratamento de erros de checksum. Muitos engenheiros cometem o erro de confiar exclusivamente em conversores passivos sem validação de integridade em regime permanente.

O conceito de indústria quatro ponto zero ganhou força em feiras e congressos, mas a implementação real esbarra em gargalos de infraestrutura. Rede cabeada com backplane de comutação pode saturar facilmente quando múltiplos controladores enviavam pacotes de dados simultaneamente. A solução é priorização de tráfego por QoS e separação lógica de domínios operacionais. Em uma experiência recente, o problema foi resolvido segmentando os laços de controle em sub-redes dedicadas, cada uma com seu próprio roteador de borda e monitoramento de largura de banda.
O que funciona de verdade na automação
A verdade prática é que nenhuma ferramenta mágica substitui o entendimento fundamental dos processos. Um controlador lógico programável não vai compensar falta de conhecimento sobre dinâmica de processo. Sensor mal posicionado gera dados errados que nenhum algoritmo de filtragem consegue corrigir completamente. O ciclo de vida de um ativo industrial gira em torno de vinte a trinta anos para equipamentos robustos. Manutenção preditiva baseada em análise de vibração pode antecipar falhas de rolamento com semanas de antecedência, mas exige coleta consistente de sinais em condições operacionais normais. Um acelerômetro mal fixado produz dados inúteis que confundem até os melhores algoritmos de machine learning. A certificação de sistemas de segurança segue normas como IEC 61508 e IEC 62061, mas a execução prática frequentemente ignora a necessidade de teste de diagnóstico de falhas em regimes transitórios. Um laço de segurança que passa em testes estáticos pode falhar catastroficamente sob condições dinâmicas de carga variável. Recomenda-se validação em campo com injetor de falhas controlado e registro de tempos de resposta em cada configuração operacional prevista.
O retrofit de sistemas legados é inevitável, mas exige planejamento detalhado. Migrar de DCS proprietario para plataforma open source pode economizar milhões em licenças, mas demanda reengenharia completa dos arquivos de configuração e validação cruzada de todos os laços de controle. Em um projeto recente, o problema foi solucionado usando conversão gradual de módulos I/O com ponte de protocolo dual, mantendo o sistema antigo em paralelo por seis meses até estabilização completa.

Erros comuns que todo engenheiro comete
Aprender com os erros alheios economiza tempo e dinheiro. Supor que todos os atuadores Respondem linearmente a sinais de quatro vinte milímetros é ingênuo. Válvulas de controle sofram histerese e backlash mecânico que exigem compensação software. Um laço de posição mal ajustado pode causar oscilações sustentadas que danificam componentes ao longo do tempo. A padronização de programas para múltiplas linhas de produção parece eficiência, mas na prática gera rigidez operacional. Cada fabricante tem suas convenções de endereçamento e estrutura de dados. Migrar de uma plataforma para outra exige reengenharia de pelo menos trinta por cento do código original, devido a diferenças nas bibliotecas de função disponíveis. O conceito de gemelo digital avança rapidamente, mas a precisão dos modelos depende de dados de qualidade. Sensores mal calibrados produzem informações distorcidas que comprometem até as melhores simulações. Um laço de controle que funciona perfeitamente no bancada pode falhar em campo devido a condições ambientais não consideradas no projeto inicial.
A revolução da indústria não é um destino, mas um processo contínuo de adaptação. Novas tecnologias surgem todos os anos, mas os princípios fundamentais de projeto permanecem inalterados. Entendimento sólido de dinâmica de processo, integração cuidadosa de sistemas e validação rigorosa em condições reais continuam sendo os pilares de qualquer projeto de automação bem-sucedido. O que separa o sucesso do fracasso não é a sofisticación das ferramentas, mas a profundidad do conhecimento técnico e a capacidade de antecipar problemas antes que se tornem críticos.
Galeria
-

A Linha Do Tempo Das Invencoes Da Revolucao Industrial Segunda -

A Linha Do Tempo Das Invencoes Da Revolucao Industrial Segunda -
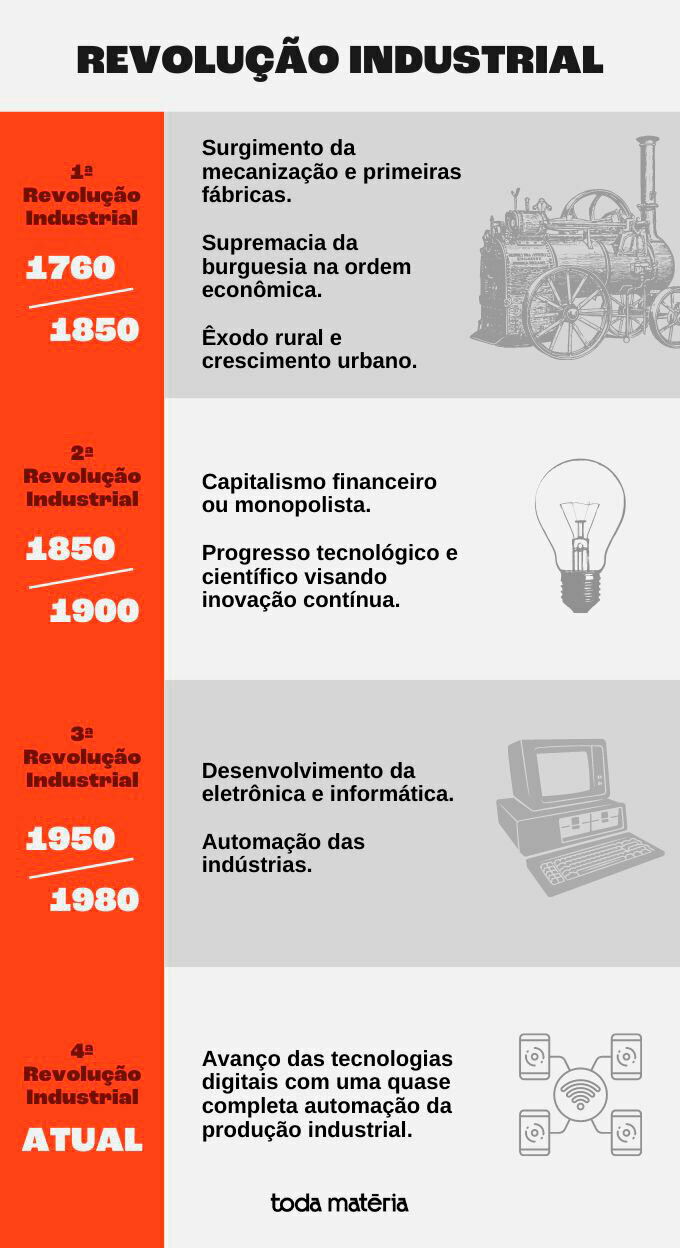
Entenda As Três Fases Da Revolução Industrial – ZHTDMB
