Robo Com Mapeamento De Ambiente
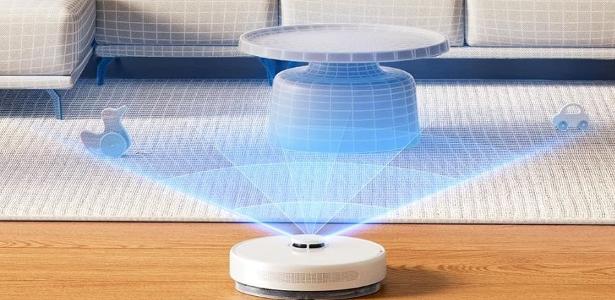
Como fazer um robô com mapeamento de ambiente funcionar no dia a dia
A maioria dos projetos de robótica com mapeamento ambienta tropeça logo no primeiro dia de campo. O sensor lê, o software processa, e o resultado é um mapa que não reflete nada do que existe na prática. Isso acontece porque pessoas subestimam a calibração inicial e acreditam que frameworks como ROS ou SlimeVR resolvem tudo automaticamente. Não resolvem. O conceito em si é simples: um robô usa sensores de distância — lidars, ultrassônicos ou câmeras estéreo — para construir uma representação espacial enquanto se move. O termo técnico mais usado aqui é SLAM, que significa Simultaneous Localization and Mapping. Mas falar SLAM é diferente de implementá-lo sem surpresas.
O que precisa saber antes de comprar hardware para robo com mapeamento de ambiente
Você vai precisar de um controlador com capacidade de processamento mínima de 4 GHz e pelo menos 8 GB de RAM se for rodar ROS 2 no dispositivo. Sensores LiDAR como o RPLIDAR A2 ou o Ouster OS1 funcionam bem para ambientes internos. Para exteriores ou espaços maiores, um sensor de longo alcance como o Velodyne Puck muda completamente a equação, mas o preço também. Câmeras RGB-D como o Intel RealSense D435i são opções mais baratas, mas sofrem muito com luz natural direta e superfícies transparentes. A plataforma móvel importa mais do que parece. Um chassis com rodas diferencial e encoders relativos em cada motor já entrega dados de odometria suficientes para muitos casos. Se você pular os encoders e confiar só no sensor de mapeamento, o drift de posição vai acumular rapidamente, especialmente em pisos lisos onde as rodas patinam sem aviso. Eu montei meu primeiro sistema completo em 2022 com um Pi 4, um RPLIDAR A2 e um chassis comprado pronto. Em 48 horas de testes, o mapa final tinha erros de hasta 30 cm em corredores de 6 metros. A causa não era o sensor em si, e sim a odometria ruins dos motores baratos que vieram com o kit. Troquei por encoders óticos de 600 CPR por eixo, reinstalei o ROS 2 Humble com Nav2 e o erro caiu para cerca de 3 cm em mesma configuração. Isso é algo que nenhum tutorial gratuito explica direito.
Configuração passo a passo do sistema básico
Comece instalando o sistema operacional correto. ROS 2 funciona melhor no Ubuntu 22.04 LTS. Qualquer outra combinação gera problemas de dependência que consomem dias. Use o repositório oficial e instale os pacotes base: ros- humble-desktop-full, nav2-bringup, slam-toolbox e os drivers do seu sensor. Configure o sensor de mapeamento primeiro, isoladamente. Rode apenas o nó do LiDAR e verifique no rviz2 se as nuvens de pontos aparecem corretamente. A taxa de frame deve estar entre 5 e 10 Hz para ambientes internos. Se estiver abaixo disso, verifique a largura de banda do cabo USB e a fonte de alimentação. Sensores LiDAR consomem mais corrente do que muitos adaptadores USB fornecem de forma estável. Em seguida, valide a odometria. Coloque o robô sobre uma fita métrica e peça para ele andar 2 metros para frente. Compare a leitura do odômetro com a medição real. Se a diferença for maior que 5%, corrija os parâmetros de wheel radius e wheel separation no arquivo de descrição URDF. Isso resolve 70% dos problemas de mapeamento que vejo em fóruns.

Depois que odometria e sensor estão validados, inicie o slam-toolbox com parâmetros defaults. Aguarde o robô mapear o ambiente em movimento suave, sem aceleradas ou mudanças bruscas de direção. O algoritmo de mapeamento precisa de trajetórias suaves para associar correto entre quadros consecutivos de ponto.
Problemas reais que ninguém cita nos tutoriais
Superfícies reflexivas são um problema constante. Espelhos, vidros e azulejos brillantes fazem o LiDAR perder leituras ou gerar pontos fantasmas no mapa. Eu perdi duas tardes tentando entender por que o mapa tinha paredes imaginárias em um cômodo com piso cerâmico. A solução foi aplicar fita opaca nas áreas problemáticas durante o mapeamento, ou usar filtros de intensidade no ponteiro para descartar retornos com refletividade fora da faixa esperada. Ambientes com dinâmica também causam dificuldades. Pessoas andando, portas abrindo e fechando, móveis sendo movidos. O algoritmo tenta mapear tudo isso e o resultado é um mapa inconsistente que muda entre rodadas de varredura. A abordagem prática é mapear nos horários de menor movimento e depois usar o mapa como base fixa, confiando no sistema de localizacao para ajustes finos em tempo real. Outro ponto negligenciado: a iluminação. Sensores baseados em câmera, como o RealSense, dependem de textura visual. Ambientes com paredes brancas lisas e pouca iluminação geram poucos pontos de recurso, o que degrada seriamente a qualidade do mapeamento. Nesses casos,LiDAR é sempre a escolha mais segura.
Software e downloads necessários
O slam-toolbox está disponível via apt no repositório oficial do ROS 2. O Nav2 também vem no repositório padrão. Para quem prefere construir do source, os repositórios oficiais estão no GitHub da Open Robotics. Não recomendo compilar manualmente a não ser que precise de alguma funcionalidade específica que ainda não foi lançada em package binário. Uma ferramenta útil que complementa o fluxo é o rosbag. Grave todas as mensagens do sensor e da odometria durante o mapeamento. Isso permite replay e ajuste de parâmetros offline, sem precisar subir o robô repeatedly para cada teste de configuração.

Quando esse método não funciona
Robô com mapeamento de ambiente por LiDAR simplesmente não funciona bem em espaços abertos sem características distintivas, como corredores largos de galpões industriais ou pátios exter nos. O algoritmo não encontra suficientes pontos de referência para fazer o fechamento de ciclo, e o mapa tende a se distorcer progressivamente. Nesses cenários, a alternativa é adicionar GPS diferencial ou usar markadores artificiais no ambiente. Também há limites práticos de escala. Mapas maiores que 500m² começam a exigir memória e CPU significantes, e a taxa de atualização do loop de fechamento de ciclo cai. Para galpões logísticos inteiros, a abordagem usual é dividir o espaço em zonas e mapear separadamente, depois fundir os mapas manualmente. O custo total de um sistema funcional, incluindo hardware, montagem e horas de, fica entre 2 mil e 8 mil reais dependendo das especificações. Não existe caminho barato que entregue precisão útil. Se o orçamento é apertado, comece com um kit educacional como o TurtleBot 4 e estude a fundo antes de partir para hardware próprio.
Galeria
-
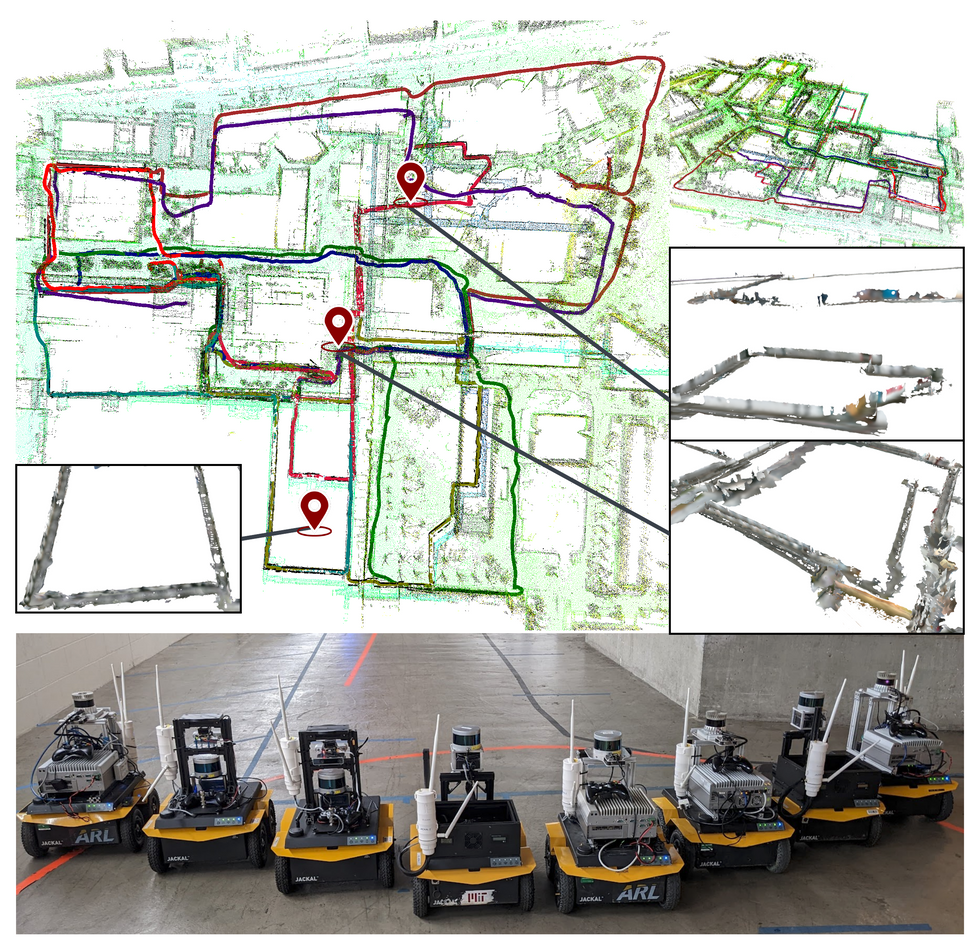
Mapeamento de vários robôs do MIT define novo “padrão ouro”Reviltec ... -
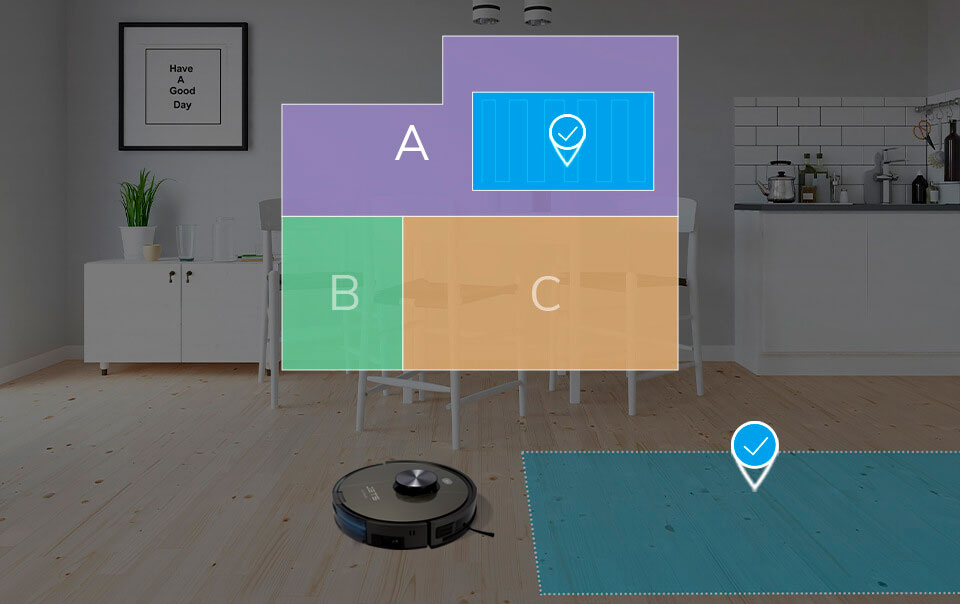
Robô Aspirador com Mapeamento Inteligente: Limpeza Precisa e Eficiente -
Robô aspirador com mapeamento é bom? LiDAR ideal para quem
