Robo De Limpeza Com Mapeamento
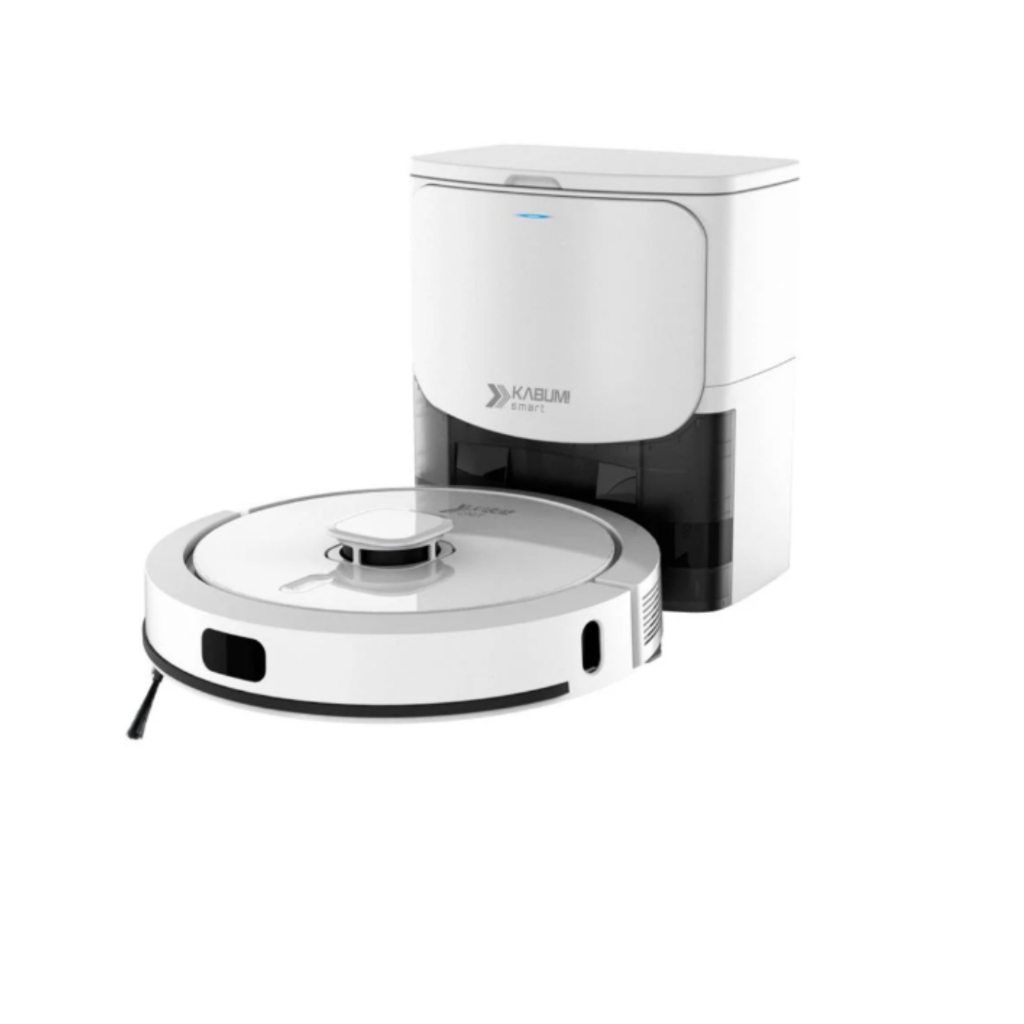
Como configurar e ajustar um robo de limpeza com mapeamento
A maioria das pessoas compra um aspirador robô com LiDAR e espera que ele funcione perfeitamente na primeira vez. Isso raramente acontece. O mapeamento é uma questão de ajuste fino, e os passos que vêm na caixa são apenas o mínimo para o aparelho sair do chão. Eu passei uns três meses ajustando um Roborock S8 MaxV e um Dreame L10s Ultra antes de chegar num ponto em que eles basicamente rodavam sozinhos sem eu precisar intervir. O funcionamento básico é simples: o sensor LiDAR gira, dispara feixes laser, calcula distâncias e vai construindo um polígono da planta do ambiente em tempo real. O processador interno tenta estabilizar o mapa através de várias passadas. Quanto mais rotas o robô fizer, mais consistente fica o resultado. Nos primeiros dias ele vai cometer erros: paredes que não existem, cômodos fundidos, portas fechadas que ele trata como espaço aberto. Isso é normal e esperado. O que a maioria dos manuais não explica bem é que o mapa inicial raramente serve para uso cotidiano. A configuração real começa depois que o mapeamento está completo e stabilizado. Você vai precisar definir divisórias, quartos vedados, zonas de proibido e a potência de sucção por ambiente. Sem fazer isso, o robô vai tratar um tapete grosso da sala de estar da mesma forma que um piso liso do corredor, e o resultado é motor sobrecarregado e aspersão irregular.
primeiros passos antes de ligar o aparelho
Retire cabos soltos, tênis empilhados, fios de extensionistas e objetos pequenos do chão. O sensor LiDAR lê tudo que está na trajetória, e se houver cabos ou meias no caminho, o robô vai tentar engolir ou atropelar, o que resulta em erro de navegação e mapa corrompido. Deixe também pelo menos cinquenta centímetros de folga nas laterais de móveis altos e um metro de espaço livre em volta da base de recarga. Se a base estiver encostada na parede sem espaço lateral, o robô não consegue fazer a manobra de saída e fica preso sistematicamente. Instale o app do fabricante, conecte ao Wi-Fi 2,4 GHz e inicie o mapeamento rápido. A maioria dos aparelhos faz uma varredura em espiral ou zigue-zague que leva entre vinte e quarenta minutos para áreas residenciais típicas. Não tente usar o robô enquanto ele mapeia pela primeira vez. Deixe ele completar pelo menos duas voltas inteiras. O segundo round já começa a refinar as bordas e corrigir sobreposições.
configuração do mapa depois do primeiro mapeamento
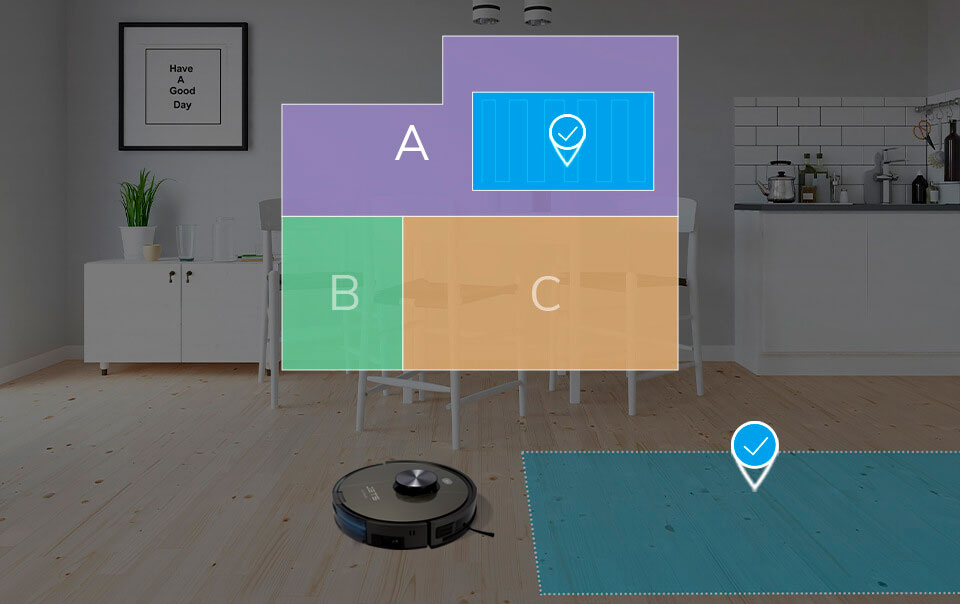
Com o mapa estabilizado, abra o app e entre no modo de edição. Aqui é onde a maior parte dos usuários desiste porque a interface é confusa, mas é também onde o aparelho realmente se torna útil. Defina os quartos com limites precisos. Use a ferramenta de divisão para separar espaços que o LiDAR juntou por erro de leitura. Paredes de vidro, espelhos grandes e superfícies pretas mate são os principais causadores de falhas de medição. O laser atravessa vidro ou é absorvido pela superfície preta, e o robô interpreta mal a distância. Configure zonas proibidas. Existem dois tipos: fitas virtuais e áreas bloqueadas. As fitas são melhores para corredores estreitos e passagens que você quer vedar longitudinalmente. As áreas bloqueadas funcionam para setores inteiros, como a varanda ou o quarto do bebê. Defina também os quartos vedados, que impedem o robô de entrar completamente em certos cômodos quando você solicitar. Isso é diferente de uma zona proibida porque o quarto vedado é tratado como inexistente pelo sistema de navegação.
um caso real que ninguém account
No meu caso, o problema foi com um portão de correr de alumínio que separa a área gourmet da cozinha. O material metalizado refletia o laser de forma espúria e o robô criava paredes fantasma no meio do espaço, fragmentando o mapa em três setores independentes. Ele passava o dia inteiro indo e voltando sem entender que era um ambiente contínuo. A solução foi mais trabalhosa do que o esperado. Eu apliquei fita crepe preta opaca ao longo da base do portão, numa faixa de aproximadamente quinze centímetros, só nos trilhos inferiores onde o reflexo ocorria. Depois rodei o mapeamento de refinamento. O mapa se corrigiu numa única passada adicional. Se você tiver o mesmo problema com superfícies reflexivas, a alternativa à fita é configurar o robô para mapear com a sensibilidade do LiDAR reduzida, quando o app permitir. Alguns aparelhos têm essa opção em configurações avançadas. Se não tiver, a solução física com fita ou capa opaca é o que funciona de verdade.
ajustes finos que fazem diferença
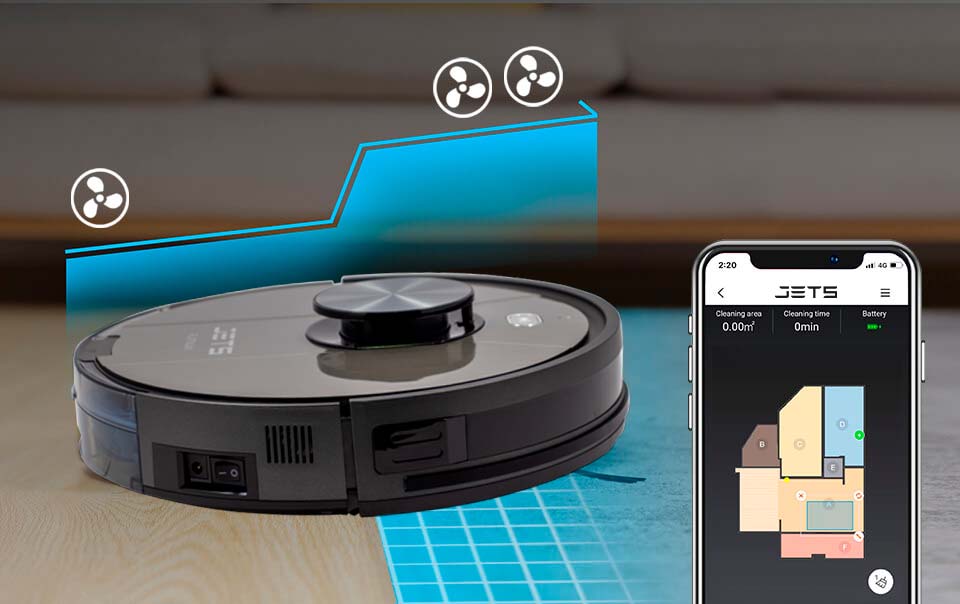
Defina a potência de sucção por tipo de piso. Carregue o robô com o parâmetro de potência padrão no piso laminado e cerâmico, e sobe para máximo apenas nos tapetes. Isso preserva a bateria e aumenta a vida útil do motor. Configure o modo de carga automática para recarregar e retomar. A maioria dos aparelhos com mapeamento consegue voltar exatamente de onde parou após a recarga, mas isso só funciona se o mapa estiver salvo na memória interna e não apenas no nuvem do app. Verifique se a opção de retomada após recarga está ativada. Ative a limpeza porCômodo se quiser controle mais fino. É mais eficiente do que a limpeza aleatória ou em espiral tradicional porque o robô prioriza os cômodos que você seleciona e aplica o padrão de movimento mais adequado para cada um. Quartos pequenos recebem um trajeto em zigue-zague apertado. Áreas abertas recebem linhas paralelas mais longas. O ganho de tempo é real: uma casa de cem metros quadrados que antes levava duas horas passa a ser limpada em cerca de cinquenta e cinco minutos com o padrão por cômodo bem configurado.
limitações que os fabricantes não destacam
O robo de limpeza com mapeamento tem problemas estruturais que nenhum firmware resolve completamente. A navegação por LiDAR depende de linha de visada. Ambientes com muitos obstáculos verticais finos, como vasos altos, pernas de mesa delicadas e plantas suspensas, geram buracos no mapa ou fazem o robô perder a referência de posição. O resultado é que ele pode passar duas horas tentando se reposicionar num canto onde deveria ter entrado direto. Outro ponto crítico são os degraus e desníveis. Sensores infra-vermelhos de queda funcionam na maioria dos casos, mas pisos claros sobre pisos escuros, como porcelanato bege colado sobre rejunte preto largo, às vezes confundem o sensor. O robô interpreta a linha escura como borda de queda e evita a região inteira. Se isso acontecer, a solução é criar uma zona proibida manual ao redor do rejunte problemático até que uma atualização de firmware resolva. A manutenção também é subestimada. O sensor LiDAR no topo precisa ser limpo semanalmente com um pano levemente umedecido. Poeira acumulada no anel giratório causa deriva de posição que se manifesta como mapas que se movem sozinhos ou cômodos que aparecem em lugares errados. O tapete coletor de poeira deve ser lavado a cada duas semanas se você tiver animais. Sem isso, a sucção cai progressivamente e o robô parece não estar limpando nada depois de algumas semanas de uso contínuo.
quando o mapeamento simplesmente não funciona
Existem cenários em que um robo de limpeza com mapeamento não é a escolha certa. Ambientes extremamente desorganizados, com móveis rearranjados frequentemente, perdem a utilidade porque o mapa envelhece rápido demais. Cada mudança de móvel grande gera retrabalho de correção. Casas com muitos espelhos nas paredes e janelas do chão ao teto também geram mapas inconsistentes porque o laser sofre reflexões múltiplas. Nesses casos, a alternativa mais sensata é um modelo com navegação por câmera visual ou uma solução híbrida que combine LiDAR com câmara. Esses aparelhos conseguem reconhecer obstáculos e corrigir a posição com mais tolerância a ambientes com reflexos. Outra opção viável é o mapeamento e usar um robô de navegação giroscópica mais simples, que não depende de mapa salvo e se adapta melhor a mudanças frequentes de layout. O custo é menor eficiência de cobertura, mas pelo menos o aparelho funciona sem frustração diária.
onde baixar o software e obter suporte
Cada fabricante tem seu próprio ecossistema. Roborock usa o app Roborock. Dreame usa o app Dreamehome. Xiaomi e Ecovacs usam o app Mi Home. Os links oficiais estão sempre nos respectivos sites dos fabricantes e na Apple App Store ou Google Play Store. Desconfie de APKs modificados ou versões alternativas que prometem recursos extras. Eles frequentemente interrompem a comunicação com o servidor e podem corromper o mapa salvo. Use sempre a versão oficial mais recente. Se o mapa estiver instável após todas as configurações, o procedimento padrão é apagar o mapa inteiro e refazer o mapeamento do zero. Isso resolve a maior parte dos problemas de deriva e fragmentação. Faça isso com o ambiente preparado corretamente: sem obstáculos novos, sem reflexivos novos, com a iluminação estável. O resultado final costuma ser estável por semanas sem necessidade de intervenção.
Galeria
-

Neatsvor X600 Pro Robo Aspirador com Mapeamento Inteligente, Sucção de ... -

Robô Aspirador e Passa Pano KABUM! smart 900 - 5 Modos de Limpeza ... -

Positivo lança robô aspirador com mapeamento a laser
