Rotação E Tranlação
Transformações de objeto: o que realmente funciona na prática
Você provavelmente já tentou posicionar e rotacionar objetos em algum motor gráfico ou biblioteca de renderização e se deparou com comportamentos inesperados. O problema não é entender a teoria, é que a ordem das operações importa muito mais do que qualquer tutorial explica. Translação move um ponto de uma posição para outra. Rotação gira um ponto em torno de um eixo. Juntas, elas formam a base de praticamente qualquer sistema de transformação 2D ou 3D. A matriz de transformação combina as duas coisas, e a fórmula padrão é algo que você encontra em qualquer livro de gráficos computacionais. Na prática, a maioria das pessoas aplica translação primeiro, depois rotação, e acha que está certo. Não está, necessariamente. A ordem inversa produz resultados completamente diferentes, e a diferença não é marginal.
A ordem das operações é o que causa dor de cabeça
Se você rotacionar um objeto em torno da origem e depois transladar, ele vai girar em volta do ponto (0,0) do mundo. Se você transladar primeiro e depois rotacionar, o objeto gira em torno do próprio centro após ter sido movido. Esses dois cenários produzem posições finais distintas. O correto depends do seu objetivo. Na maioria dos casos, a sequência que funciona é: transladar para a posição desejada, depois rotacionar em torno desse novo centro. Isso é o padrão em ferramentas como Unity, Three.js e OpenGL quando você usa functions como Translate() seguido de Rotate().
Meu problema com rotação e translação em um projeto real
Estava construindo um sistema de posicionamento de sprites para um jogo 2D com WebGL puro, sem engine. Queria que um sprite girasse em torno do seu próprio centro enquanto se movia pela tela. O comportamento padrão do WebGL rotaciona em torno da origem do canvas, então o sprite saía orbitando o canto superior esquerdo em vez de girar no lugar. A solução foi aplicar a translação negativa antes da rotação para trazer o centro do sprite para a origem, depois a rotação, e então a translação positiva para a posição final. Basicamente: translate(-centerX, -centerY), rotate(angle), translate(x, y). Funcionou na primeira tentativa depois de gastar duas horas debugando isso. Primeiro, defina o centro do seu objeto. Se estiver usando uma API que suporte transforms aninhados, como Three.js, isso é transparente. Você cria um objeto filho, posiciona-o onde quiser e rotaciona o pai. A hierarquia cuida da ordem das operações para você. Se estiver manipulando matrizes diretamente, como em WebGL ou computação gráfica de baixo nível, a matriz de transformação final é o produto das matrizes individuais. Para 2D, a matriz de rotação é:

[cos() -sin() 0]
[sin() cos() 0]
[ 0 0 1] E a de translação é: [1 0 tx]
[0 1 ty]
[0 0 1]
Multiplicar essas matrizes na ordem certa resolve o problema da rotação em torno da origem indevida. A chave é entender que a multiplicação de matrizes não é comutativa. A*B é diferente de B*A.
Quando usar uma abordagem vs outra
Transformadas aninhadas funcionam bem para hierarquias de objetos, como braços robóticos, personagens com esqueleto, ou árvores de cena. Para cálculos isolados de posição e orientação, manipulação direta de matrizes é mais rápida e dá mais controle. Em projetos onde performance é crítica, evitar múltiplas chamadas de matrix multiplication por frame pode economizar ciclos importantes. Um detalhe que gente iniciante perde: quaternions. Se você estiver trabalhando com rotação 3D e encontrou gimbal lock ou interpolando rotações de forma estranha, quaternions resolvem isso. Eles representam rotações de forma mais estável do que ângulos eulerianos. A desvantagem é que são menos intuitivos geometricamente e exigem conversão para matriz ou vetor no final.

Dica prática sobre interpolação
Interpolar entre duas rotações usando interpolação linear nos ângulos produces resultados estranhos perto dos polos. Use slerp (spherical linear interpolation) quando precisar transições suaves entre orientações. Funciona tanto com quaternions quanto com ângulos eulerianos convertidos corretamente. Para quem quer testar na prática, o repositório do GLM (OpenGL Mathematics) no GitHub tem implementações de rotação e translação em C++ que são referência no setor. Já para JavaScript, a biblioteca math.js ou até mesmo o próprio Three.js oferecem helpers diretos. Se estiver começando do zero em WebGL, o site webglfundamentals.org tem tutoriais passo a passo que cobrem exatamente esse tópico. O código de exemplo abaixo mostra a sequência correta em JavaScript puro para rotacionar um retângulo em torno do seu centro:
// Centro do retângulo
var cx = x + width/2;
var cy = y + height/2;
// Sequência correta:
ctx.translate(cx, cy);
ctx.rotate(angle);
ctx.translate(-cx, -cy);
ctx.fillRect(x, y, width, height); Isso aplica a rotação em torno do centro do retângulo em vez da origem do canvas. Sem essa sequência, o resultado visual fica claramente errado, especialmente em ângulos maiores que 45 graus.
Pitfalls comuns que atrasam o trabalho
Achar que a API cuida de tudo sozinha. Muitas bibliotecas permitem encadear transforms de forma fluida, mas o estado acumulado pode causar comportamentos inesperados se você não resetar a matriz ou criar um novo contexto de transform a cada quadro. Em WebGL, chamar gl.uniformMatrix4fv sem considerar o estado anterior pode sobrepor rotações e translações de frames passados. Outro problema frequente é confundir coordenadas locais com coordenadas do mundo. Rotação e translação operam em sistemas de coordenadas diferentes dependendo de onde você está aplicando. Se seu objeto tem filhos, a transformação do pai afeta todos os filhos. Isso é poder, mas também é armadilha se você não estiver ciente disso. Escalar depois de rotacionar também produz resultados inesperados. Um objeto escalado no eixo X após uma rotação de 45 graus não escala na direção que você espera. A escala é aplicada no sistema de coordenadas local, não no sistema do mundo. Se precisa escalar em direções específicas do mundo, aplique a escala antes da rotação ou use vetores de escala orientados manualmente.

Em resumo, rotação e transladação parecem simples até você encontrar um caso onde a ordem das operações quebra seu layout ou animação. A regra geral é: translade para a origem local, rotacione, translade para a posição desejada. Teste com objetos simples antes de aplicar em hierarquias complexas.
Galeria
-

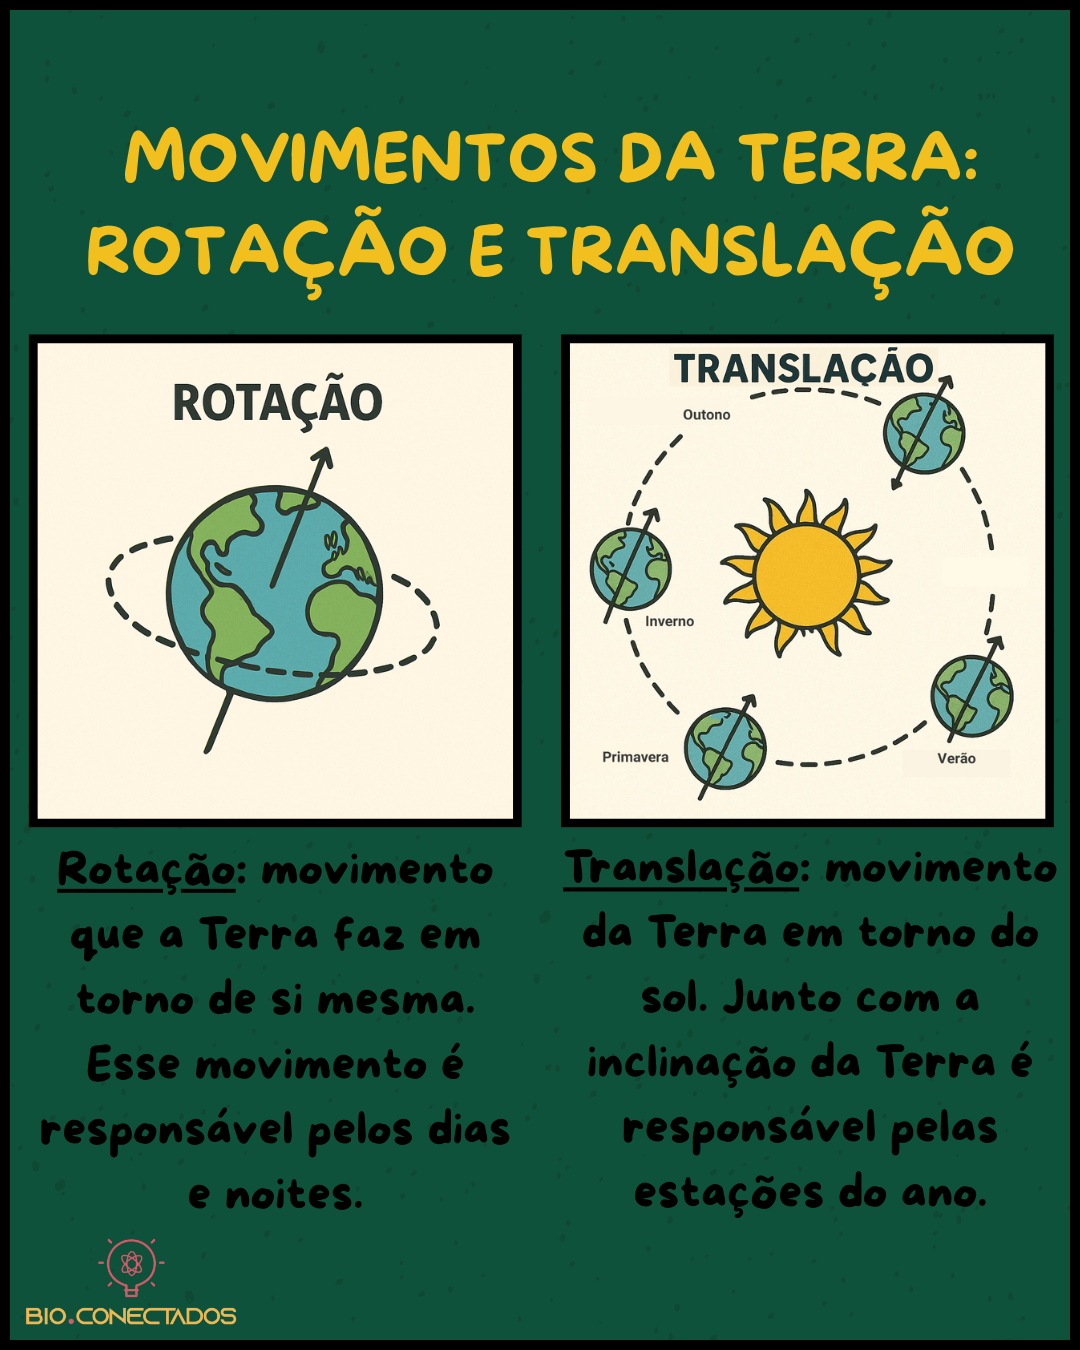
ROTAÇÃO E TRANSLAÇÃO | Rotação e translação, Translação, Rotação -

Rotação e translação: movimentos da Terra | Realize - Tutoria Educacional
