Simetrias De Translação Rotação E Reflexão

Entendendo simetrias no prático
Simetrias de translação, rotação e reflexão são operações que mantêm uma figura ou padrão em seu próprio espaço após uma transformação. No dia a dia, você as encontra em azulejos, texturas digitais, cristalografia e até em algoritmos de compressão de imagem. A teoria é simples, mas a execução costuma ser onde as pessoas erram. Vou explicar da forma como eu uso na prática, não como se ensina em livro didático.
O que são simetrias de translação rotação e reflexão na prática
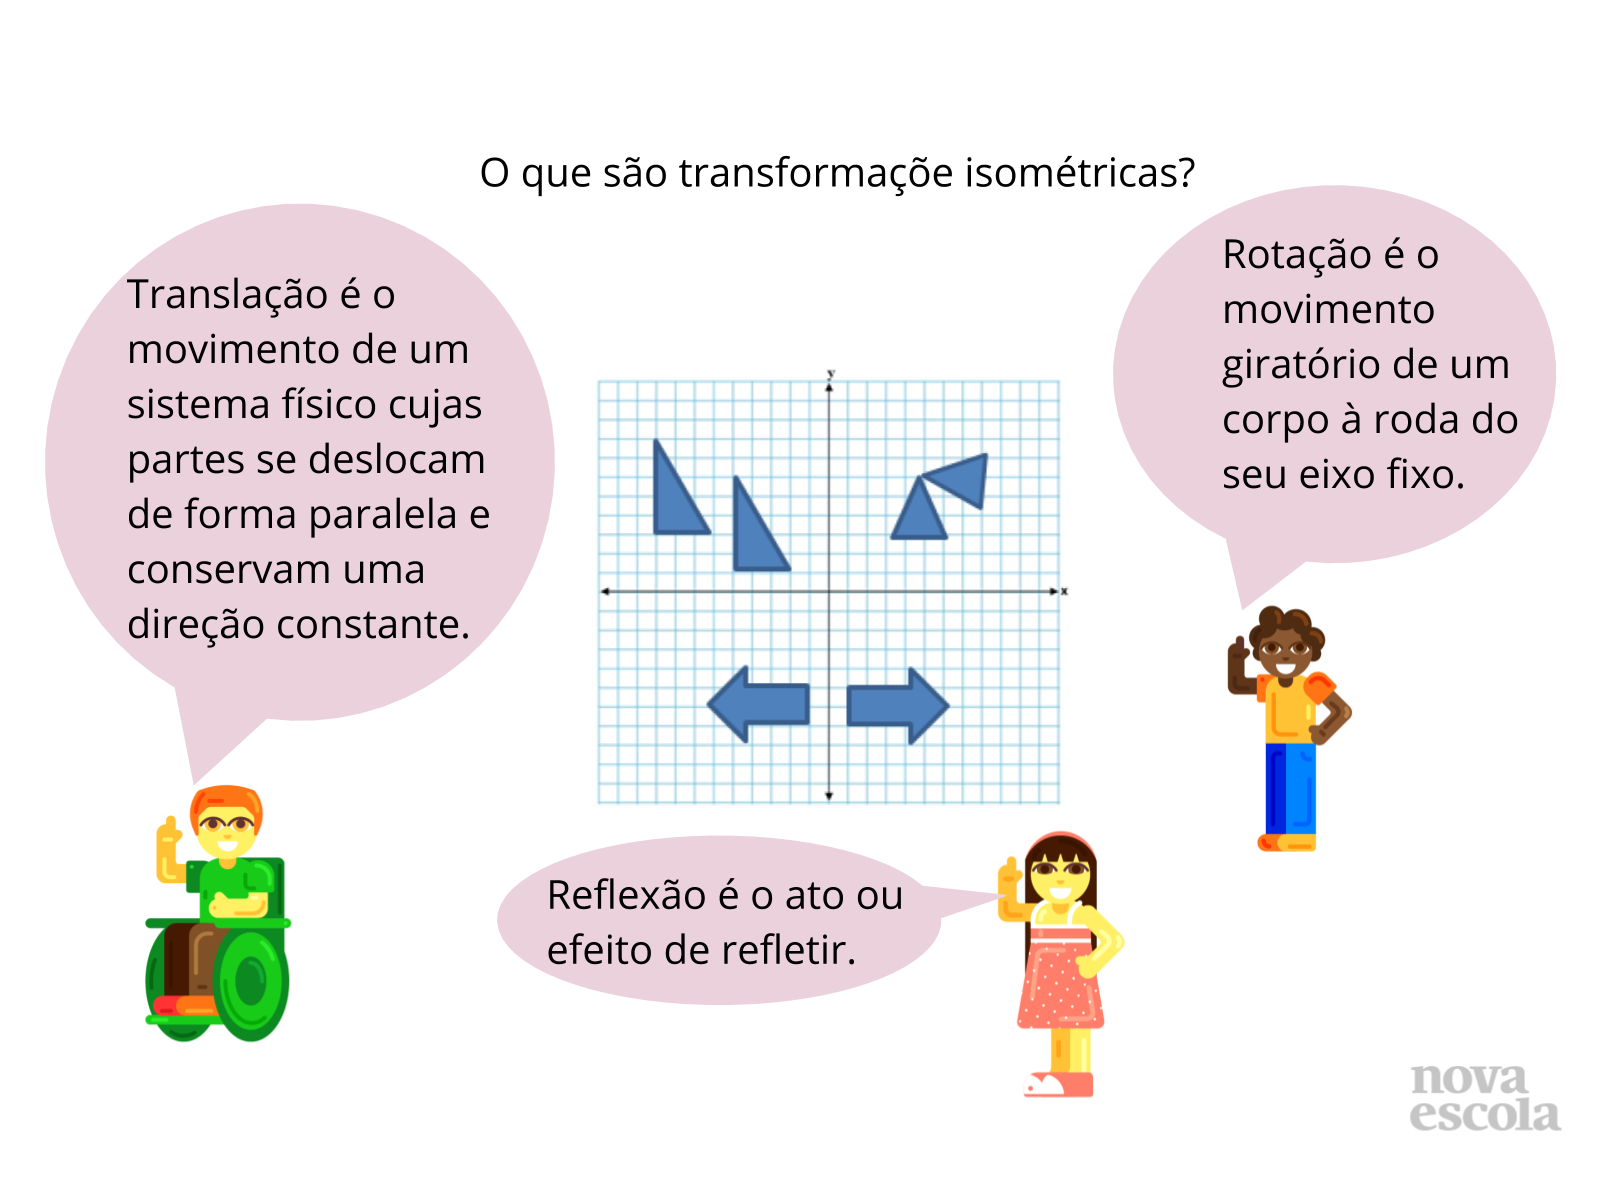
Translação é um deslocamento vetorial. Você pega cada ponto de uma figura e move na mesma direção e magnitude. A figura se repete sem alterar sua orientação. Rotação é um giro em torno de um ponto fixo por um ângulo definido. Reflexão é uma inversão espelhada em relação a um eixo ou plano. O que as pessoas geralmente não entendem de cara é que simetria não é só sobre figuras geométras bonitinhas. É sobre invariantes. Se você aplicar uma transformação e o objeto permanece idêntico ao original, ele tem simetria sob essa operação. Isso vale para grupos cristalográficos, para texturas repetitivas em jogos, para análise de padrões em sinais e para otimização de malhas em CAD. Eu já perdi uma tarde inteira identificando que um padrão que eu achava que tinha simetria de translação horizontal na verdade tinha uma fase deslocada de meio período. O problema era que o vetor de translação parecia correto visualmente, mas os pontos de conexão não batiam. A solução foi calcular o vetor fundamental a partir de dois pares de pontos correspondentes e verificar se a distância entre eles era constante em todas as direções. Se não for, o padrão não é puramente translacional, pode ter um componente de crenelaçãoo deslizante.
Como detectar e aplicar cada tipo
Para translação, o método mais direto é encontrar dois pontos equivalentes no padrão e calcular o vetor entre eles. Esse vetor define o passo de repetição. Em texturas 2D, você vai precisar de dois vetores linearmente independentes para gerar o reticulado completo. Um erro comum é usar apenas um vetor e assumir que o padrão se repete em todas as direções. Ele não se repete. Ele se repete nas combinações lineares inteiras desses vetores. Isso é o grupo de translação, e ignorar isso gera sobreposições ou lacunas em qualquer tesselação. Para rotação, o ponto central é mais crítico do que parece. Você pode estimá-lo visualmente, mas a forma confiável é pegar três pares de pontos correspondentes antes e depois da rotação, construir as mediatrizes dos segmentos formados por cada par, e o ponto de interseção das três mediatrizes é o centro de rotação. Na prática, com ruído ou aproximações, as mediatrizes não se encontram exatamente em um ponto. Aí você faz uma mínima quadratura simples e acha o centro estimado. Eu já tive que fazer isso em imagens de micrografia onde o centro de rotação não era óbvio porque a figura era parcialmente recortada pelo campo de visão. Reflexão é o mais simples conceitualmente, mas o mais traiçoeiro na aplicação. O eixo de reflexão deve ser tal que, para cada ponto P da figura, o ponto refletido P' também pertença à figura. Encontrar o eixo pode exigir testar candidatos. Uma abordagem prática é assumir que o eixo passa por algum ponto notável da figura e verificar se a correspondência ponto a ponto se mantém. Se você estiver lidando com dados discretos como pixels em uma imagem, certifique-se de lidar corretamente com a paridade dos índices. Um eixo que cai entre dois pixels espelha tudo fora do grid, e aí você precisa de interpolação ou de um tratamento especial de vizinhança.
Erros que todo mundo comete
O maior erro é confundir similaridade com simetria. Se você aplicar uma homotetia com escala diferente de 1, o objeto muda de tamanho e não é uma simetria no sentido estrito. Simetria exige invariância, não apenas semelhança visual. Outro erro é achar que combinações de simetrias sempre geram uma nova simetria independente. Na verdade, o produto de duas simetrias do mesmo objeto é outra simetria desse objeto. Isso é o que forma o grupo de simetria. Mas se você combinar simetrias de objetos diferentes, obviamente nada vai bater. Um ponto que quase ninguém menciona: simetrias de reflexão em objetos 3D podem criar ambiguidades de handedness que parecem inofensivas até você tentar importar o modelo para um software que exige normais consistentes. Já vi texturas com simetria de reflexão aplicada incorretamente causarem shading invertido em toda a superfície. A correção é recalcular as normais após a reflexão, não apenas espelhar as coordenadas de textura.
Quando isso falha completamente
Simetrias de translação não funcionam em superfícies curvas sem adaptação. Você não pode simplesmente transladar um padrão esférico como se fosse plano. Aí entra a necessidade de mapeamentos conformes ou projeções adequadas. Rotação também tem limite: se o ângulo de rotação não for um divisor racional de 360 graus no contexto do seu domínio discreto, você nunca retorna ao estado original, e falar em simetria rotacional pura perde o sentido. Reflexão em estruturas quirais intrínsecas simplesmente não existe. Se o objeto não possui plano de simetria, forçar uma reflexão vai distorcê-lo. Nesses casos, a alternativa é usar simetria de rotação combinada com translação (um grupo espacial) ou aceitar que o objeto não admite reflexão e trabalhar apenas com as operações que realmente se aplicam.
Dica rápida para implementação
Se você está implementando isso em código, comece pela translação. Verifique se o vetor proposto realmente mapeia pontos do padrão em outros pontos do padrão, usando uma tolerância razoável para dados numéricos. Depois trate a rotação com o método das mediatrizes. Por último, para reflexão, teste eixos candidatos e escolha aquele que maximiza o número de pares coincidentes. Em uma malha típica com cerca de mil vértices, esse processo leva menos de dois segundos em uma máquina comum, desde que você use uma estrutura de busca eficiente como uma árvore KD para emparelhar pontos refletrados.

Galeria
-

SIMETRIA DE REFLEXÃO, ROTAÇÃO E TRANSLAÇÃO. - YouTube -

Simetria de Translação, Rotação e Reflexão - Plano de aula - 7º ano ... -

Transformações Geométricas Translação Rotação E Reflexão - FDPLEARN
