Tipos De Movimentos Fisica
O que você precisa saber sobre os tipos de movimentos na física
A maioria dos cursos introdutórios de física apresenta os movimentos de forma bem separada: MRU, MRUV, QPLH, MCU, movimento circular, movimento harmônico simples. Na prática, você raramente encontra um deles puro. Um carro freando em uma curva não é nem MRU nem MRUV isolados — é uma combinação vetorial que exige decomposição. Se você tentar resolver isso olhando apenas para as fórmulas padrão, vai travar rápido. O que costuma funcionar melhor é identificar primeiro o referencial, depois decompor os vetores de posição, velocidade e aceleração nos eixos relevantes, e só aí aplicar as equações que se encaixam em cada direção.
tipos de movimentos fisica: classificados na prática
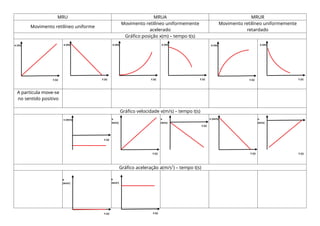
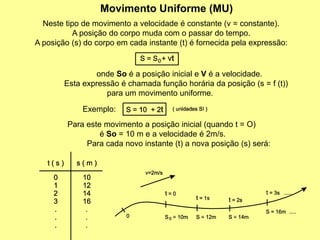
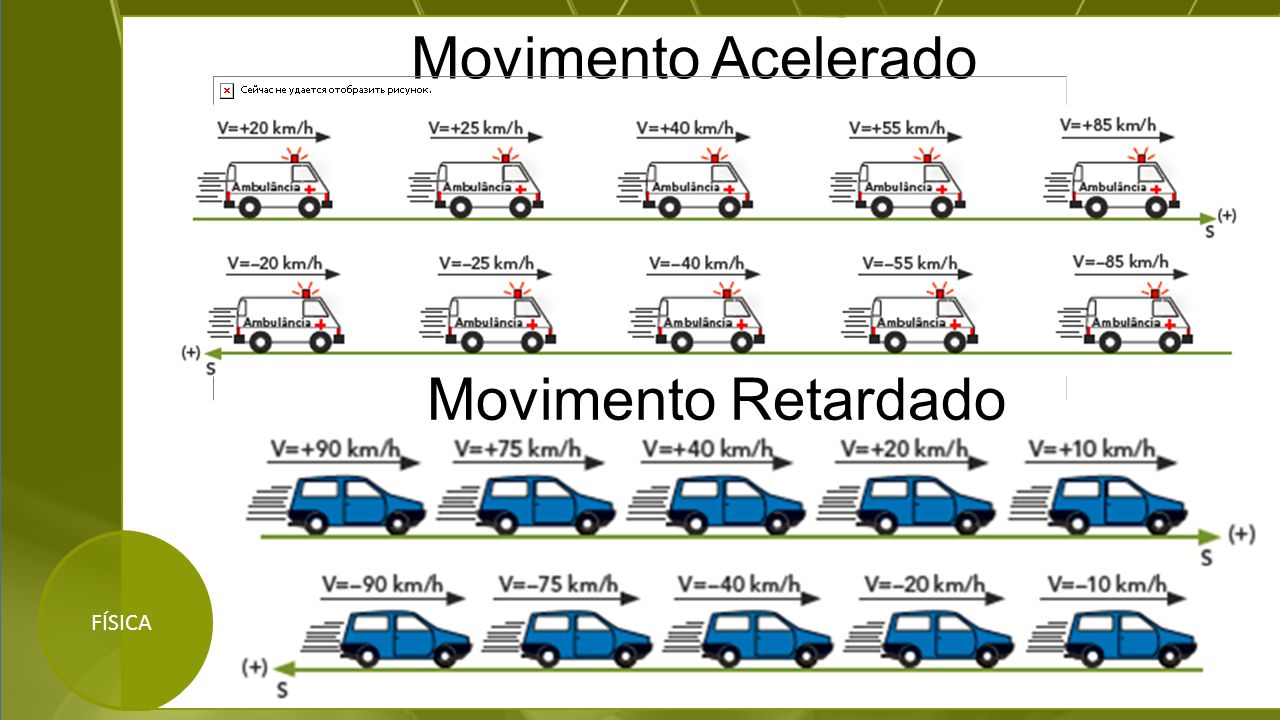
Vou listar os tipos mais cobrados, mas com o foco no que realmente importa para resolver exercício e não apenas decorar tabela. Movimento Retilíneo Uniforme (MRU) — velocidade constante, aceleração nula. A posição varia linearmente com o tempo. Equação horária: s = s0 + v·t. O pitfall aqui é assumir MRU quando a velocidade na verdade está mudando devagar. Em medições reais, um velocímetro mostrando "60 km/h" pode ter uma variação de ±2 km/h que já invalida a suposição de aceleração zero. Movimento Retilíneo Uniformemente Variado (MRUV) — aceleração constante diferente de zero. Equações de Torricelli e posição quadrática no tempo. Aqui o erro mais comum é confundir velocidade média com velocidade instantânea. A fórmula s = s0 + v0·t + ½·a·t² só é válida se a aceleração for realmente constante durante todo o intervalo. Se o problema menciona resistência do ar ou atrito variável, essa equação deixa de servir.
Queda Livre e Lançamento Vertical — caso particular do MRUV com a = g. Na Terra, g 9,8 m/s² para baixo. O detalhe que sempre cai é o sinal: se você escolher para cima como positivo, g entra negativo. Misturar sinais no meio do cálculo é a causa número um de erro numérico nessa topicada. Lançamento Horizontal — a componente horizontal é MRU e a vertical é queda livre. A trajetória é parabólica. O que muita gente esquece é que o tempo de queda depende apenas da altura, não da velocidade horizontal. Duas esferas largadas da mesma altura chegam ao chão ao mesmo tempo, independente de uma delas ter sido disparada lateralmente. Lançamento Oblíquo — combina as duas componentes. Alcance máximo em 45 graus apenas em vácuo e terreno plano. Com resistência do ar, o ângulo ótimo fica abaixo de 45°. Já vi alunos perderem pontos por aplicar a fórmula do alcance R = v²·sen(2)/g sem verificar se o lançamento e o pouso estão na mesma altura.
Movimento Circular Uniforme (MCU) — velocidade angular constante, aceleração centrípeta presente. A velocidade escalar pode ser constante, mas o vetor velocidade muda de direção a todo instante. Isso gera a aceleração centrípeta ac = v²/r = ²·r. Erro clássico: achar que aceleração nula significa movimento circular. Não significa. O MCU tem aceleração, só não tangencial. Movimento Circular Variado — aceleração angular diferente de zero. Aparece aceleração tangencial além da centrípeta. A resultante não aponta mais para o centro. Nesse caso, a cinemática angular usa as mesmas formas do MRUV, mas com variáveis angulares: , , . Movimento Harmônico Simples (MHS) — força restauradora proporcional ao deslocamento, F = -k·x. Posição em função do tempo segue cosseno ou seno. Período independente da amplitude apenas para pequenas oscilações. Fora dessa condição, o período varia e a solução analítica exata envolve funções elíticas, o que normalmente não cabe em prova de vestibular.
Movimento Orbital — trata-se basicamente de MCU com gravidade como força centrípeta. A primeira velocidade orbital perto da superfície terrestre é cerca de 7,9 km/s. Satélites geoestacionários ficam a aproximadamente 35.786 km de altitude. Quando o problema fala em " satelite que permanece fixo sobre um ponto", ele pede exatamente esse raio orbital. Movimento Relativo — velocidade de um corpo medida a partir de outro corpo em movimento. Vetores se somam: vA/B = vA - vB. O erro frequente é tratar grandezas escalares como vetoriais. Velocidade relativa de dois carros em direções diferentes exige decomposição, não subtração direta dos módulos. Um problema concreto que eu enfrentei recentemente envolvia um sistema de polias com duas massas e um plano inclinado com atrito. O enunciado pedia o tipo de movimento de cada bloco. A resposta esperada era MRUV com aceleração constante, mas a configuração real tinha uma corda inextensível que gerava acoplamento entre as acelerações. A aceleração de cada bloco era constante em módulo, mas o sentido mudava conforme o referencial. Eu resolvi escrevendo a equação de constraint antes de qualquer força, usando o método de Lagrange simplificado para restringir os graus de liberdade. Isso economizou uns 15 minutos de cálculo comparado à abordagem newtoniana direta com diagramas de corpo livre para cada massa.
A lição prática é: antes de aplicar s = s0 + v0·t + ½·a·t², verifique se a aceleração é realmente constante no seu sistema. Em problemas com polias, molas, planos inclinados combinados ou resistência do ar, a aceleração frequentemente varia. Nesse caso, a solução analítica clássica não se aplica e você precisa either linearizar o problema (pequenas oscilações, baixa velocidade para ignorar arrasto) ou recorrer a integração numérica. Outro ponto que poucos cursos destacam: a diferença entre movimento périodico e movimento harmônico simples. Todo MHS é periódico, mas nem todo movimento periódico é harmônico. Um pêndulo de grande amplitude é periódico, mas não segue uma lei senoidal perfeita. A aproximação senoidal vale até cerca de 10° de amplitude com erro inferior a 1%. Acima disso, o período aumenta e a forma da trajetória no tempo se afasta do cosseno. Se você está estudando para prova e quer um caminho direto, comece dominando a decomposição de vetores em eixos x e y. A maioria dos erros em movimentos compostos vem de não projetar corretamente a gravidade no eixo do plano inclinado ou de confundir velocidade angular com velocidade linear. A relação v = ·r resolve metade dos problemas de MCU, mas só funciona se r for medido do eixo de rotação até o ponto analisado. Medir r errado é mais comum do que parecer.

Quando cada tipo de movimento se quebra
O modelo padrão de tipos de movimentos fisica funciona bem para problemas de livro didático com superfícies rígidas, cordas sem massa e sem atrito variável. Na vida real, atrito seco, flexão de materiais, variações de temperatura e não-linearidades aparecem e estragam a suposição de aceleração constante. Se o seu problema envolve um mola que obeye Lei de Hooke apenas num certo intervalo de deformação, validar esse limite antes de escrever a equação do MHS evita respostas numericamente incorretas. Para situações onde a aceleração não é constante e a linearização não se aplica, a alternativa prática é simulação numérica passo a passo. Divida o tempo em intervalos pequenos, atualize velocidade e posição a cada passo usando as leis de Newton, e acumule. Um esquema de Euler melhorado ou Runge-Kutta de quarta ordem com passo de 0,01 s já dá precisão suficiente para a maioria dos exercícios aplicados. Esse método substitui as equações horárias fechadas sem perder clareza conceitual. O que mais importa na prática é saber identificar o regime do movimento antes de escolher a ferramenta. Se a aceleração é constante, use as equações cinemáticas. Se não é, linearize se possível, senão simule. Misturar os dois sem justificativa é o jeito mais rápido de obter um resultado que parece certo mas não corresponde ao sistema físico descrito.
Galeria
-

Movimento Retilíneo Uniforme - Física -
Física para Ensino Médio: Movimento uniformemente variado -

Física no Enem 2018: veja 15 fórmulas e seis temas para revisar antes ...
