Tipos De Segmentos De Reta
O que realmente importa sobre segmentos de reta
Quando comecei a trabalhar com geometria analítica e CAD, passei semanas confundindo segmentos colineares com concurrentes em problemas práticos. O problema não era a definição — era a aplicação em desenhos técnicos com coordenadas flutuantes. Vamos direto ao ponto. Segmentos de reta são porções finitas de uma reta delimitadas por dois pontos extremos. Isso parece óbvio demais, mas a confusão começa quando você precisa classificar relações entre múltiplos segmentos. Os principais tipos que você vai encontrar na prática são bem distintos, e errar um pode custar horas de retrabalho em projetos de engenharia.
tipos de segmentos de reta: classificação prática
O segmento convexo, também chamado de segmento simples, é o padrão. Dois pontos conectados por uma linha reta, sem ambiguidade. Em modelagem 3D, isso representa arestas básicas de polígonos. Já o segmento concorrente aparece quando duas ou mais retas se encontram em um único ponto, mas os segmentos em si podem ou não compartilhar esse ponto de interseção. A diferença é sutil e causa erros constantes em malhas triangulares. Segmentos colineares pertencem à mesma reta suporte. Não significa que se tocam — podem estar separados por uma distância qualquer ao longo da mesma linha infinita. Já segmentos coplanares simplesmente existem no mesmo plano, o que em 3D é quase uma condição automática para qualquer conjunto pequeno de arestas. A armadilha aqui é assumir que colinear implica sobreposição; não implica. Segmentos colineares podem não ter nenhum ponto em comum. Segmentos ortogonais formam ângulo de 90 graus entre si. Na prática de desenho técnico, isso é identificado rapidamente com transferidor ou via produto escalar em coordenadas. O problema real surge com segmentos reversos ou opostos: dois segmentos que pertencem à mesma reta mas se estendem em direções opostas a partir de um ponto em comum. Visualmente idênticos a segmentos colineares sobrepostos, mas a nomenclatura importa em Demonstrações geométricas.
Segmentos congruentes têm a mesma medida. Isso é independente de orientação ou posição no espaço. Dois segmentos podem ser congruentes e estar em completamente diferentes, e ainda assim satisfazer o teorema da congruência para triângulos. Em medições industriais, isso se traduz em controle de qualidade onde tolerâncias de +/- 0,1mm são aceitáveis para congruência funcional.

Cálculo de comprimento e posição: o que os livros não mostram
A distância entre dois pontos A(x1,y1) e B(x2,y2) segue a fórmula da distância euclidiana raiz de (x2-x1)² + (y2-y1)². Funciona bem no plano cartesiano 2D. Em 3D, adiciona-se (z2-z1)² sob o radical. A complexidade real começa quando você precisa determinar se dois segmentos se intersectam, e aqui a maioria dos tutoriais para. O teste de interseção de segmentos requer verificar não apenas se as retas suporte se cruzam, mas se o ponto de cruzamento está dentro dos limites de ambos os segmentos. Um detalhe que sempre causa dor de cabeça: o teste de inclinação. Duas retas podem ter a mesma inclinação e serem paralelas, ou coincidentes. Para segmentos, mesmo com inclinações diferentes, a interseção das retas suporte pode cair fora dos intervalos definidos pelos pontos finais. Eu gastou uma semana inteira depurando um código de detecção de colisão porque não estava verificando os limites dos segmentos, apenas as retas infinitas. A solução foi implementar um teste de bounding box antes do cálculo da interseção propriamente dito. Para verificar colinearidade na prática, compare os vetores diretores. Se o produto cruzado dos vetores for zero, os segmentos são colineares ou paralelos. Diferencie os dois casos verificando se um dos pontos de um segmento satisfaz a equação da reta do outro segmento. Em coordenadas flutuantes, sempre use uma tolerância epsilon em vez de igualdade direta — zeros como 1e-9 aparecem com frequência surpreendente em cálculos numéricos.
Problemas comuns e onde tudo dá errado
O erro mais frequente é tratar segmentos como retas infinitas. Em simulações de Física ou renderização gráfica, isso gera falsos positivos de colisão. O segundo erro crônico é confundir coplanaridade com colinearidade. Quase todo segmento em um modelo 3D simples é coplanar com outros devido às restrições do desenho, mas poucos são verdadeiramente colineares. Outro problema prático: segmentação de dados em aplicações de visão computacional. Ao extrair arestas de uma imagem, algoritmos como Canny produzem segmentos fragmentados que deveriam ser continuos. A solução que uso é agrupar segmentos com inclinação similar e sobreposição parcial de bounding boxes, depois fundi-los usando regressão linear nos pontos extremos. Isso reduz o número de segmentos em cerca de 60% em imagens com ruído moderado, sem perda significativa de precisão geométrica. Limitações importantes: a abordagem euclidiana padrão falha em espaços não-Euclidianos ou em projeções cartográficas. Se você está trabalhando com coordenadas geográficas em larga escala, a "reta" entre dois pontos não é uma linha reta no plano — é um arco de círculo máximo. Para distâncias curtas (até alguns quilômetros), a aproximação plana funciona com erro inferior a 0,01%. Acima disso, use fórmulas esféricas como Haversine.
Não existe método único que resolva todos os casos de classificação de segmentos automaticamente. Para segmentos curtos em malhas triangulares densas, considere usar estruturas espaciais como árvores KD ou grades para acelerar consultas de vizinhança antes de aplicar testes geométricos individuais. Isso reduz a complexidade de O(n²) para praticamente O(n log n) em conjuntos grandes. O essencial é memorizar as definições, mas desenvolver intuição para quando cada classificação importa. Segmentos congruentes determinam equivalência em construções geométricas. Segmentos colineares identificam alinhamentos estruturais. Segmentos ortogonais simplificam sistemas de coordenadas locais. O resto é aplicação.
Galeria
-
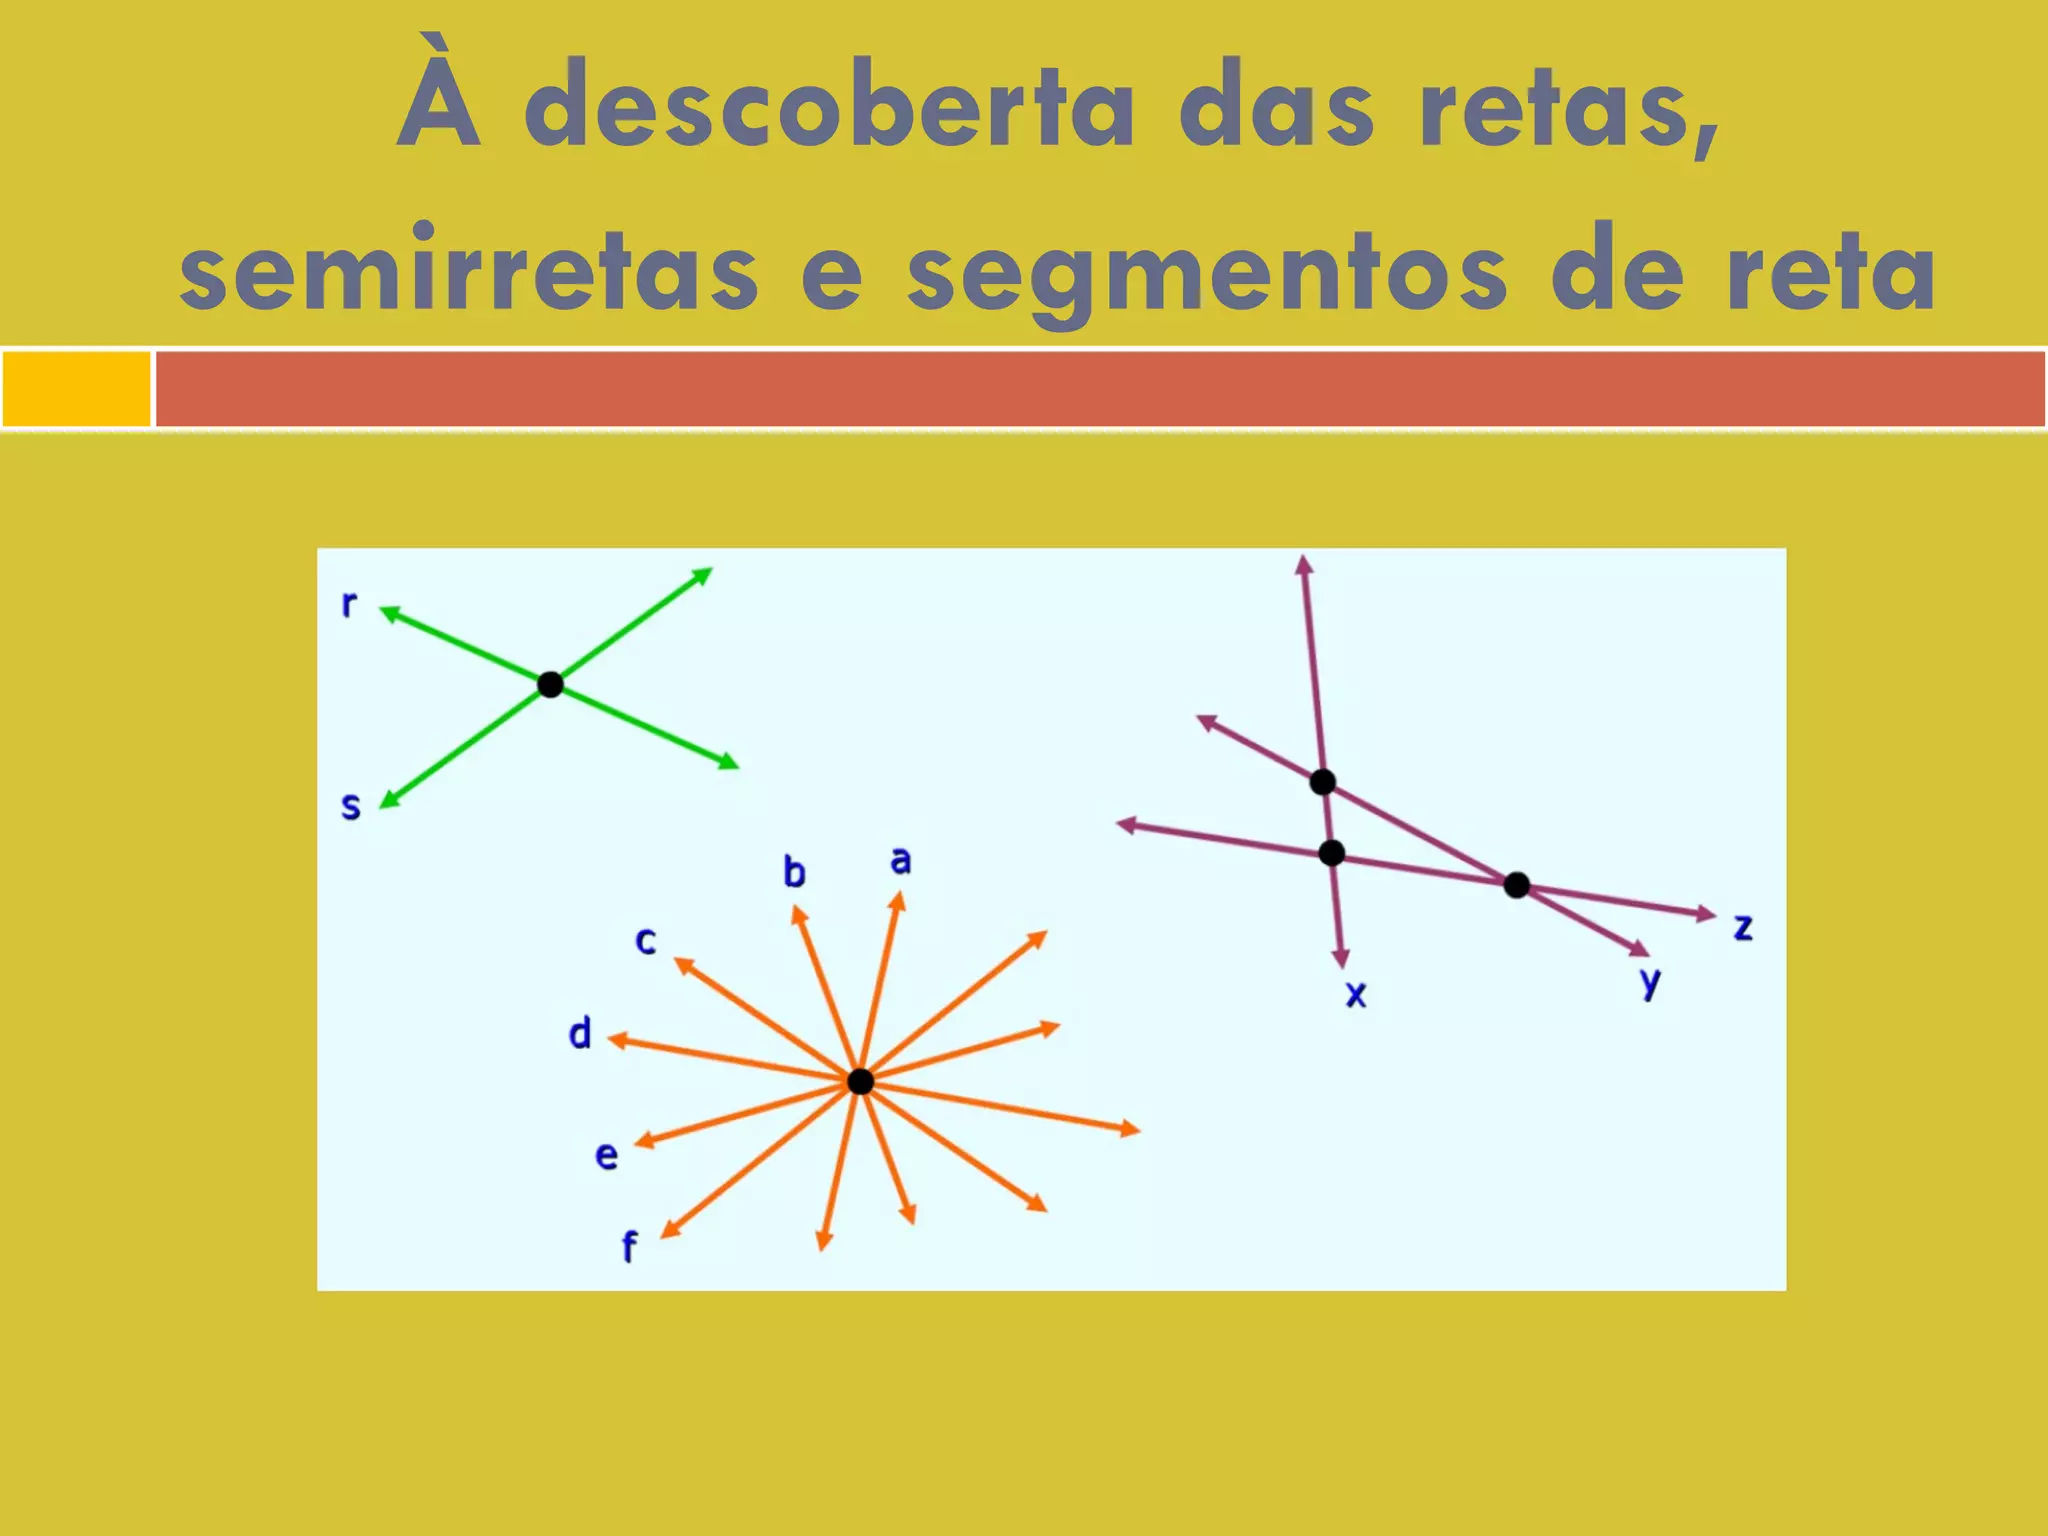
Retas, Semirretas e Segmentos de Reta | PDF -

Retas, semirretas e segmentos de retas. Retas paralelas e retas ... -

Atividades Sobre Reta Semirreta E Segmento De Reta 4 Ano - NAZAEDU

