Um Robo Que Tem Um Ima Em Sua Base

Entendendo robôs com ímã na base
Robôs que usam ímãs na base são mais comuns do que parece. Eles aparecem em dois contextos principais: navegação por fita magnética (muito usado em AGVs industriais) e locomoção por rodas magnéticas (para superfícies metálicas). A aplicação define tudo. Se você está tentando fazer um robô que segue uma linha magnética no chão, o problema é diferente de quem quer que um robô suba paredes de aço. O conceito básico é simples: sensores hall ou bobinas de indução detectam o campo magnético gerado por uma trilha, e um controlador ajusta a velocidade dos motores para manter o robô sobre ela. Na prática, não é tão simples assim.
Como funciona um robo que tem um ima em sua base
O coração do sistema é o sensor magnético. O mais usado é o sensor hall de efeito, mas há quem opte por bobinas de busca passiva quando a velocidade do robô é maior. A trilha magnética é feita com fita ferromagnética ou ímãs de neodímio embutidos no piso, e o campo resultante precisa ser forte o suficiente para ser detectado a uma distância prática de quelques centímetros. Eu monto esses sistemas com sensores A1302 da Allegro em geral. Custam cerca de dois dólares cada. Você posiciona dois ou três deles em linha na base do robô, espaçados entre 20 e 40 milímetros, e faz uma diferença de leitura entre eles para calcular a lateralização. Quando a diferença se aproxima de zero, o robô está centrado na trilha. O controlador é trivial. Um Arduino ou qualquer MCU com ADC funciona. A parte chata é o filtro. Campo magnético no chão é sujo. Cabos de potência, motores, placas de equipamento próximo distorcem a leitura. Sem filtragem adequada, seu robô vai tremer na linha como se tivesse um Parkinson.
Montagem prática
Comece pela trilha antes de comprar qualquer coisa. Compre fita magnética de 20mm de largura, do tipo usada em sistemas de navegação de armazém. Teste a força com seu sensor na altura que o robô vai rodar. Se o sensor não detectar a fita a 30mm de distância, ajuste a altura ou use ímãs mais fortes. Isso parece óbvio, mas é o erro mais comum que eu vejo. Posicione os sensores hall em um suporte rígido na base do robô. Qualquer flexão durante o movimento varia a distância entre o sensor e a trilha, o que gera ruído de leitura que você vai gastar horas tentando compensar por software. Suporte rígido, parafusado, com a distância entre sensor e trilha fixa em torno de 15 a 25mm. O loop de controle precisa rodar acima de 100Hz. Frequências mais baixas fazem o robô perder a sincronia com a trilha em curvas. Um PID simples com ganhos baixos resolve 90% dos casos. Sobe muito o ganho proporcional e seu robô vai oscilar entre os lados da fita. Comece com Kp em 0.5, Ki em 0.02, Kd em 0.01 e ajuste a partir daí.
O problema que ninguém conta
Campos magnéticos residuais de equipamentos próximos vão estragar sua leitura. Eu tive um caso específico em que um motor de corrente contínua de 12V, montado a 15cm dos sensores, criava um campo parasita que deslocava a linha de base do sensor em cerca de 8mm. O robô parecia desviar da trilha sozinho. A solução foi blindar o motor com uma chapa de ferro doce de 2mm entre o motor e os sensores, e ajustar o offset no software. Outro problema real: trilhas magnéticas em ambientes industriais recebem impacto mecânico. Paliativos passageiros são colar a fita com adesivo forte. O correto é instalar a fita sob o piso ou em sulco protegido. Fita exposta dura cerca de três meses em tráfego intenso de empilhadeiras. Depois disso, a leitura começa a variar e você gasta tempo recalibrando.
Quando não usar esse método
Se seu robô precisa navegar em ambientes dinâmicos com pessoas e obstáculos variáveis, navegação magnética é a escolha errada. Ela exige infraestrutura fixa. Você não consegue redesenhá-la rapidamente. Para isso, existem SLAM com lidar ou visão computacional. Se o chão não for plano, sensores magnéticos na base vão ter altura de trabalho inconsistente. A variação de alguns milímetros na altura já é suficiente para perder o sinal. Em pisos irregulares, considere guias visuais ou ultrassom em vez de magnetismo. Também não funciona bem em ambientes com muita interferência eletromagnética. Fundições, oficinas de solda, laboratórios com alta frequência — o campo magnético ambiente domina a leitura dos sensores e o robô perde a referência. Nesses casos, navegação por marcador visual ou GPS interno (UWB) é mais robusta.
Alternativas quando o ímã não dá certo
Se você já tentou e não conseguiu estabilidade, a alternativa mais direta é navegação por código de barras no chão. É quase tão barata, mas muito mais imune a interferência eletromagnética. Sensores ópticos leem marcadores posicionais e o robô sabe exatamente onde está. O custo é que exige impressão e colagem dos marcadores, e o robô para para ler quando precisa de reposicionamento preciso. Para projetos hobby, um sensor TCM8838 ou mesmo um par de sensores infravermelhos com modulação pode seguir linhas pretas no chão com custo muito menor. Não espere a mesma precisão de um sistema hall, mas para velocidade baixa e ambiente controlado, funciona. O que eu diria é: entenda qual problema você realmente quer resolver antes de comprar sensores magnéticos. Se é apenas seguir um caminho fixo em ambiente controlado, o sistema com ímã na base funciona e custa pouco. Se o ambiente varia, invista em outra tecnologia desde o início. Perder tempo ajustando ganhos de PID num chão que muda todo dia não resolve o problema fundamental.

Documentação técnica dos sensores hall comuns está disponível nos sites dos fabricantes. Allegro, Honeywell, Omron têm application notes detalhadas sobre posicionamento e filtragem que valem a leitura antes de começar a montar.
Galeria
-

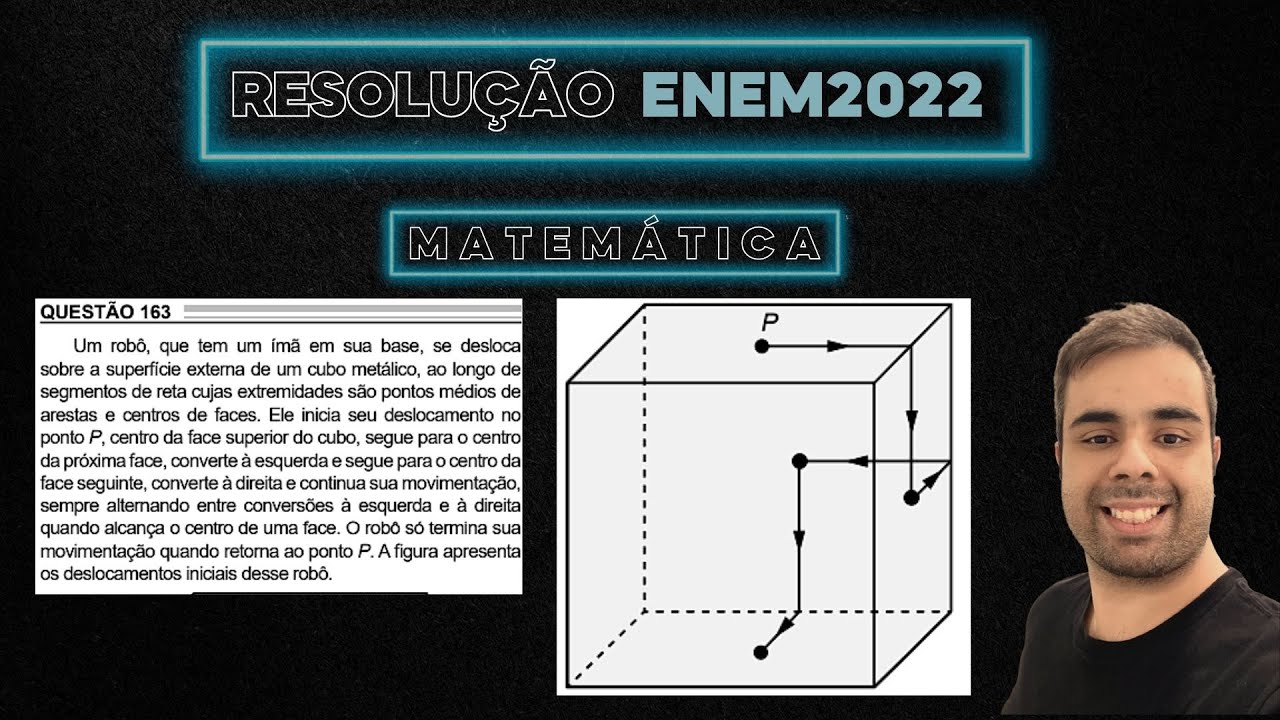
Um robô que tem um ímã em sua base - ENEM 2022 -
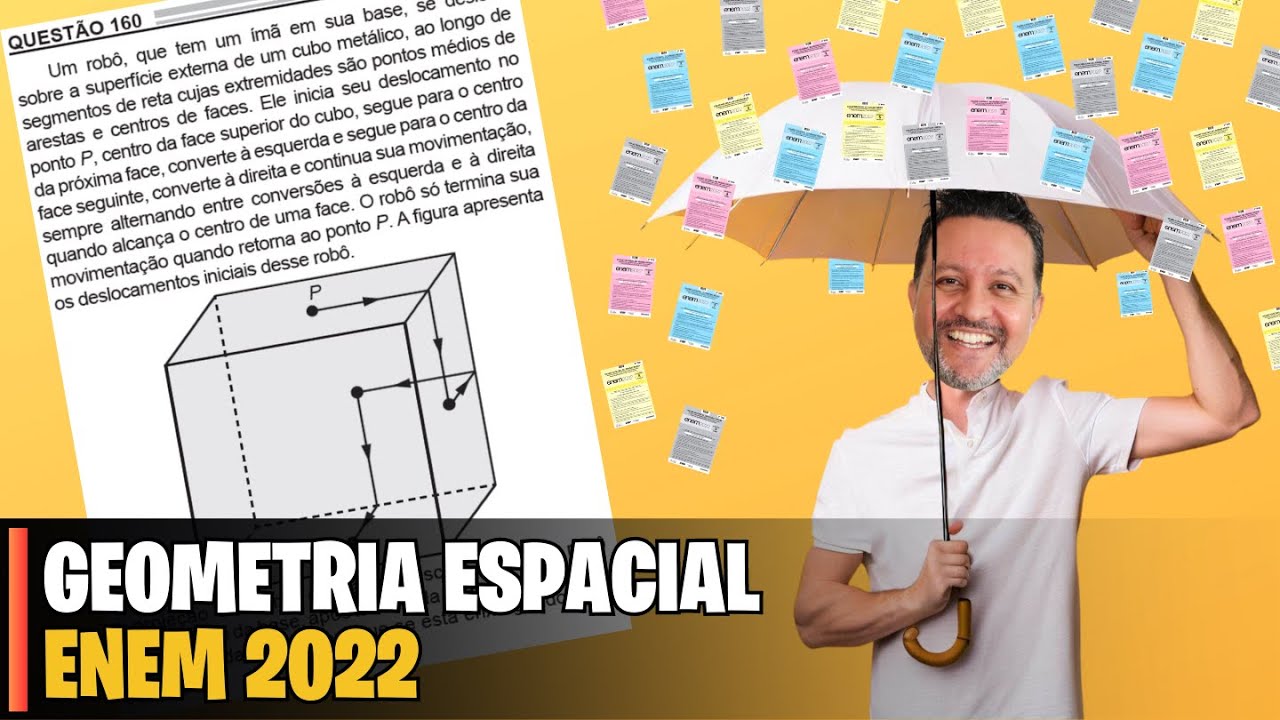
ENEM 2022 | MATEMÁTICA - 160 Um robô, que tem um ímã em sua base, se ... -

ENEM 2022 Um robô, que tem um imã em sua base, se desloca sobre a ...
