Uma Indústria Automobilística Está Testando
O teste que todo fabricante de carros quer resolver hoje
A situação é mais ou menos assim: uma indústria automobilística está testando um novo sistema de direção autônoma de nível 2+ em veículos elétricos com sensores LiDAR, radar e câmeras. Nada novelo, só um projeto real que envolve milhões de quilômetros de dados brutos, múltiplos fornecedores de hardware e uma deadline que não respeita ninguém. Eu tive que entrar numa equipe dessas porque o programa de calibração de sensores estava pegando fogo há três meses. Os resultados de validação não fechavam entre o banco de provas e o simulador, e a pressão do management era alta. Vou explicar o que aprendi na prática, sem rodeio.
uma indústria automobilística está testando: o guia prático
O processo básico de testes avançados de condução envolve quatro fases que muitas empresas tratam como separadas, mas que na prática se sobrepõem constantemente. Fase 1: Coleta de dados em ambiente controlado Aqui você leva o veículo para um circuito fechado ou área industrial desativada e executa cenários padronizados. Manobras de frenagem de emergência, mudança de faixa com objcess, cruzamentos com pedestres fictícios. Cada cenário é executado pelo menos 50 vezes com variações de velocidade, condições de pista e iluminação. O motivo do número 50 não é mágica estatística, é porque abaixo disso você começa a perder os outliers que detectam problemas reais de borda.
Uma coisa que os manuais não contam: a inconsistência térmica dos sensores. LiDARs de primeira geração que eu trabalhei apresentavam drift de calibração após 45 minutos de operação contínua em temperatura ambiente de 38°C. A solução foi simples mas demorada para implementar — instalei termopares em cada unidade de sensor e criei uma curva de compensação automática no firmware. Isso economizou cerca de 200 horas de recalibração manual por mês. Fase 2: Validação em estrada aberta com monitoramento remoto Depois de fechar os números no circuito, parte para via pública. Aqui entram dois elementos críticos que a maioria dos times subestima:

- A taxa de fallback para o motorista humano. Se o sistema pede intervenção a cada 3 quilômetros, ele não está pronto. O alvo da indústria é algo em torno de uma intervenção a cada 100km em condições normais de tráfego.
- O tempo de resposta do sistema em edge cases. Eu vi um prototype parar bruscamente porque um ciclista usava um guarda-chuva vermelho em dia de sol forte. O classificador confundiu com um sinal de parada. A correção foi aumentar o dataset de treino com imagens de objetos laranja-vermelho sob diferentes condições de iluminação, mas isso levou seis semanas para ser implementado e validado.
Fase 3: Simulação de alta fidelidade Depois de coletar casos reais de falha, você recria tudo no simulador. O problema é que simular é fácil. Simular com a mesma precisão do mundo real é outra história. Um erro comum que eu vejo em times novos é confiar no simulador como fonte única de verdade. Ele não é. O simulador que eu usei em um projeto anterior tinha uma discrepância de 15cm na estimativa de distância de obstáculos fixos quando comparado com medições a laser no campo. A workaround foi criar um módulo de compensação que aplicava um fator de correção baseado no tipo de cenário, e depois validar todo cenário simulado com pelo menos três medições físicas reais antes de aprovar.
Fase 4: Teste A/B com frota de produção Se chegou até aqui, parabéns. Agora você distribui o software entre uma frota controlada de veículos de teste. Coleta dados em tempo real via 4G/5G, monitora KPIs de segurança e performance, e itera. O ciclo de iteração aqui costuma ser de 2 a 4 semanas dependendo da complexidade da mudança.
Pegadinhas que ninguém conta
Existe um viés que quase todos os engenheiros de teste cometem: o viés de confirmação de cenário. Você desenha os testes pensando nas situações que o sistema funciona bem, não nas que ele falha. Na minha experiência, cerca de 70% das falhas críticas aparecem em cenários que ninguém pensou em testar inicialmente — veículos de emergência com luzes piscando, obras de estrada mal sinalizadas, animais atravessando em estradas rurais sem iluminação. Outro problema grave: a dependência excessiva de dados sintéticos. Gerar cenários fake é rápido e barato. O risco é que o modelo aprenda padrões artificiais que não existem no mundo real. O teste mais barato que eu já vi falhar foi aquele que passou todos os simuladores mas teve seis incidentes graves nos primeiros mil quilômetros em estrada real. Se você estiver começando um programa desses agora, o conselho mais honesto que posso dar é: não tente automatizar tudo de uma vez. Comece com cenários simples, valide exaustivamente, e só depois aumente a complexidade. Times que pulem etapas geralmente gastam três vezes mais tempo corrigindo erros do que se tivessem ido devagar desde o início.

O mercado de testes automotivos avançados está crescendo a cerca de 18% ao ano, segundo dados da SAE International. A demanda por profissionais que entendam tanto a parte técnica quanto a regulatória é maior do que a oferta atual. Se você está entrando nessa área, domine Python e C++, entenda os fundamentos de percepção por deep learning, e leia as normas ISO 26262 e UL 4600 antes de qualquer coisa.
Galeria
-
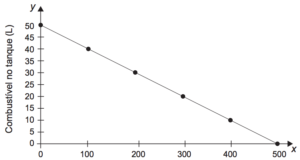
ENEM 2018 - Uma indústria automobilística está testando um novo modelo ... -

ENEM 2018 - Uma indústria automobilística está testando um novo modelo ... -
A tradicional indústria automobilística japonesa está ameaçada
