Velocidade Relativa
Entendendo velocidade relativa na prática
Muita gente aprende a fórmula e acha que está pronto. Nada disso. Velocidade relativa não é só subtrair números de um exercício de vestibular. É sobre o quadro de referência que você escolheu, e escolher errado pode te custar horas de debugging se você estiver trabalhando com sistemas dinâmicos ou simulações. A definição básica é simples, sim: a velocidade relativa de um objeto A em relação a um objeto B é o vetor velocidade de A menos o vetor velocidade de B, todos medidos no mesmo referencial inercial. Mas o que as pessoas esquecem é que o resultado depende totalmente do referencial adotado no início. Se você trocar o referencial no meio do caminho sem perceber, todo o resto da conta fica errado e você vai ficar olhando para o resultado achando que errou a aritmética, quando na verdade o problema estava na premissa.
Como calcular velocidade relativa corretamente
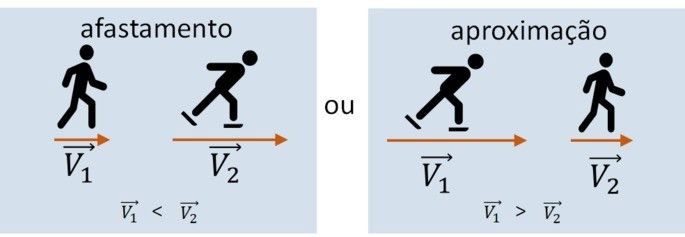
Aqui vai o passo a passo que eu uso, não o que os livros costumam apresentar de forma mais bonita: 1. Defina claramente qual é o referencial de cada corpo. Anote isso num papel. Não confie na memória. Eu já vi engenheiros errarem isso em projetos reais porque assumiram que ambos os corpos estavam no mesmo referencial quando na verdade um era fixo e o outro estava acoplado a uma estrutura móvel. 2. Expresse todas as velocidades no mesmo referencial. Se você tem um carro a 80 km/h e um caminhão a 60 km/h na mesma direção, a velocidade relativa do carro em relação ao caminhão é 20 km/h. Isso é óbvio. O problema começa quando os vetores não são colineares.
3. Para casos bidimensionais, decomponha em componentes. Subtraia componente por componente. Velocidade relativa em x é v_ax menos v_bx. Velocidade relativa em y é v_ay menos v_by. A magnitude do resultado vem da raiz quadrada da soma dos quadrados. O ângulo vem da arcotangente da razão entre as componentes. 4. Verifique o sinal. Um resultado negativo não significa erro. Significa que o objeto A está se afastando de B naquela direção, ou aproximando-se, dependendo de como você definiu o eixo positivo. Confundir isso é um erro comum que gera confusão desnecessária. Eu trabalhei num projeto onde tínhamos dois veículos autônomos se movendo em interseções diferentes e precisávamos calcular a velocidade relativa para evitar colisões. O bug era sutil: um dos sensores reportava velocidade em relação ao solo, o outro em relação a uma esteira rolante que estava dentro do veículo. A velocidade relativa calculada estava errada em 3 km/h, o suficiente para o sistema de frenagem de emergência reagir tarde demais em testagem. A solução foi mapear todos os referenciais no início do pipeline e adicionar uma camada de normalização antes de qualquer cálculo.

O que os manuais não contam
Existe um detalhe que quase ninguém menciona e que causa dor de cabeça constante: a velocidade relativa é simétrica em magnitude mas oposta em direção. A velocidade do A em relação ao B tem a mesma intensidade da velocidade do B em relação ao A, mas aponta para lados opostos. Isso parece óbvio até você precisar implementar isso em código e usar o vetor errado na hora certa. Outro ponto importante é que a velocidade relativa só é simplesmente subtrativa em referenciais inerciais. Se um dos corpos está acelerando, você precisa levar isso em conta. Em mecânica clássica isso não é um problema enorme, mas em contextos onde as velocidades se aproximam de frações significativas da velocidade da luz, a relatividade especial exige o uso da transformação de Lorentz, não da subtração simples. Esse é um limite real do conceito de velocidade relativa newtoniana, e ignorar isso em simulações de alta precisão gera erros sistemáticos. A velocidade relativa também não funciona bem quando você está lidando com meios materiais em movimento, como fluido ou esteiras. Aí você tem velocidade relativa, velocidade arrastada e velocidade absoluta se cruzando, e a escolha errada de qual usar muda completamente o resultado. Eu levei duas semanas para resolver um problema de robótica onde um braço mecânico operava sobre uma plataforma rotativa, e a velocidade relativa que importava para o controle era a do efetuador em relação à base fixa, não em relação à plataforma. O código initial usava a referência errada e o braço "atrasava" em 120 milissegundos nos movimentos rápidos, o que parecia pouco mas era catastrófico para a precisão do posicionamento.
Erros frequentes e como evitar
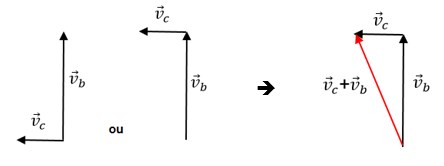
O erro mais básico é tratar velocidade como escalar. Velocidade é vetor. Direção importa tanto quanto magnitude. Se dois carros estão se aproximando perpendicularmente, você não subtrai as velocidades, você faz a subtração vetorial completa. O resultado não é a soma nem a diferença simples, é a magnitude do vetor diferença. Outro erro clássico é mudar de referencial sem avisar. Começar calculando tudo em relação ao solo e no final da conta transformar para o referencial do carro sem ajustar as condições iniciais. O resultado fica deslocado e você gasta tempo caçando um erro que não existe na matemática, existe na coerência do referencial. Quando se trata de problemas com múltiplos corpos, como três ou mais objetos se movendo, a velocidade relativa em cadeia pode gerar confusão. A velocidade de A em relação a C não é necessariamente a velocidade de A em relação a B somada com a de B em relação a C se os referenciais não forem todos inerciais e coerentes. Sempre verifique essa propriedade transitiva antes de encadear cálculos.
Quando a velocidade relativa não é suficiente
Em sistemas com atrito variável, forças dependentes da velocidade como arrasto aerodinâmico, ou quando o meio em si está em aceleração, a abordagem clássica de velocidade relativa pura perde precisão. Nesses casos, é mais robusto usar equações diferenciais que incorporam diretamente as forças em função da velocidade relativa, ao invés de calcular apenas o valor cinemático. Isso adiciona complexidade, mas a diferença entre um modelo que funciona e um que não funciona pode ser a diferença entre uma simulação que prevê corretamente o comportamento e uma que dá resultados irreais. Se você está começando agora, pratique com problemas onde um dos referenciais é móvel. Comece com situações unidimensionais, depois avance para duas dimensões com ângulos oblíquos. A intuição se constrói com rep dição, não com leitura passiva de fórmulas. O conceito de velocidade relativa é fundamental em tantas áreas — física, engenharia, navegação, robótica, esportes — que dominá-lo de verdade economiza tempo e evita retrabalho.
Galeria
-
Velocidade Relativa e Composição de Movimentos - Física Enem -
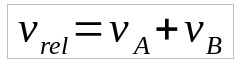
Velocidade relativa: fórmulas, exemplos, exercícios e muito mais -
Velocidade relativa: o que é, como calcular, exemplos - Toda Matéria
