Formulario De Momento De Inercia
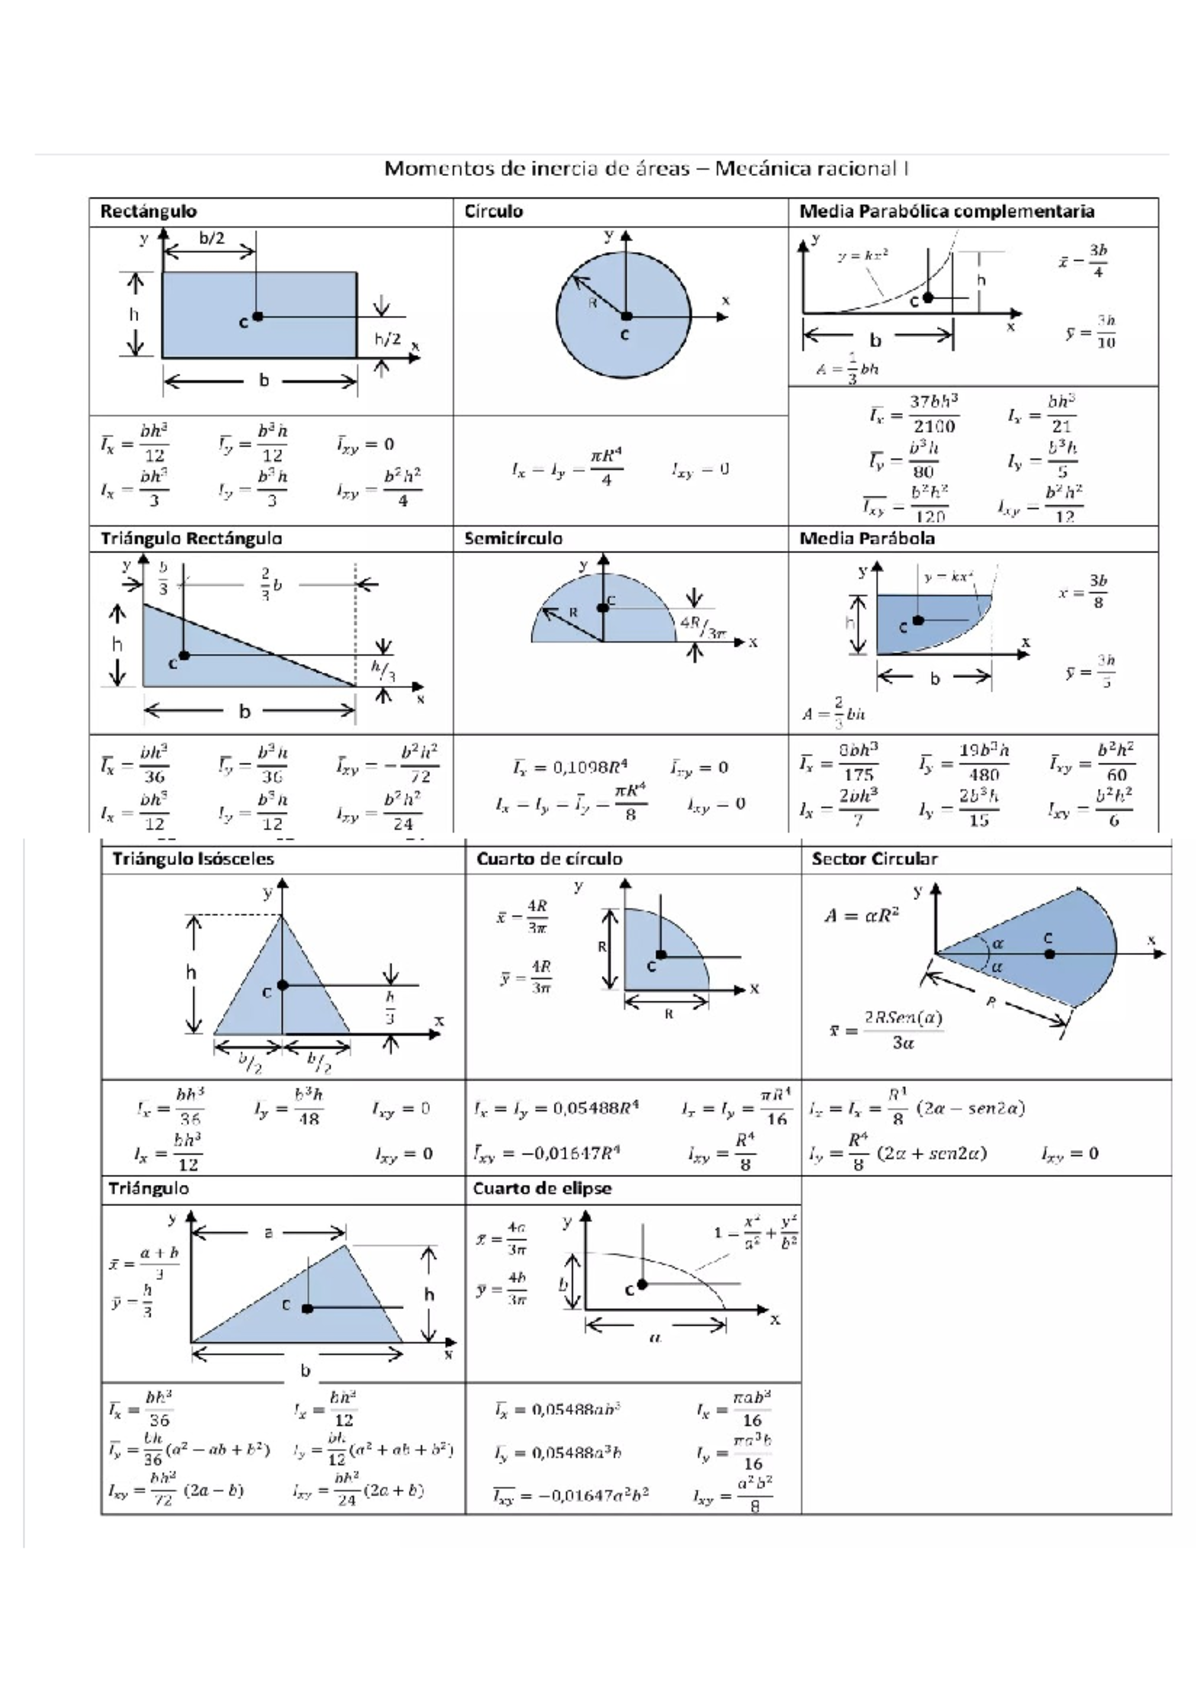
Calculando momento de inércia na prática
Todo mundo que já precisou montar uma simulação dinâmica ou dimensionar um eixo sabe que o momento de inercia não é algo que se acha em dois cliques. A maioria dos formulários prontos que circulam pela internet tem erros de arredondamento, usam unidades inconsistentes ou simplesmente esquecem de avisar qual eixo está sendo considerado. Eu passei duas semanas corrigindo resultados de uma simulação de vibração porque o formulário que nosso estagiário tinha usado assumia eixo Z quando na verdade o problema era em X. O eixo errado muda tudo. O número fica bonito, mas a resposta física está errada. O que segue abaixo é um formulário funcional que eu construí e refino há anos. Ele cobre as geometrias mais comuns no dia a dia da engenharia mecânica e estrutural. Quando alguma forma aparece fora do catálogo padrão, a gente recorre à integração numérica ou à teoria dos parênteses, mas isso já é outro papo.
Formulario de momento de inercia — formas básicas
O primeiro ponto que precisa ficar claro antes de qualquer coisa: existem dois momentos de inércia distintos e as pessoas confundem constantemente. O momento de inércia de massa, medido em kg·m², entra em equações de dinâmica rotacional. O momento de inércia de área, medido em m, entra em fórmulas de flexão e tensão em vigas. Usar o equivocado é o erro mais barato e mais frequente que eu vejo. Este formulário foca no momento de inércia de massa, que é o que a maioria das pessoas procura quando faz uma análise dinâmica. Cilindro maciço sólido girando em torno do eixo central I = (1/2) · m · R²
Onde m é a massa e R é o raio externo. Simples, mas exige cuidado com a densidade. Se você tem um cilindro oco, a conta muda completamente e o erro de usar a fórmula do sólido pode gerar até 40% de diferença dependendo da espessura da parede. Cilindro oco (tubo) girando em torno do eixo central I = (1/2) · m · (R² + R²)

R é o raio interno, R é o raio externo. Muitos formulários online pulam esse caso e forçam o usuário a calcular a massa pela subtração de volumes, o que introduz erro de arredondamento acumulado. Se você já tem a massa medida, use a fórmula direta. Se só tem dimensões e material, calcule m = · · (R² R²) · L com densidade em kg/m³ e raios em metros. Barra delgada girando em torno do centro I = (1/12) · m · L²
L é o comprimento total. Vale para barras com seção transversal muito menor que o comprimento. Se a seção for relevante, o momento adicional da seção própria já está incluso quando a barra é realmente delgada. Caso contrário, some os contributions. Barra delgada girando em torno de uma das extremidades I = (1/3) · m · L²
Este é o caso de um balanço. O fator 1/3 em vez de 1/12 parece pouco, mas na prática significa um acréscimo de 300% no momento de inércia quando o eixo de rotação migra do centro para a ponta. Isso explica por que eixos longos com mancais mal posicionados entram em ressonância com tanta facilidade. Esfera sólida I = (2/5) · m · R²

Novamente, eixo passa pelo centro. Se o eixo não passa pelo centro, aplica-se o teorema dos eixos paralelos descrito abaixo. Placa retangular delgada girando em torno de um eixo perpendicular ao plano, passando pelo centro I = (1/12) · m · (a² + b²)
a e b são as dimensões do lado. Para uma placa quadrada, vira (1/6) · m · a². Este caso é extremamente comum em volantes e discos de acoplamento.
Teorema dos eixos paralelos
Esta é a ferramenta que resolve 80% dos problemas reais. Se você já conhece o momento de inércia em relação ao centro de massa, pode deslocar o eixo: I = I_cm + m · d² d é a distância perpendicular entre o eixo original e o novo eixo. O teorema funciona para qualquer forma, desde que I_cm seja conhecido. O erro comum aqui é usar d como distância tridimensional. Ele precisa ser a distância perpendicular entre os eixos, não a distância entre pontos.

Eu citei acima o caso do estagiário. O problema era um rotor montado excêntrico no eixo. O formulário padrão dava o momento em relação ao centro geométrico, mas o eixo real estava a 3,2 mm de excentricidade. Aplicando o teorema dos eixos paralelos com d = 0,0032 m e massa de 4,7 kg, o termo m·d² adicionava cerca de 4,8 × 10 kg·m² ao resultado. Soa insignificante até você chegar na frequência natural do sistema e perceber que o desbalanceamento gerava forças centrífugas 15% maiores que o previsto. Esse tipo de erro é silencioso porque o número final ainda parece fisicamente plausível.
Como usar este formulario de momento de inercia no fluxo de trabalho
O procedimento que eu recomendo, porque é o que funciona sem depender de ferramenta cara, é o seguinte: 1. Identifique a geometria dominante e quebre formas compostas em partes simples. Um eixo com cubo e chaveta vira cilindro mais prismático mais reentrâncias. Some os momentos de cada parte transferidos para o eixo desejado usando o teorema dos eixos paralelos. 2. Mantenha todas as unidades em SI antes de qualquer cálculo. Milímetros para metros, gramas para quilogramas. A conversão depois do resultado é onde a maioria dos erros aparece, porque o fator 1000 é esquecido na raiz quadrada ou no quadrado.
3. Se a geometria não cabe nas fórmulas acima, use integração numérica. Divida a peça em fatias transversais, calcule I de cada fatia como cilindro ou disco e acumule. Para peças com variação lenta de raio, 20 fatias já dão precisão superior a 1%. Para perfis irregulares, aumente para 50 fatias. O tempo extra é da ordem de minutos, não horas. 4. Valide sempre com um caso limite. Se a massa tende a zero, I deve tender a zero. Se o raio dobra, I deve quadruplicar. Se o resultado não obedece a essas relações básicas, algo está errado na implementação.
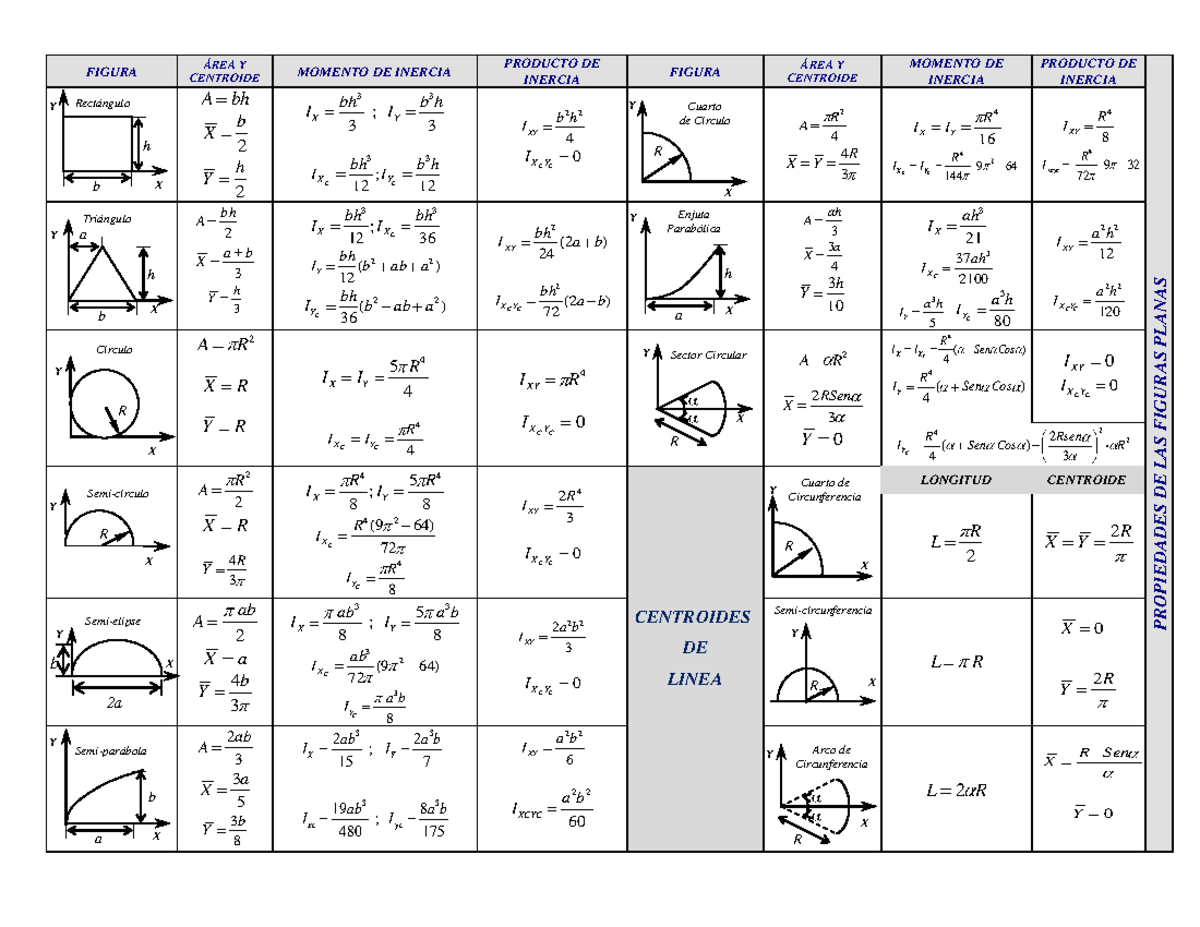
Pegadinhas que ninguém avisa
A primeira pegadinha é a diferença entre formato de entrada e formato de saída. Muitos formulários aceitam diâmetro e retornam baseado nele, outros aceitam raio. Se você insere diâmetro achando que é raio, o erro é de fator 4. Sempre verifique a legenda do campo de entrada. A segunda pegadinha é o peso próprio versus peso aparente. Em sistemas que operam em campo gravitacional elevado ou em centrifugação, a massa efetiva muda. O momento de inércia depende da massa real, não do peso medido em newtons. Divida por g se necessário, mas faça isso explicitamente. A terceira, e talvez mais importante, é a suposição de corpo rígido. O formulário de momento de inercia pressupõe distribuição de massa fixa. Se o componente se deforma sob carga — um disco flexível, uma mola espiral, um eixo torcendo — o momento de inércia efetivo varia durante o movimento. Nesse cenário, o valor calculado é apenas uma aproximação para pequenas deformações. Para grandes deflexões, recorra a éléments finitos ou a testes experimentais com pêndulo de torção.
QuANDO O FORMULÁRIO NÃO FUNCIONA
O formulário de momento de inercia padrão falha completamente em três situações que eu encontro com frequência: Peças com densidade não homogênea. Um volante com contrapesos de materiais diferentes, um eixo fundido com inclusão de material diferente em regiões específicas. A fórmula I = (m_i · r_i²) ainda vale, mas você precisa tratar cada subsolo como uma massa distinta com sua própria densidade. O formulário único não resolve isso. Geometrias com furos, reentrâncias ou cantos usinados que não se encaixam em primitivas. Nesses casos, subtrair o momento de inércia do volume removido funciona apenas se o volume removido tiver centro de massa conhecido e eixo paralelo ao desejado. Se o furo é oblíquo ou tem forma irregular, a subtração direta gera erro.
Sistemas com graus de liberdade acoplados. Um rotor montado em mancais flexíveis que permitem deslocamento lateral enquanto gira tem acoplamento entre translação e rotação. O momento de inercia isolado não captura esse efeito. O modelo preciso exige matriz de inércia 3×3 e equações de Lagrange, não uma planilha de fórmulas. Nessas situações, a alternativa é modelagem em software de elementos finitos ou medição experimental. Um pêndulo de torção caseiro, com cronômetro e referência angular, consegue determinar I experimentalmente com precisão de 2-3% para peças razoavelmente simétricas. O investimento é baixo e o resultado é direto.

Resumo rápido para consulta
Cilindro maciço, eixo central: I = ½mR² Cilindro oco, eixo central: I = ½m(R² + R²) Barra pelo centro: I = mL²
Barra pela extremidade: I = mL² Esfera sólida: I = mR² Placa retangular, centro: I = m(a² + b²)
Eixo paralelo: I = I_cm + md² Este formulario de momento de inercia cobre a vasta maioria dos casos de projeto rotativo que aparecem no dia a dia. Quando sair disso, anote o problema, valide com um caso limite e, se necessário, recorra a integração numérica ou teste experimental. O importante é saber quando o formulário é suficiente e quando ele está te levando a um resultado que parece certo mas não é.
