Movimento Horizontal

Entendendo o movimento horizontal na prática
Movimento horizontal é basicamente deslocamento ao longo de um eixo X em sistemas mecânicos, lineares ou rotativos. A maioria dos projetos — impressoras 3D, CNCs, robótica, esteiras transportadoras — depende desse conceito de forma simples. Mas a dificuldade nunca está na teoria, e sim na execução. O que vejo acontecer repetidamente em oficinas e laboratórios é gente subestimando como pequenas imprecisões no alinhamento se multiplicam quando a velocidade aumenta. O movimento horizontal puro exige três coisas: um meio de guiagem (trilho, guia linear, carretel), um mecanismo de transmissão (roscado, correia, pinhão-cremalheira) e um atuador. A escolha desses três define todo o comportamento do sistema. Não adianta colocar um motor potente num eixo mal guiado. Ele só vai vibrar mais rápido.
Movimento horizontal: o que realmente importa no setup
Comece definindo carga útil e aceleração desejada antes de escolher qualquer componente. Eu trabalho com uma configuração de eixo horizontal em uma máquina de corte a laser que construí há uns dois anos. A ideia era usar guias lineares e cremalheira para conseguir velocidade de 500 mm/s com precisão de 0,1 mm. Funcionou bem no papel. Na prática, o primeiro problema que encontrei foi a folga (backlash) na cremalheira. Após cerca de 30 km de deslocamento total, a precisão caía para 0,3 mm. A correção não foi trocar tudo. Foi instalar um sistema de pré-carga com duas cremalheiras paralelas e porcas tensoras, o que eliminou quase completamente a folga. Custo baixo, diferença enorme. Outro ponto que poucos mencionam: a rigidez do suporte do trilho importa mais que a qualidade do trilho em si. Trilho de 20 mm montado em suportes flexíveis de chapa de aço finas vai tremer na mesma frequência que um trilho de 30 mm bem fixado. Use bases com seção transversal maior, reforço em triângulo ou perfil de alumínio extrusado com nervuras. Isso faz mais diferença do que upgrade de motor.
Como calcular os parâmetros de movimento horizontal
A força necessária para acelerar uma carga horizontal depende da massa, da aceleração e do atrito. A equação básica é F = m × a + F_atrito. O atrito em guias lineares bem lubricados fica entre 0,003 e 0,007 vezes o peso normal. Para uma carga de 5 kg em guias de esferas, o atrito é algo em torno de 0,15 a 0,35 N. Negligenciável na maioria dos casos, mas não em sistemas de baixa potência. A escolha do mecanismo de transmissão altera drasticamente o torque exigido no motor. Correia dentada: rápida, barata, com algum jogo ealongamento ao longo do tempo. Haste rosqueada (lead screw): precisa, lenta, com atrito mais alto. Pinhão e cremalheira: bom meio-termo para eixos longos. O erro mais comum é escolher correia por ser mais barata e depois se arrepender quando a elasticidade da correia causa perda de passo em acelerações altas. Para dimensionar o motor, calcule o torque de inércia refletido. A inércia da carga vista pelo motor é J_carga × (redução)^2. Some com a inércia do proprio rotor e dos componentesgirantes. O motor precisa ter torque suficiente para acelerar esse conjunto na taxa desejada, somado ao torque para vencer atrito e força externa. Se o torque disponível for menor que 1,5 vezes o torque necessário em pico, o sistema vai perder passos ou ter vibração excessiva.

Problemas reais e soluções
Um dos problemas mais chatos em movimento horizontal é o efeito "stick-slip". Atrito estático maior que o cinético faz o eixopegar e soltar, gerando vibrações e erros de posicionamento. Isso é especialmente visível em baixas velocidades, abaixo de 50 mm/s. A solução mais prática é usar guias com rolamento de esferas ou roletes em vez de contato deslizante, garantir lubrificação adequada com graxa de segundo nível, e se possível, aumentar a força normal do sistema para uniformizar o atrito. Outro problema crônico: deflexão por gravidade em eixos horizontais longos. Quando o eixo tem mais de 600 mm de comprimento e carrega uma placa ou ferramenta na ponta, a tendência é a flecha. Um trilho de 16 mm de diâmetro com suporte em cada ponta pode apresentar deflexão de 0,5 mm sob carga de 2 kg no centro. A correção envolve adicionar suporte intermediário a cada 300-400 mm, aumentar o diâmetro do trilho, ou usar múltiplos trilhos paralelos distribuindo a carga. Em minha experiência com uma mesa linear de 800 mm, eu tinha deflexão de 0,8 mm no centro com carga de 3 kg. A solução foi instalar um terceiro suporte no meio e trocar o trilho de 16 para 20 mm. O resultado foi redução para 0,12 mm. Mais barato que comprar um sistema completo de maior porte.
Configuração eletrônica e controle
O lado eletrônico do movimento horizontal gira em torno de controladores de passo e direção ou controladores servo com realimentação. Para sistemas simples de CNC ou plotter, controladores tipo Arduino com es A4988 ou TMC2209 funcionam. Os TMC são melhores porque têm microstepging silencioso e deteção de corrente que protege o motor. Para aplicações mais sérias, controladores servo como o Trinamic TMC846 ou plataformas como o OpenBuilds AC drive oferecem melhor desempenho em altas velocidades. Configurar os passos por milímetro no firmware é crítico. Um erro aqui causa erro cumulativo em todo o trajeto. Para haste rosqueada de 2 mm de passo com driver de 1/16 de microstep, você tem 3200 passos por mm. Teste com um paquímetro e ajuste fino no firmware até que o deslocamento real corresponda ao programado. A tolerância aceitável é dentro de 0,5% para a maioria das aplicações. Parametrização de aceleração e velocidade também merece atenção. Valores altos de aceleração (>1000 mm/s²) exigem mais torque e podem causar perda de passo se o motor estiver subdimensionado. Comece com aceleração de 300-500 mm/s² e aumente gradualmente até encontrar o limite de perda de sincronia. Esse é o seu teto seguro.
Quando o movimento horizontal simplesmente não funciona
Há cenários em que movimento horizontal por guias lineares convencionais é a escolha errada. Se você precisa de carga acima de 50 kg em um eixo de mais de 1 metro, a deflexão e a inércia tornam o sistema impraticável sem estrutura massiva. Nesses casos, sistemas de esteira transportadora ou correntes industriais são mais adequados. Se a precisão requerida é na casa dos micrômetros, mova-se para stages piezoelétricos ou sistemas pneumáticos de alta precisão. Movimento horizontal convencional nunca vai chegar lá. Também não recomendo uso em ambientes com partículas abrasivas ou sujeira. Contaminação em guias lineares reduz a vida útil de forma drástica. Em ambientes assim, trilhos com capas de vedação ou sistemas de correia selada são mais viáveis, ainda que com comprometimento de precisão.
Referências e recursos
Para quem quer aprofundar, manuais de fabricantes como THK, Igus e Misumi têm tabelas de carga dinâmica e vida útil que são essenciais para dimensionamento sério. O site OpenBuilds tem calculadoras online de torque e seleção de motor que economizam bastante tempo. Para simulação mais avançada, o software FreeCAD permite modelar o sistema completo e testar cargas antes de montar anything physical. Se precisar de bibliografia técnica específica sobre dinâmica de sistemas lineares ou catálogo de fornecedores de componentes, posso indicar com base no seu orçamento e aplicação.
Galeria
-

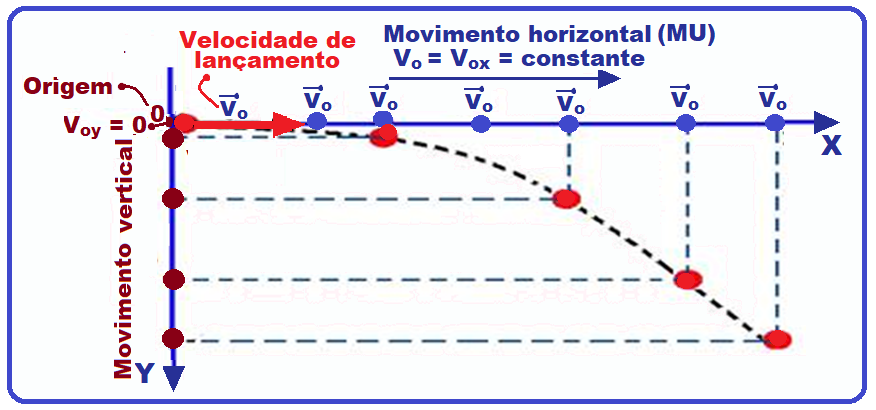
Formula De Lançamento Horizontal - FDPLEARN -

Exercicios Sobre Lançamento Horizontal - FDPLEARN -
Lançamento Horizontal e Oblíquo: Fórmulas | PDF | Mecânica Clássica ...

