O Que Faz Um Mecatronico
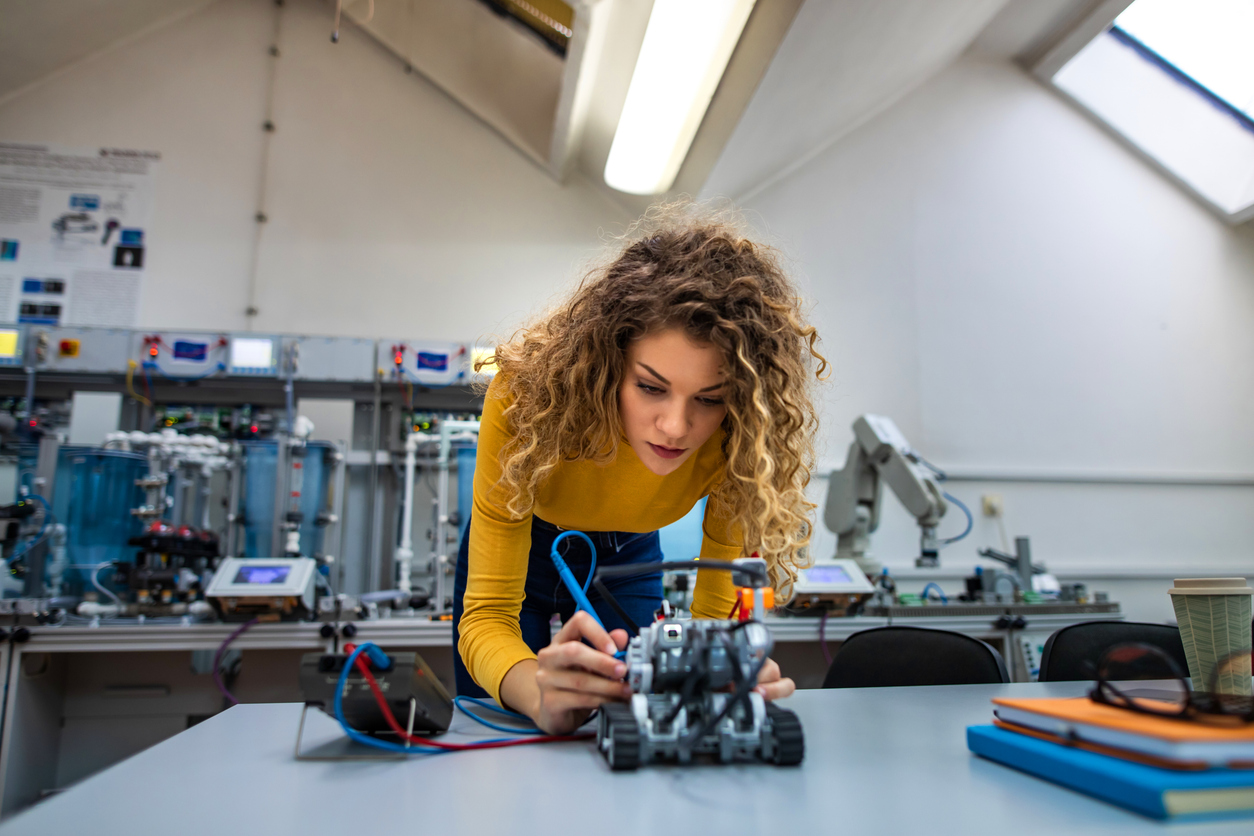
Me catronica na pratica
A maior parte do trabalho de um mecatronico nao eh nem robotica e nem inteligencia artificial. Eh integracao. Voce pega um sensor, um atuador, um controlador e precisa fazer tudo conversar entre si sem que nada queime no processo. O trabalho real envolve tres camadas. A primeira eh hardware: selecionar componentes, ler datasheets, montar circuitos de potencia, cabearsensores, dimensionar fontes. A segunda eh software embarcado: escreve codigo em C ou C++ para microcontroladores, PlC ou DSPs, muitas vezes com restricoes rigidas de tempo real. A terceira eh a camada de sistema: validar se o conjunto todo funciona dentro das tolerancias previstas e ajustar quando nao funciona. Muita gente entra nessa area achando que vai montar robos de montagem automaticos so. A realidade eh que voce passa metade do tempo depurando ruido em sinais analogicos e a outra metade entendendo por que um atuador esta vibrando em vez de mover.
Como funciona a execucao
O processo tipico segue um fluxo que todo mundo conhece, mas poucos executam direito. Primeiro voce define os requisitos. Nao requirements de produto, requisitos fisicos. Forca necessaria, velocidade, precisao, ambiente operacional, restricoes de custo. Depois voce faz uma analise de trade-off entre solucoes eletricas, mecanicas e de controle. Aqui eh onde a maioria erra: escolhe o componente primeiro e depois tenta adaptar o sistema a ele. O correto eh o contrario. Defina o que o sistema precisa entregar e deixe o hardware acompanhar. Um exemplo pratico. Eu projeto um sistema de posicionamento linear para uma linha de ensaio de torque com de menos de 0,1 grau. O atuador era um motor passo a passo de 1,8 grau por passo acoplado a uma porca esferica de 5 mm de passo. Teoricamente, com microsteping de 1/16 e controle de malha fechada, daria para atingir a precisao. Na pratica, eu enfrentei um problema de ressonancia na faixa de 340 Hz que fazia o eixo oscilar livremente quando o motor acelerava rapido demais. O workaround que eu usei foi simples mas require entender o que estava acontecendo. Eu adicionei um encoder optico de 1024 linhas no eixo do motor e tranquei uma malha de velocidade com PI em um PLC de tempo real. Em paralelo, reduzi o perfil de aceleracao do movimento usando uma curva S, nao uma trapecioide como eu tinha programmed inicialmente. Isso cortou as oscilacoes em cerca de 90 porcento e a precisao ficou dentro da especificacao. Levei tres semanas so para isso.
Pitfalls que voce nunca aprende em livro
O primeiro erro comum eh subestimar a importancia do aterramento. Um sistema mecatronico mistura sinais de milivolts com correntes de ampéres. Se o plano de terra nao estiver bem distribuido, voce vai ter offsets que variam conforme o atuador liga e desliga. A solucao eh separar terra analogico de terra de potencia e conectar os dois pontos num unico lugar, geralmente na fonte. Eu vi engenheiro gastar dois dias rastreando drift de sensor e descobrir que o defeito era um parafuso de terra frouxo no rack. O segundo erro eh ignorar a dinamica do sistema e tentar compensar tudo com ganho de controle. Sim, um PID bem ajustado resolve muito problema. Mas se voce tem folga mecanica, flexao de eixo ou backlash na redutor, nenhum PID vai corrigir isso. A correcao deve ser mecanica antes de ser eletronica. Folga zero, rigidez maxima, depois parti para o ajuste de controle.
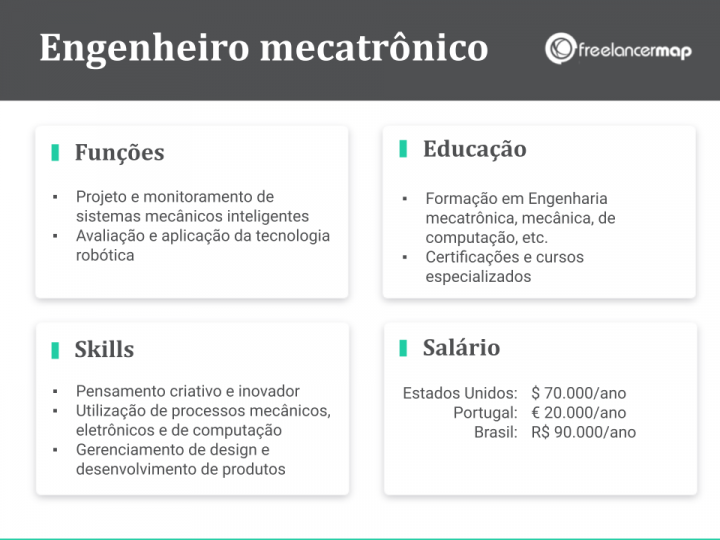
Ferramentas que eu uso e porque
Para simulacao e modelagem, eu uso Simulink do MATLAB quando o sistema eh complexo e precisa de validacao antes da fabricacao. Para prototipagem rapida com microcontroladores, Arduino e ESP32 sao uteis para validar logica, mas voce precisa migrar para STM32 ou PLC industrial antes de ir para serie, senao vai ter problemas de disponibilidade de componente e de estabilidade a longo prazo. Para projetar placas de circuito impresso, KiCad eh suficiente para a maioria das aplicacoes de baixaa e media potencia. Se voce precisa de alta velocidade ou sinal analogico sensivel, invista tempo em simulacao de integridade de sinal. Senao, o ruído vai aparecer voce nem imagina onde. Para diagnòstico, um osciloscopio de pelo menos 100 MHz e uma sonda de 10x eh o minimo. Multímetro so nao eh suficiente. Eu tambem uso um analisador de espectro portatil para identificar interferencia eletromagnetica em ambientes industriais, porque o ruído nem sempre aparece no osciloscopio como voce esperaria.
Quando a mecatronica nao eh a resposta certa
Existem cenários onde uma abordagem mais simples resolve melhor. Se voce precisa apenas de liga e desliga com logicas fixas, um PLC convencional ou ate mesmo um controlador dedilhado resolve com custo muito menor e manutencao mais facil. Mecatronica com arquitetura completa de sensoristica, Atuacao e controle digital é overkill quando o processo eh sequencial e estatico. Outro caso eh quando o ambiente eh hostil demais. Tempos altos, vibração extrema, poeira condutiva. Nesses casos, a complexidade do sistema mecatronico se torna um ponto de falha, nao uma solucao. Solucoes puramente pneumaticas ou hidraulicas, embora menos precisas, sao muito mais robustas e fáceis de manter no campo.
O que falta nos cursos de engenharia
Aformacao academica em mecatronica cobre bem a teoria de controle, eletronica digital e mecana. O que geralmente falta eh prática de integracao. Voce aprende a projetar cada sub sistema isoladamente, mas raramente treina para fazer tudo funcionar junto sob condicoes reais. Folga termica, tolerancia de fabricacao, envelhecimento de componentes, interferência eletromagnética de equipamentos vizinhos. Isso voce aprende quebrando algo no laboratorio ou na planta. Se voce esta começando agora,foque em montar projetos completos. Nao so o modulo de sensor, nem so o modulo de atuacao. Monte o sistema inteiro, force falhas, observe o comportamento, documente. Esse é o caminho mais rapido para desenvolver a intuição que diferenci um profissional competente de um que apenas segue manual.
Galeria
-

O Que Faz O Engenheiro Mecatronico - ZULEDU -

Mecatrônica: O Que Faz - NAZAEDU -
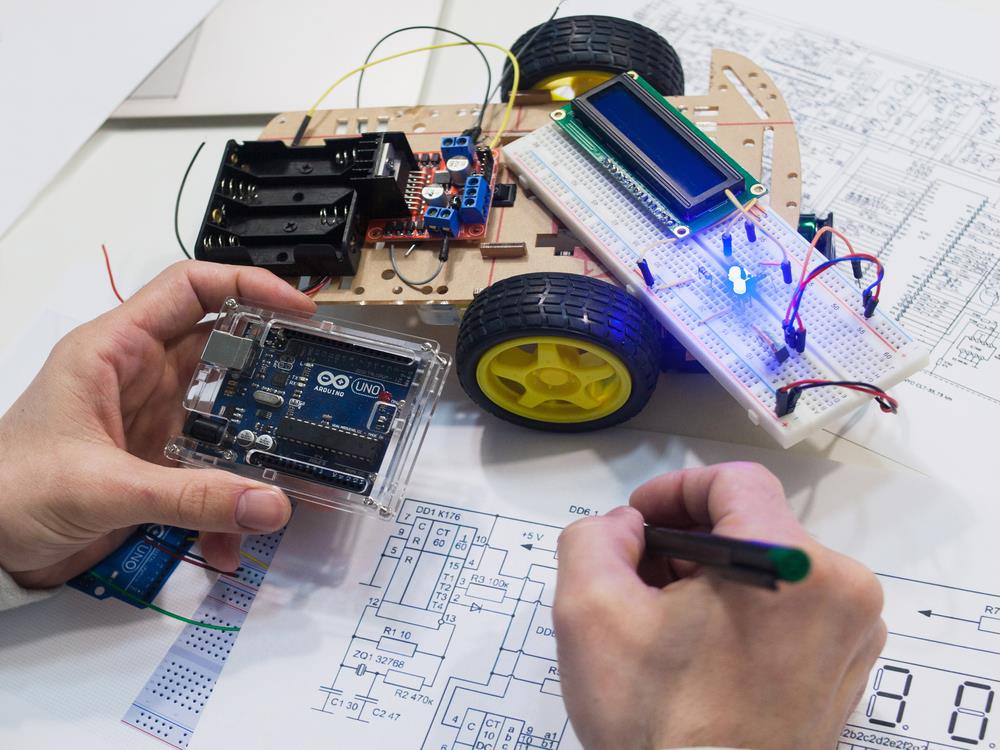
Mecatrônica: O Que Faz - NAZAEDU
